﻿<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">❗</span>
  <div style="flex: 1;">
    <strong>电脑硬件配置及开发环境要求：</strong>
    <p><strong>训练最低配置：</strong></p>
    <ul>
      <li><strong>Python</strong> 3.11+（推荐使用 uv 包管理器）</li>
      <li><strong>GPU</strong>: 训练需要 NVIDIA GPU（推荐 A100/H100）</li>
      <li><strong>内存</strong>: 32GB+ 系统 RAM</li>
      <li><strong>存储</strong>: 100GB+ 可用磁盘空间  NVMe SSD 固态硬盘</li>
      <li><strong>操作系统</strong>：ubuntu22.04 LTS及以上版本</li>
      <li><strong>网络</strong>: 能正常访问Github</li>
    </ul>
    <p><strong>部署最低配置：</strong></p>
    <ol>
      <li><strong>Python</strong> 3.11+（推荐使用 uv 包管理器）</li>
      <li><strong>GPU</strong>：NVIDIA GPU至少 12GB 显存。推荐 GeForce RTX 3090 (12 GB) 或更高</li>
      <li><strong>CPU</strong>：至少六核处理器，推荐Intel: Core i7-10700K/AMD:Ryzen55600X/或更高版本</li>
      <li><strong>内存</strong>：16GB以上</li>
      <li><strong>存储空间</strong>：至少 30GB 可用空间</li>
      <li><strong>操作系统</strong>：Ubuntu 20.04 LTS及以上版本</li>
      <li><strong>网络环境</strong>：能正常访问Github</li>
    </ol>
    <p><strong>物料采购链接：</strong></p>
    <ul>
      <li><a href="https://detail.tmall.com/item.htm?abbucket=10&id=985550239233&mi_id=0000VRR1_KsSRzjhdqMwMqDN2uPiKMsXB82FnQ6p7iB3Gs0&ns=1&priceTId=213e037417859821848325348e10de&skuId=5949154468136&spm=a21n57.1.hoverItem.2&utparam=%7B%22aplus_abtest%22%3A%222628437d324ea7f379e5f6fc9b318f8f%22%7D&xxc=taobaoSearch">T恤</a>：【深蓝色；M码】</li>
    </ul>
  </div>
</div>

# 1. 任务概述

本次开源了基于 Pi05 实现的**叠衣服任务**完整方案，其中开源了数据集、模型权重以及训练与推理源码。该任务通过识别衣物的形态与摆放姿态触发折叠整理行为，旨在验证TRON2在柔性物体感知和精细操作场景下的基础抓取（pick）、折叠（fold）、放置（place）原子操作能力。开发者可参考本项目的标准化开发流程、将整套技术方案迁移至各类衣物操作与家政服务机器人任务中，依托配套的数据采集平台和具身平台，独立完成自定义任务的全流程开发，快速搭建适配自身业务需求的具身智能机器人应用场景任务。

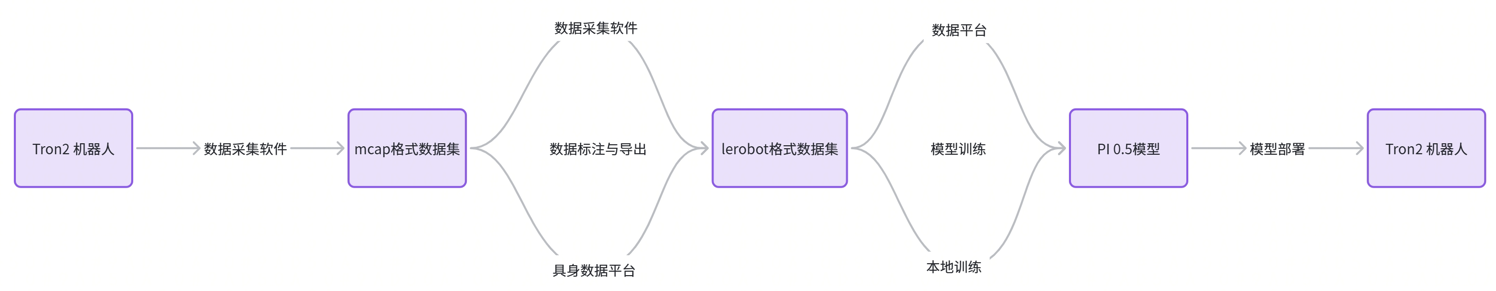
如下图所示，双臂操作项目的开发过程中的 4 个主要环节：数据采集 - 数据处理 - 模型训练 - 模型部署。

  <img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/demo/clothes/clothes_flow.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; ">


Pi0.5 是由 Physical Intelligence 开发的视觉-语言-动作（VLA）模型。如果你正打算使用具身数据平台导出的数据来微调这些模型，本指南将带你走通基于官方 [OpenPI](https://github.com/Physical-Intelligence/openpi) 框架的完整流程。并介绍如何使用预训练的 Pi0.5 模型在自定义数据集上进行高效微调。

<video controls playsinline preload="metadata" style="width: 100%; max-width: 1000px; height: auto; border-radius: 8px; border:1px solid \#ccc; image-rendering: -webkit-optimize-contrast;">

<source src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/demo/clothes/clothes_output.mp4#t=2s" type="video/mp4">

</video>

# 2. 账号及任务创建

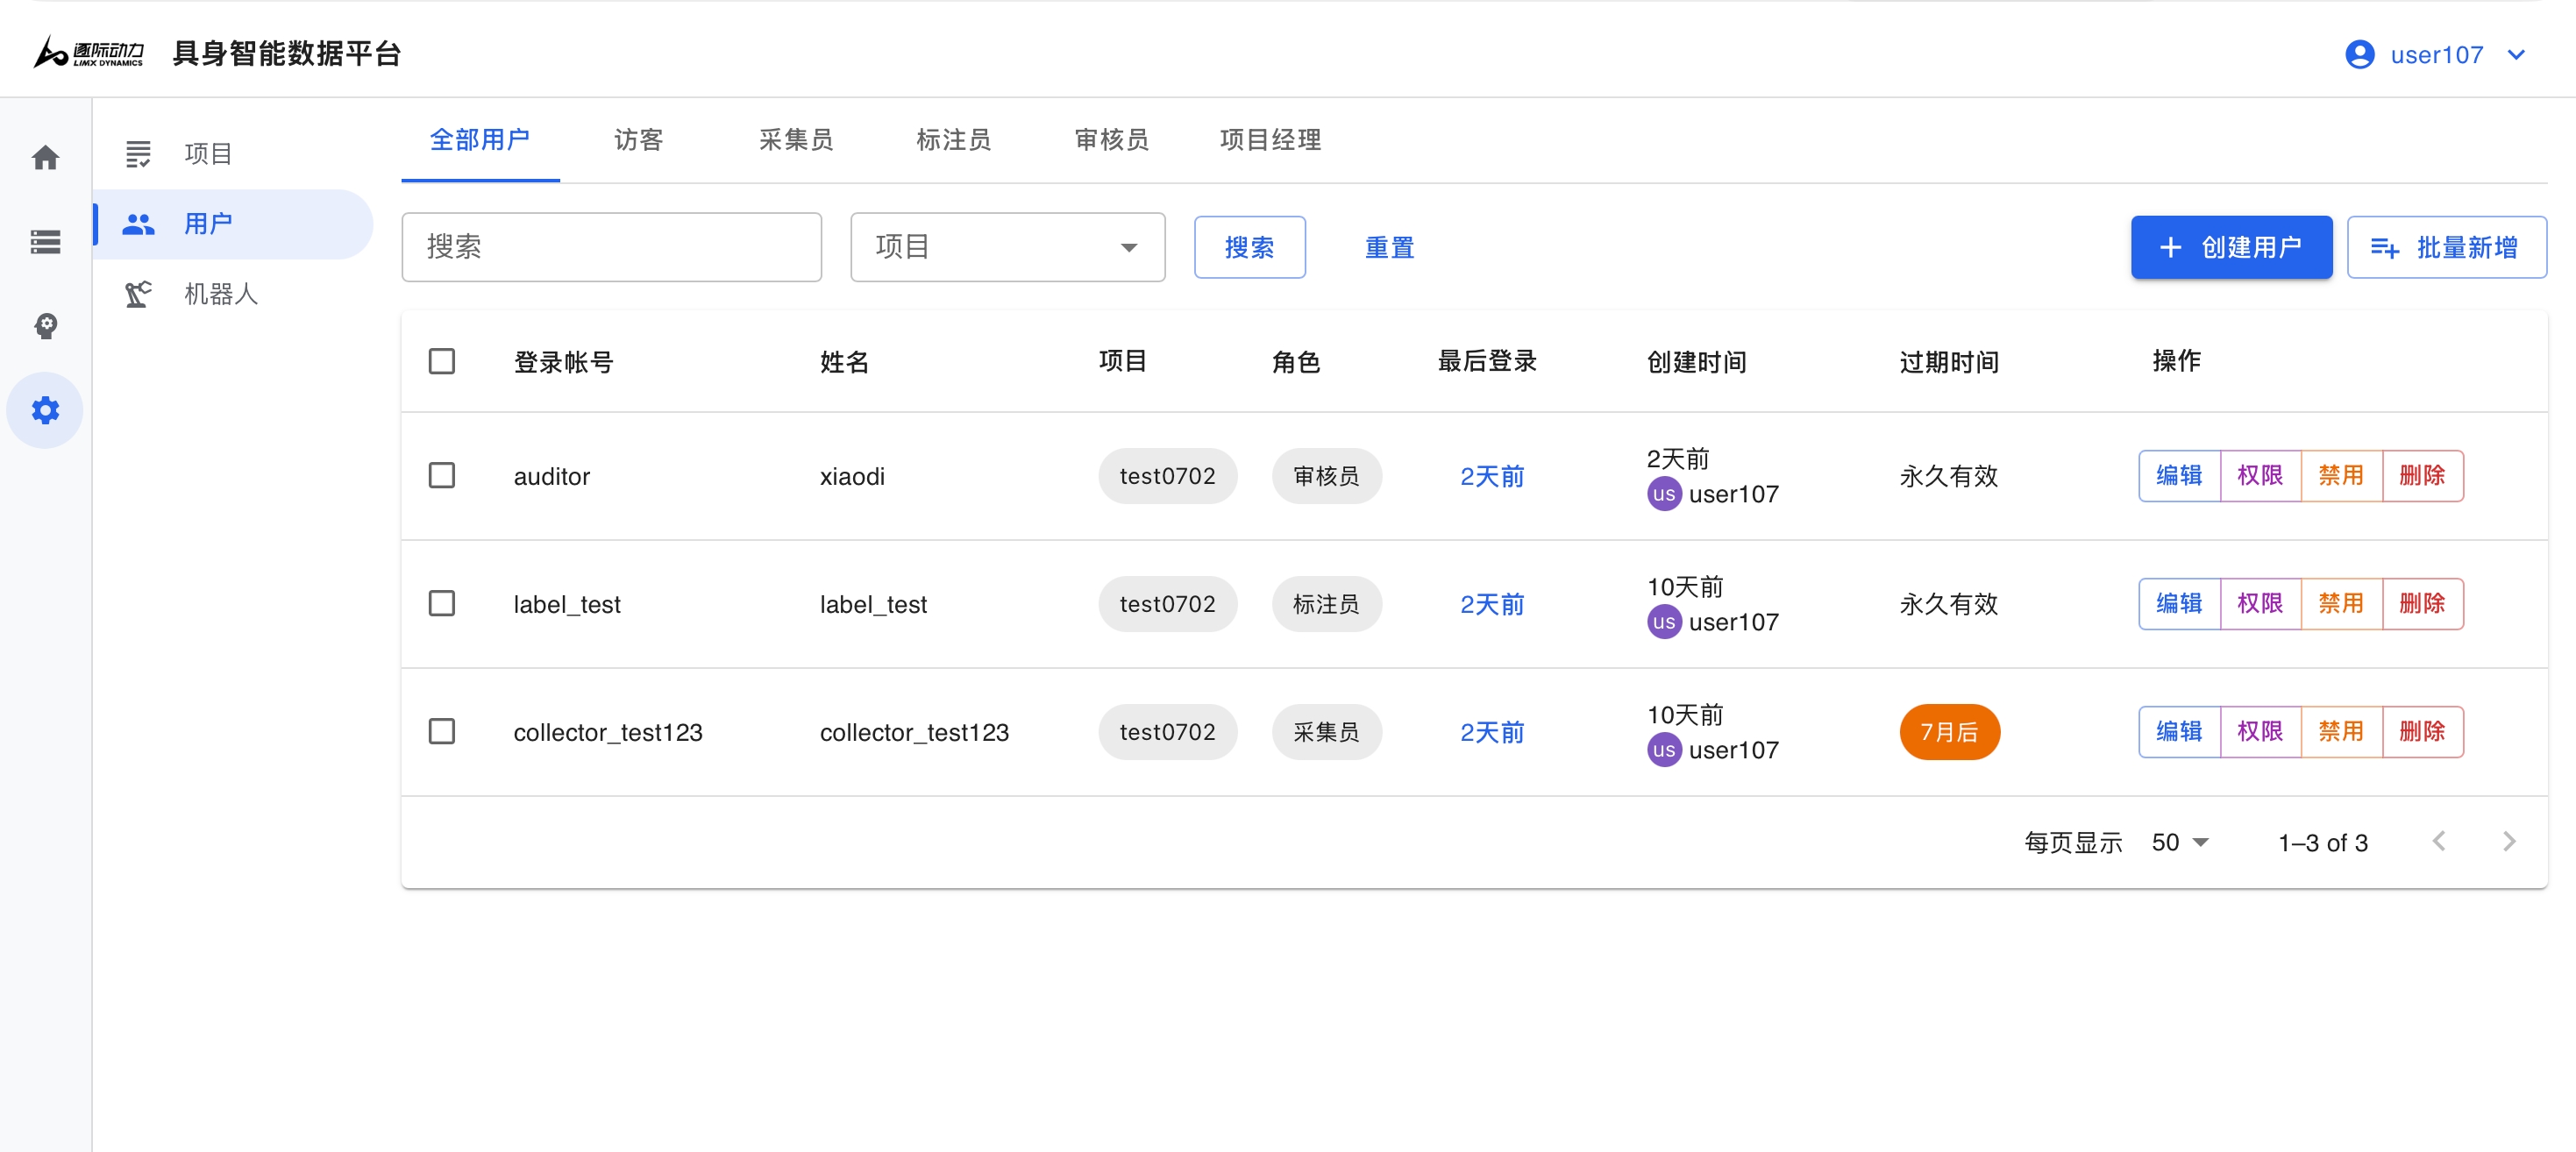
1.账号：用户可选择以下两种工作模式开展数据集采集及处理流程：

- **单人模式**：由项目管理员账号独立完成数据采集、标注、审核全流程工作；

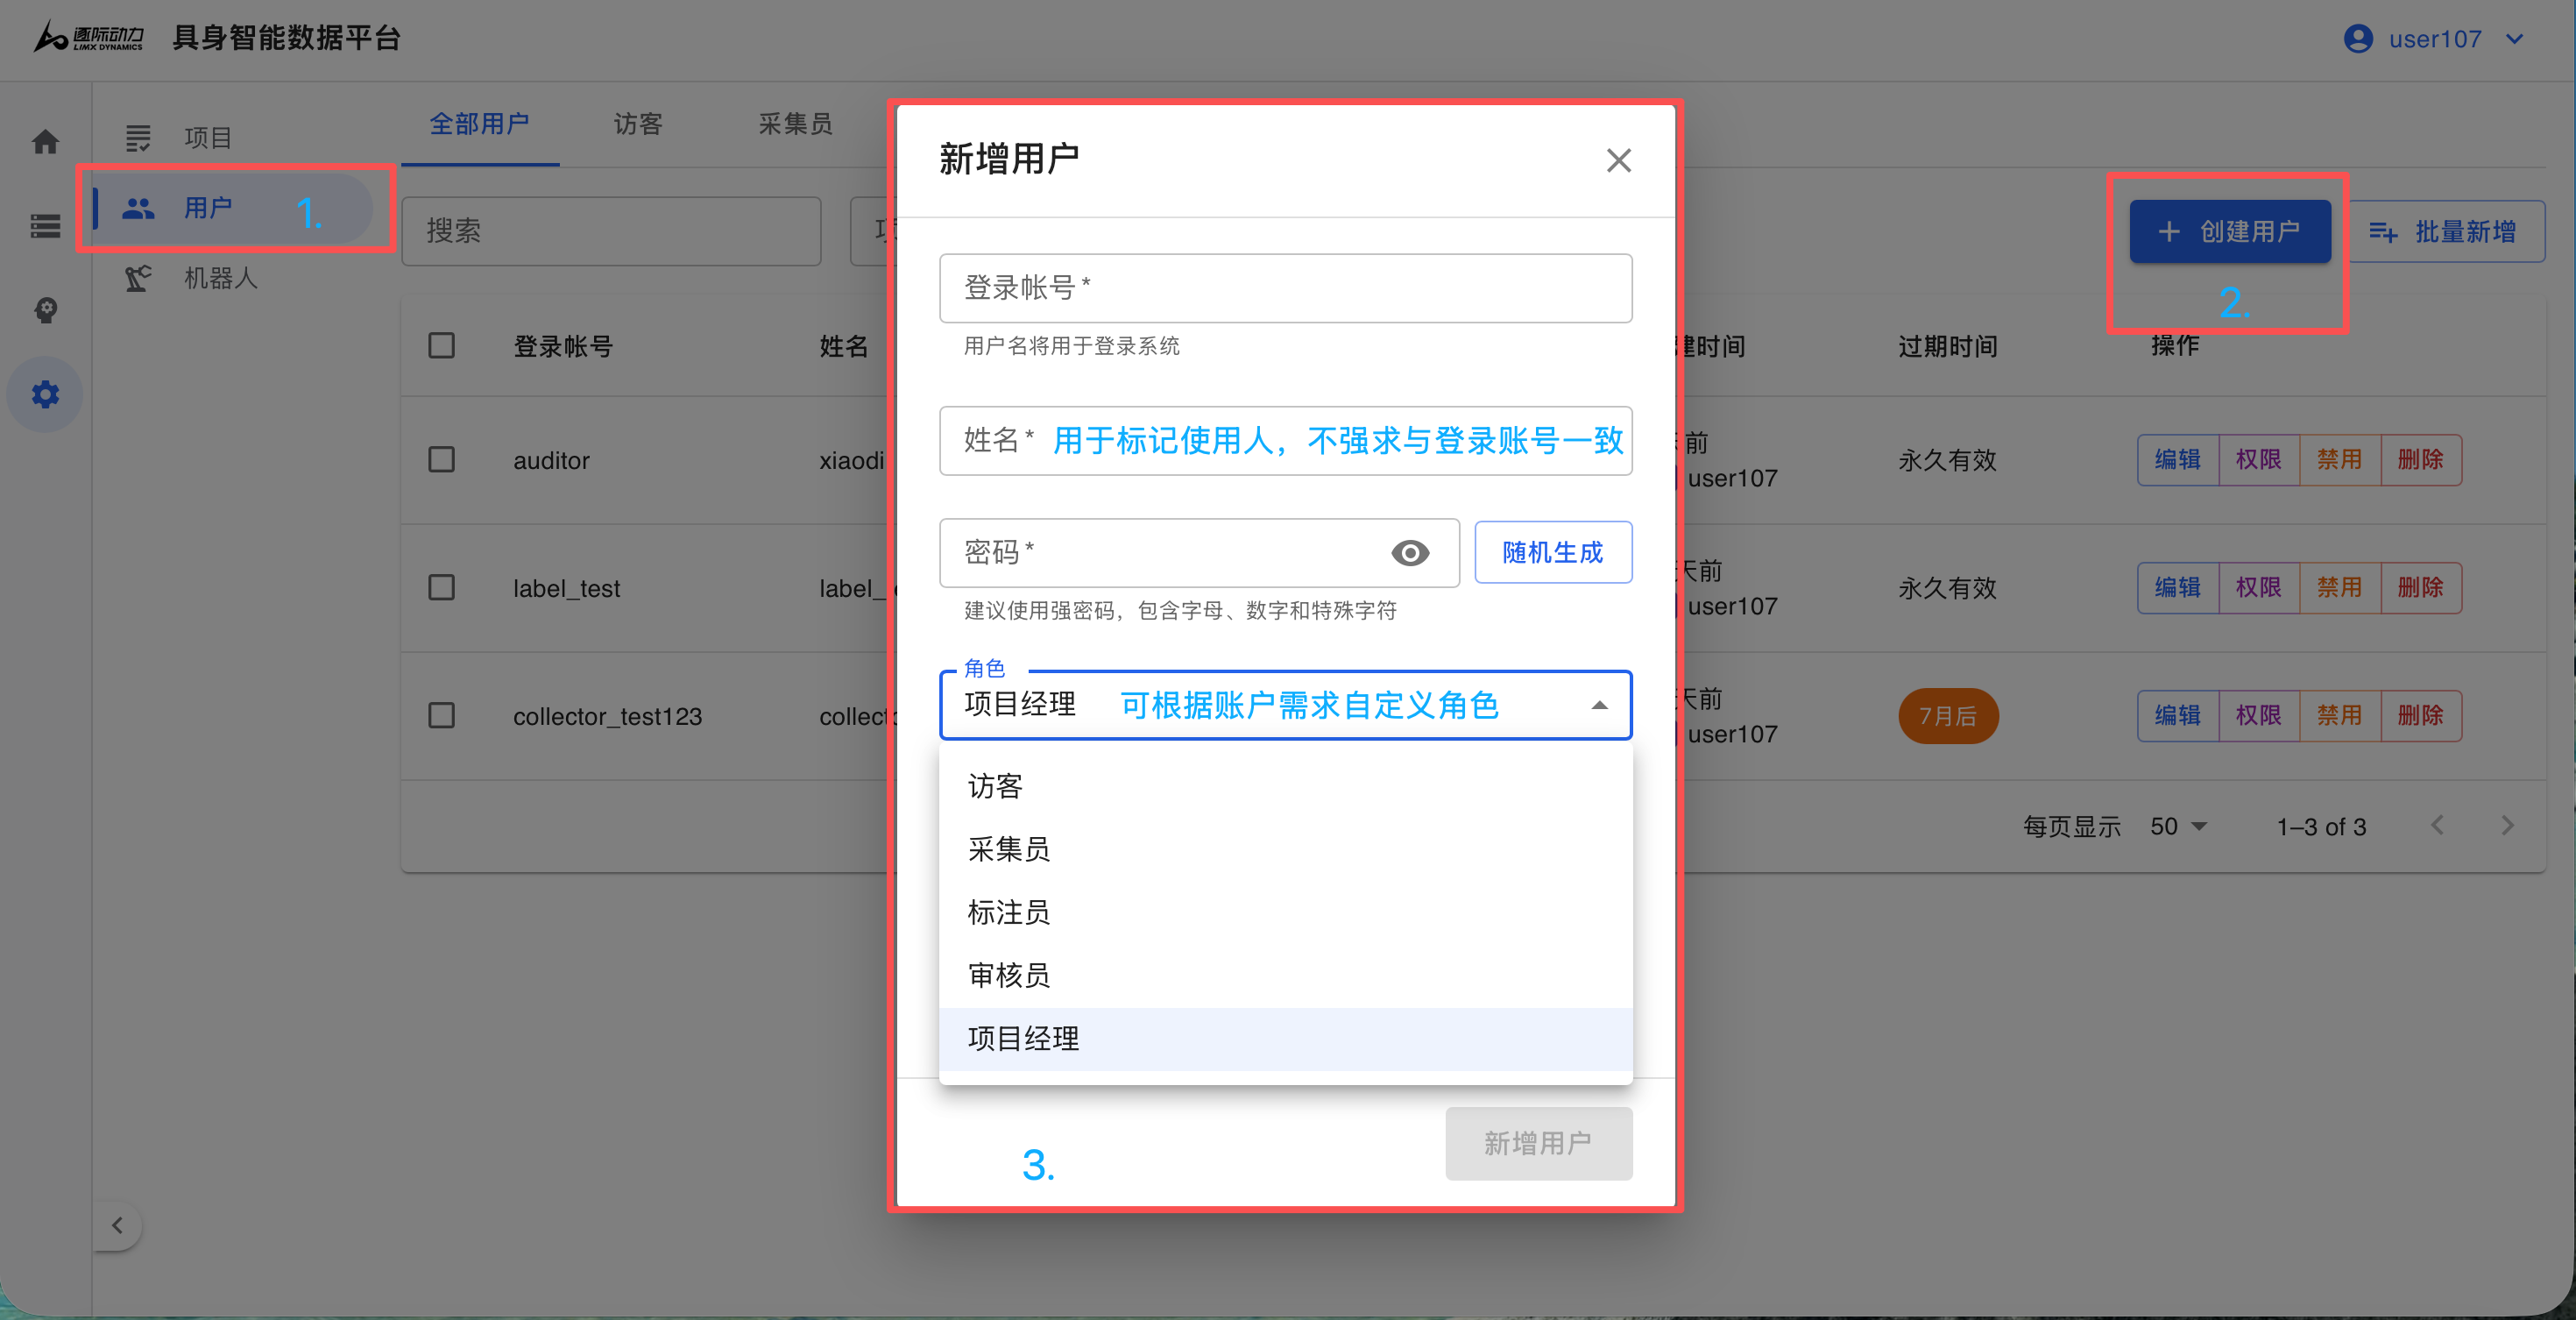
- **多人协作模式**：由项目管理员创建数据采集员、标注员、审核员三类账号，各角色登录对应账号分工完成各环节任务，具体的创建账号流程如下图所示：

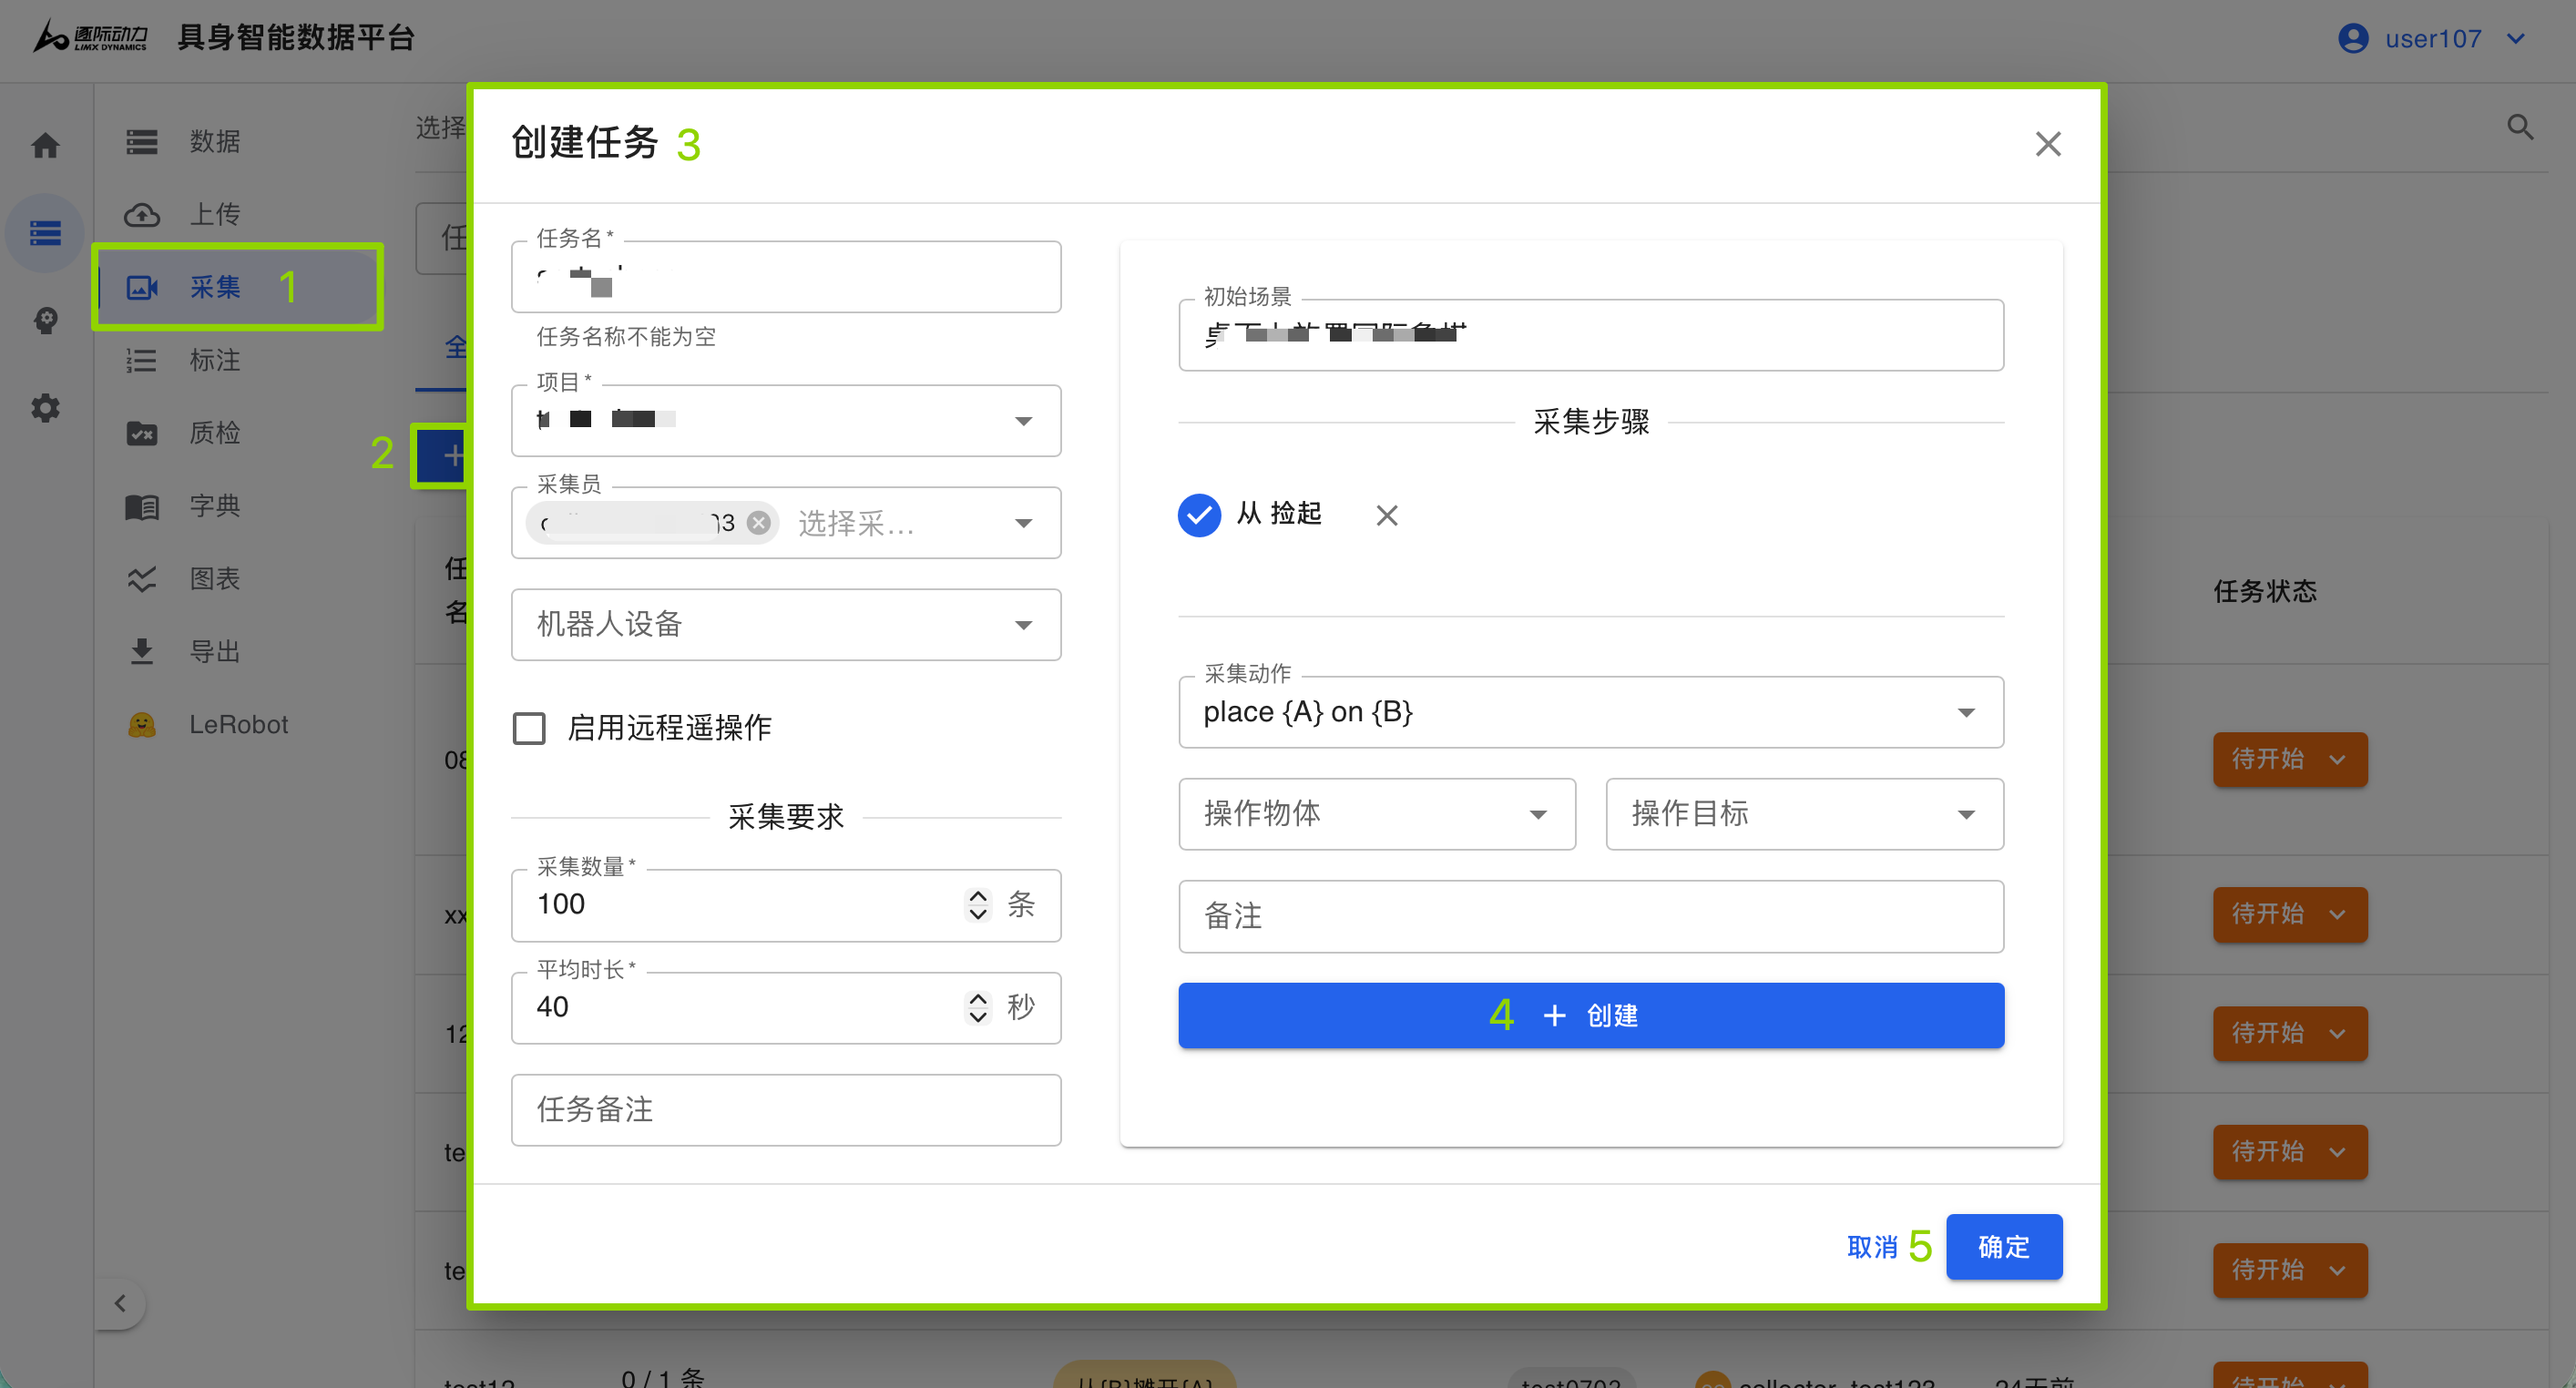
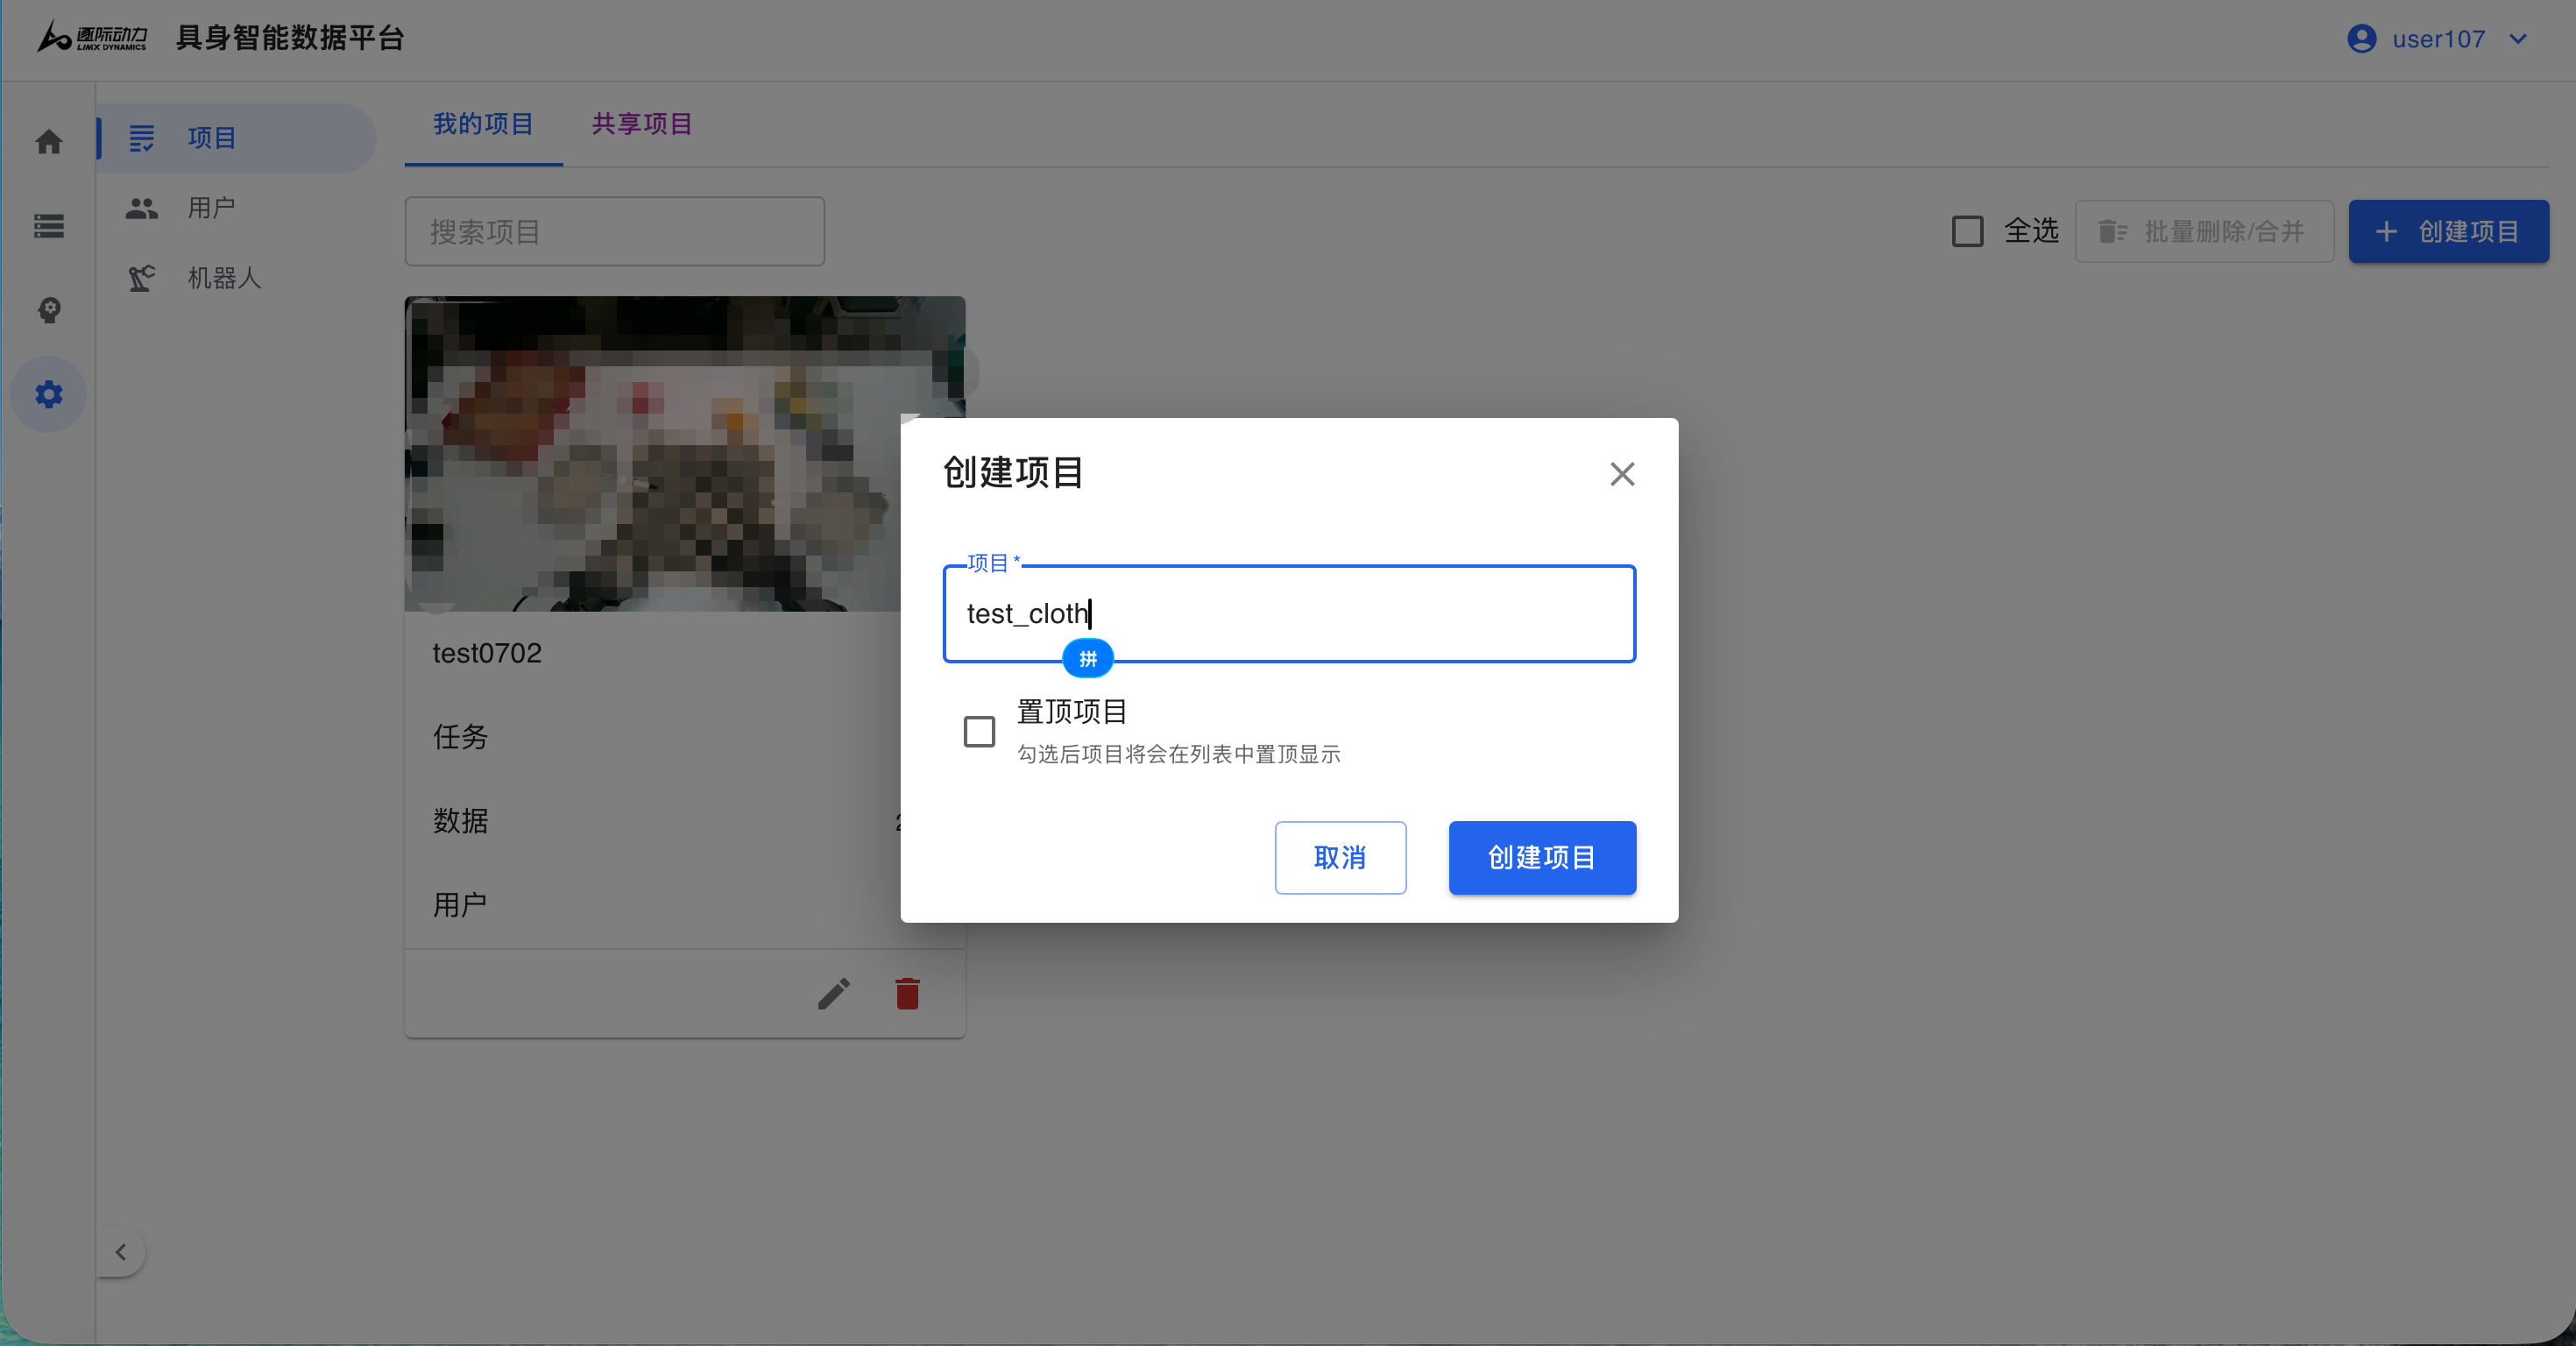
2.自定义任务：您可以在项目界面中新建任务，将后续采集的数据分类归入不同项目，便于导出、训练时快速定位查找。

其他详细内容请参考：[逐际动力 具身数据平台使用手册](https://www.limxdynamics.com/zh/documents/890679841240780800)

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>创建角色</div>
      </td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_2_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>创建项目</div>
      </td>
    </tr>
    <tr>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_3_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>多用户协作创建账号</div>
      </td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_4_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>创建任务</div>
      </td>
    </tr>
  </tbody>
</table>

# 3. 数据采集

## 3.1 环境布置

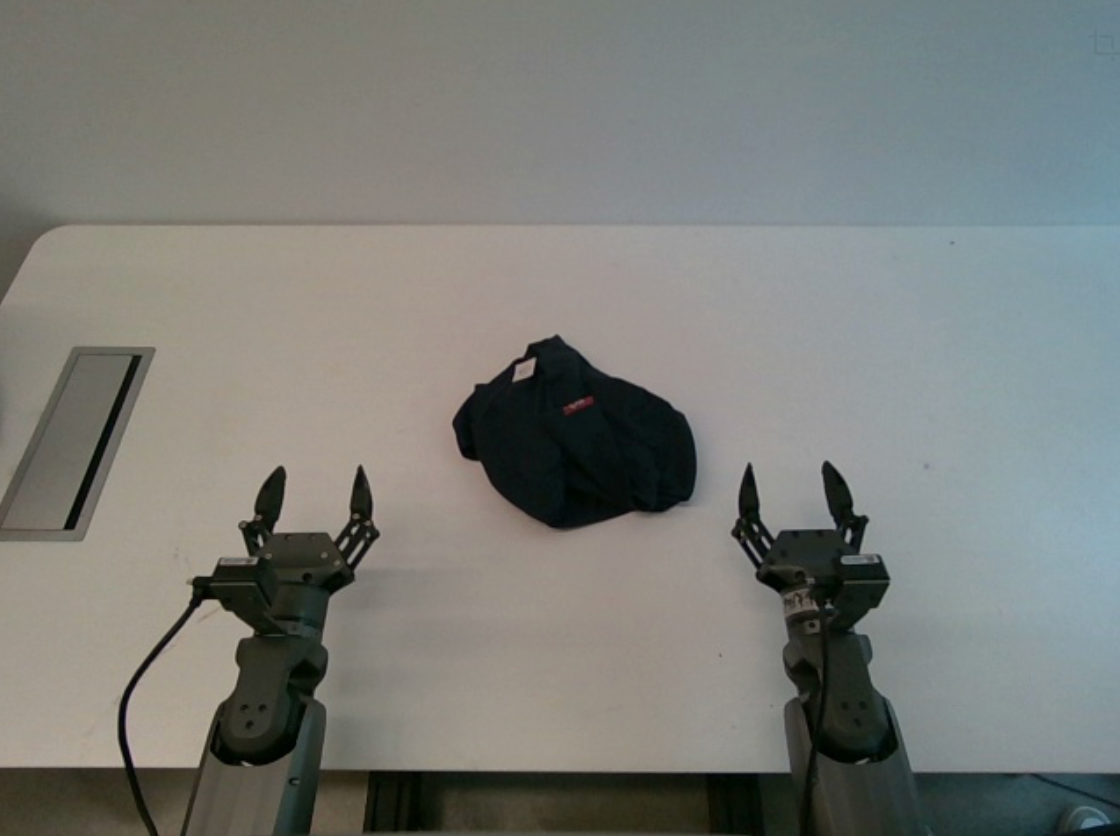
在叠衣服任务中，为更好地复用逐际动力已采集并公开的数据集，建议尽量复刻官方数据采集环境，具体布置要求如下：

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">
        <ul>
          <li><strong>机器状态</strong>：手柄🎮调整至遥操作模式(TeleOperator)；</li>
          <li><strong>桌子规格</strong>：尺寸160 * 80 * 75cm（长*宽*高），建议桌面为纯白色或深灰色；（我们开源的数据集包含在纯白色和纯深灰色桌面的采集数据；高度尽量保持不变）</li>
          <li><strong>机器人放置</strong>：固定支架前，机器边缘距离桌面边缘15cm；</li>
          <li><strong>道具摆放</strong>：需要将<a href="https://detail.tmall.com/item.htm?abbucket=10&id=985550239233&mi_id=0000VRR1_KsSRzjhdqMwMqDN2uPiKMsXB82FnQ6p7iB3Gs0&ns=1&priceTId=213e037417859821848325348e10de&skuId=5949154468136&spm=a21n57.1.hoverItem.2&utparam=%7B%22aplus_abtest%22%3A%222628437d324ea7f379e5f6fc9b318f8f%22%7D&xxc=taobaoSearch">T恤</a>（我们采集的深蓝色T恤较多）平整 / 杂乱放置在桌面靠近机器人一侧的中央区域，确保机器人双臂均可抓取到衣服；【已附采购链接】</li>
        </ul>
      </td>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_5_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
      </td>
    </tr>
  </tbody>
</table>

## 3.2 连接TRON2机器人

参照[[逐际动力 数据采集软件使用手册](https://www.limxdynamics.com/zh/documents/889906272130961408#1.2-网络连接方法)]产品概述-网络连接方法，进行网络连接；

## 3.3 访问数据采集平台

参照[[逐际动力 数据采集软件使用手册](https://www.limxdynamics.com/zh/documents/889906272130961408#1.3-软件访问入口)]产品概述-软件访问入口，进入**数据采集软件**并按身份登录；

## 3.4 检查相机配置

`cloth_server.yaml`中已经标注了`client:  observation_source: bridge `，其中bridge表示为自动获取相机SN，legacy需要手动输入sn。


## 3.5 TRON2机器人配置

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">
        <ul>
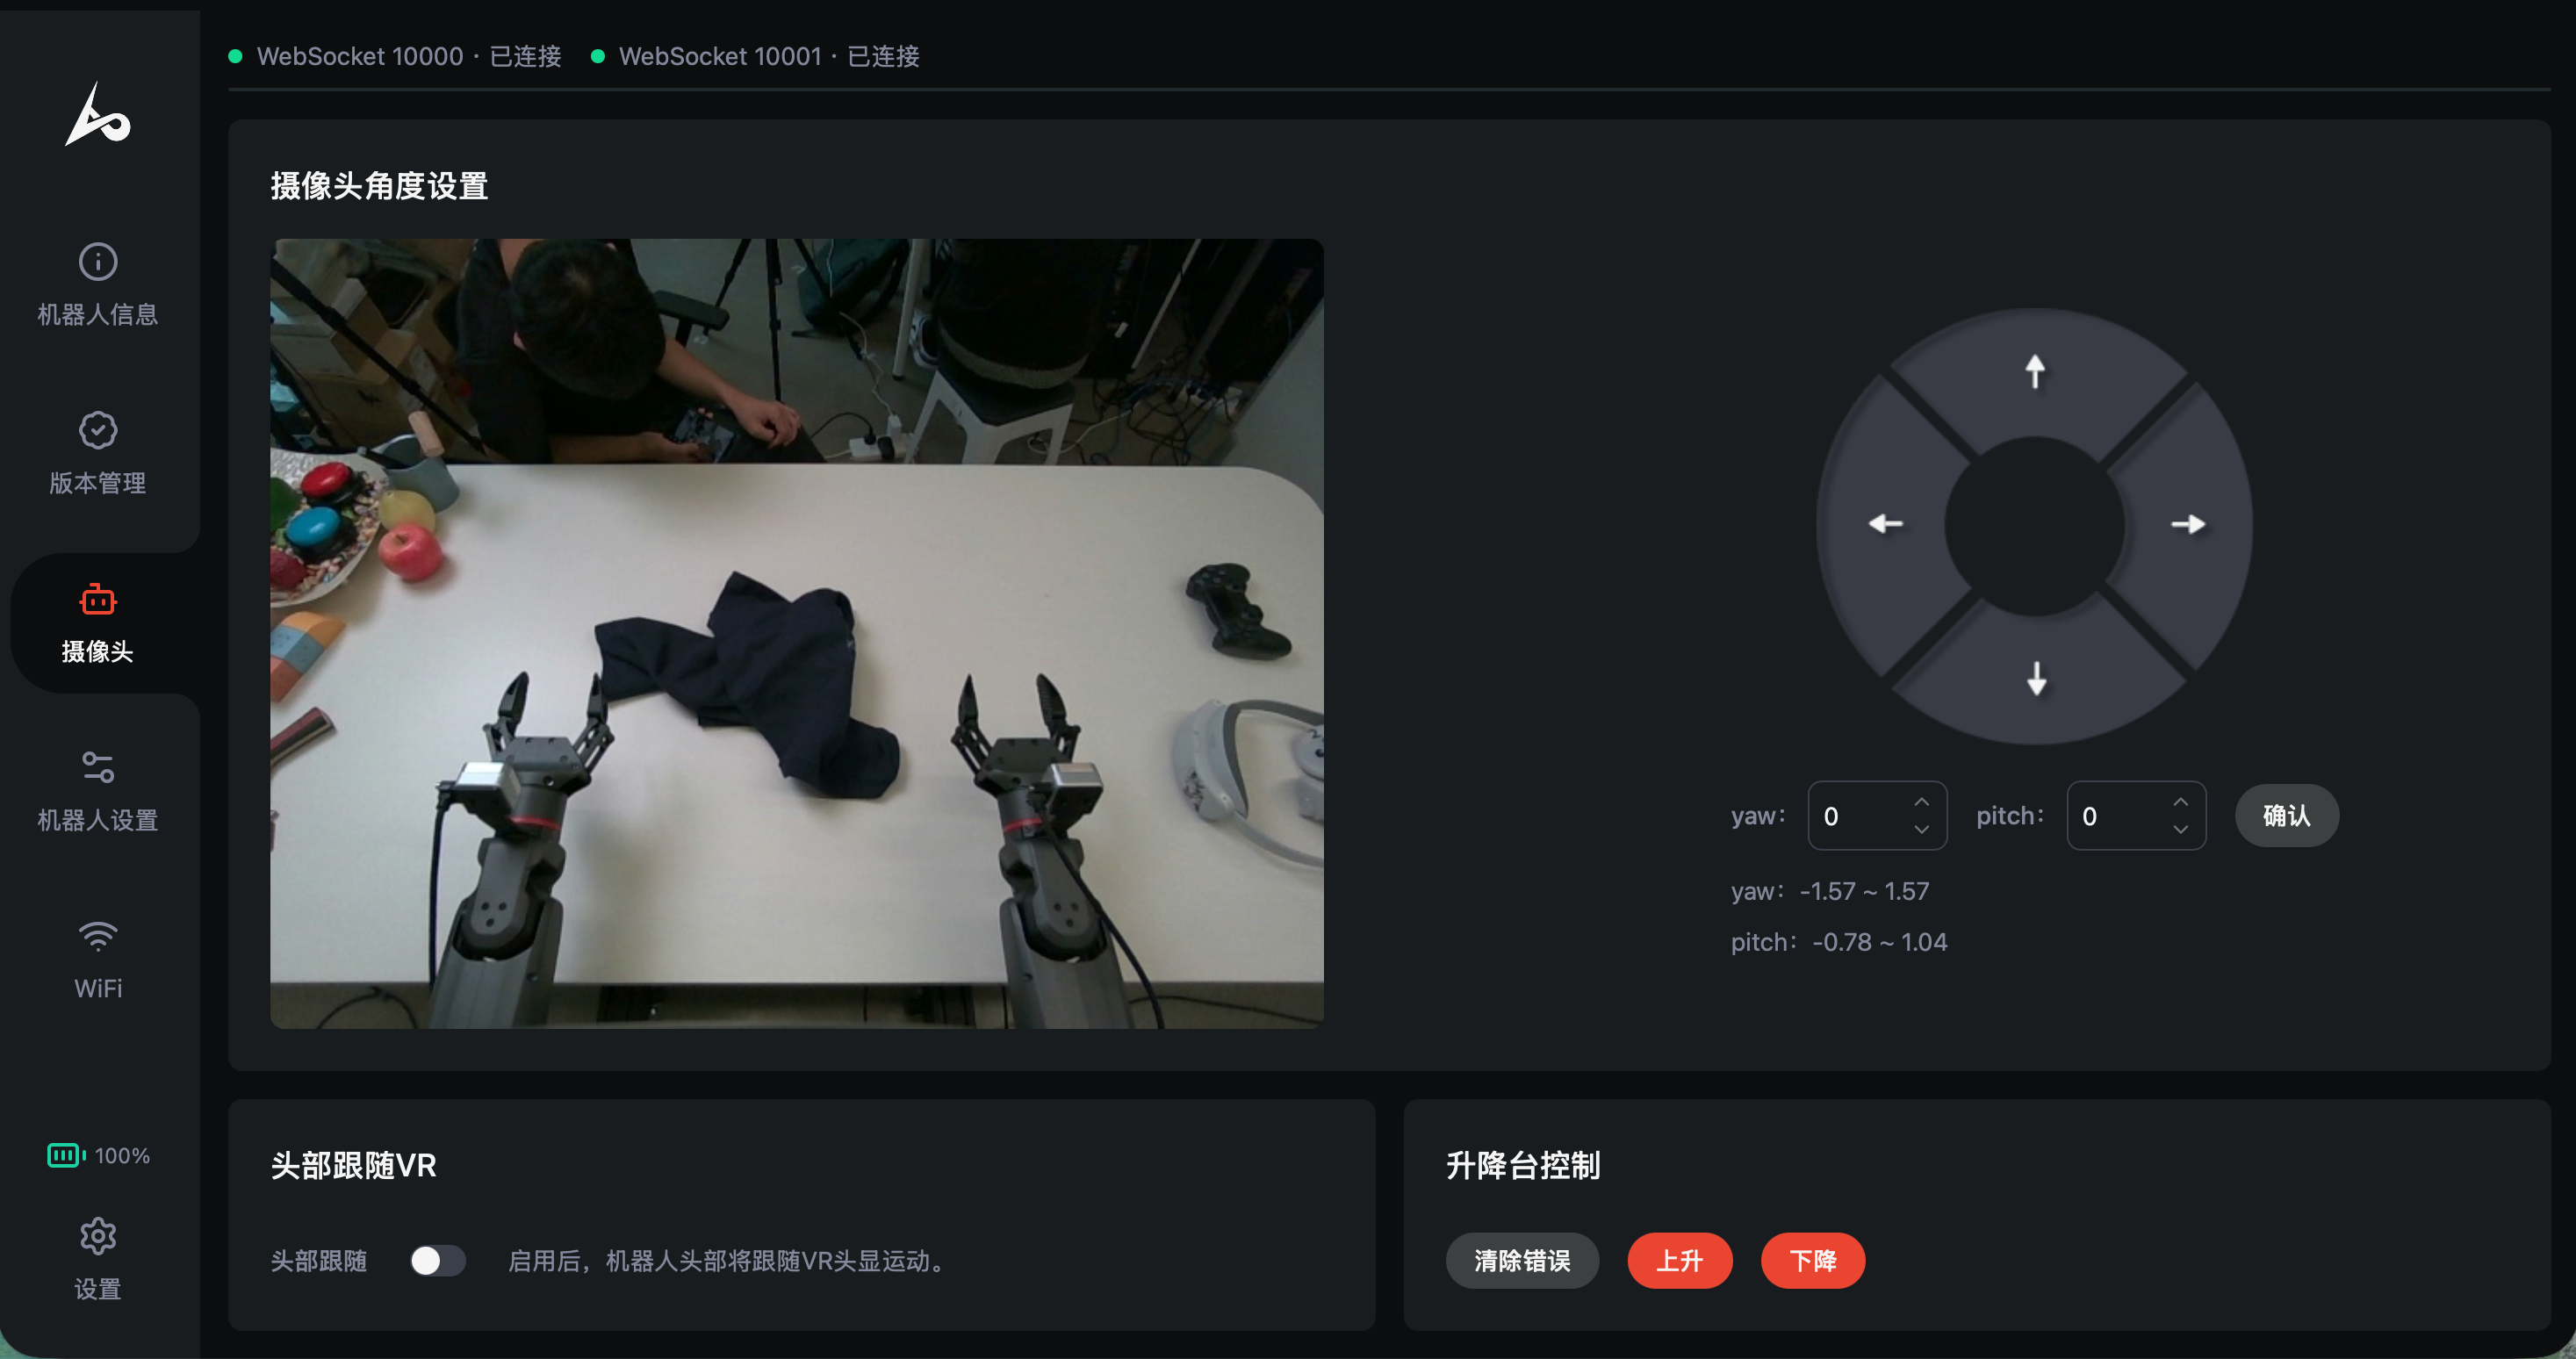
          <li><strong>机器人状态</strong>：将手柄切入遥操作（TeleOperator)模式后，机器人头部将自动调整至最低姿态，并旋转至中位（pitch = 1.04，yaw = 0）。连接机器人后，在<strong>数据采集软件概览页面</strong><a href="https://10.192.1.4/"><strong><code>https://10.192.1.4/</code></strong></a>检查视角是否合适。</li>
          <li>参照下面「<a href="https://www.limxdynamics.com/zh/documents/844648486841487360#5-VR-设备及双臂遥操作使用说明（仅针对双臂移动双臂机器人）">TRON 2  用户手册</a>」链接中「VR设备及遥操作使用说明」章节的「遥操作准备」与「遥操作使用」部分，完成机器人遥操作准备状态。</li>
        </ul>
      </td>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_6_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
      </td>
    </tr>
  </tbody>
</table>

## 3.6 数据采集设置

<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">⚠️</span>
  <div style="flex: 1;">
    <strong>在正式开始采集前，还需要检查以下事项：</strong>
    <ul>
      <li>网络连接是否畅通</li>
      <li>数据盘可用空间是否足够（录制1条1分钟的数据占用空间大约为800M-1.5G）</li>
    </ul>
  </div>
</div>

参照[[逐际动力 数据采集软件使用手册](https://www.limxdynamics.com/zh/documents/889906272130961408#2.2-数据录制（配置-%2B-开始停止）)]概述页面-数据录制，在**数据采集软件**进行参数设置

<table style="border-collapse: collapse; width: 100%; table-layout: fixed;">
  <colgroup>
    <col style="width: 90px;">
    <col>
  </colgroup>
  <thead>
    <tr style="background-color: #f5f7fa;">
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>参数</strong></th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle; word-wrap: break-word;"><strong>参数填充</strong></th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>文件名</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle; word-wrap: break-word;"><strong>自拟</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>Dominid</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle; word-wrap: break-word;"><strong>一般填0，多机共用机器人进行操作时可按需分配id号</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>格式</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle; word-wrap: break-word;"><strong>mcap</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong><strong>topic </strong><br></strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: top; word-wrap: break-word;">推荐勾选以下13个topic<pre style="background-color: #f6f8fa; color: #24292f; border-radius: 6px; padding: 10px 14px; margin: 8px 0; overflow-x: auto; font-family: monospace; text-align: left; white-space: pre-wrap; word-break: break-word;"><code>1、/camera/left/color/image_resized/compressed<br>   sensor_msgs/msg/CompressedImage<br>2、/camera/right/color/image_resized/compressed<br>   sensor_msgs/msg/CompressedImage<br>3、/camera/top/color/image_raw/compressed<br>   sensor_msgs/msg/CompressedImage<br>4、/gripper_command<br>   sensor_msgs/msg/JointState<br>  <br>5、/gripper_state<br>   sensor_msgs/msg/JointState<br>6、/joint_command<br>   sensor_msgs/msg/JointState<br>7、/joint_states<br>   sensor_msgs/msg/JointState<br>8、/left_arm/ee_pose<br>   geometry_msgs/msg/PoseStamped<br>   <br>9、/left_arm/ee_pose_cmd<br>   geometry_msgs/msg/PoseStamped<br>10、/right_arm/ee_pose<br>   geometry_msgs/msg/PoseStamped<br>11、/right_arm/ee_pose_cmd<br>    geometry_msgs/msg/PoseStamped<br>    <br>12、/lifter/state<br>13、/chassis/twist</code></pre></td>
    </tr>
  </tbody>
</table>


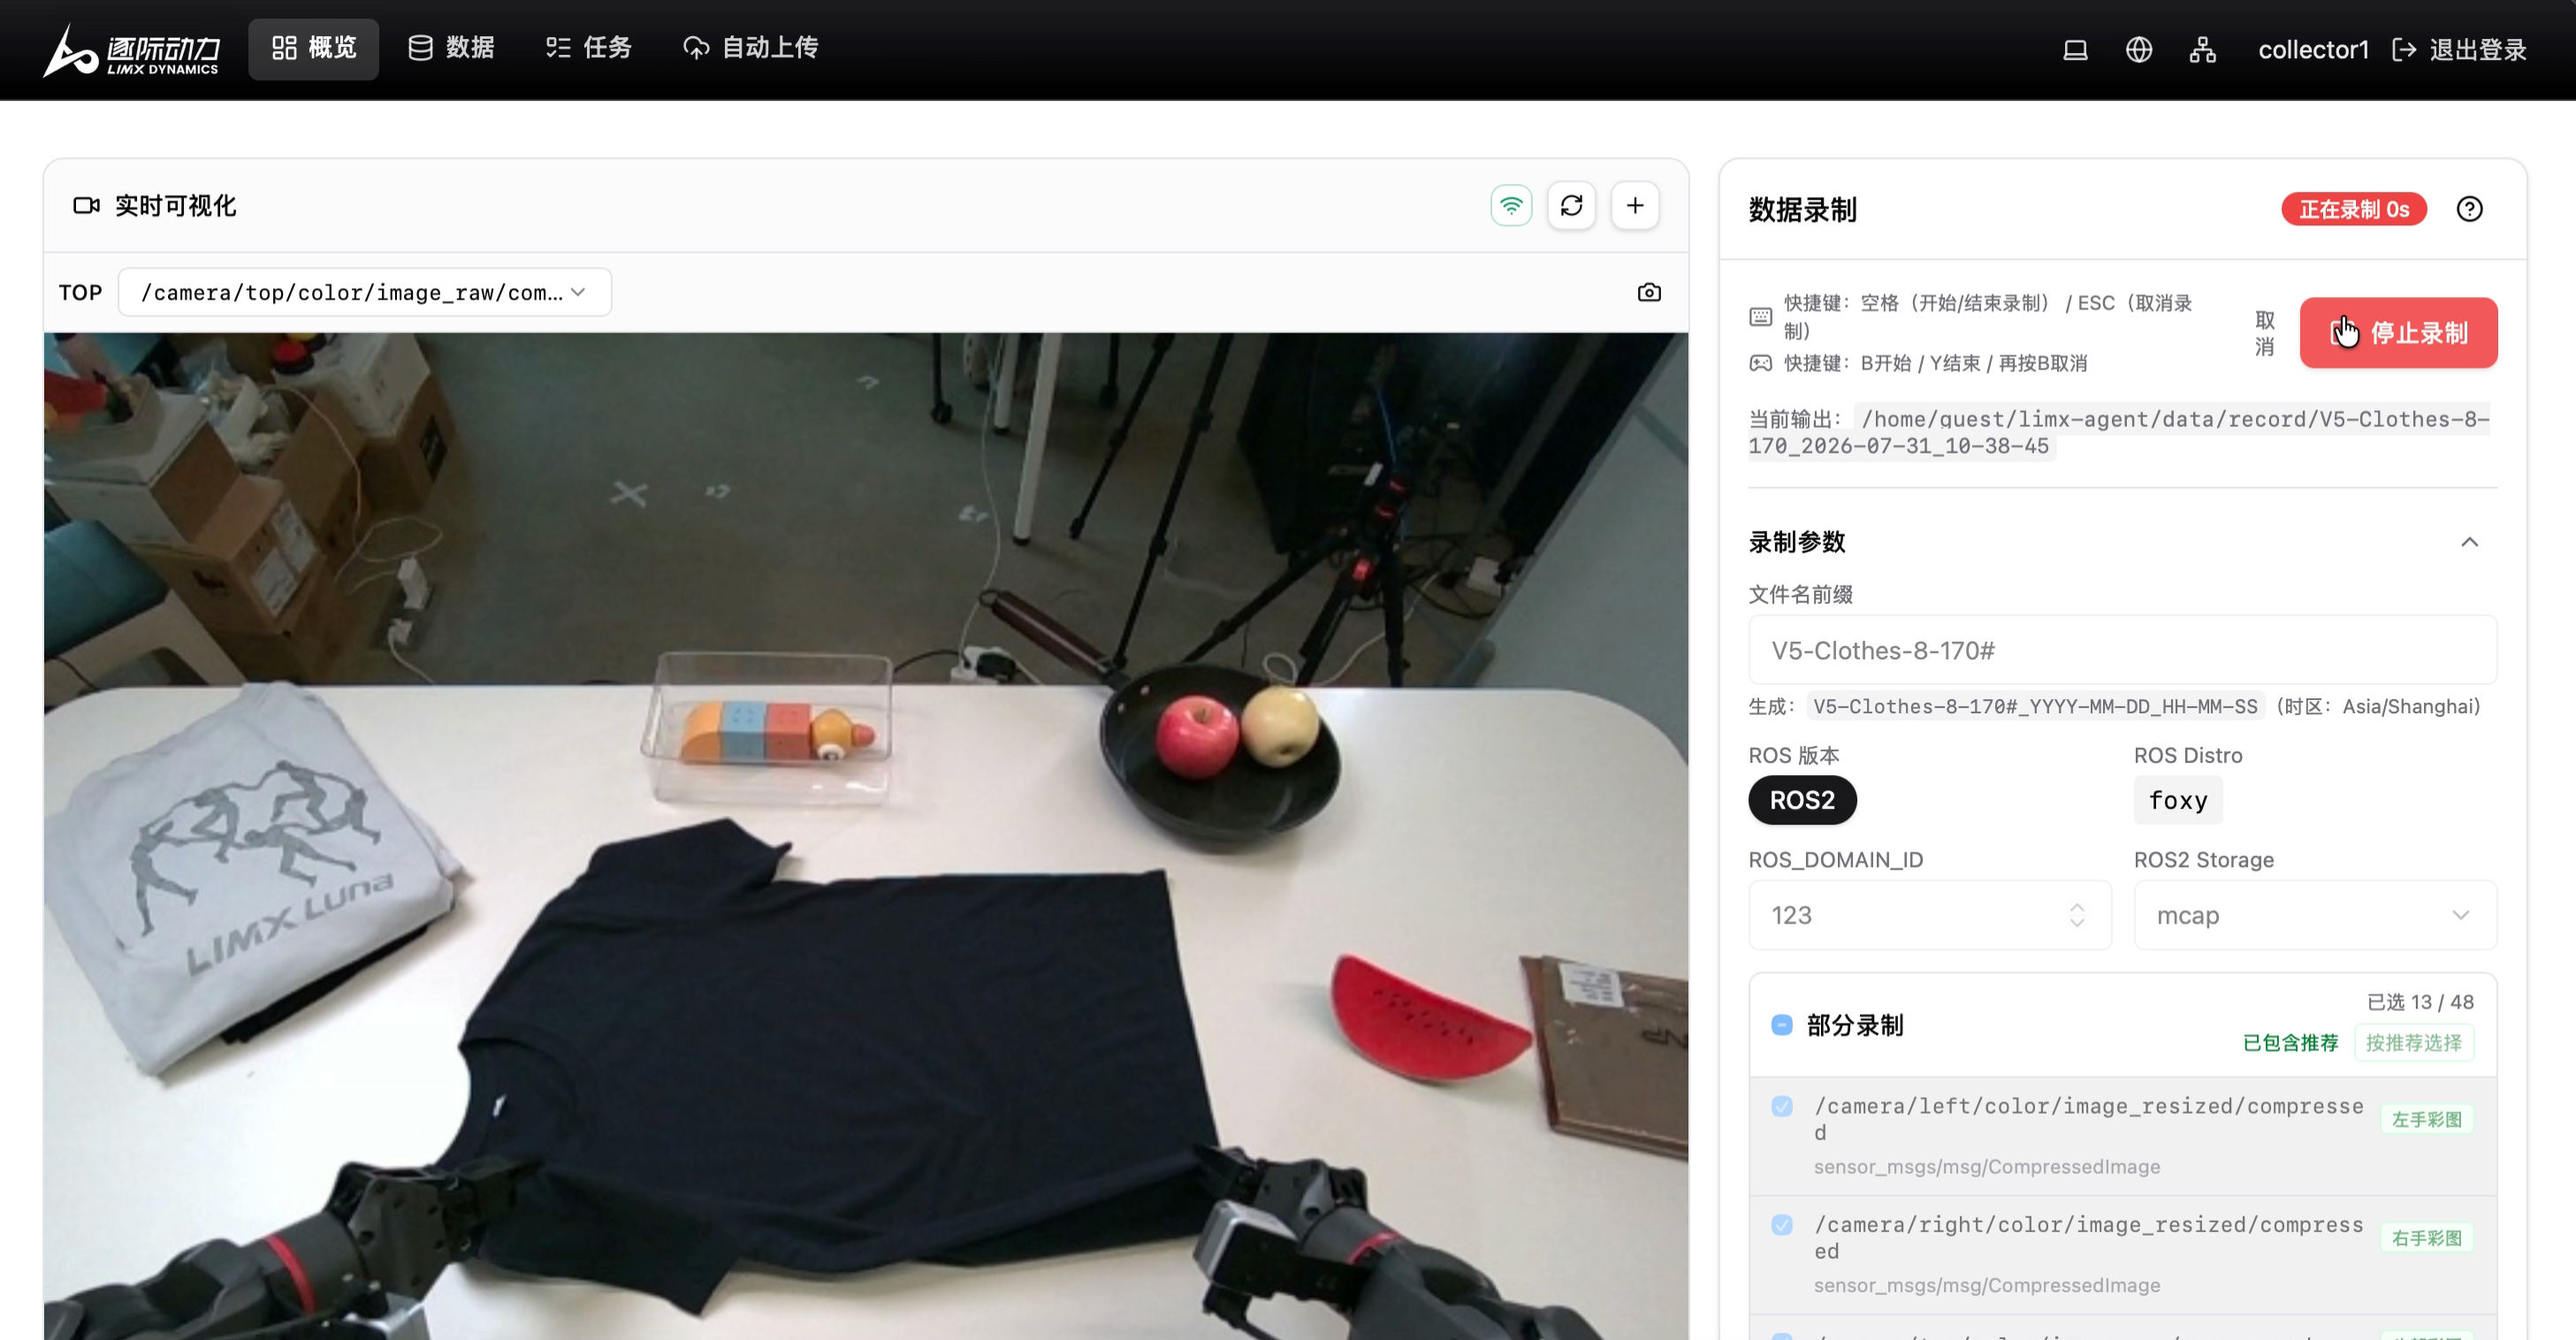
**数据采集录制操作：**

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">
        <p>1.<strong>调整机器人双臂至准备姿态</strong>：使用🎮 <strong>L1 + X</strong> 将双臂调整至竖直准备姿态，随后同时长按 VR 左右手柄 <strong>X + A</strong> 键至双臂遥操回正姿态；</p>
        <p>2.<strong>开始录制</strong>：按下 VR 右手柄 <strong>B</strong> 键（或在数据采集软件「概览」→「数据录制」中点击绿色开始图标）</p>
        <p>3.<strong>执行采集任务</strong>：通过遥操作叠桌面衣服。我们开源的数据集采集遵守以下原则：</p>
      </td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_7_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>叠衣服demo数采过程图示</div>
      </td>
    </tr>
  </tbody>
</table>

- 相机识别到桌面衣服后，移动双臂使末端夹抓分别夹取T恤的肩膀和对应一侧的下摆，甩臂直至摊平衣服，使衣服领口对机器人的左向或右向（不要正对或背对机器人），随后末端夹抓分别夹取T恤的肩膀和对应一侧的下摆开始叠起，先从下向上折叠1/3衣服后，将衣服下拉，再从上向下折叠剩下的1/3衣服，最后将叠起的衣服沿1/2处从右向左折叠。

4.**复位**：同时长按 VR 左右手柄 **X + A** 按键，机器人双臂回到准备姿态；

5.**结束录制**：按下 VR 左手柄 **Y** 键（或在数据采集软件「概览」-「数据录制」中点击结束图标）

6.循环录制更多条；

## 3.7 数据上传至云端

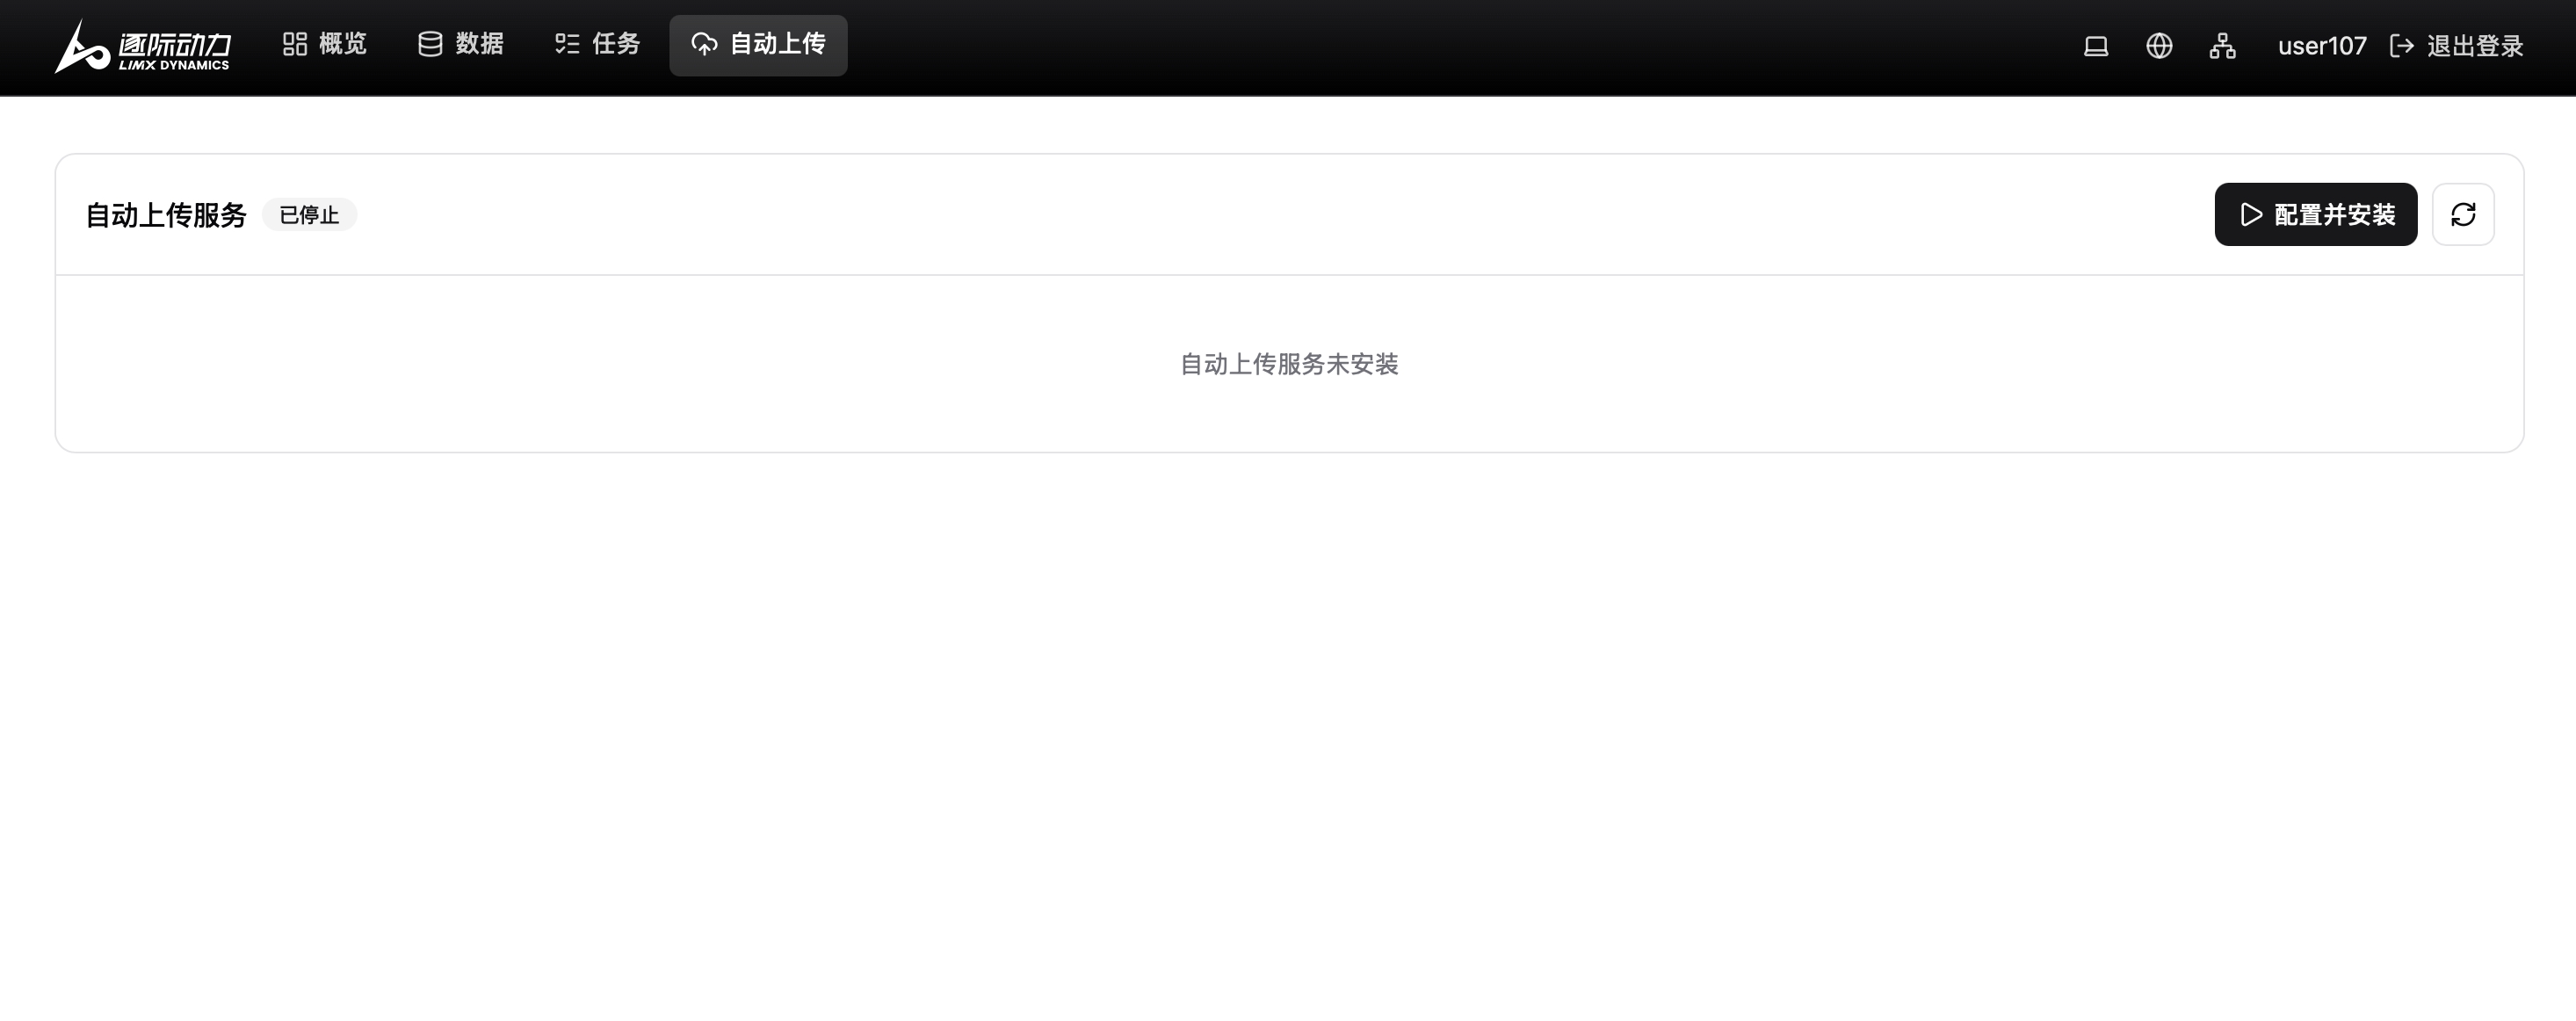
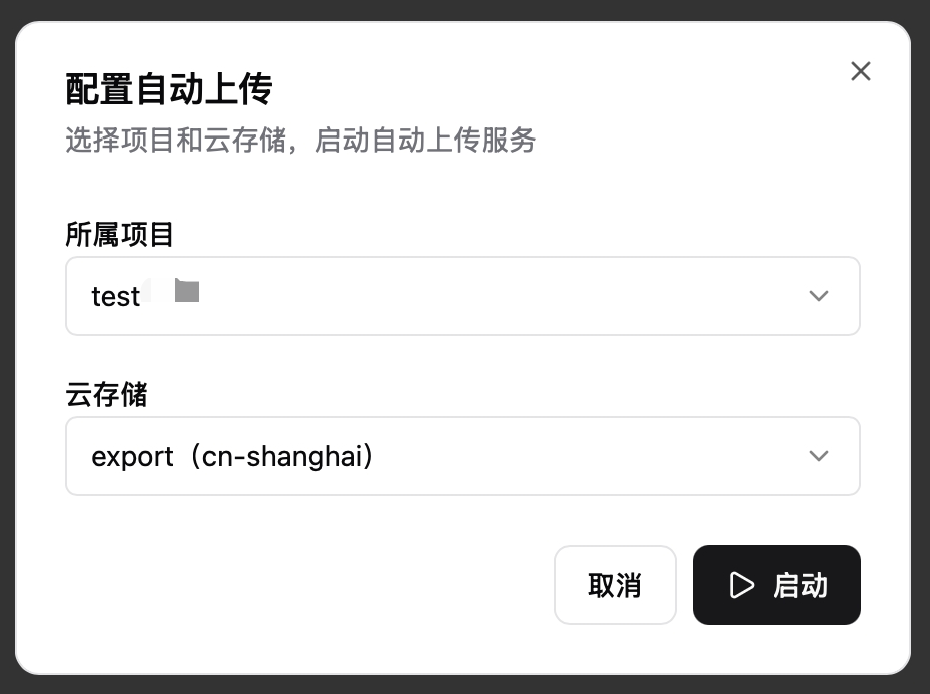
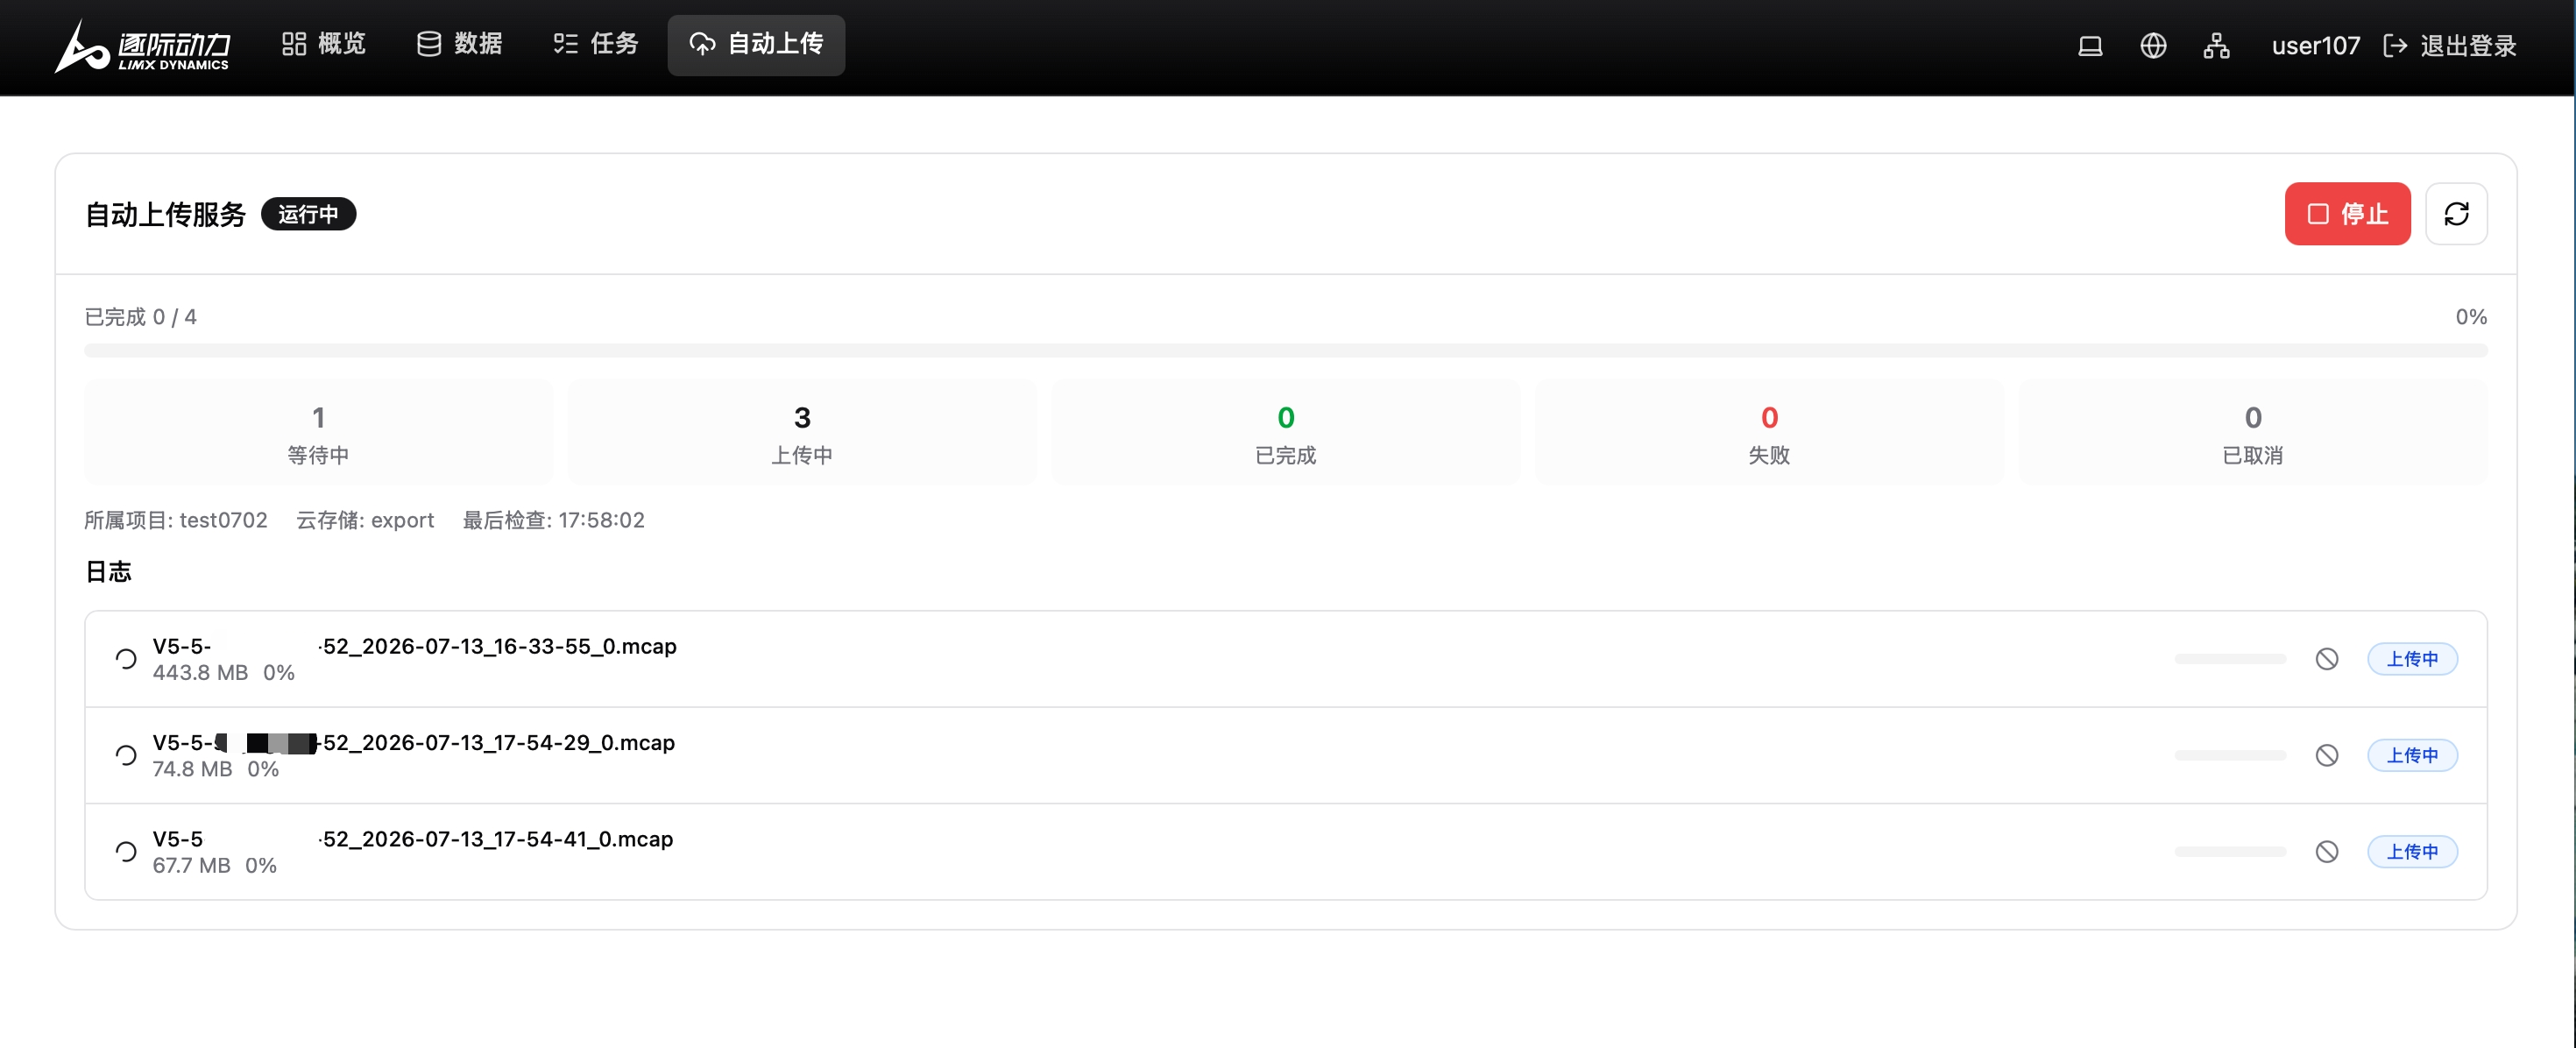
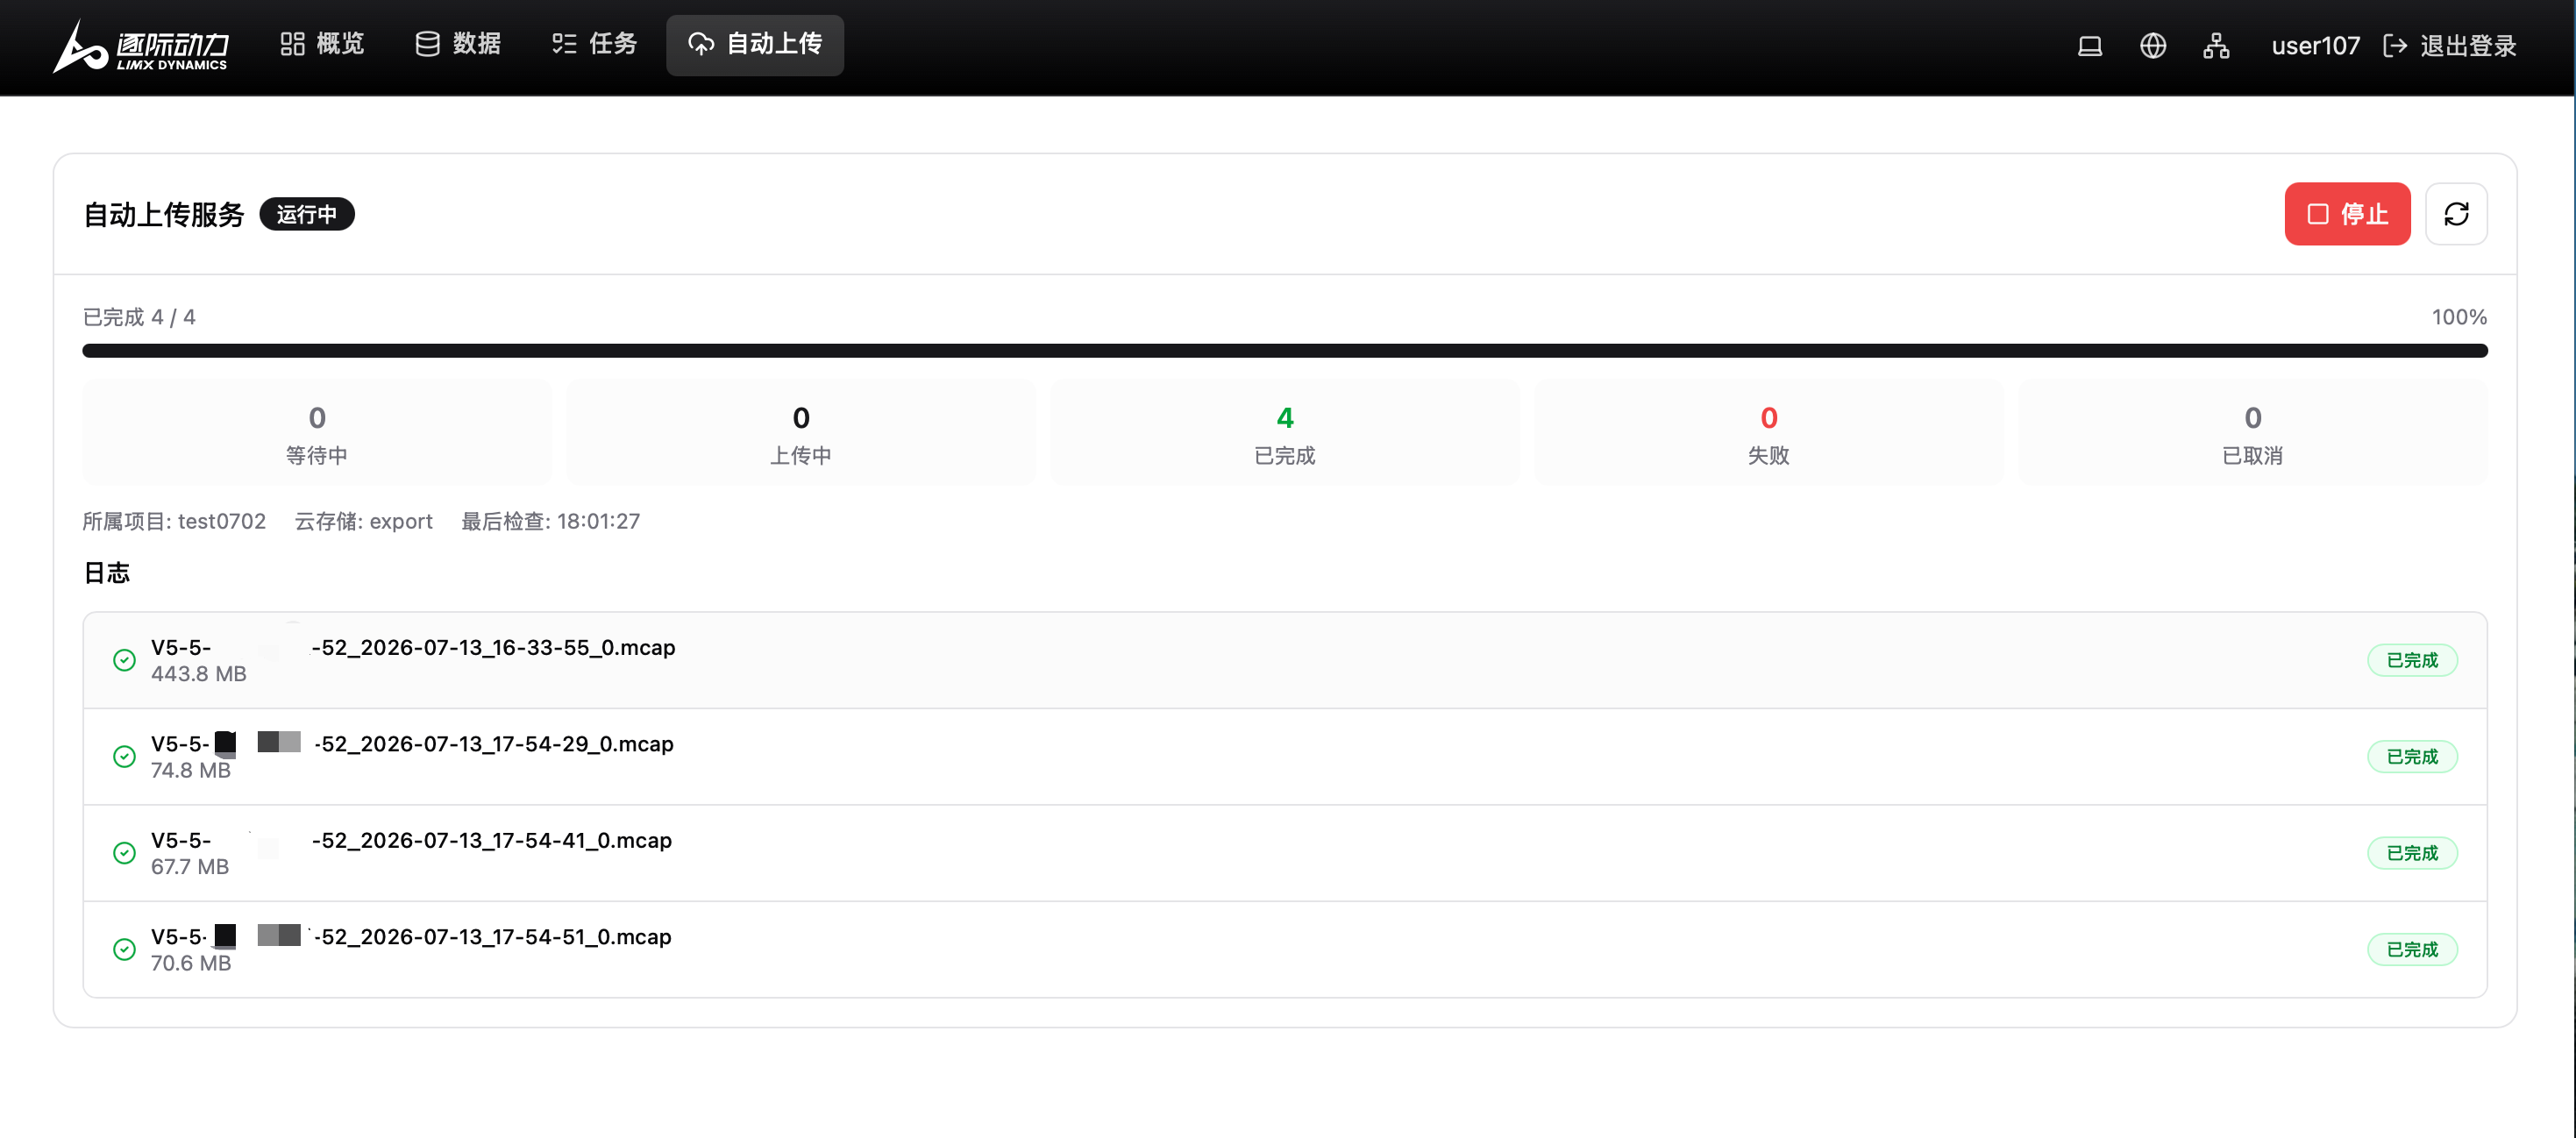
- 数据采集完成后；点击数据采集平台「自动上传界面」->「配置并安装」->「自定义选择所属项目」+「云存储选择export（cn-shanghai）选项」->「启动」；

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 6px; text-align: center; vertical-align: top; width: 33.33%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_8_zh.jpg" alt="" title="img_v3_0213i_493e69fb-cce8-4877-9e00-ee5628237a5g.jpg" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>1、自动上传界面</div>
      </td>
      <td style="border: none; padding: 6px 6px; text-align: center; vertical-align: top; width: 33.33%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_9_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>2、配置-启动</div>
      </td>
      <td style="border: none; padding: 6px 6px; text-align: center; vertical-align: top; width: 33.33%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_10_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>3、自动上传中</div>
      </td>
    </tr>
  </tbody>
</table>

- 系统会自动将今日采集且并未上传过的数据上传至云端；

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_11_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 1000px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>4、上传结束</div>
      </td>
    </tr>
  </tbody>
</table>

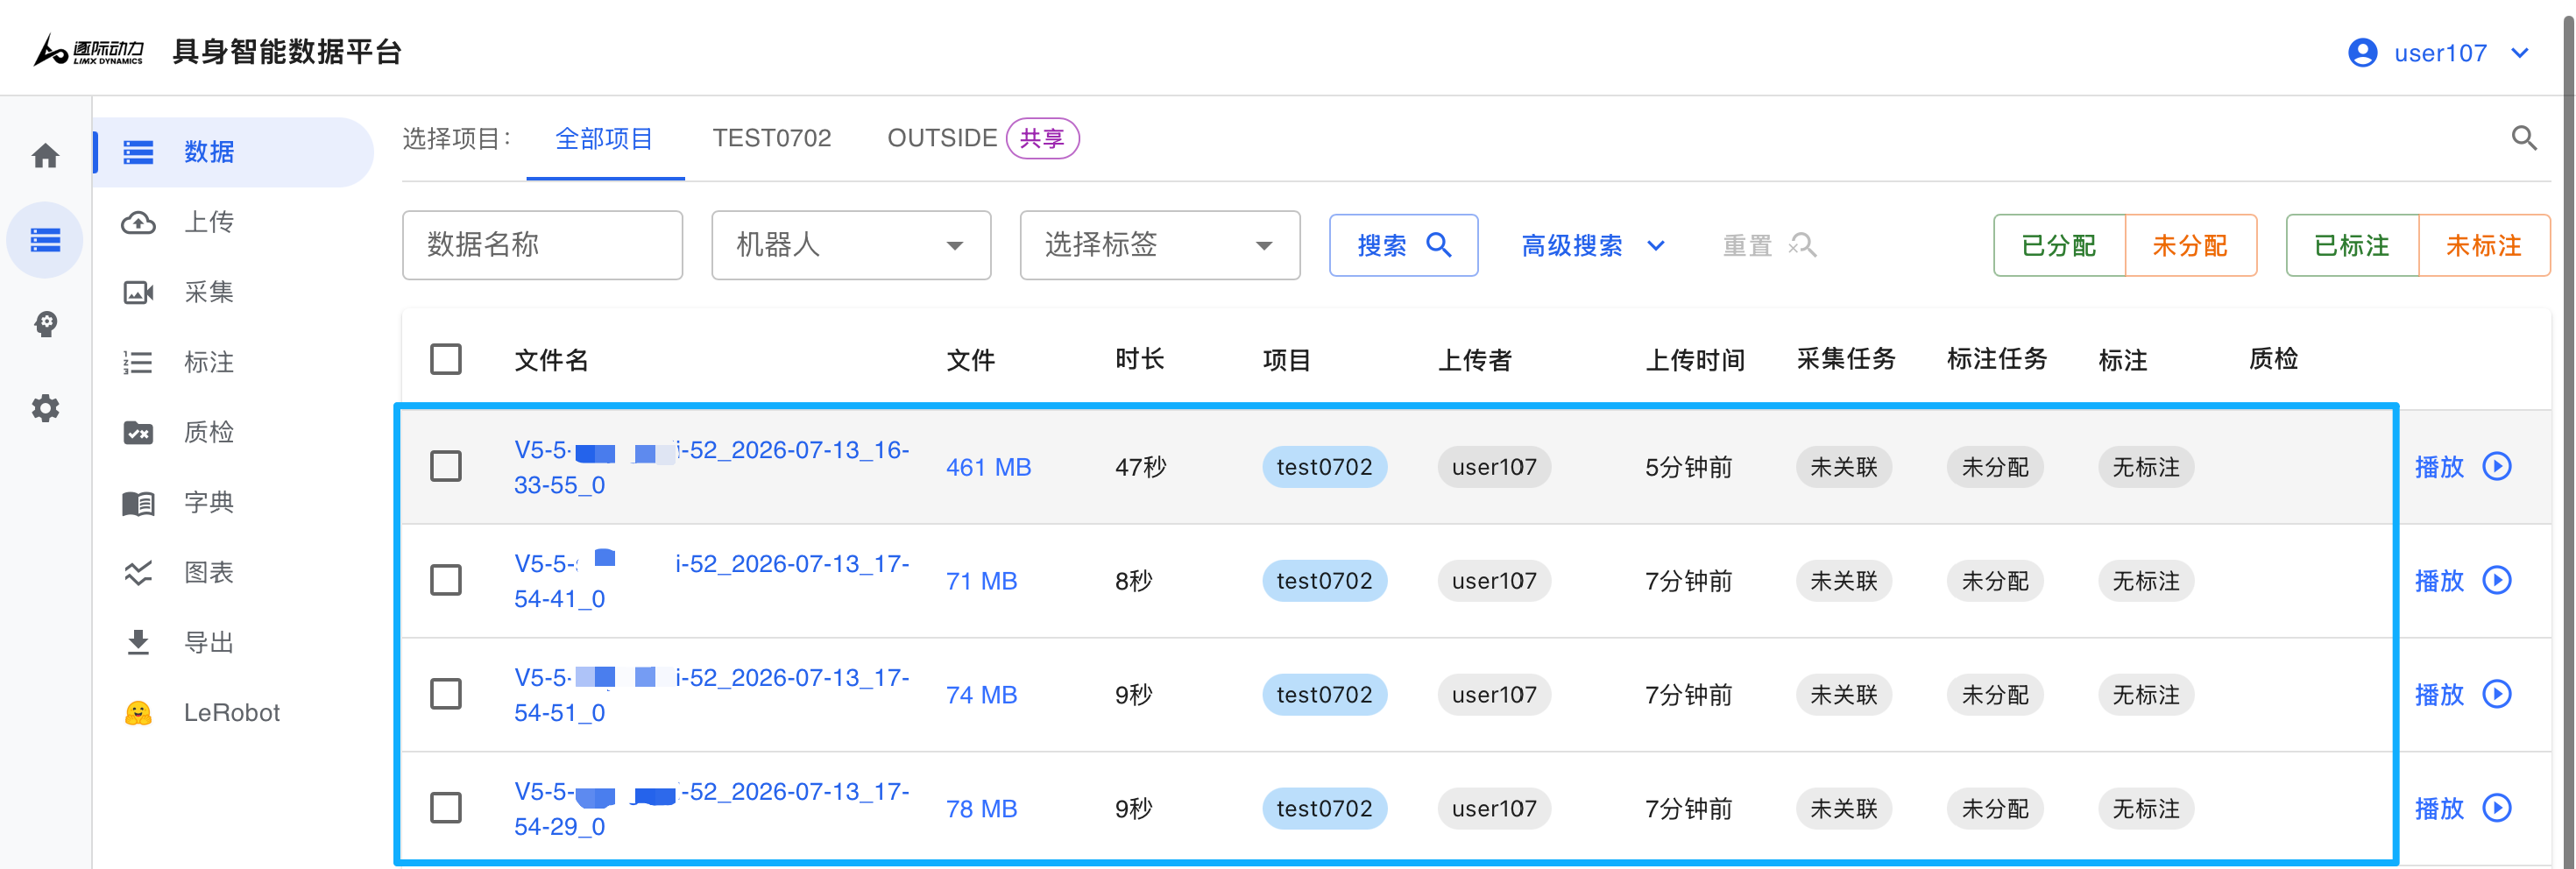
- 等待片刻上传结束后，可在具身平台账号的数据界面查看到该数据。

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_12_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 1000px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>5、在具身平台数据界面查验</div>
      </td>
    </tr>
  </tbody>
</table>

# 4. 数据处理

## 4.1 数据标注

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
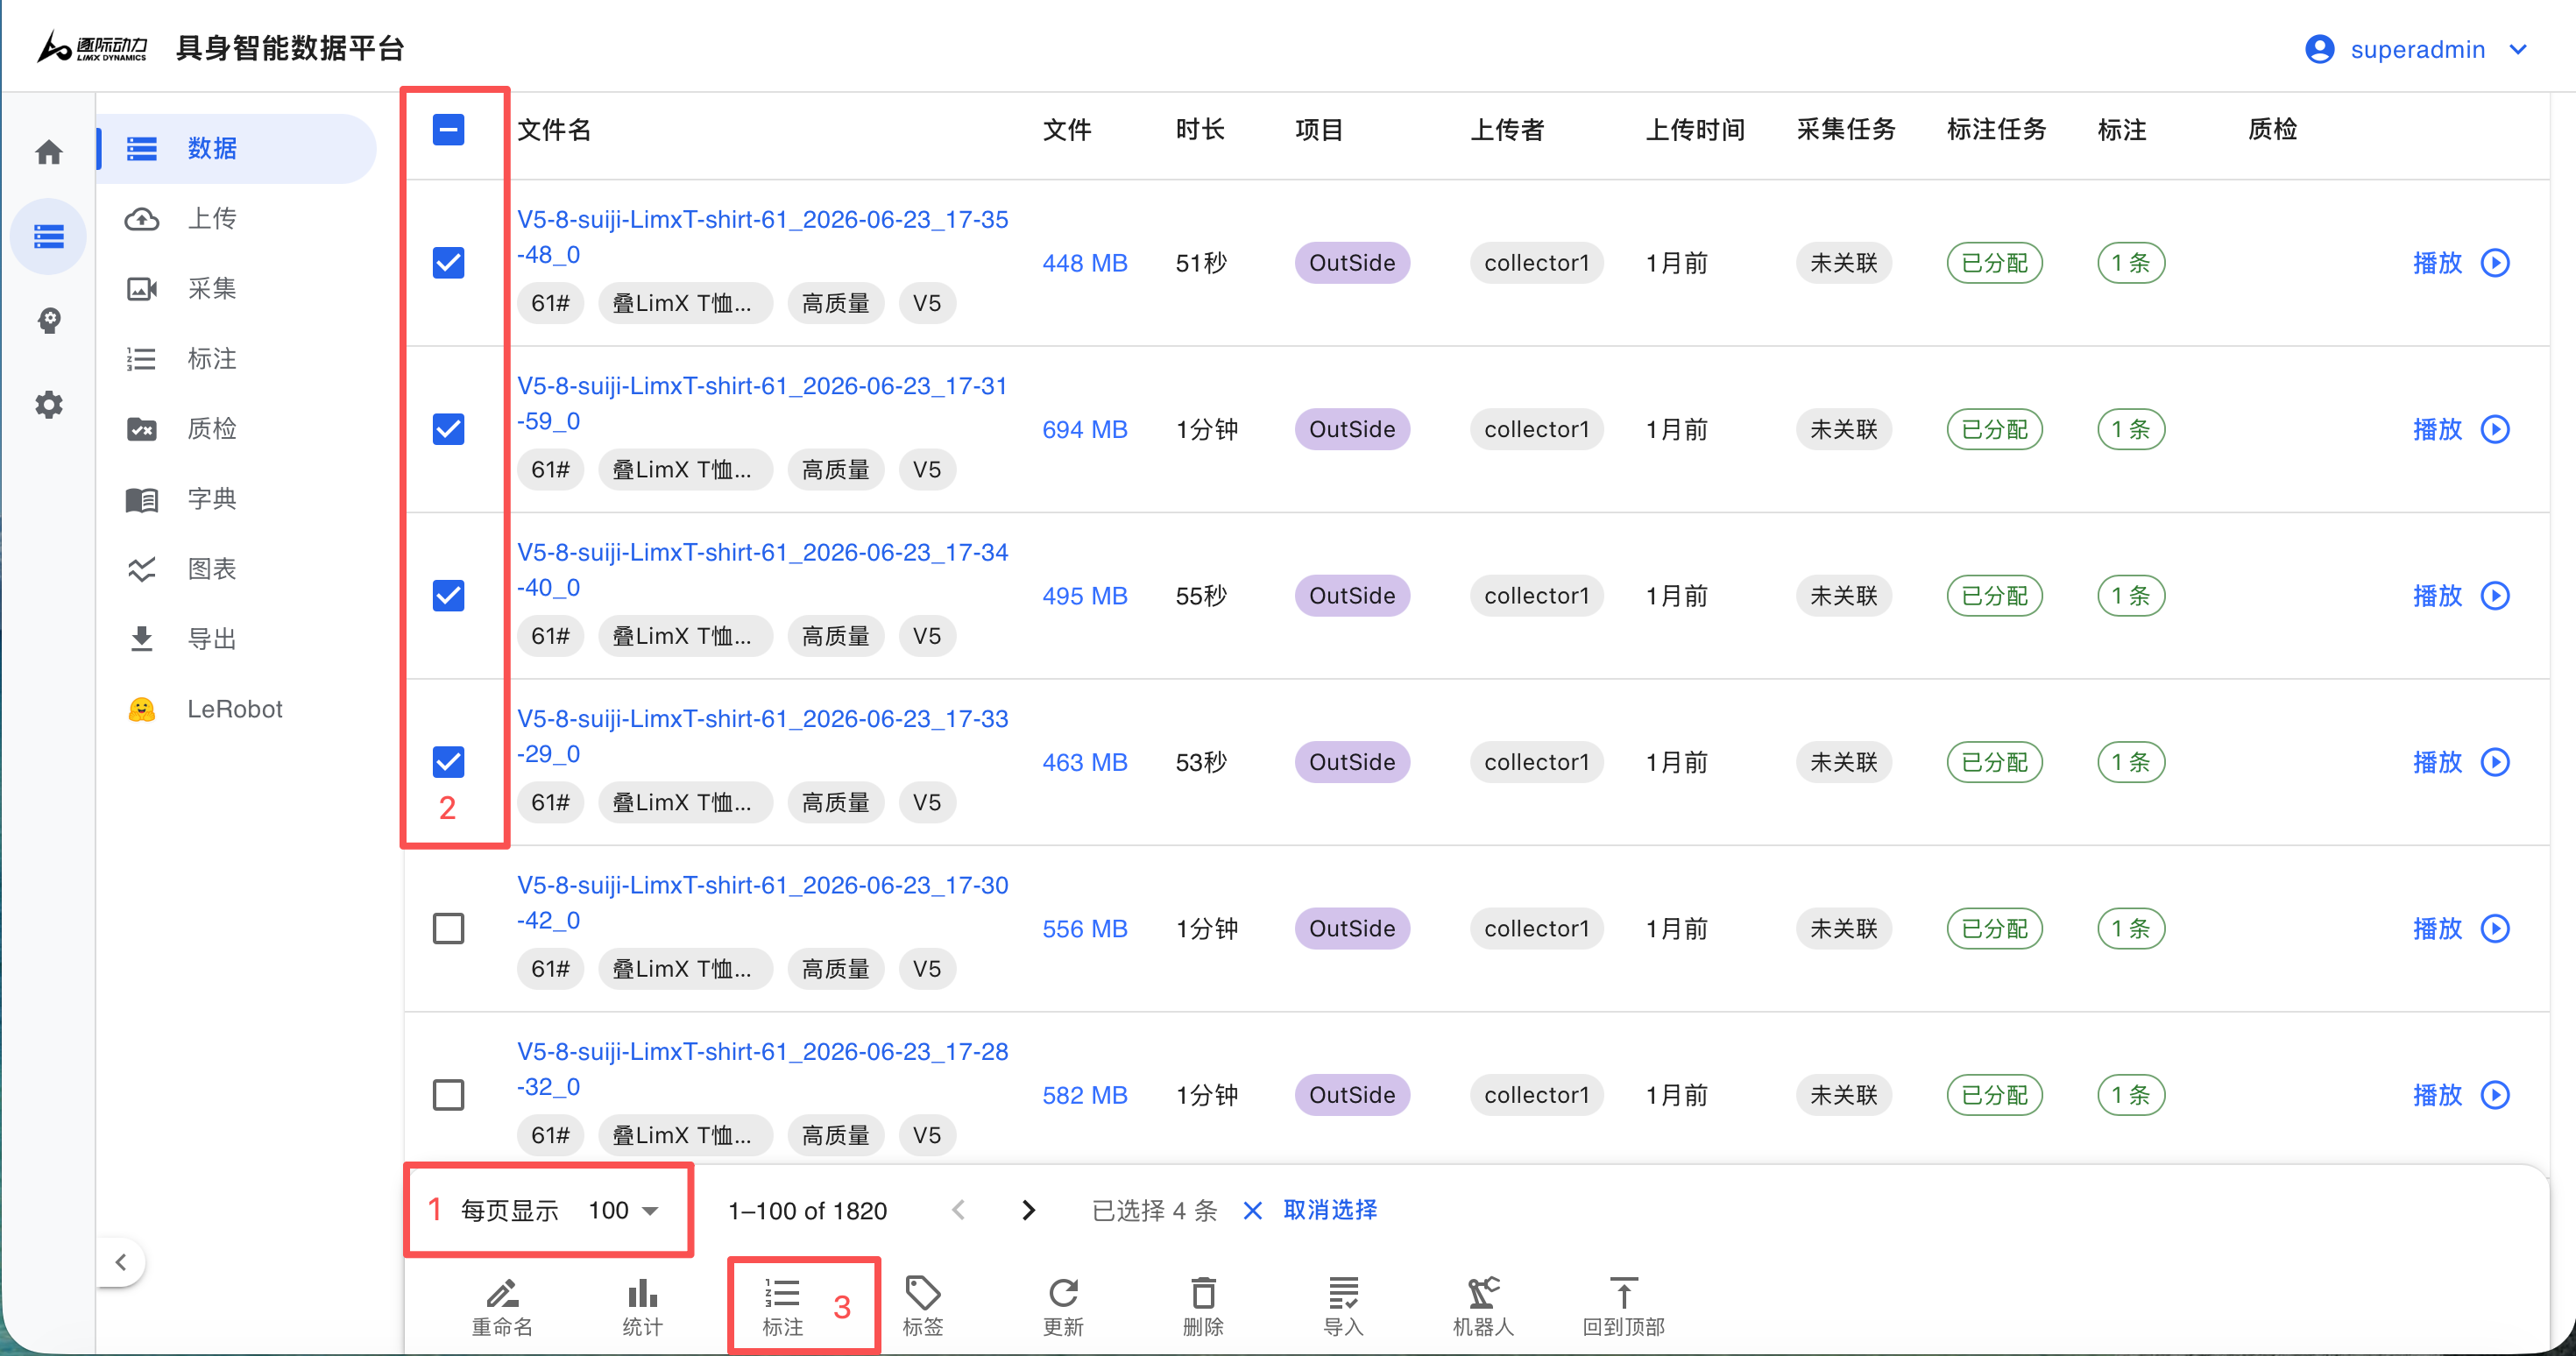
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">1. 在具身平台的数据界面，勾选需要进行数据标注的数据，点击「标注」（可通过高级搜索按项目筛选数据）</td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_13_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>1、选择待标注数据</div>
      </td>
    </tr>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">
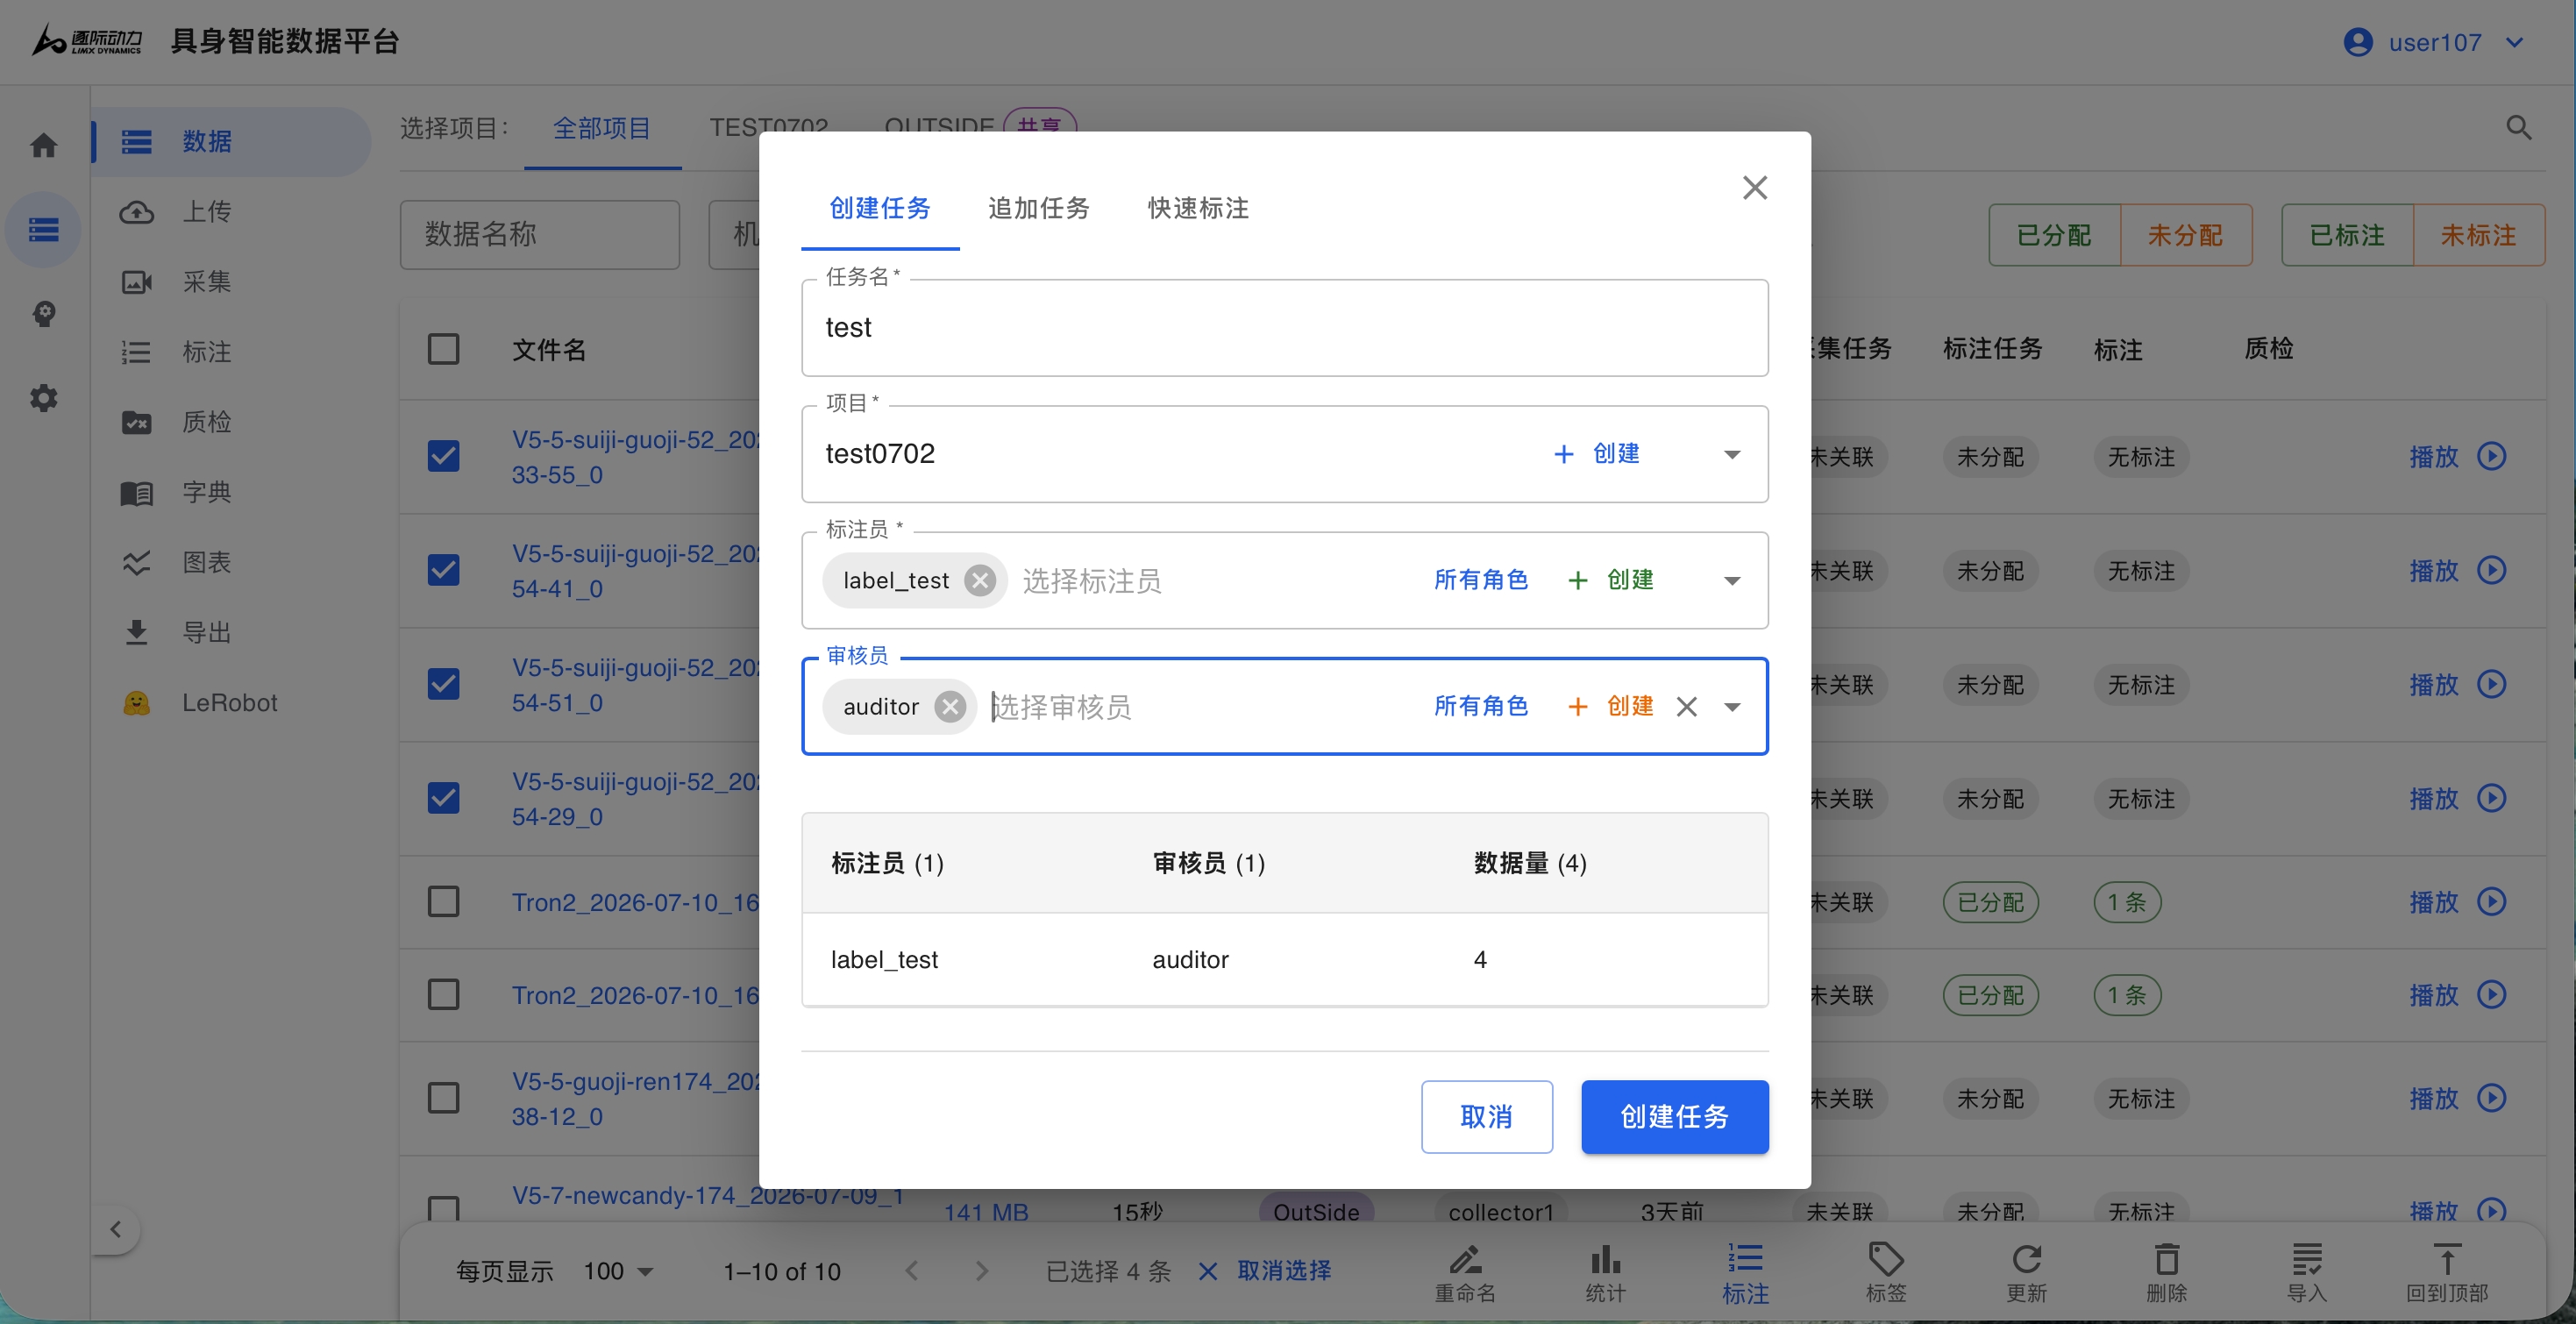
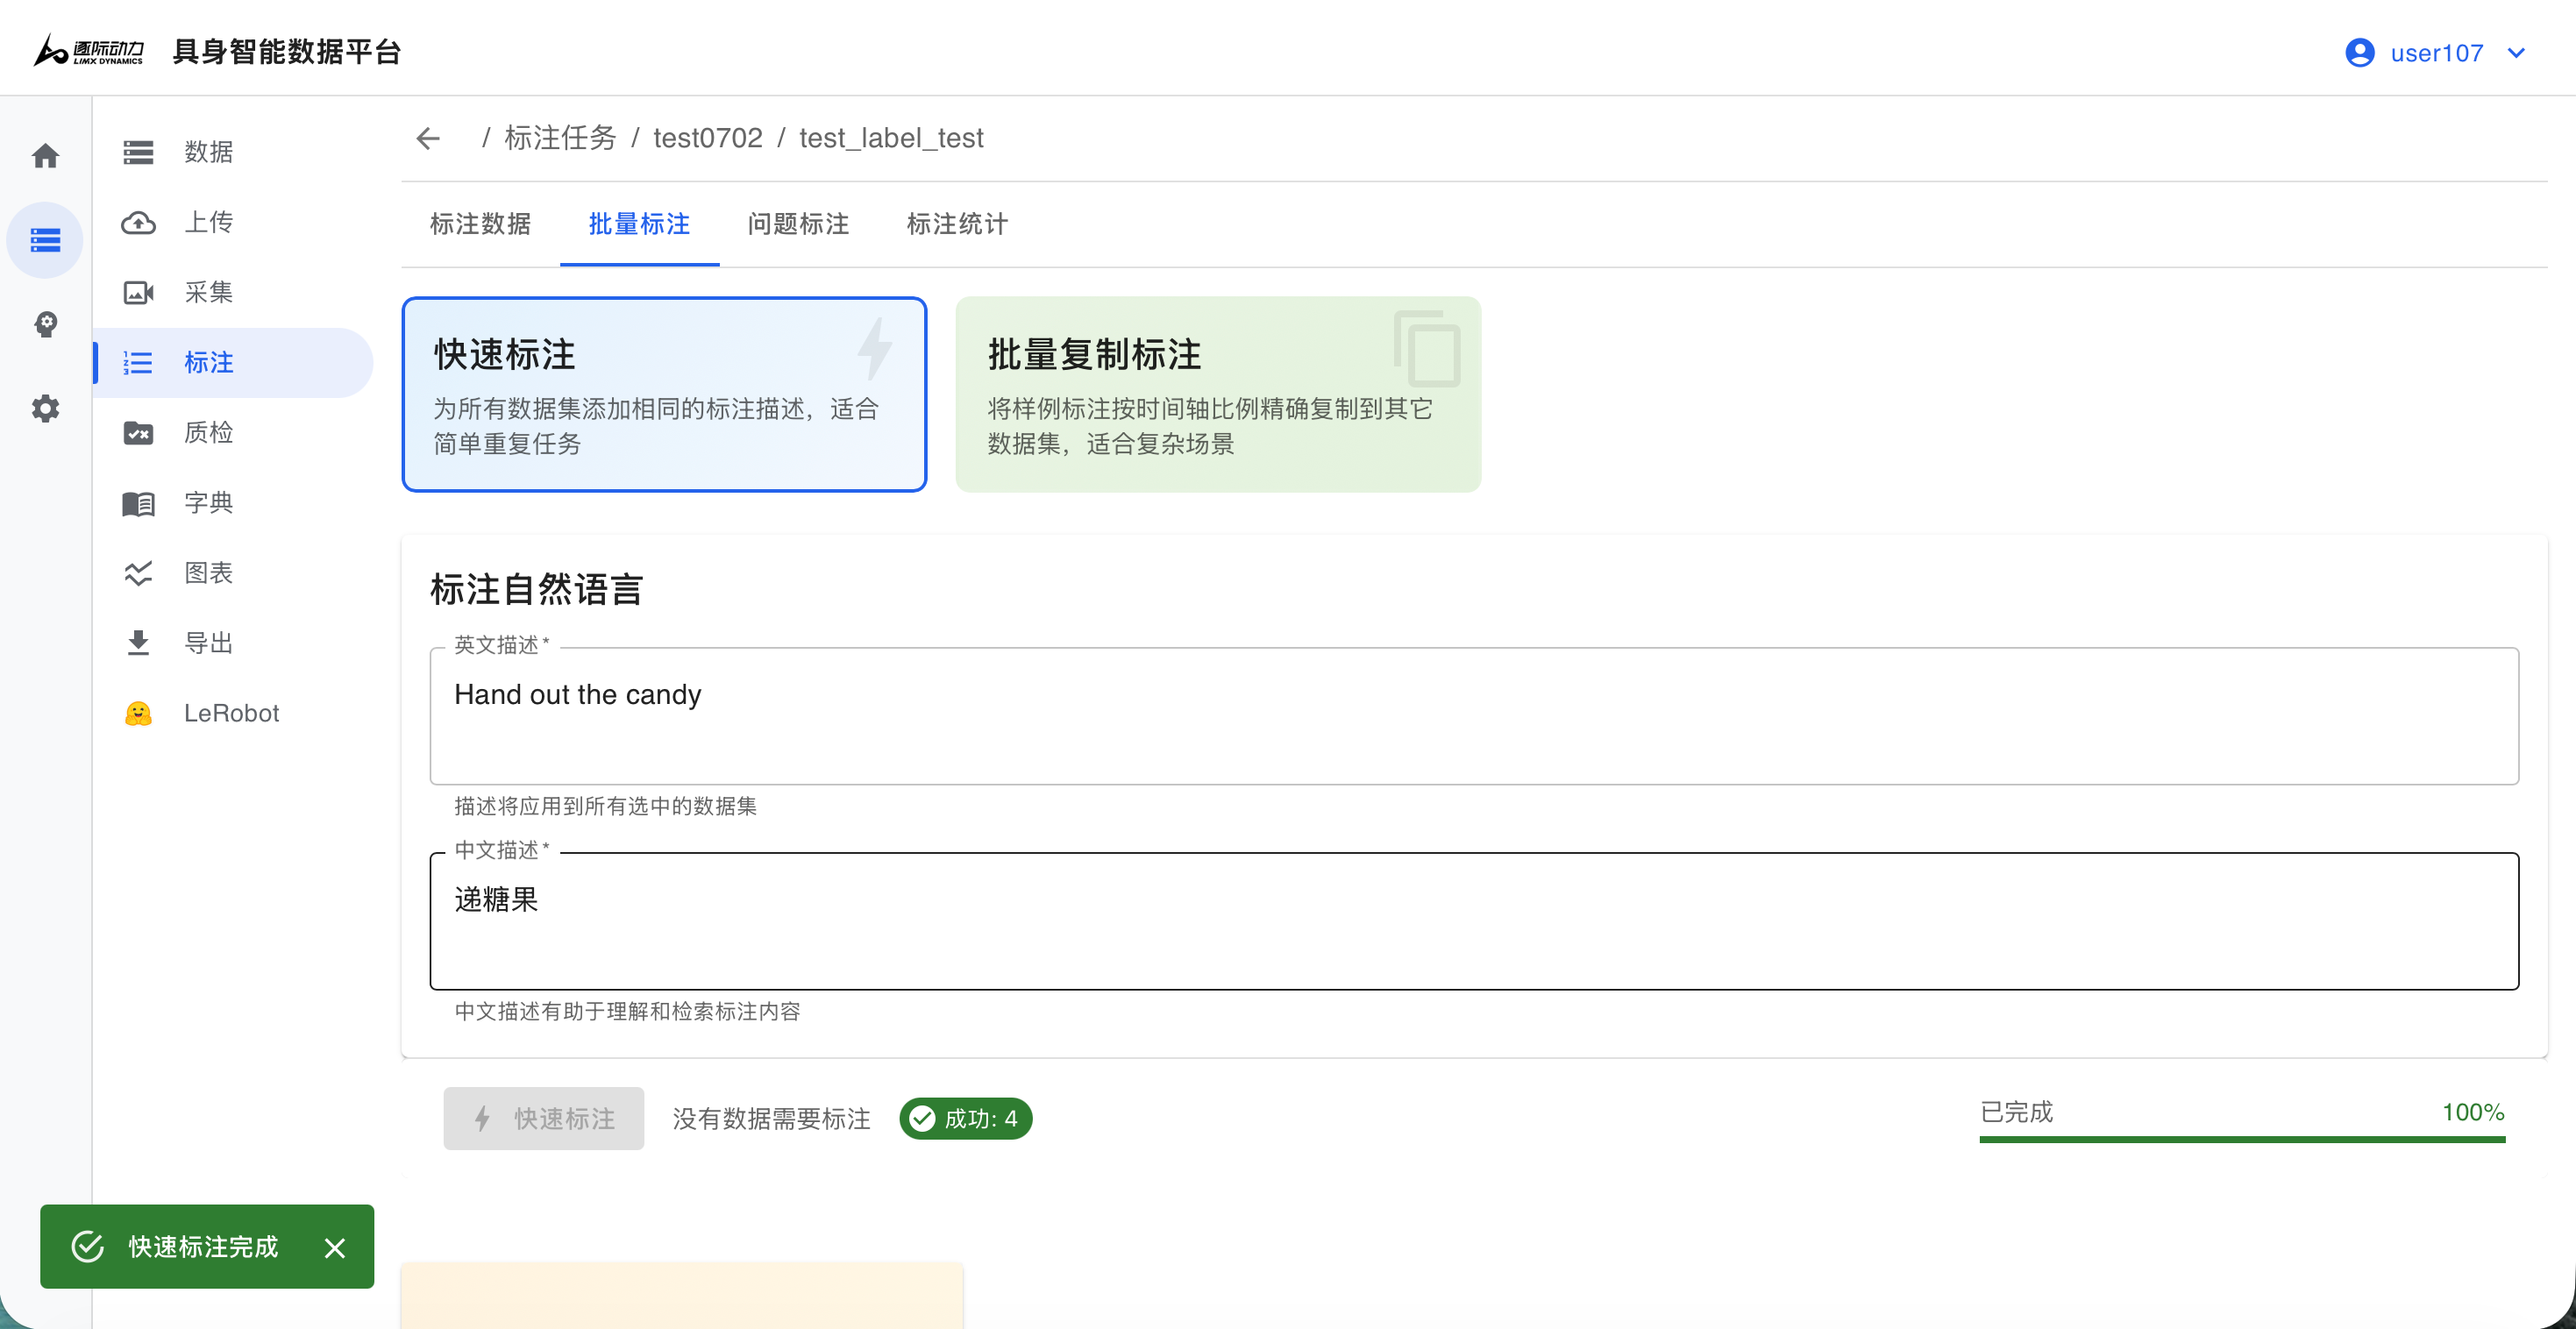
        2.选择标注方式：创建新任务 / 追加旧任务 / 快速标注（不创建任务），并填写相关信息；
        <ul>
          <li>对于叠衣服的标注内容可参考：
            <ul>
              <li>英文：Fold clothes</li>
              <li>中文：叠衣服</li>
            </ul>
          </li>
        </ul>
      </td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_14_zh.jpg" alt="" title="img_v3_0213i_a069c755-341d-4bb0-9784-cd41782b81eg.jpg" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>2、选择任务</div>
      </td>
    </tr>
  </tbody>
</table>

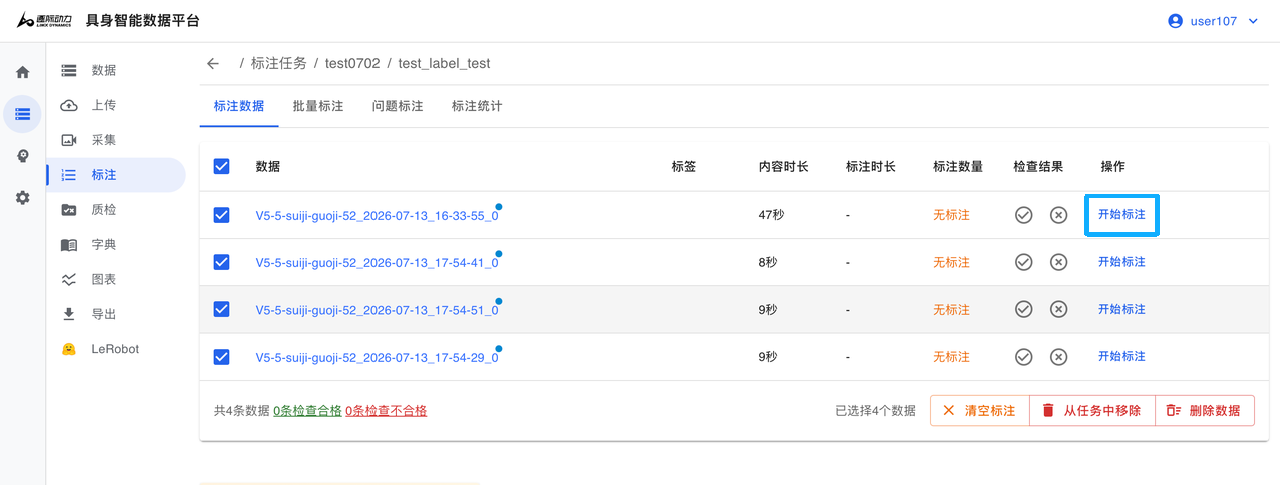
3.开始标注：可逐条点击标注，也可选择批量标注一次性处理全部所选数据；

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 6px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_15_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>逐条标注</div>
      </td>
      <td style="border: none; padding: 6px 6px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_16_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>批量标注</div>
      </td>
    </tr>
  </tbody>
</table>

## 4.2 数据导出

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
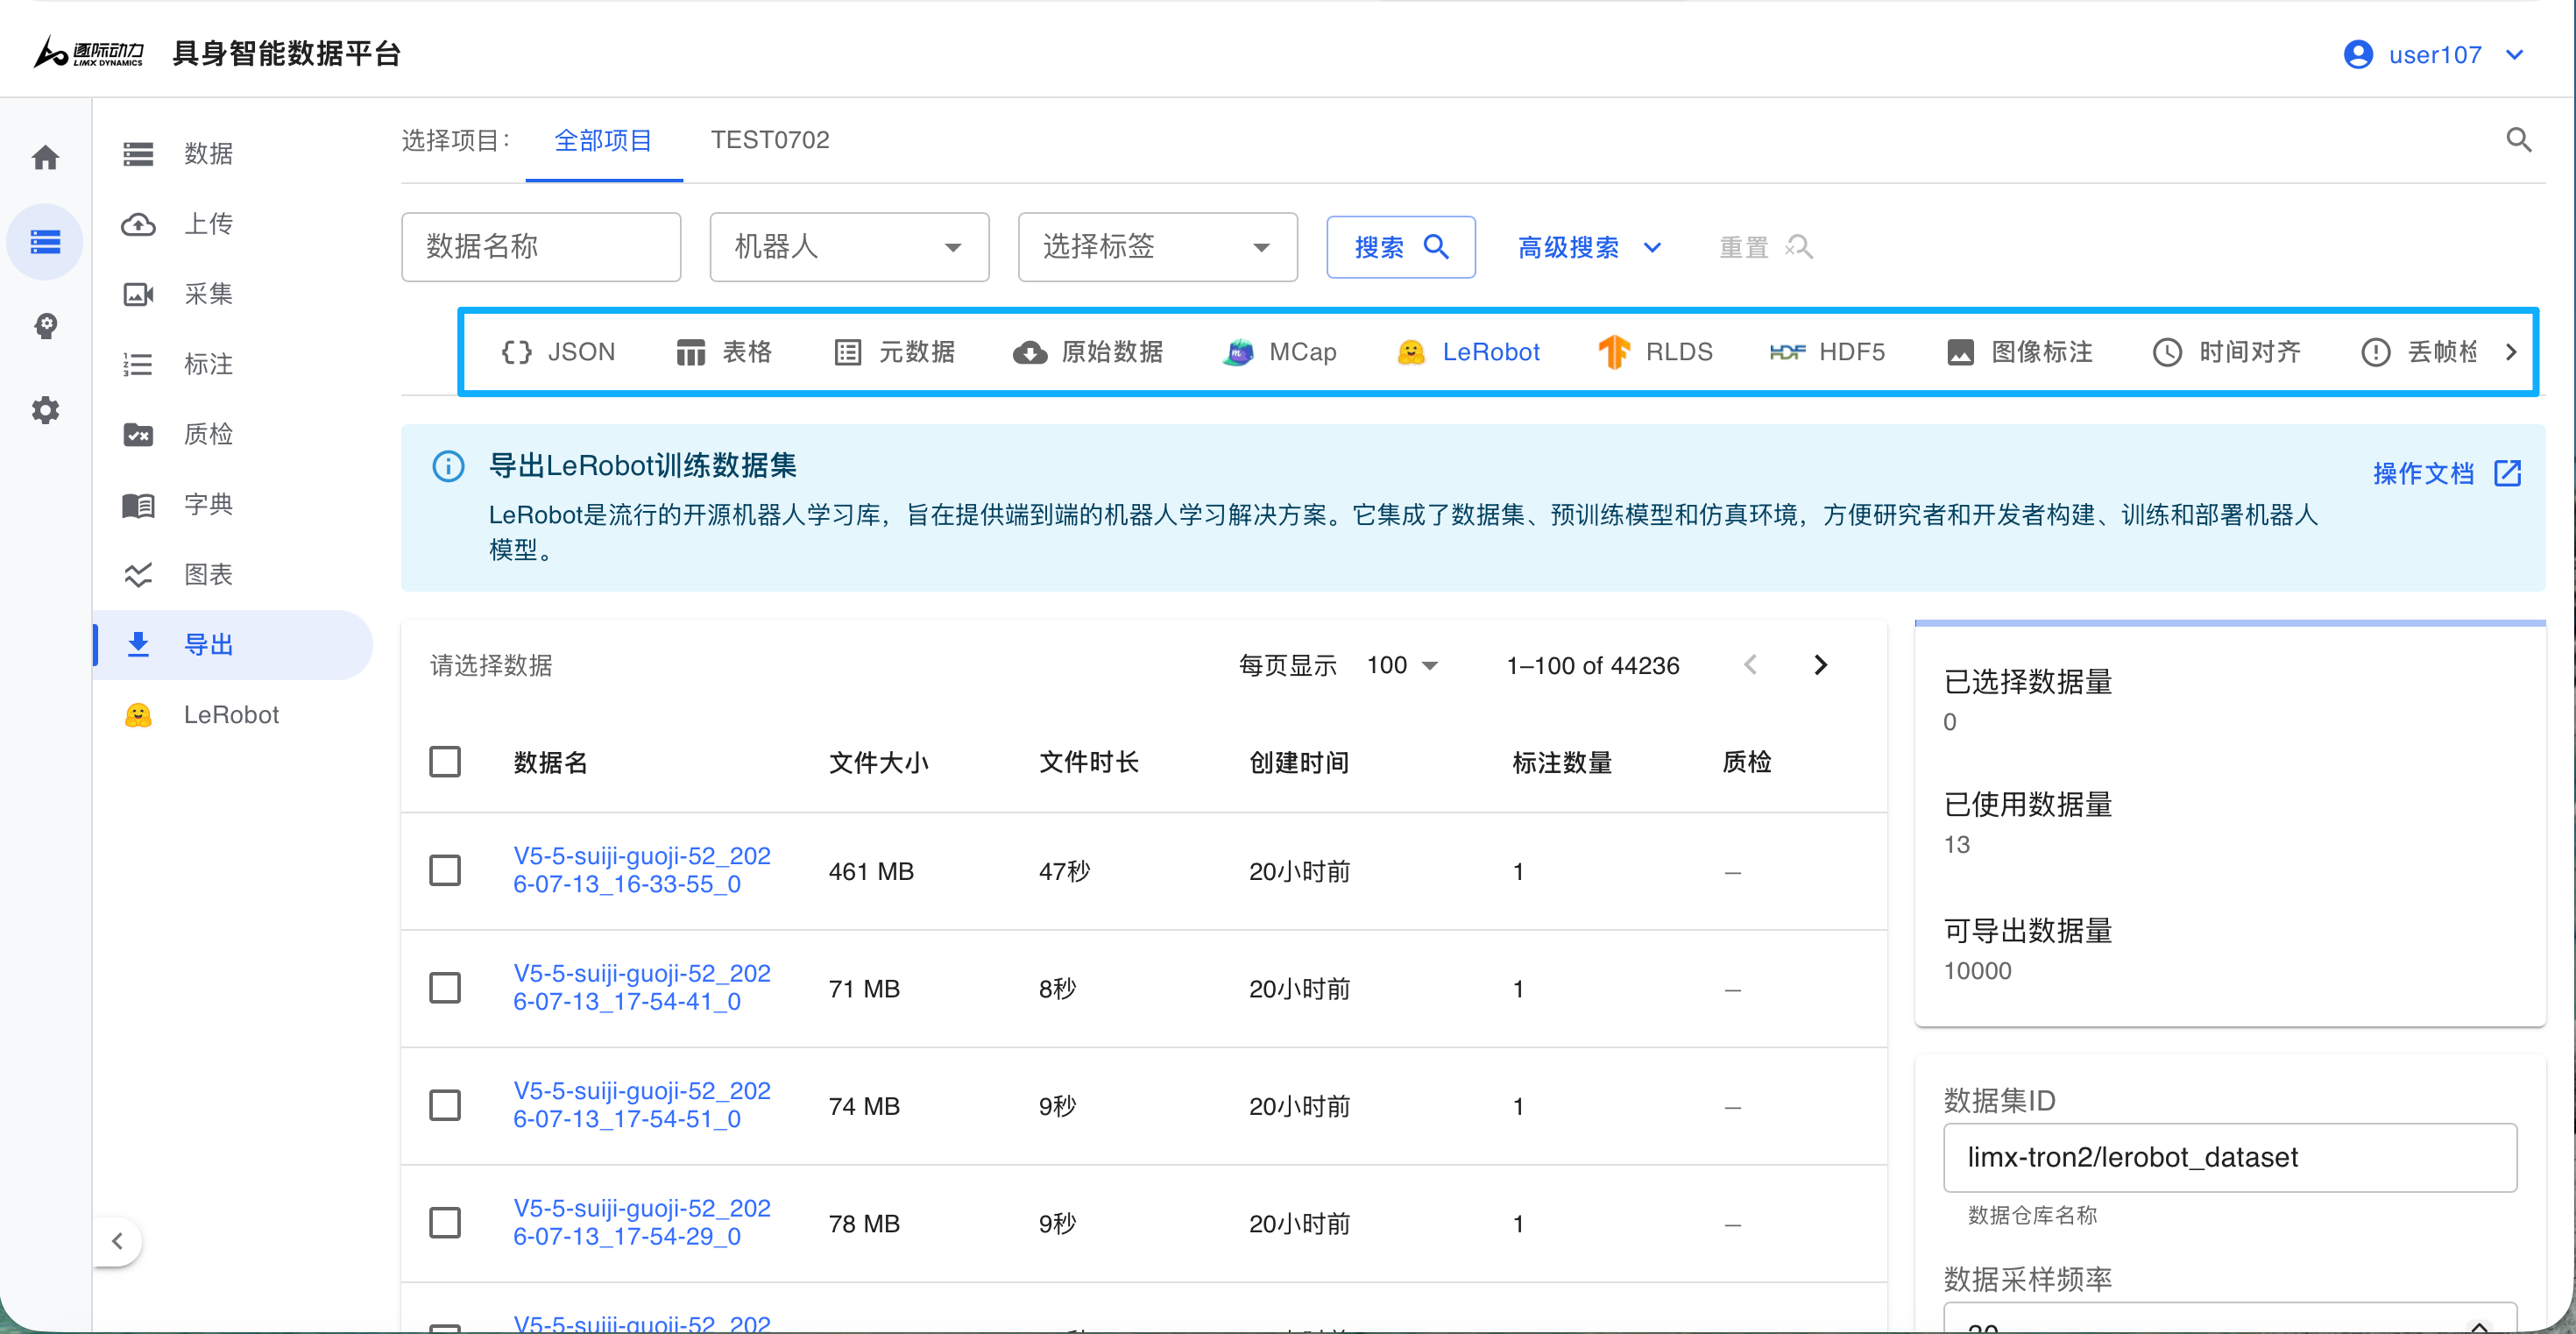
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">1. 点击左侧导航栏「导出」，选择所需的数据格式；</td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_17_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>1、选择导出格式</div>
      </td>
    </tr>
    <tr>
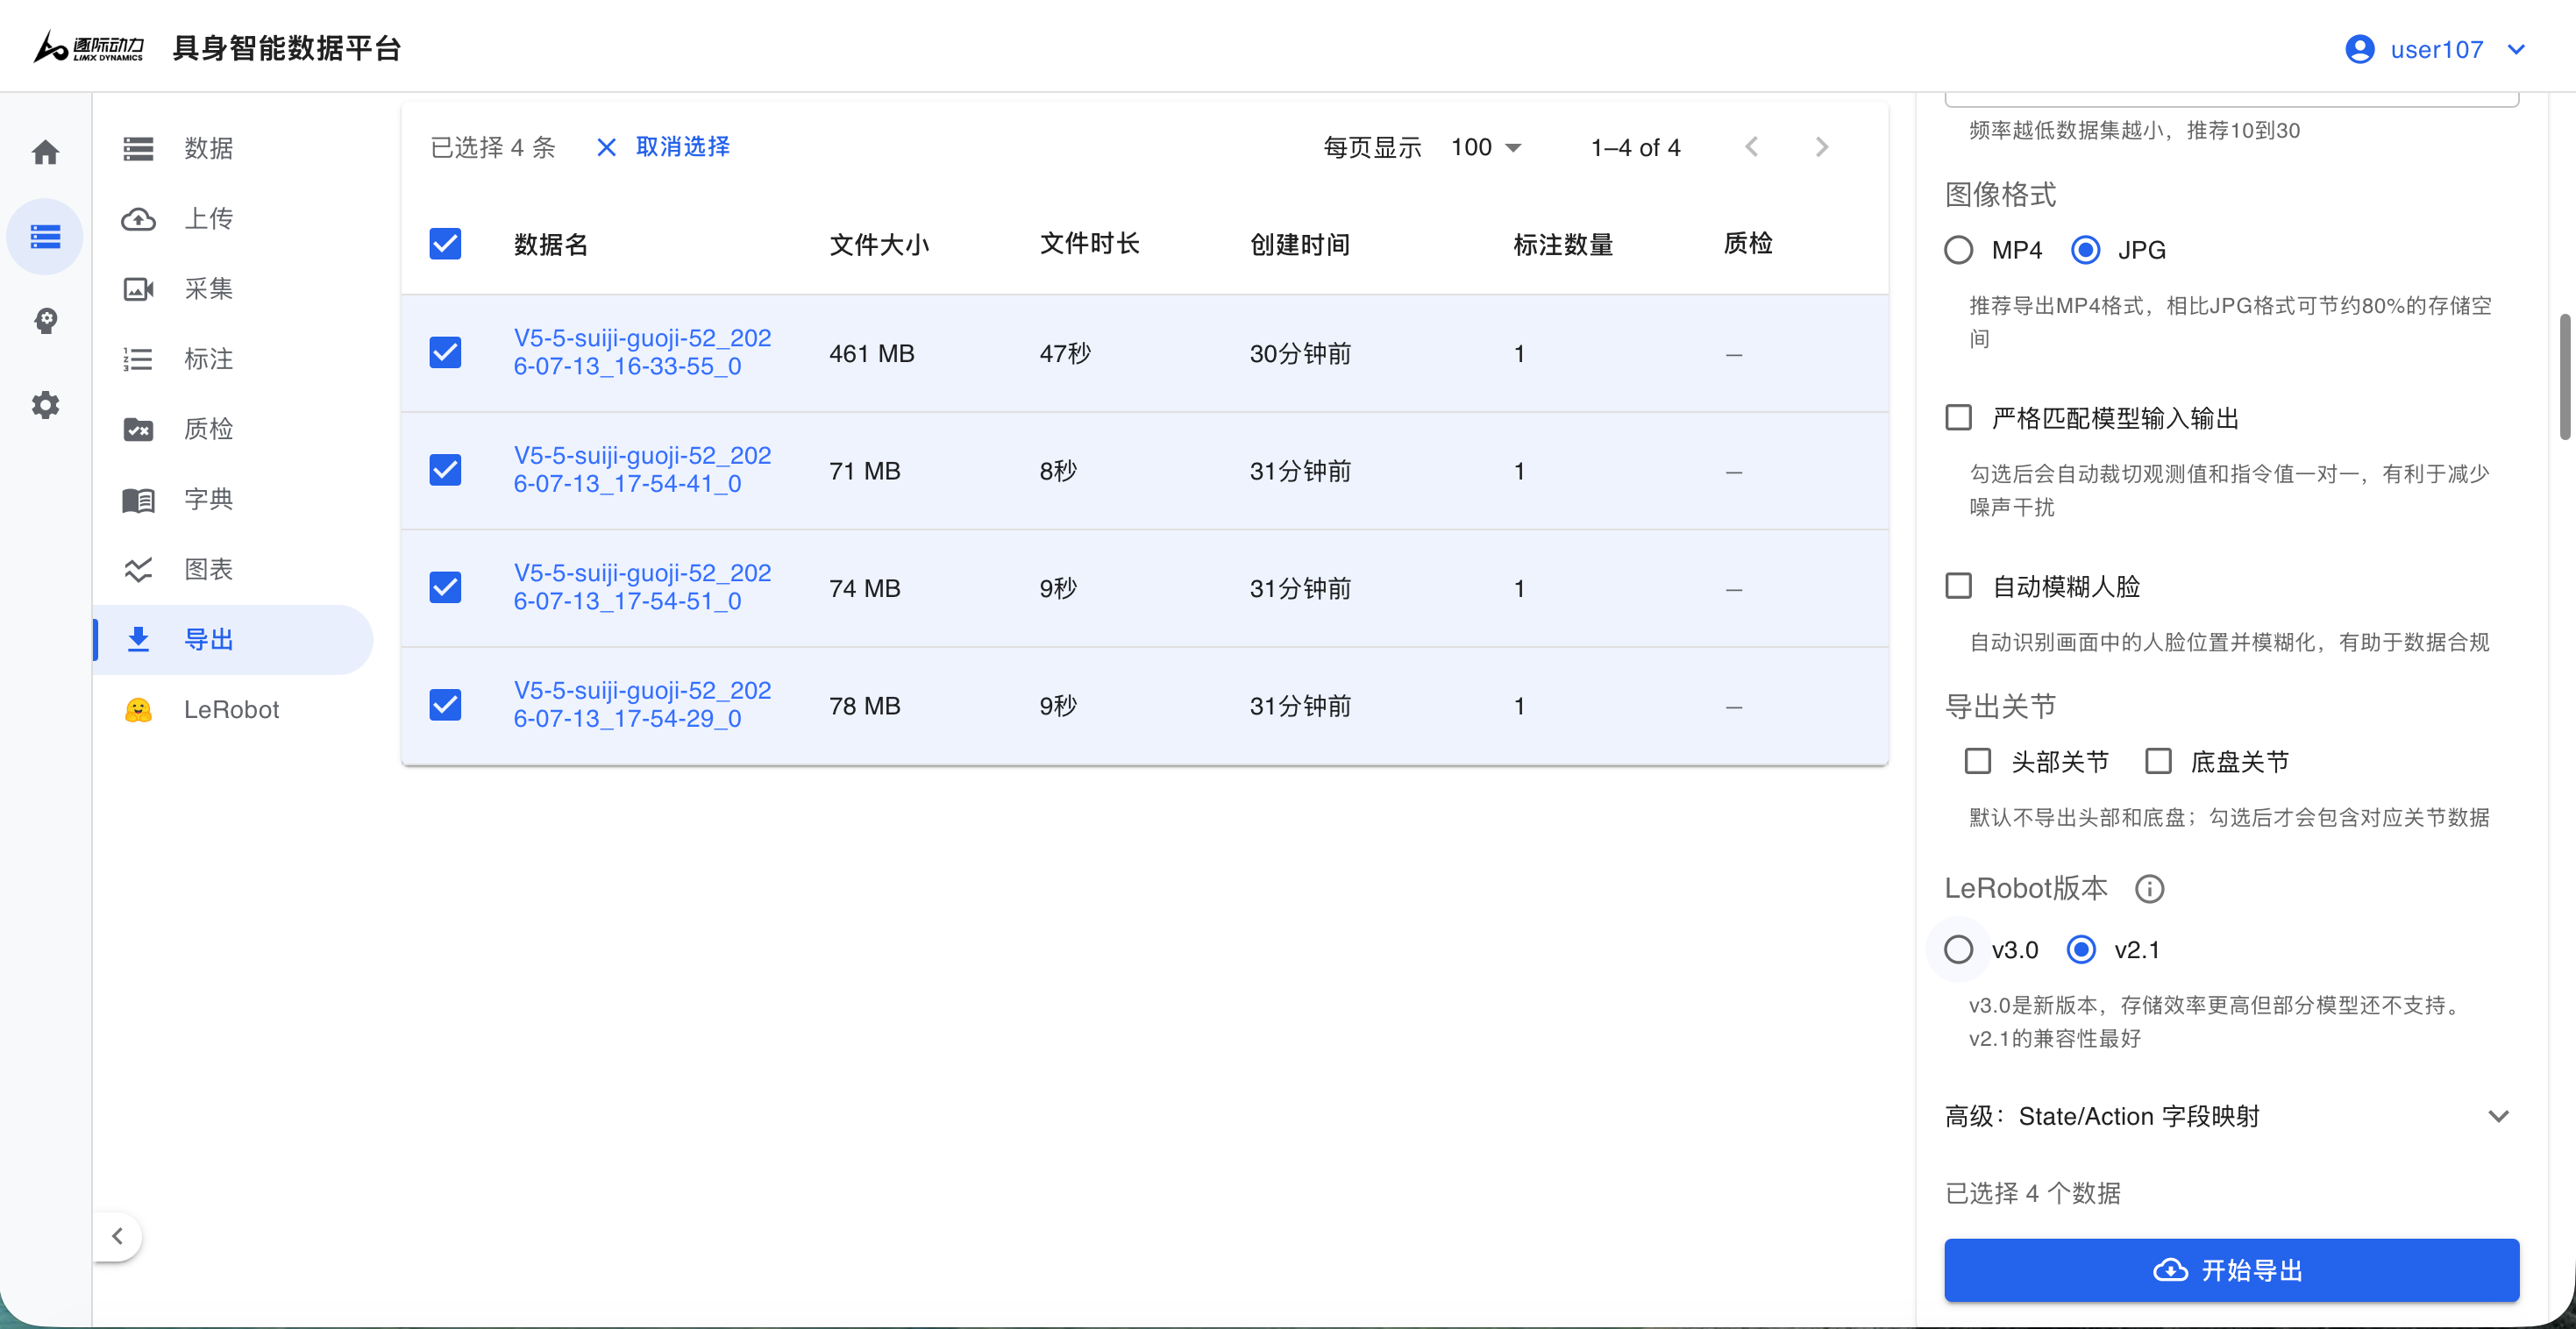
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 55%;">2. 若选择Pi05作为Baseline，建议将数据导出为LeRobot格式，便于直接对数据集进行训练；</td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 45%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_18_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
        <div>2、选择数据</div>
      </td>
    </tr>
  </tbody>
</table>

<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">💡</span>
  <div style="flex: 1;">此外我们也额外开源了数据转换脚本<a href="https://oss.limxdynamics.com/uploads/attachment/2026/09/23/1790164596233_limx_mcap2lerobot.zip">limx_mcap2lerobot.zip</a> 可在用户自有的高性能服务器上运行，提供更高的灵活性和计算能力，适合有一定定制化需求的场景</div>
</div>

## 4.3 数据集验证

```Bash
~/Desktop/lerobot_dataset$ tree -d      
.
├── data
│   └── chunk-000
├── meta
│   └── episodes
│       └── chunk-000
└── videos
    ├── observation.images.cam_high
    │   └── chunk-000
    ├── observation.images.cam_left_wrist
    │   └── chunk-000
    └── observation.images.cam_right_wrist
        └── chunk-000
```

# 5. 数据集说明

- 数据集统计：

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 60%;">
        <table style="border-collapse: collapse; width: 100%;">
          <thead>
            <tr style="background-color: #f5f7fa;">
              <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>指标</strong></th>
              <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">数值</th>
            </tr>
          </thead>
          <tbody>
            <tr>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>数据描述</strong></td>
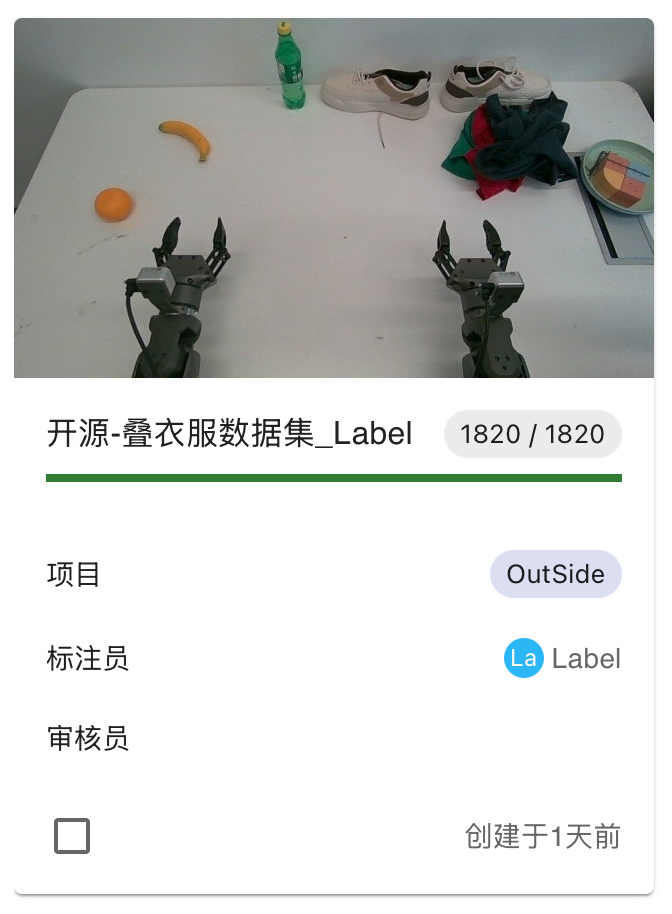
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">1820条；</td>
            </tr>
            <tr>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>数据地址</strong></td>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">具身平台对应：开源-叠衣服数据集_Label</td>
            </tr>
            <tr>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>任务类型</strong></td>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">叠衣服</td>
            </tr>
            <tr>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>采集方式</strong></td>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">遥操作（VR Teleoperation）</td>
            </tr>
            <tr>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>数据格式</strong></td>
              <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">当前为Mcap；可导出为任意格式</td>
            </tr>
          </tbody>
        </table>
      </td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 40%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_19_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
      </td>
    </tr>
  </tbody>
</table>

# 6. 模型训练

训练模型目前有两种方式，您可以根据情况自由选择：

<table style="border-collapse: collapse; width: 100%;">
  <thead>
    <tr style="background-color: #f5f7fa;">
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>训练方式</strong></th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">适用情况</th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">优势</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>基于具身数据平台训练</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">暂无算力资源，或已有算力但希望快速跑通开发流程的初学者</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">- <strong>无代码训练</strong>: 通过可视化界面完成全训练流程，无需编程经验<br>- <strong>实时监控</strong>: 提供训练指标、模型输出、系统日志的实时监控<br>- <strong>自动化管理</strong>: 支持检查点管理、断点续训、参数调整等功能<br>- <strong>自定义镜像</strong>：提供完整镜像，可直接复现官方开发流程</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>基于自有算力训练</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">已有算力（本地服务器或云资源）且熟悉云端开发的资深开发者</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">- 复用已有算力资源<br>- 已开源训练与推理源码，开放性更强，可自行迭代优化<strong>（不可商用）</strong></td>
    </tr>
  </tbody>
</table>


## 6.1 基于具身平台训练

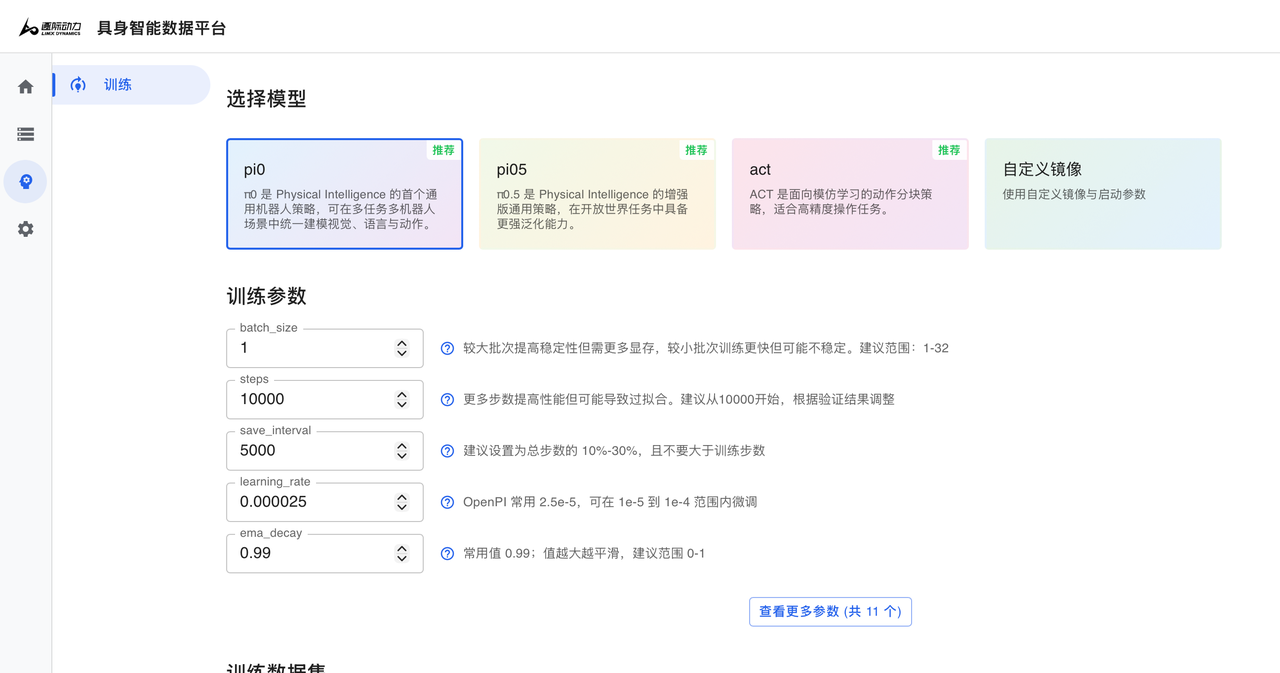
具身数据平台提供完整的模型训练功能，当前支持 OpenPI、ACT、自定义镜像 这几种机器人学习模型的训练，具体的训练方式如下述：

### 6.1.1 选择基座模型训练

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 50%;">具体使用流程请查阅<a href="https://www.limxdynamics.com/zh/documents/890679841240780800">逐际动力 具身数据平台使用手册</a> <code>模型功能模块 - 训练工作流程</code>。</td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_20_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
      </td>
    </tr>
  </tbody>
</table>

### 6.1.2 选择自定义镜像训练

<table style="border-collapse: collapse; width: 100%;">
  <tbody>
    <tr>
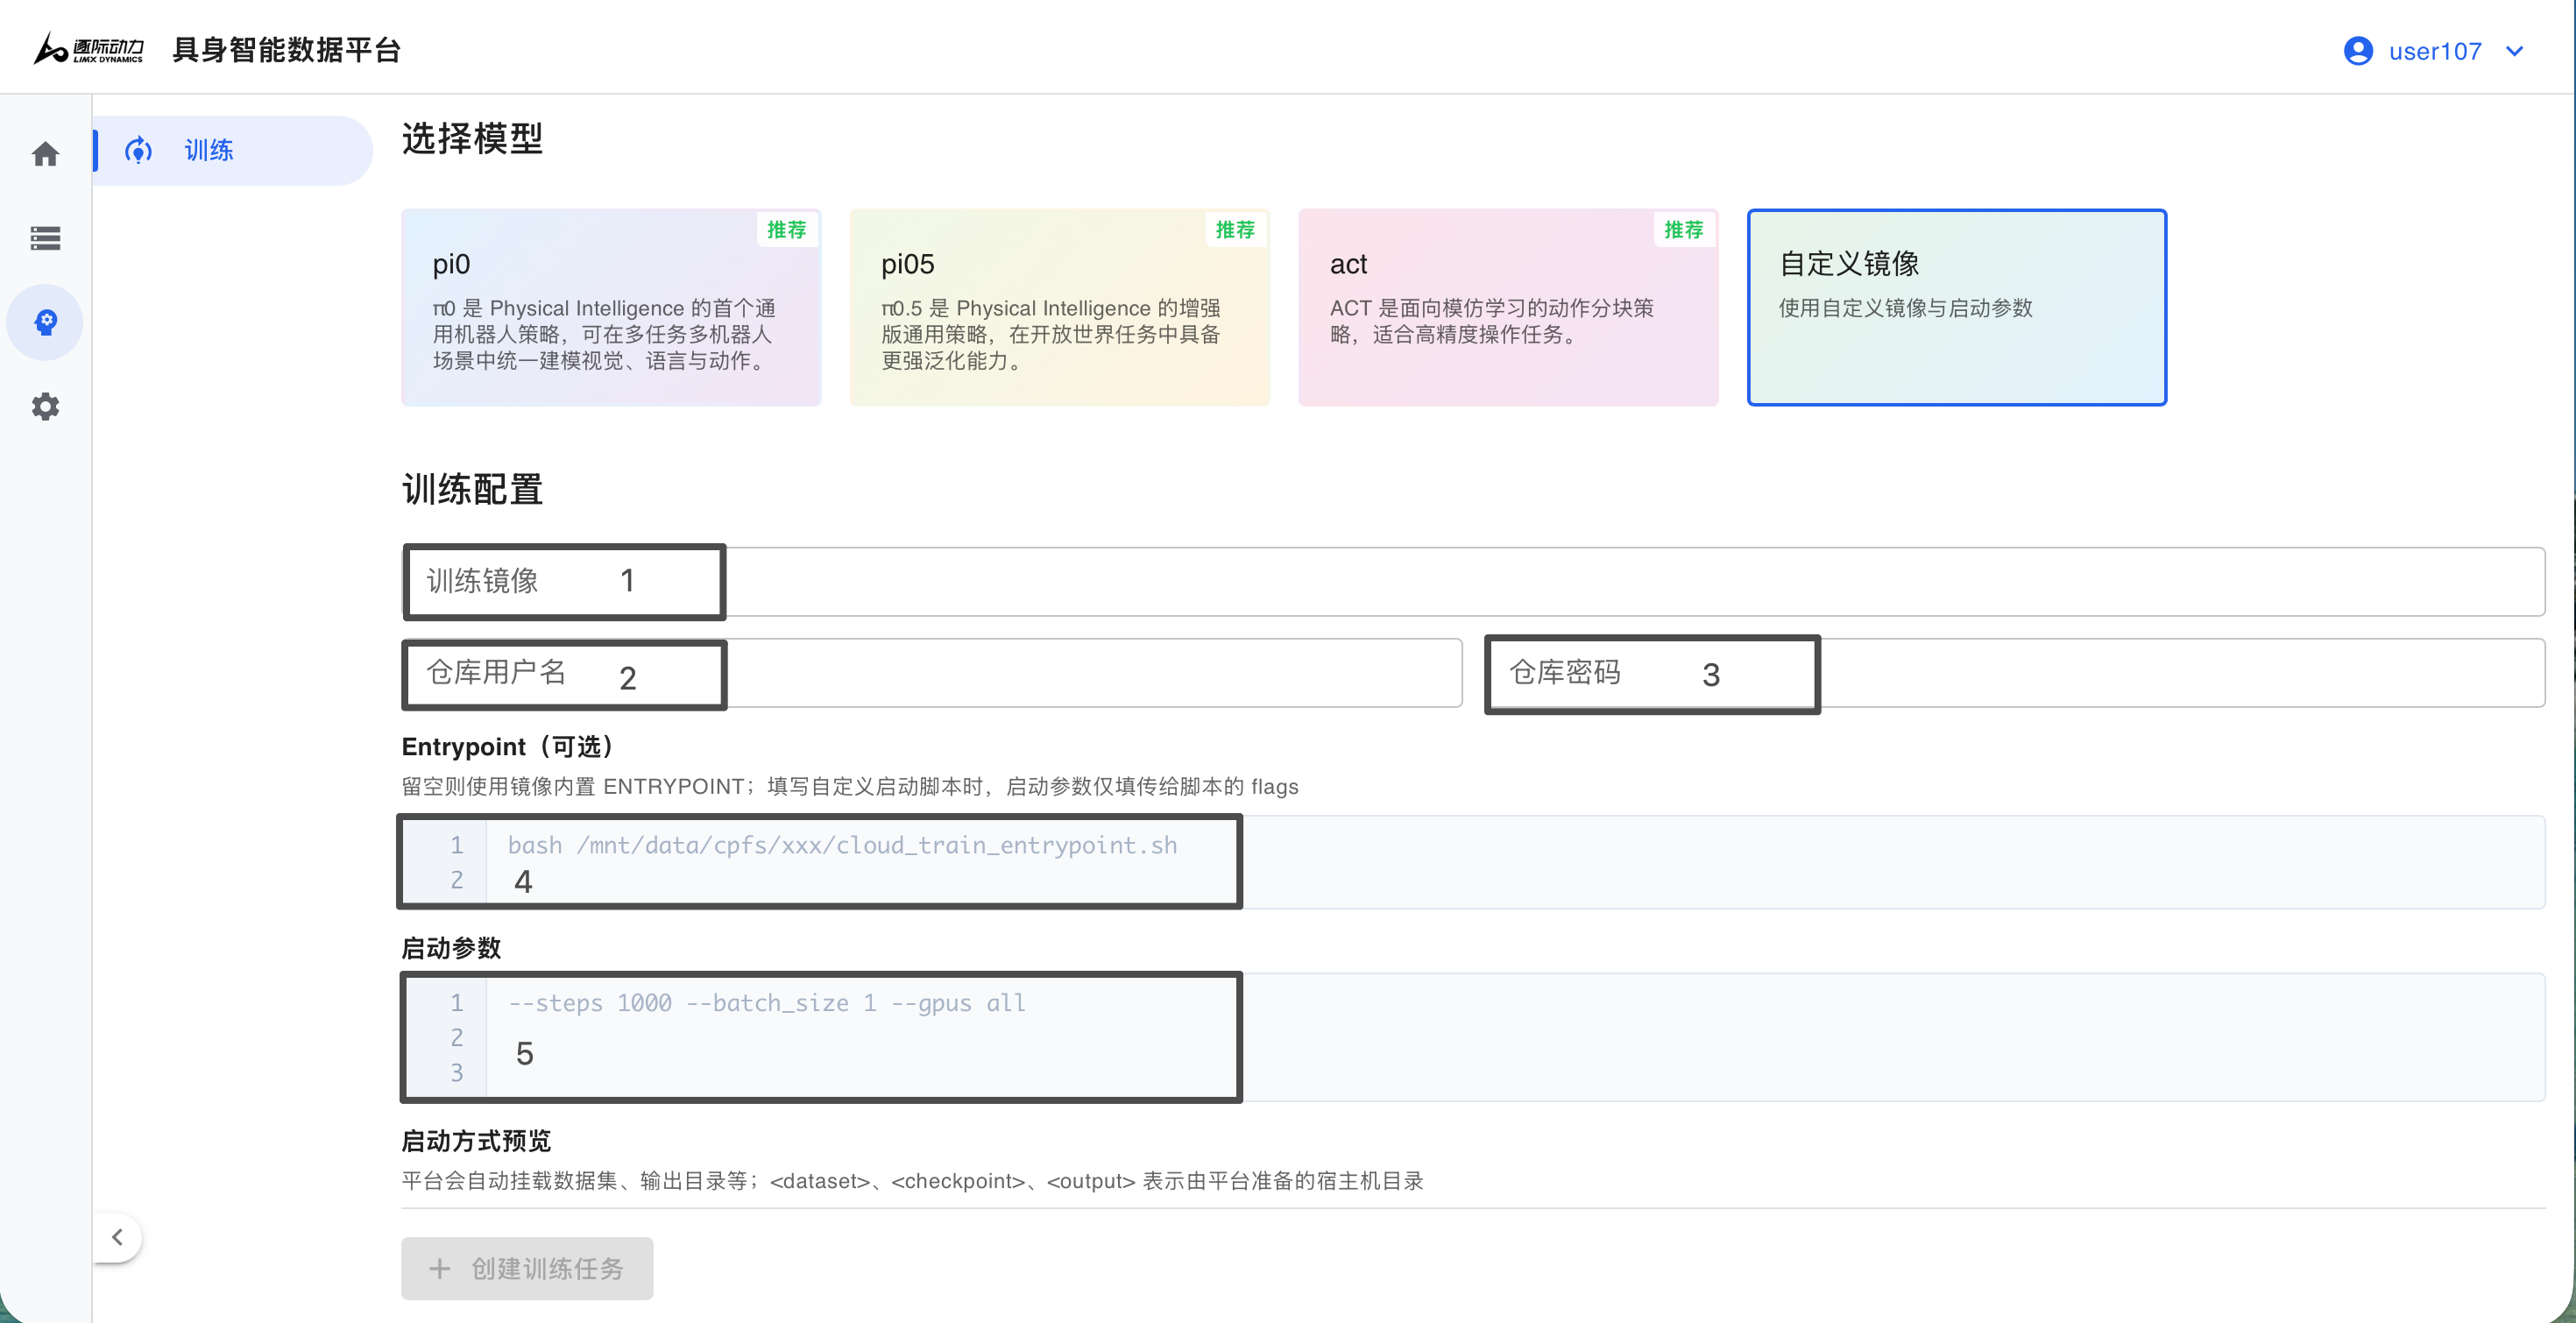
      <td style="border: none; padding: 6px 10px; vertical-align: top; width: 50%;">当用户需要借助具身平台的算力、基于我们的开源代码进行模型训练时，需通过自定义镜像的方式实现。具体填写内容如下：</td>
      <td style="border: none; padding: 6px 10px; text-align: center; vertical-align: top; width: 50%;">
        <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/demo/clothes/TRON2_pi05_0_sec_21_zh.png" alt="" title="image.png" loading="lazy" style="width: 100%; max-width: 800px; border-radius: 5px; border: 1px solid #e0e0e0;">
      </td>
    </tr>
  </tbody>
</table>

<table style="border-collapse: collapse; width: 100%;">
  <thead>
    <tr style="background-color: #f5f7fa;">
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>序号</strong></th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">参数名称</th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">填写内容</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>1</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">训练镜像</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: top;"><pre style="background-color: #f6f8fa; color: #24292f; border-radius: 6px; padding: 10px 14px; margin: 0; overflow-x: auto; font-family: monospace; text-align: left;"><code>limx-acr-wlcb-registry.cn-wulanchabu.cr.aliyuncs.com/limx_emb/hum:pytorch210-gpu-py312-cu128-ubuntu22-tron2-openpi-3</code></pre></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>2</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">仓库用户名</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">不需要填写</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>3</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">仓库密码</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">不需要填写</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>4</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">EntryPoint</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;"><code>bash /root/tron2_openpi/scripts/cloud_train_entrypoint_portable.sh</code></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>5</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">启动参数<br></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: top;">以下内容作为命令行参数传递给上述启动脚本，<strong>您可根据需要灵活调整steps、batch_size等参数</strong>：<pre style="background-color: #f6f8fa; color: #24292f; border-radius: 6px; padding: 10px 14px; margin: 8px 0; overflow-x: auto; font-family: monospace; text-align: left;"><code>--data-dir /data<br>  --repo-id input<br>  --weight /models/openpi-assets/checkpoints/pi_base/params<br>  --output-dir /data/output<br>  --exp test<br>  --steps 20000<br>  --save-interval 5000<br>  --batch-size 64<br>  --rtc-delay 10<br>  --action-horizon 30<br>  --prompt-from-task<br>  --overwrite</code></pre></td>
    </tr>
  </tbody>
</table>


## 6.2 基于自有算力训练

<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">⚠️</span>
  <div style="flex: 1;">
    <strong>注意：</strong>
    <div>使用自有算力训练模型前，请先参考本文开头「训练最低配置」部分。</div>
  </div>
</div>
<br/>
<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">💡</span>
  <div style="flex: 1;">
    <strong>关于训练框架</strong>
    <ul>
      <li>OpenPI 开源项目中的底层技术栈包含 JAX 和 PyTorch 两种框架，由于训练其核心模型 Pi05。由于 OpenPI 原生训练框架为JAX，且核心模型、训练流程及基础 Checkpoint 均基于 JAX/Flax 构建，因此本项目默认使用 Jax 框架进行训练。</li>
      <li>JAX 是一种用于模型训练的计算工具，定位类似 PyTorch — 它不是模型，也不是算法，只是“用来跑模型的框架”。</li>
      <li>JAX 的优势在于计算效率高，尤其适合大模型训练场景。本项目选用 JAX 正是因为其在 Pi0.5 这类大模型训练中更为高效。</li>
    </ul>
  </div>
</div>

如需在自有算力环境中，使用开源数据集或自定义数据集训练模型，可参考下文流程并结合开源代码实现。当前开源代码已完成 OpenPI 源码与 TRON2 的适配，本文以 Pi05 为例进行说明：

### 6.2.1 配置训练环境【同推理】

```Bash
git clone https://github.com/limx-tron2/tron2_openpi.git
git clone https://github.com/limx-tron2/tron2_env.git

cd tron2_openpi

sudo apt install pkg-config
sudo apt install software-properties-common -y
sudo add-apt-repository ppa:ubuntuhandbook1/ffmpeg7 -y
sudo apt install ffmpeg libavformat-dev libavcodec-dev libavdevice-dev libavutil-dev libswscale-dev libswresample-dev libavfilter-dev -y

uv sync
uv pip install -e .

source .venv/bin/activate 
uv pip install -e "../tron2_env[bridge,openpi]" # 激活当前环境 

# 验证是否正常安装成功，应输出路径：../tron2_env/src/tron2_env/__init__.py
PYTHONPATH="$(cd ../tron2_env/src && pwd)" uv run python -c "import tron2_env; print(tron2_env.__file__)"
```
### 6.2.2 训练流程

1.训练统一推荐独立 YAML 任务配置文件管理参数，不建议直接修改 `src/openpi/training/config.py`，便于配置隔离、版本管理与复用：

```Bash
cp configs/train/tron2_tasks/example.yaml configs/train/tron2_tasks/my_task.yaml
```
2.打开配置文件： `configs/train/tron2_tasks/my_task.yaml`，修改数据集地址参数：`repo_id: my_dataset`；系统通过环境变量 `HF_LEROBOT_HOME` 拼接完整数据集路径，本地目录必须满足固定结构：

    1.`$HF_LEROBOT_HOME/my_dataset/data/`：存放图像、轨迹、动作等原始数据

    2.`$HF_LEROBOT_HOME/my_dataset/meta/`：存放数据集统计、任务描述、episode信息

```Bash
export HF_LEROBOT_HOME=/path/to/datasets
```
3.数据集归一化参数是训练收敛的必要前置条件，首次训练前运行脚本 normalization statistics 计算统计文件：

```Bash
uv run scripts/compute_norm_stats.py \
  --task-config configs/train/tron2_tasks/my_task.yaml
```
4.统计量计算完成后，执行训练脚本启动训练：

```Bash
uv run scripts/train_tron2_task.py \
  --task-config configs/train/tron2_tasks/my_task.yaml
```
<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">❗</span>
  <div style="flex: 1;">
    <strong>补充：</strong>
    <div>我们提供了一体化入口脚本 <code>scripts/cloud_train_entrypoint_portable.sh</code>，无需分步执行：</div>
    <ul>
      <li>不传 <code>--skip-norm</code> 参数时，脚本会自动先计算归一化统计量，再启动训练；</li>
      <li>如需跳过统计量计算，增加入参 <code>--skip-norm</code>。</li>
    </ul>
  </div>
</div>

#### 6.2.2.1 本地自定义路径模式：

自有算力无统一挂载目录时，手动传入数据集、权重、输出完整路径：

```Bash
scripts/cloud_train_entrypoint_portable.sh \
  --data-dir /path/to/datasets \
  --repo-id my_dataset \
  --weight /path/to/checkpoint/params \
  --output-dir /path/to/output \
  --exp my_task \
  --prompt "perform the configured task" \
  --max-frames 100000
```
#### 6.2.2.2 绑定自定义 YAML 配置文件模式：

直接加载已编辑完成的`my_task.yaml`，文件内统一管理`repo_id`、加载权重`weight_loader`、资源根目录`assets_base_dir`和保存路径`checkpoint_base_dir`等参数；仅需通过`--data-dir` 指定 `HF_LEROBOT_HOME`：

```Bash
scripts/cloud_train_entrypoint_portable.sh \
  --task-config configs/train/tron2_tasks/my_task.yaml \
  --exp my_task \
  --data-dir "$HF_LEROBOT_HOME" \
  --max-frames 100000
```
<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">❗</span>
  <div style="flex: 1;">
    <strong>补充规范说明：</strong>
    <ol>
      <li>自定义任务配置文件（如<code>my_task.yaml</code>）已配置在<code>.gitignore</code> 中，不会提交至代码仓库；仓库仅保留通用模型<code>configs/train/tron2_tasks/example.yaml</code>；</li>
      <li>模版 YAML 支持配置项：数据集<code>repo_id</code>、任务文本<code>prompt</code>、数据列定义、 动作预测时长<code>action_horizon</code>、状态维度<code>state_dim</code>、预训练基准权重<code>base checkpoint</code>、训练输出路径，以及可选的 <code>prompt_from_task</code> 和 <code>rtc_training_simulated_delay</code>。</li>
    </ol>
  </div>
</div>

# 7. 模型部署

## 7.1 推理部署流程

<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">⚠️</span>
  <div style="flex: 1;">
    <ol>
      <li>机器人初始姿态要求：需保证机器人处于🎮 <strong>L1+X</strong> 标准初始状态：双臂自然竖直贴靠机身两侧。按序启动服务端 server 和客户端 client 后，机器人会自动侧展双臂，然后前伸，若<strong>非初始状态</strong>可能会直接抬起双臂，警惕前方物体风险。</li>
      <li>在推理前必须将机器人🎮状态切换为高级开发者模式（<strong>High-Level Dev</strong>）。
        <ul>
          <li>如果采集数据时没有改变桌子高度、支架距离桌子边缘距离、光照环境、头部角度，那么推理时需要保持一致。</li>
        </ul>
      </li>
      <li>其他环境相关约束可参考本文开头<strong>「部署最低配置」部分内容。</strong></li>
      <li>关于相机连接模式说明：
        <ol type="a">
          <li>Bridge 模式：通过 TRON2 Bridge 拉取图像数据，同步采用 Bridge 校正后的机器人状态信息；</li>
          <li>Legacy 本地直连模式：本地推理主机直连 RealSense 相机，并从机器人 WebSocket 获取状态【此时需要将机器人的三个相机的usb口接到推理机箱上】；</li>
        </ol>
      </li>
      <li>当 <code>client.max_steps</code> 为 <code>null</code> 时，需要手动停止客户端。</li>
    </ol>
  </div>
</div>

### 7.1.1 配置推理环境【同训练】

<div style="display: flex; gap: 10px; background-color: #fdf1e6; border: 1px solid #f6ddc0; border-radius: 8px; padding: 12px 16px; margin: 14px 0;">
  <span style="flex-shrink: 0; font-size: 18px; line-height: 1.4;">💡</span>
  <div style="flex: 1;">
    <strong>说明：</strong>标题「同训练」指安装命令与【6.2.1 配置训练环境 】完全一样。如果用的是同一台电脑，环境在训练时已装好，此处<strong>无需重复安装</strong>，可直接跳到 7.1.2。
  </div>
</div>

```Bash
git clone https://github.com/limx-tron2/tron2_openpi.git
git clone https://github.com/limx-tron2/tron2_env.git

cd tron2_openpi

sudo apt install pkg-config
sudo apt install software-properties-common -y
sudo add-apt-repository ppa:ubuntuhandbook1/ffmpeg7 -y
sudo apt install ffmpeg libavformat-dev libavcodec-dev libavdevice-dev libavutil-dev libswscale-dev libswresample-dev libavfilter-dev -y

uv sync
uv pip install -e .

source .venv/bin/activate 
uv pip install -e "../tron2_env[bridge,openpi]" 

# 验证是否正常安装成功，应输出路径：../tron2_env/src/tron2_env/__init__.py
PYTHONPATH="$(cd ../tron2_env/src && pwd)" uv run python -c "import tron2_env; print(tron2_env.__file__)"
```
### 7.1.2 权重拉取

在地址`/home/xxx/xxx/tron2_openpi`中新建文件夹`checkpoints`，在该文件夹中拉取权重：`https://huggingface.co/limxdynamics/tron2-openpi-models/tree/main`

```Bash
cd /home/linux_user_name/xxx/tron2_openpi
mkdir checkpoints
cd checkpoints
hf download limxdynamics/tron2-openpi-models \
  --repo-type model \
  --include "pi05_tron2_cloth/**" \
  --local-dir ./checkpoints
```
### 7.1.3 部署配置

1.文件`/home/xxx/xxx/tron2_openpi/configs/deploy`下的三个yaml文件是我们的示例配置，其中`cloth_server.yaml`和`cloth_client.yaml`为关于叠衣服任务的公开示例配置，其中包含各类参数，你可以根据注释自行修改。

2.用于你自己的机器人前，请**重点确认** checkpoint 路径、机器人地址、Bridge 地址、初始化姿态和安全流程都适用于当前部署。

3.常见的修改参数【最小本地配置示例如下所示，地址在`tron2_openpi/configs/deploy/`下的任意您使用的`cloth_server.yaml`文件的policy内容（详细配置说明已写在yaml注释中）】：

```YAML
policy:
  config: TASK_CONFIG_NAME # 训练配置名称，具体位置和/home/xxx/xxx/tron2_openpi/src/openpi/training/config.py中第642-653行内容一致；
  repo_id: DATASET_REPO_ID # 需要与checkpoint文件的asset子目录一致，我们的开源权重默认为input；
  checkpoint_dir: /path/to/checkpoints/TASK_CONFIG_NAME/experiment/step # checkpoint地址，可以为绝对路径或相对于 tron2_openpi 的相对路径
  default_prompt: TASK_PROMPT # 叠衣服demo默认fold cloth
robot:
  ip: ROBOT_IP
client:
  observation_source: bridge 
  max_steps: null
```
### 7.1.4 机器人环境

1.**需要确保**机器人处于🎮 **L1 + X** 后的初始状态，即双臂竖直摆放在侧身状态；

2.切换手柄遥控器到高级开发者模式【High-Level-Develop】；

### 7.1.5 启动策略服务

1.在一个终端启动policy server:


    cd tron2_openpi
    uv run scripts/serve_policy.py \
      --deploy-config configs/deploy/cloth_server.yaml


2.在另一个终端启动 TRON2 客户端：


    cd tron2_openpi
    uv run examples/tron2/pi_client_rtc.py \
      --deploy-config configs/deploy/cloth_client.yaml


3.运行客户端后机械臂会从竖直侧身状态平滑过渡到小臂垂直侧身的，随后即可以将衣服摊平放置在桌面上进行推理验证。


# 8. 参考资料

- 代码仓库：[tron2_openpi](https://github.com/limxdynamics/tron2_openpi)
- 使用说明：[README_CN.md](https://github.com/limxdynamics/tron2_openpi/blob/main/README_CN.md)
- 安装指南：[INSTALL_CN.md](https://github.com/limxdynamics/tron2_openpi/blob/main/INSTALL_CN.md)