# 1. 概述
移动操作拓展套件SDK文档主要用于用户购买移动操作拓展套件(TRON1机器人和机械臂)后,可通过该文档快速部署移动操作拓展套件的依赖和全身控制算法,从而实现TRON1机器人和机械臂快速操作。
注意:本文档适用于2.9.0版本机械臂固件
# 2. 仿真与真机调试
## 2.1搭建开发环境
* 安装ROS Noetic:我们推荐在Ubuntu 20.04操作系统上建立基于ROS Noetic的算法开发环境。ROS提供了一系列工具和库,如核心库、通信库和仿真工具(如Gazebo),极大地便利了机器人算法的开发、测试和部署。这些资源为用户提供了一个丰富而完整的算法开发环境。
* ROS Noetic 安装请参考文档:[Ubuntu install of ROS Noetic](https://wiki.ros.org/noetic/Installation/Ubuntu),选择“ros-noetic-desktop-full”进行安装。
* ROS Noetic 安装完成后,Bash终端输入以下Shell命令,安装开发环境所依赖的库:
```bash
sudo apt-get update
sudo apt install ros-noetic-urdf \
ros-noetic-kdl-parser \
ros-noetic-urdf-parser-plugin \
ros-noetic-hardware-interface \
ros-noetic-controller-manager \
ros-noetic-controller-interface \
ros-noetic-robot-state-* \
ros-noetic-joint-state-* \
ros-noetic-controller-manager-msgs \
ros-noetic-control-msgs \
ros-noetic-ros-control \
ros-noetic-gazebo-* \
ros-noetic-rqt-gui \
ros-noetic-rqt-controller-manager \
ros-noetic-plotjuggler* \
ros-noetic-joy-teleop ros-noetic-joy \
cmake build-essential libpcl-dev libeigen3-dev libopencv-dev libmatio-dev \
python3-pip libboost-all-dev libtbb-dev liburdfdom-dev liborocos-kdl-dev libspdlog-dev -y
```
## 2.2 仿真部署
* 打开一个Bash终端
* 下载仿真部署代码及虚拟遥控器节点
```bash
git clone https://github.com/limxdynamics/tron1-rl-deploy-arm.git
git clone https://github.com/limxdynamics/robot-joystick.git
```
* 编译工程
```bash
# 如您安装了Conda,请临时禁用 Conda 环境
# 因为 Conda 会干扰 ROS 的运行环境设置
conda deactivate
cd ~/tron1-rl-deploy-arm
catkin_make install
```
* 运行仿真器
```bash
source install/setup.bash
export ROBOT_TYPE=SF_TRON1A # 视机器人类型而定,如果使用的是轮足则改为export ROBOT_TYPE=WF_TRON1A
export IS_SIM=1 # 开启仿真模式
roslaunch robot_hw pointfoot_hw_sim.launch
```
* 开启新的命令行窗口,运行虚拟遥控器,鼠标移动到其上方工具栏,右键选择置顶
```bash
./robot-joystick/robot-joystick
```
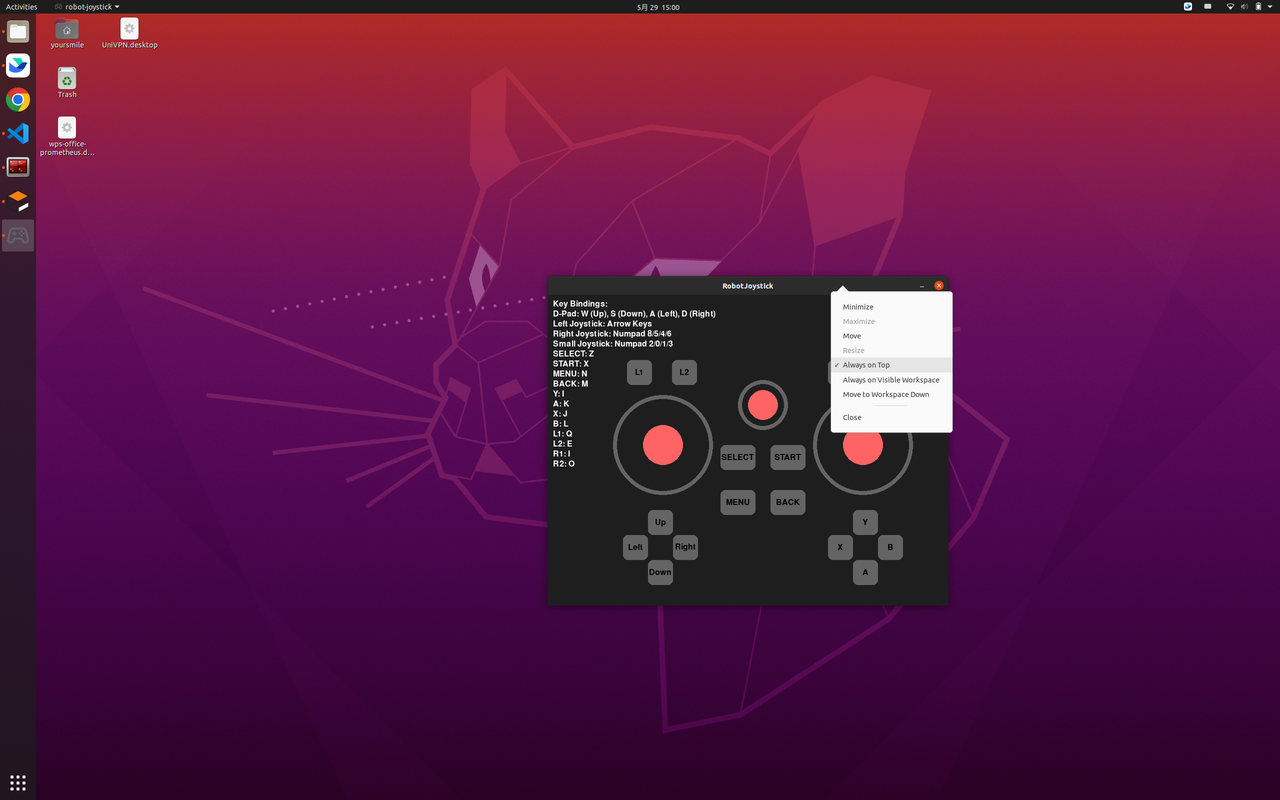
* 控制仿真环境中的机器人,正常效果如下,如果出现站不起来或摔倒等情况,点击gazebo窗口,按`Ctrl+Shift+R`即可重置姿态(如果使用`Ctrl+R`会导致ros时间重置,机械臂无法控制)。
* 遥控器按键:
* 键盘`↑ ↓`控制前后移动,键盘`← →`控制左右移动(仅限脚掌)
* 小键盘`4 6`控制左转/右转,小键盘`8 5`控制机身高度上升/下降。
* 键盘`W A S D`控制机械臂四向移动,键盘`I J K L`控制机械臂四向旋转。
* **注意事项**:重置机器人和控制遥控器二者切换时,需要用鼠标点击要控制的窗口(如果要重置机器人,则点击gazebo窗口任意位置;如果要控制遥控器,则点击遥控器面板任意位置),否则会出现指令无响应的情况。
## 2.3真机部署
> **前提条件**:
>
> * 机器人与机械臂、机械臂与夹爪均已接好电源线、通信线。
>
> **注意事项**:
>
> * 机器人与机械臂的通信:机械臂通信口需要插USB2接口。
>
> * 目前全身控制算法仅支持机械臂固件版本2.9.0,其余机械臂固件版本不支持。
### **2.3.1 切换机器人至开发者模式**
对机器人和机械臂分别开机,待机器人进入空闲状态后(机器人灯语蓝灯常亮),同时按下遥控器按键 `R1 + Left`,这时本体主机将会自动重启并切换机器人到开发者模式(机器人灯语由蓝灯常亮变成绿灯常亮)。在模式下,用户可部署移动操作拓展套件全身控制算法,模式设置掉电后不会失效,重新开机后仍然是开发者模式。遥控器切换工作模式的按键列表如下:
| **按键** | **模式** | **说明** |
| -------- | ---------- | ------------------------------------------------------------ |
| R1+Left | 开发者模式 | 部署全身控制算法,可同时操作机器人和机械臂。 |
| R1+Right | 遥控模式 | 运行预安装的控制算法,实现复杂地形的平稳行走,如:上下台阶、过坎等。 |
### **2.3.2 环境配置**
#### **2.3.2.1 连接机器人**
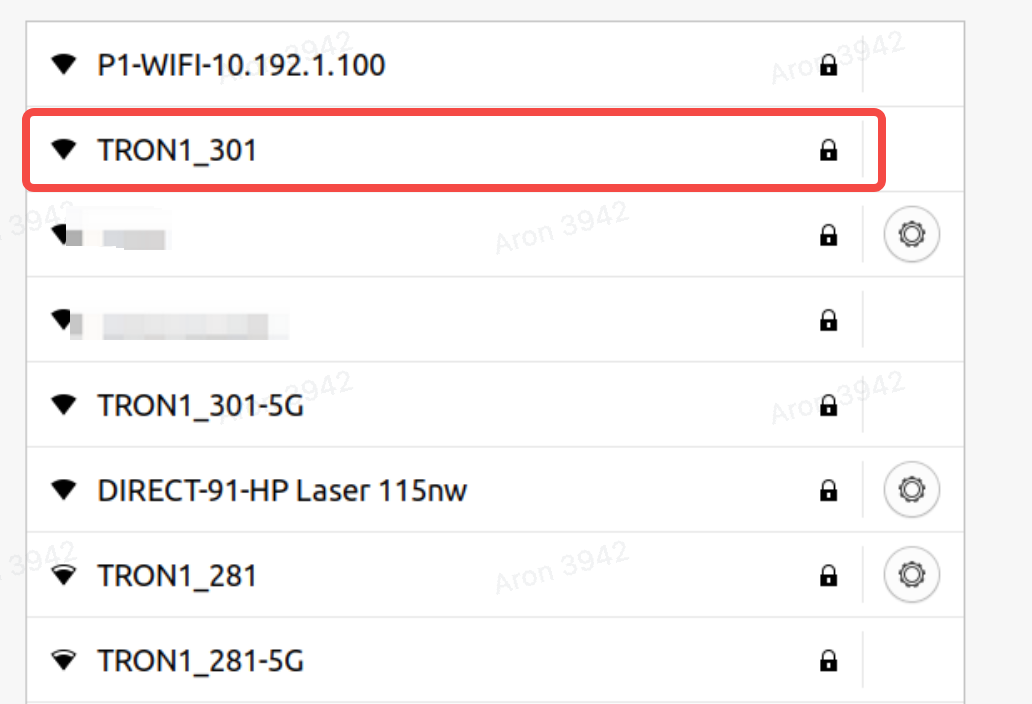
* 请使用个人电脑连接机器人Wi-Fi,名称格式通常为「TRON1\_01」,Wi-Fi密码:`12345678`。
* 
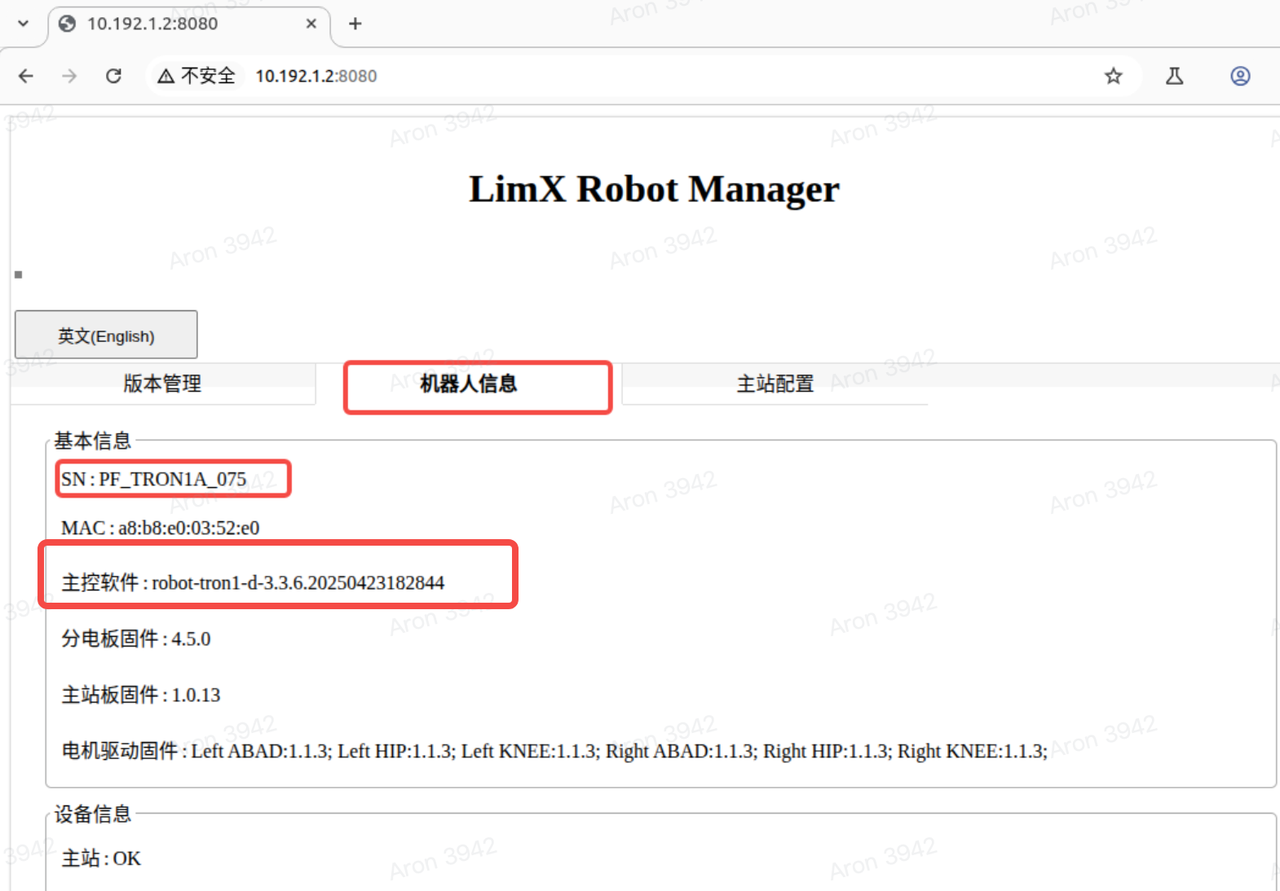
* 在浏览器中输入`http://10.192.1.2:8080`可以进入“机器人信息页”,并查看机器人信息。页面中显示的SN (序列号) 为PF\_TRON1A\_075,其中PF\_TRON1A是机器人型号类型。
> 机器人主控固件版本必须为3.1.7以上版本,方可支持加载机械臂进行全身控制,若是旧主控固件版本,请升级至最新固件版本后进行真机部署。
#### **2.3.2.2 环境配置**
将仿真部署仓库编译好的install文件夹通过scp拷贝至机器人(密码123456)
```bash
scp -r install/ guest@10.192.1.2:/home/guest/
```
```bash
ssh guest@10.192.1.2 # 登录到机器人的电脑
# 密码 123456
source ~/install/setup.bash
airbot_read_params
# 能够正常读取每个电机参数说明环境配置成功
```
### 2.3.3机械臂标零
**2.3.3.1 常规标零**
```bash
ssh guest@10.192.1.2 # 登录到机器人的电脑
# 密码 123456
source ~/install/setup.bash
airbot_set_zero
```
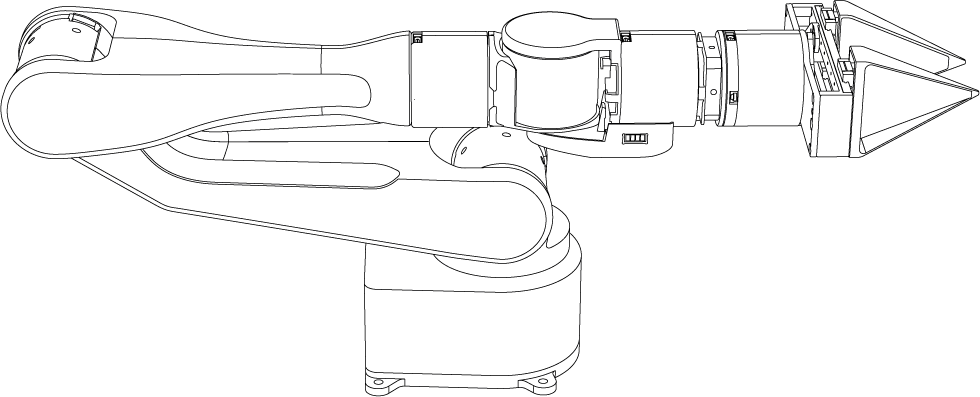
- 将机械臂所有关节移动到零点位置,按下回车,等待终端显示标零完成,则标零成功。
- 
- 若机械臂执行常规校零后,运行控制器代码时出现如下报错:
- 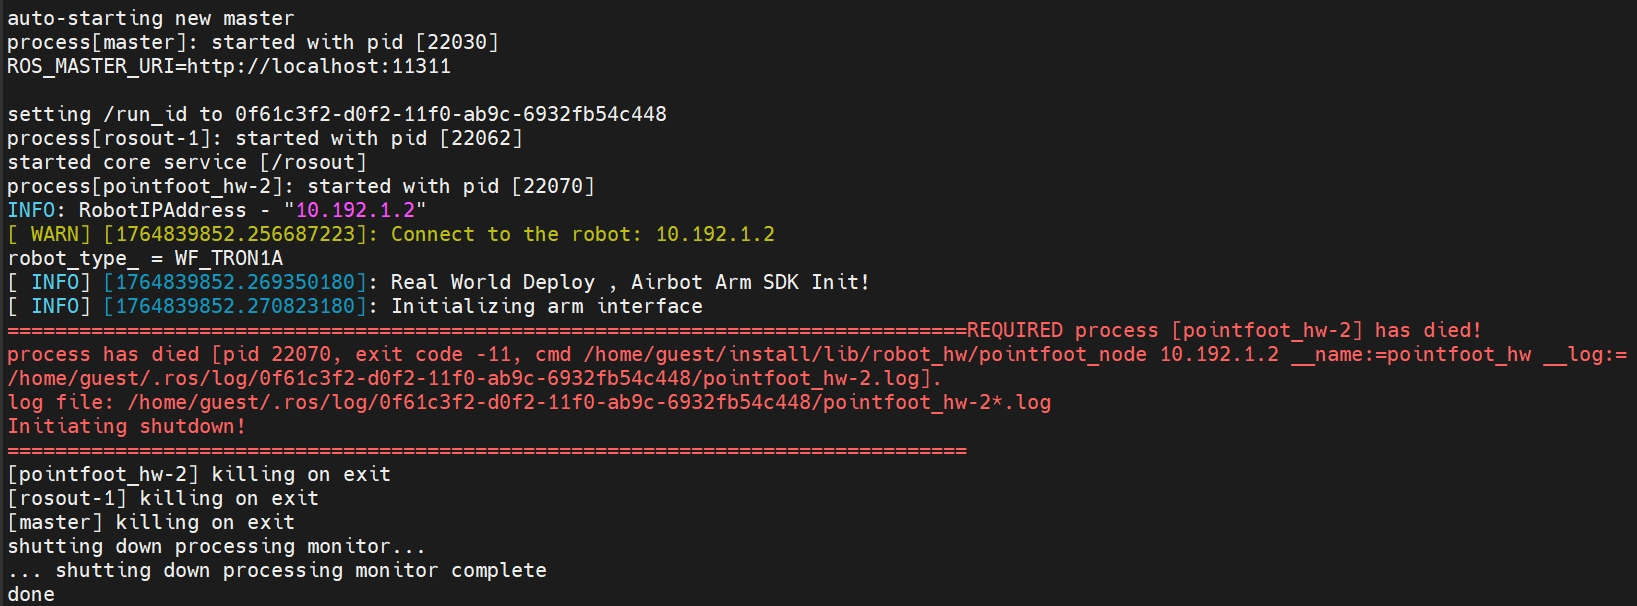
- 请执行下方的绝对标零:
**2.3.3.2 绝对标零(正常情况不需要运行)**
```bash
ssh guest@10.192.1.2 # 登录到机器人的电脑
# 密码 123456
source ~/install/setup.bash
airbot_absolute_set_zero
```
将机械臂J1关节顺时针转动至限位,按下回车,全程扶着机械臂后三关节在零点位置,机械臂会自动将前三关节运动到零点,等待终端显示标零完成并退出程序后完成。
> 绝对标零仅在以下情况才执行,正常情况下执行常规标零即可:
>
> * 机械臂重新刷新固件版本。
>
> * 机械臂丢失零点,此时机械臂灯语会黄灯闪烁。
### 2.3.4 运行控制器
* 导入环境变量并启动程序
```bash
ssh guest@10.192.1.2 # 登录到机器人的电脑
# 密码 123456
source ~/install/setup.bash
export ROBOT_TYPE=WF_TRON1A # 一定要和机器人形态保持一致,脚掌则为export ROBOT_TYPE=SF_TRON1A
export IS_SIM=0 # 设置真机模式
roslaunch robot_hw pointfoot_hw.launch
```
* 遥控器按键:
* `L1+△` **请先回到准备状态再站起,站起时请用手扶助机身直至站起。**
* `L1+□` 关闭控制程序,**会直接下电,需要拉住机身侧把手,关闭程序后将其手摆至下蹲姿态。**
# 3. 遥控器操作说明
## 3.1遥控器操作
### 3.1.1 遥控器操作按键定义
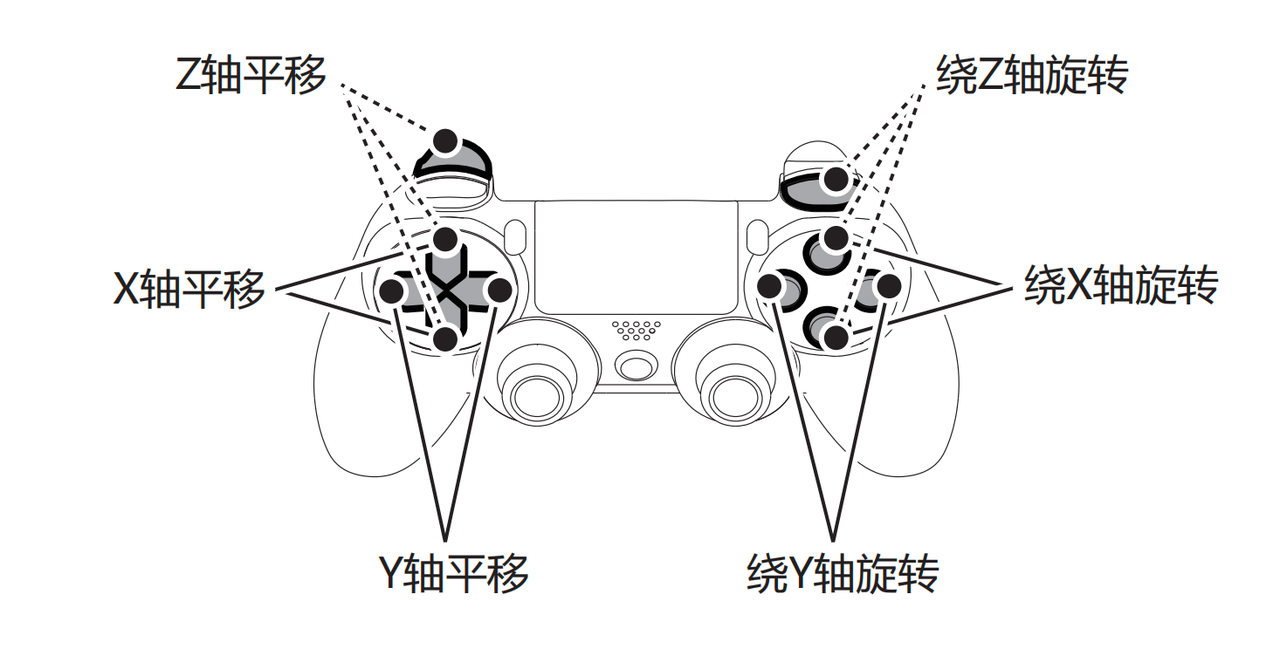
* 左摇杆,机器人前后左右移动。
* 右摇杆,左右拨动为控制机器人旋转方向,上下拨动为控制机器人底盘高度。
* 方向键,控制末端位置。
* 上:末端水平向前移动(x轴正向)
* 下:末端水平向后移动(x轴负向)
* 左:末端水平向右移动(y轴正向)
* 右:末端水平向左移动(y轴负向)
* L2+上:末端竖直向上移动(z轴正向)
* L2+下:末端竖直向下移动(z轴负向)
* Δ O X □ ,控制末端旋转。
* X:增加末端pitch轴旋转角度。
* Δ:减小末端pitch轴旋转角度。
* O:增加yaw轴旋转角度。
* □:减小yaw轴旋转角度。
* L2+O:增加roll轴旋转角度。
* L2+□:减小roll轴旋转角度。
* R1 控制夹爪开合,按下夹爪打开,松开夹爪闭合。