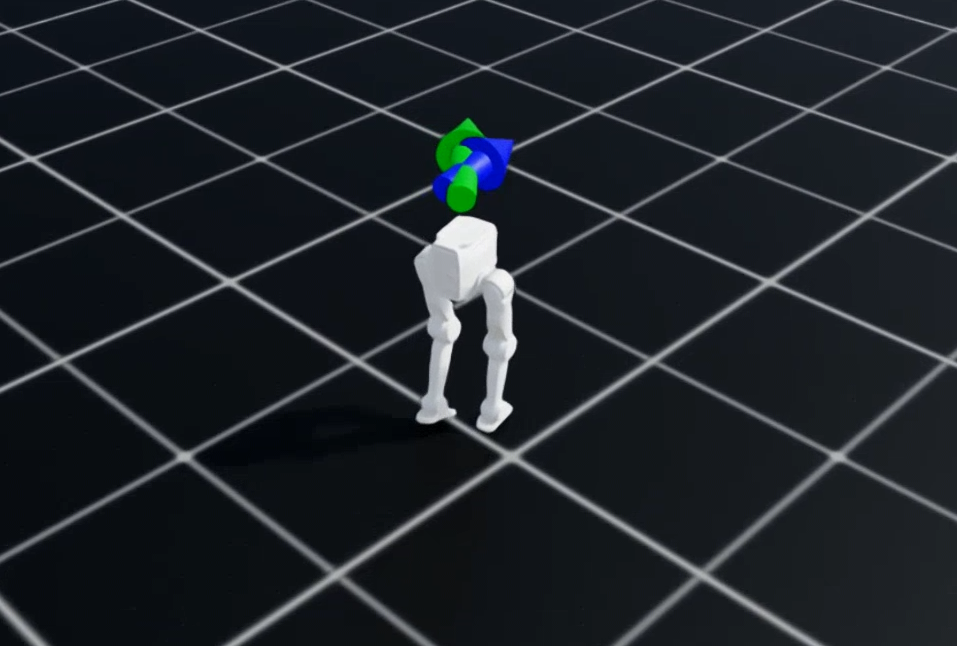
## 1 任务概述 双足运控项目的开发流程包含以下 4 个主要阶段: ```mermaid flowchart LR A["01 · 训练"] --> B["02 · Play"] --> C["03 · Sim2Sim"] --> D["04 · Sim2Real"] classDef training fill:#e8f1ff,stroke:#4f83cc,color:#17365d,stroke-width:1.5px classDef play fill:#e8f6f1,stroke:#4a9b76,color:#174d38,stroke-width:1.5px classDef sim2sim fill:#fff4df,stroke:#d69b36,color:#68480d,stroke-width:1.5px classDef sim2real fill:#f2ecff,stroke:#8666c5,color:#38265f,stroke-width:1.5px class A training class B play class C sim2sim class D sim2real ``` 本教程中所用到的训练环境为IsaacLab 2.3.2 + Isaac Sim 5.1.0。 **Isaac Lab** 是一个统一的、模块化的机器人学习框架,旨在简化机器人研究中的常见工作流程(如强化学习、从示范中学习和运动规划)。它构建在 [NVIDIA Isaac Sim](https://docs.isaacsim.omniverse.nvidia.com/latest/index.html) 之上,以利用最新的仿真能力以用于逼真的场景和快速高效的仿真。 该框架的核心目标包括: - **模块化**: 轻松定制并添加新的环境、机器人和传感器。 - **灵活性**: 适应社区的不断变化需求。 - **开放性**: 保持开源,允许社区贡献和扩展该框架。 - **功能齐全**: 包括多种环境、传感器和任务,可供直接使用。 Isaac Lab 中提供的主要功能包括由 PhysX 提供的快速准确的物理仿真,用于矢量化渲染的分块渲染 API,用于改善鲁棒性和适应性的域随机化,以及支持在云端运行的功能。 为了快速上手,我们将在本教程中指导您完成一个具体的双足运控任务,即TRON2机器人WF、SF形态下的基础运动。如下所示电脑硬件配置及开发环境要求(训练与部署同等需求):
- GPU:NVIDIA GPU至少 8GB 显存。为节省训练时间,推荐 GeForce RTX 3090 (24 GB) 或更高
- CPU:至少六核处理器,推荐Intel: Core i7-10700K/AMD:Ryzen5 5600X/或更高版本
- 内存:16GB以上
- 存储空间:至少 30GB 可用空间
- 操作系统:Ubuntu 22.04 LTS及以上版本
- Python:3.10或更高版本
- 网络环境:能正常访问Github
 ## 2 环境配置
以下步骤首先从其预构建的二进制文件中安装 Isaac Sim,然后从源代码中安装 Isaac Lab。
### 2.1 IsaacSim安装
在本次安装中,我们使用Isaaclab的预编译二进制安装,可以从下方页面下载ZIP包:
[https://docs.isaacsim.omniverse.nvidia.com/5.1.0/installation/download.html]()
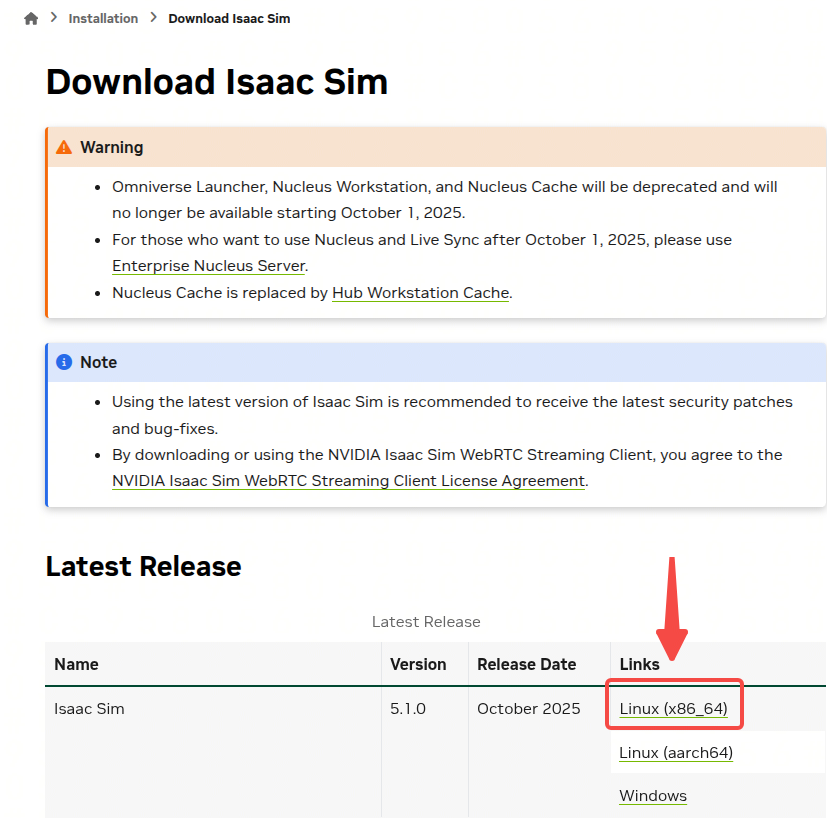
然后将下面两个指令加入环境变量.bashrc中: ```Bash # Isaac Sim root directory export ISAACSIM_PATH="${HOME}/isaacsim" # Isaac Sim python executable export ISAACSIM_PYTHON_EXE="${ISAACSIM_PATH}/python.sh" ``` ### 2.2 验证 Isaac Sim 安装 使用下方指令检查仿真器是否正常运行:: ```Plain Text # note: you can pass the argument "--help" to see all arguments possible. ${ISAACSIM_PATH}/isaac-sim.sh ``` 使用下方指令检查仿真器是否可以从独立的 python 脚本中运行: ```Markdown # checks that python path is set correctly ${ISAACSIM_PYTHON_EXE} -c "print('Isaac Sim configuration is now complete.')" # checks that Isaac Sim can be launched from python ${ISAACSIM_PYTHON_EXE} ${ISAACSIM_PATH}/standalone_examples/api/isaacsim.core.api/add_cubes.py ```下载完成 zip 文件后,您可以将其解压到所需目录。
在本次安装中,我们假设Isaac Sim目录被命名为
${HOME}/isaacsim。
如果按照上述说明仿真器无法运行或崩溃,意味着某些配置不正确。要调试和故障排除,请查看 Isaac Sim [文档](https://docs.omniverse.nvidia.com/dev-guide/latest/linux-troubleshooting.html) 和 [Isaac Sim Forums](https://docs.isaacsim.omniverse.nvidia.com/latest/common/feedback.html) 。 ### 2.3 IsaacLab安装 #### 2.3.1 克隆IsaacLab ```Plain Text git clone -b release/2.3.0 https://github.com/isaac-sim/IsaacLab.git ``` #### 2.3.2 构建软链接 ```Plain Text # enter the cloned repository cd IsaacLab # create a symbolic link ln -s path_to_isaac_sim _isaac_sim # path_to_isaac_sim是指本地的isaac_sim的存放路径,需注意!!! # recommended: ln -s ~/isaacsim _isaac_sim ``` ### 2.4 Conda安装 可以参照下方的方法安装Conda: [https://docs.conda.io/projects/conda/en/latest/user-guide/install/index.html]() 安装好Conda后,创建Conda环境: ```Bash # Option 1: Default environment name 'env_isaaclab' ./isaaclab.sh --conda # or "./isaaclab.sh -c" # Option 2: Custom name ./isaaclab.sh --conda my_env # or "./isaaclab.sh -c my_env" #激活环境 # Activate environment conda activate env_isaaclab # or "conda activate my_env" ``` ### 2.5 Python依赖安装 #### 2.5.1 安装系统依赖包 `build-essential` 是 Ubuntu / Debian 系统中的一个**元软件包(meta-package)**,用于一次性安装 C/C++ 开发最基础的一套编译工具。 ```Plain Text # these dependency are needed by robomimic which is not available on Windows sudo apt install cmake build-essential ``` #### 2.5.2 安装IsaacLab Python包 ```Plain Text ./isaaclab.sh --install # or "./isaaclab.sh -i" ``` 默认情况下,上述命令将安装 **所有** 学习框架。这些包括 `rl_games` 、 `rsl_rl` 、 `sb3` 、 `skrl` 、 `robomimic` 。 ### 2.6 验证 Isaac Lab 安装 ```Markdown # Option 1: Using the isaaclab.sh executable # note: this works for both the bundled python and the virtual environment ./isaaclab.sh -p scripts/tutorials/00_sim/create_empty.py # Option 2: Using python in your virtual environment python scripts/tutorials/00_sim/create_empty.py ``` 上述命令应该启动仿真器,并显示具有黑色视口的窗口。您可以通过在终端上按 `Ctrl+C` 来退出脚本。如果您之前使用过 Isaac Sim 的旧版本,您需要在安装后 第一次 运行以下命令,以删除所有旧用户数据和缓存变量:
${ISAACSIM_PATH}/isaac-sim.sh --reset-user
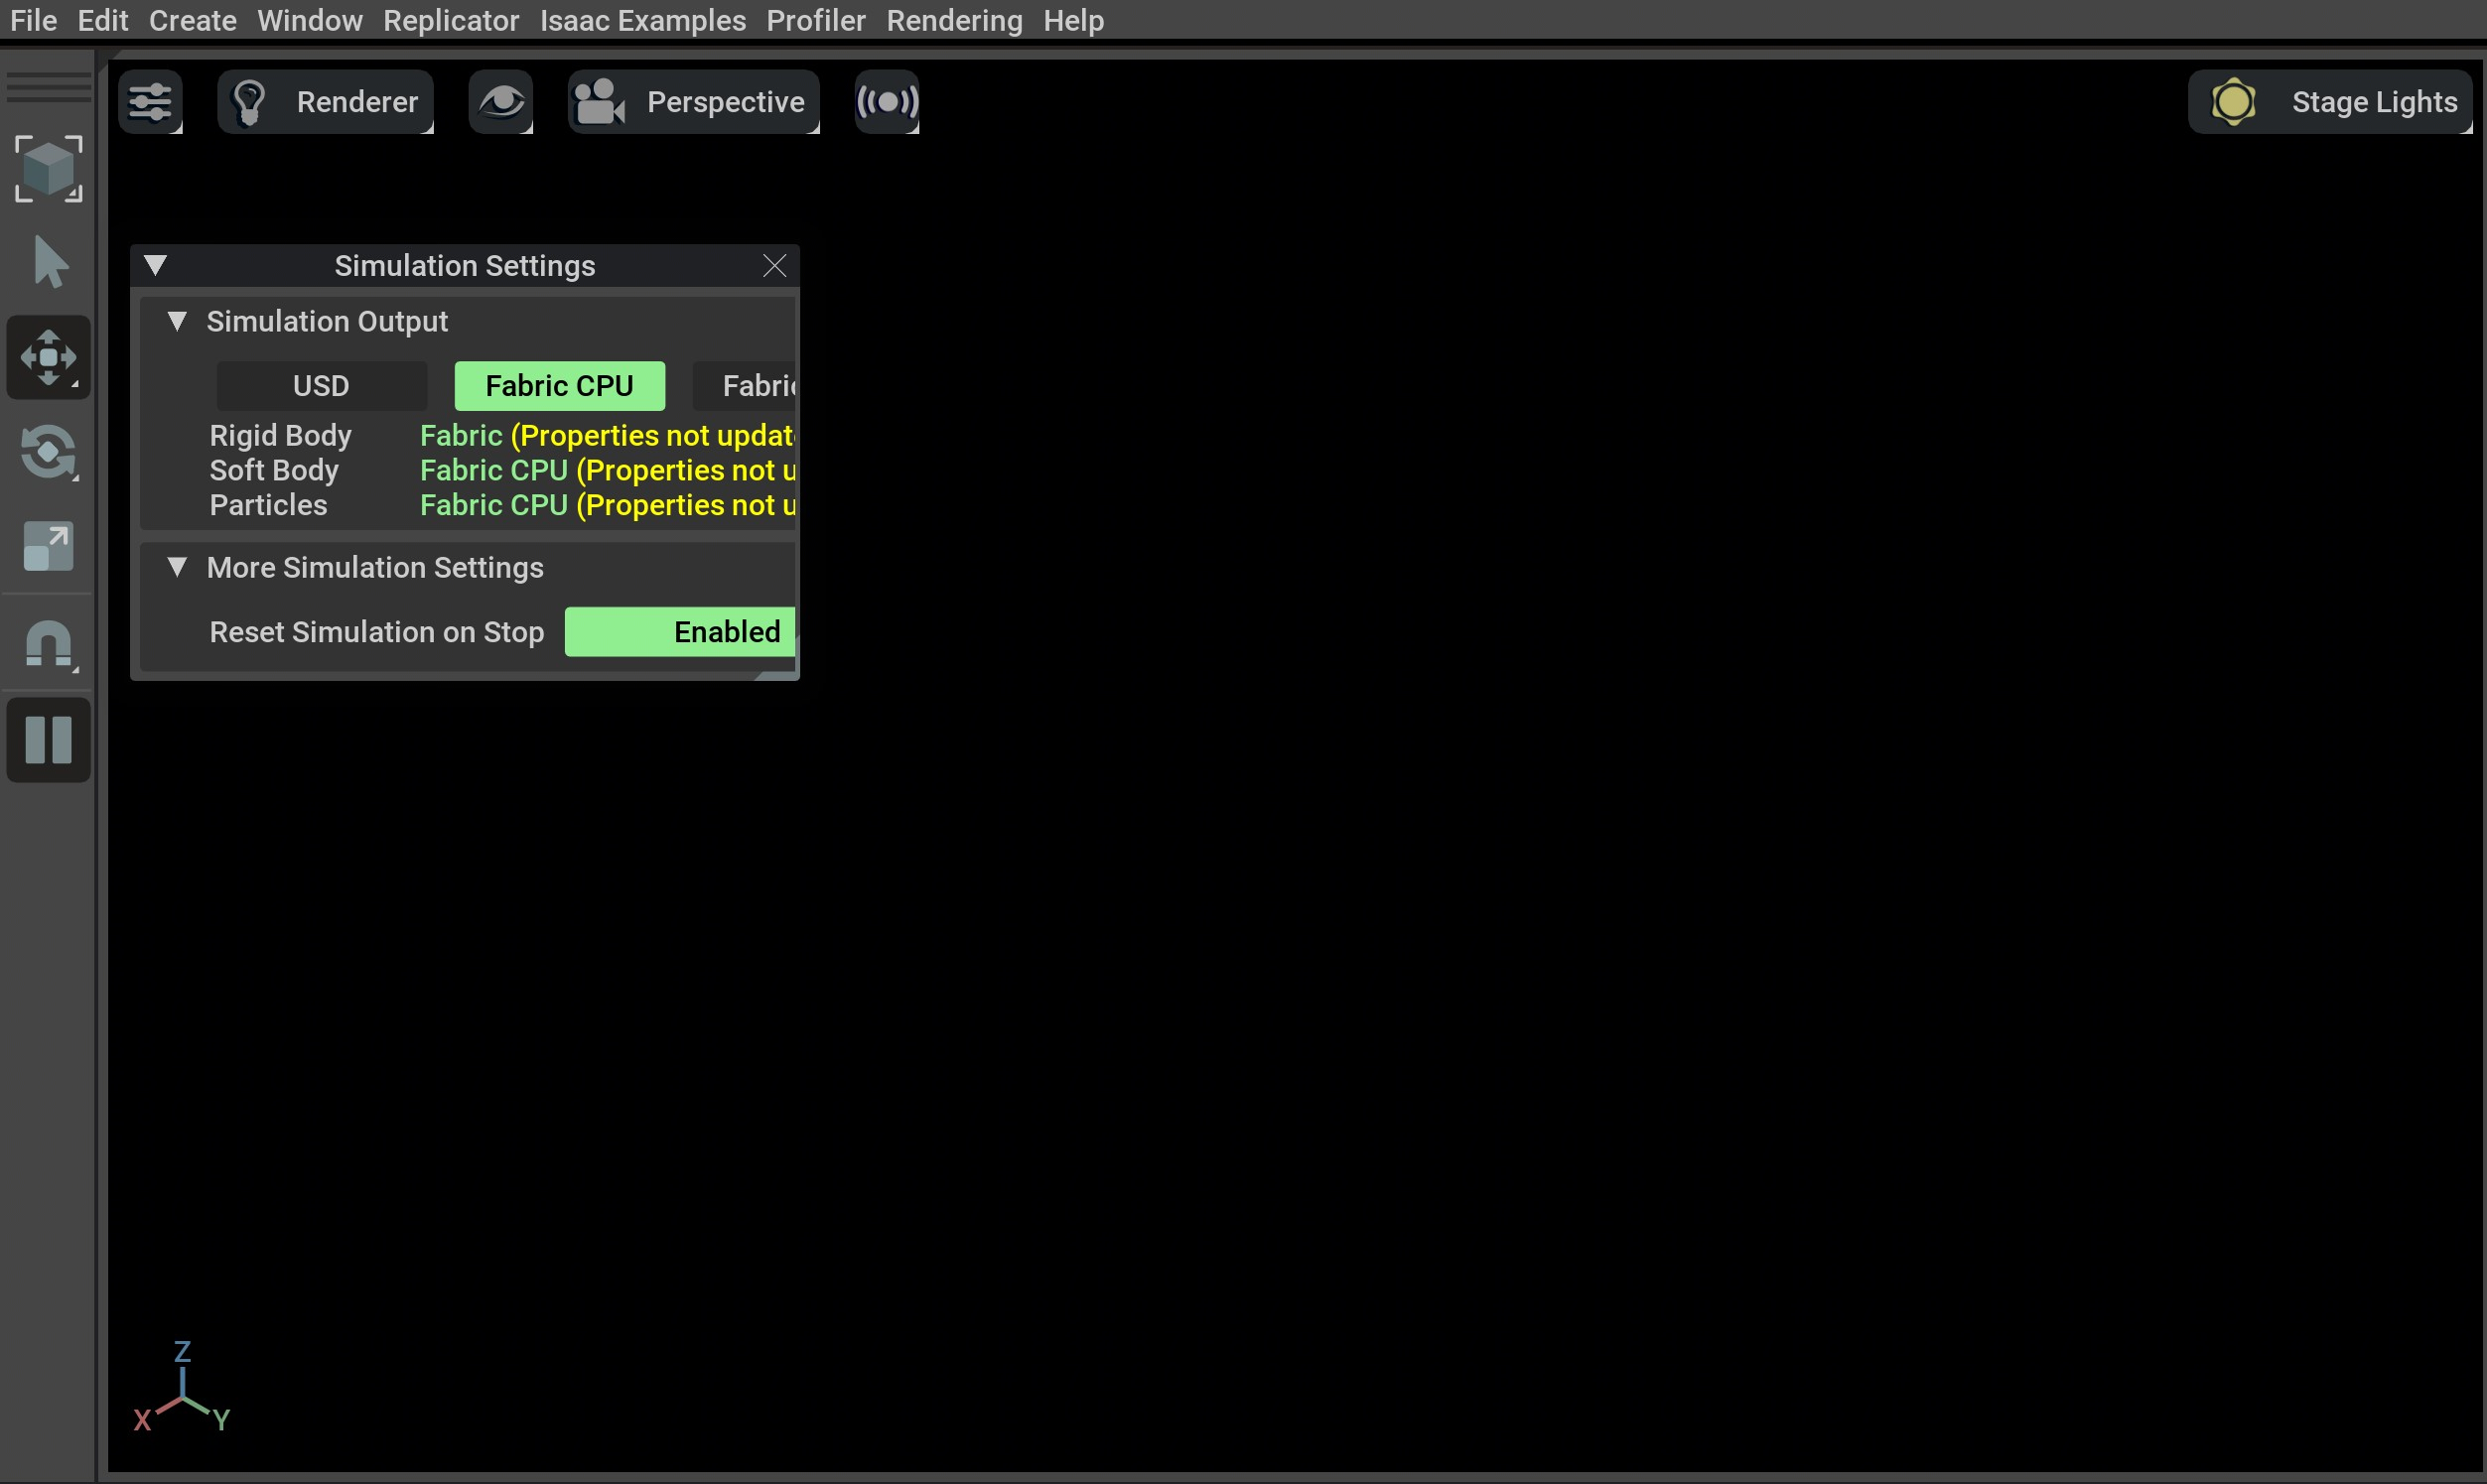 如果您看到这个,那么安装成功了!
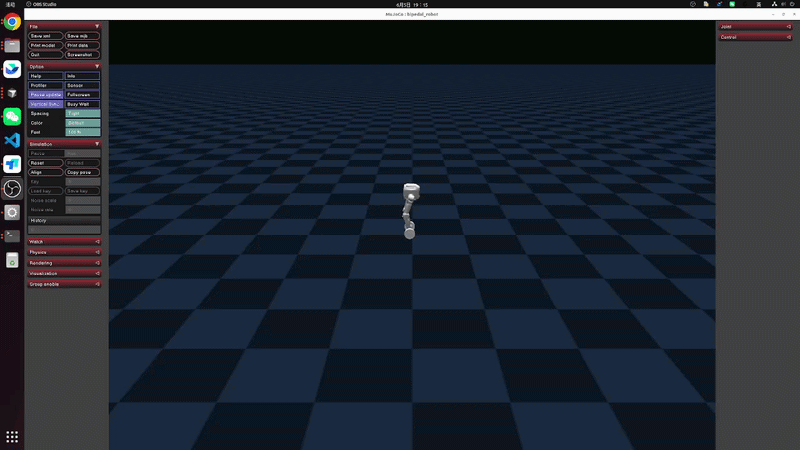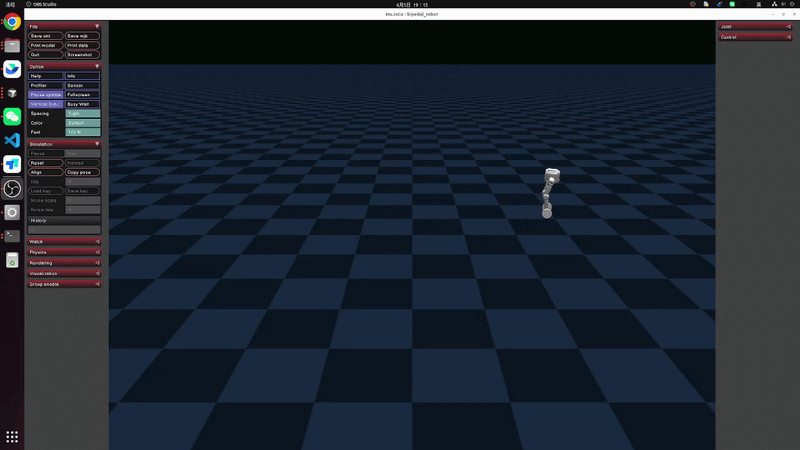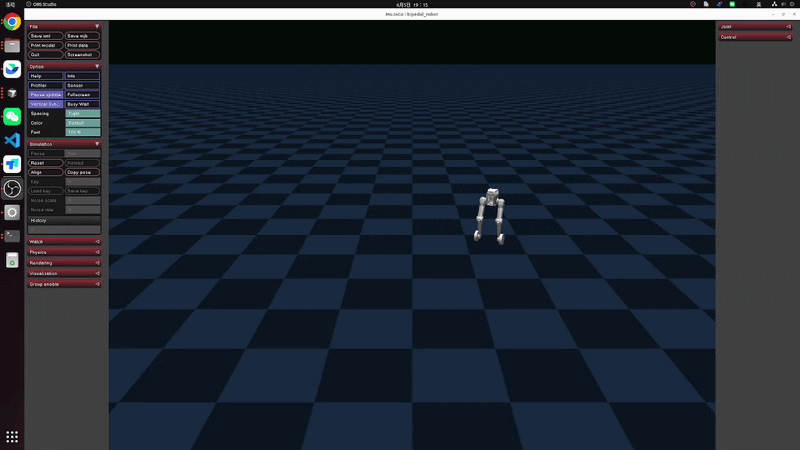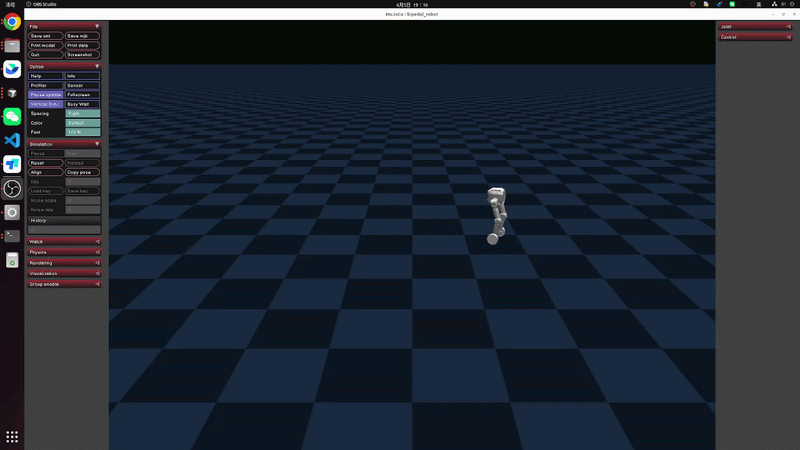
## 3 代码准备 ### 3.1 拉取代码 使用下方指令拉取代码: ```Plain Text git clone https://github.com/limx-tron2/tron2_rl_lab ``` ### 3.2 安装Python包 首先进入代码路径 ```Plain Text cd tron2_rl_lab ``` 激活Conda环境 ```Plain Text conda activate env_isaaclab ``` 然后安装代码包 ```Plain Text pip install -e rsl_rl pip install -e exts/bipedal_locomotion --no-build-isolation ``` ## 4 启动训练 本章代码均以脚掌形态为示例 ### 4.1 训练 ```Plain Text conda activate env_isaaclab python scripts/rsl_rl/train.py \ --task Isaac-Limx-SF-TRON2A-Blind-Flat-v0 \ --num_envs 4096 \ --headless ``` ### 4.2 Play训练好的策略 使用如下指令播放训练好的策略,播放的同时也会导出部署所需要的ONNX模型文件 ```Plain Text conda activate env_isaaclab python scripts/rsl_rl/play.py \ --task Isaac-Limx-SF-TRON2A-Blind-Flat-v0 \ --num_envs 1 ``` ## 5 仿真、真机部署 ### 5.1 环境准备 - 配置 Conda 环境用于Python部署 创建一个专门用于Python部署运行的 Conda 环境(例如,`tron2_deploy`),并指定 Python 版本: ```Bash conda create --name tron2_deploy python=3.8 ``` - 激活刚刚创建的环境: ```Bash conda activate tron2_deploy ``` ### 5.2 创建工作空间 可以按照以下步骤,创建一个RL部署开发工作空间: - 打开一个Bash终端。 - 创建一个新目录来存放工作空间。例如,可以在用户的主目录下创建一个名为“limx_ws”的目录: ```Bash mkdir -p ~/limx_ws ``` - 下载 MuJoCo 仿真器 ```Bash cd ~/limx_ws git clone --recurse-submodules https://github.com/limx-tron2/tron2_mujoco_sim ``` - 下载部署实现 ```Bash cd ~/limx_ws git clone --recurse-submodules https://github.com/limx-tron2/tron2_rl_deploy_python ``` - 安装运动控制开发库(如果尚未安装): - Linux x86_64 环境 ```Bash # 激活tron2_deploy的conda环境 conda activate tron2_deploy # 安装limxsdk pip install tron2_rl_deploy_python/limxsdk-lowlevel/python3/amd64/limxsdk-*-py3-none-any.whl ``` - Linux aarch64 环境 ```Bash # 激活tron2_deploy的conda环境 conda activate tron2_deploy # 安装limxsdk pip install tron2-rl-deploy-python/limxsdk-lowlevel/python3/aarch64/limxsdk-*-py3-none-any.whl ``` - 设置机器人型号:请参考“查看/设置机器人型号”章节,查看您的机器人型号。如果尚未设置,请按照以下步骤进行设置。 - 通过 Shell 命令 `tree -L 1 tron2-mujoco-sim/robot-description/tron2` 列出可用的机器人类型: ```Plain Text limx@limx:~$ tree -L 1 tron2-mujoco-sim/robot-description/tron2 tron2-mujoco-sim/robot-description/pointfoot ├── SF_TRON2A └── WF_TRON2A ``` - 以 WF_TRON2A(请根据实际机器人类型进行替换)为例,设置机器人型号类型: ```Plain Text echo 'export ROBOT_TYPE=WF_TRON2A' >> ~/.bashrc && source ~/.bashrc ``` ### 5.3 更新RL训练模型 在您的工作空间中,以 WF_TRON2A机器人类型为例, - RL模型、配置文件所在路径为:`~/limx_ws/tron2-rl-deploy-python/controllers/model/WF_TRON2A`, 如下所示。请根据您所使用的训练环境和训练结果更新替换。 ```Bash tree ~/limx_ws/tron2-rl-deploy-python/controllers/model/WF_TRON2A/ . ├── params.yaml ├── policy.onnx └── encoder.onnx ``` ### 5.4 仿真部署 - 打开一个Bash终端,运行 MuJoCo 仿真器。 ```Python # 激活tron2_deploy的conda环境 conda activate tron2_deploy # 运行仿真器 cd ~/limx_ws python tron2-mujoco-sim/simulator.py ``` - 打开一个Bash终端,运行控制算法。 如果您的机器人处于摔倒状态,请在启动运动控制后,单击 MuJoCo 仿真器左侧菜单栏的`“Reset”`按钮以重置机器人。此时,您将看到机器人恢复并开始行走。 ```Bash # 激活tron2_deploy的conda环境 conda activate tron2_deploy # 运行控制算法 python tron2-rl-deploy-python/main.py ``` - 打开一个Bash终端,运行虚拟遥控器:仿真的过程中,您可以使用虚拟遥控器来控制机器人运动。左摇杆:控制前进/后退/左转/右转运动;右遥控:可控制机器人左右横向运动。 ```Bash ./tron2-mujoco-sim/robot-joystick/robot-joystick ```如果出现错误
ModuleNotFoundError: No module named 'isaacsim',请确保虚拟环境已激活且已执行source _isaac_sim/setup_conda_env.sh。
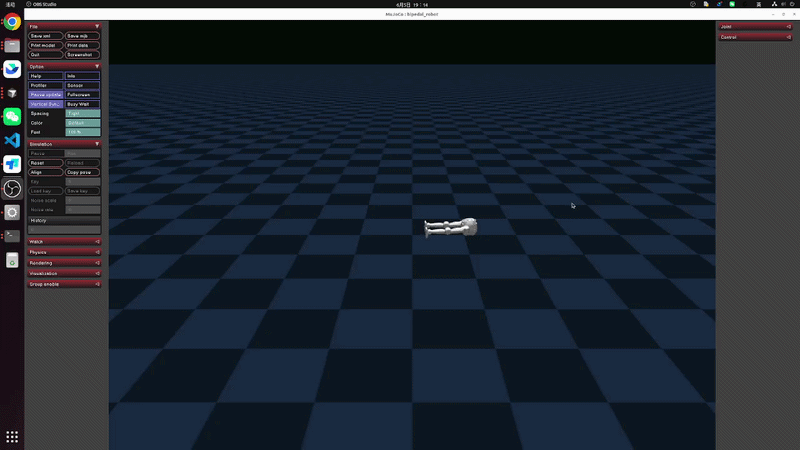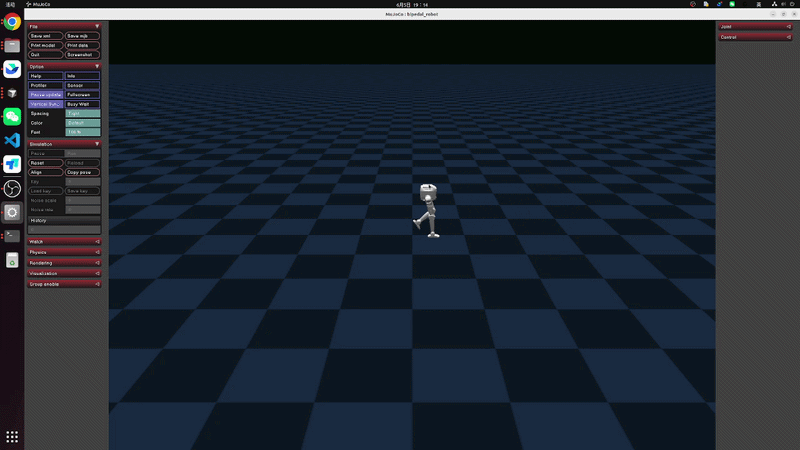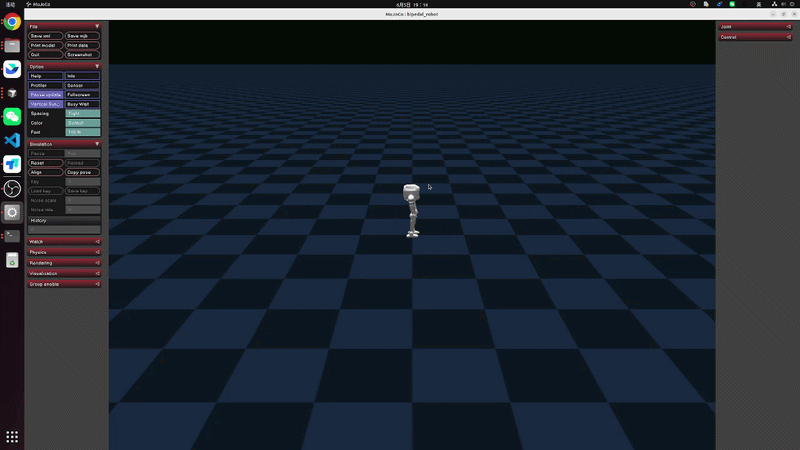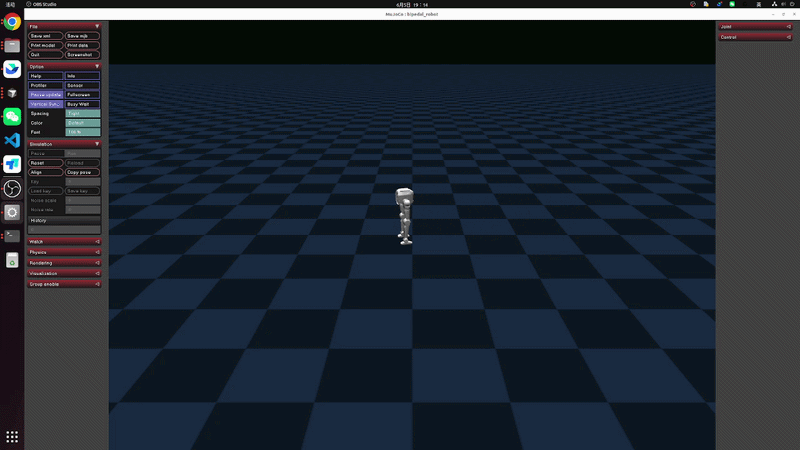 ### 5.5 部署前准备
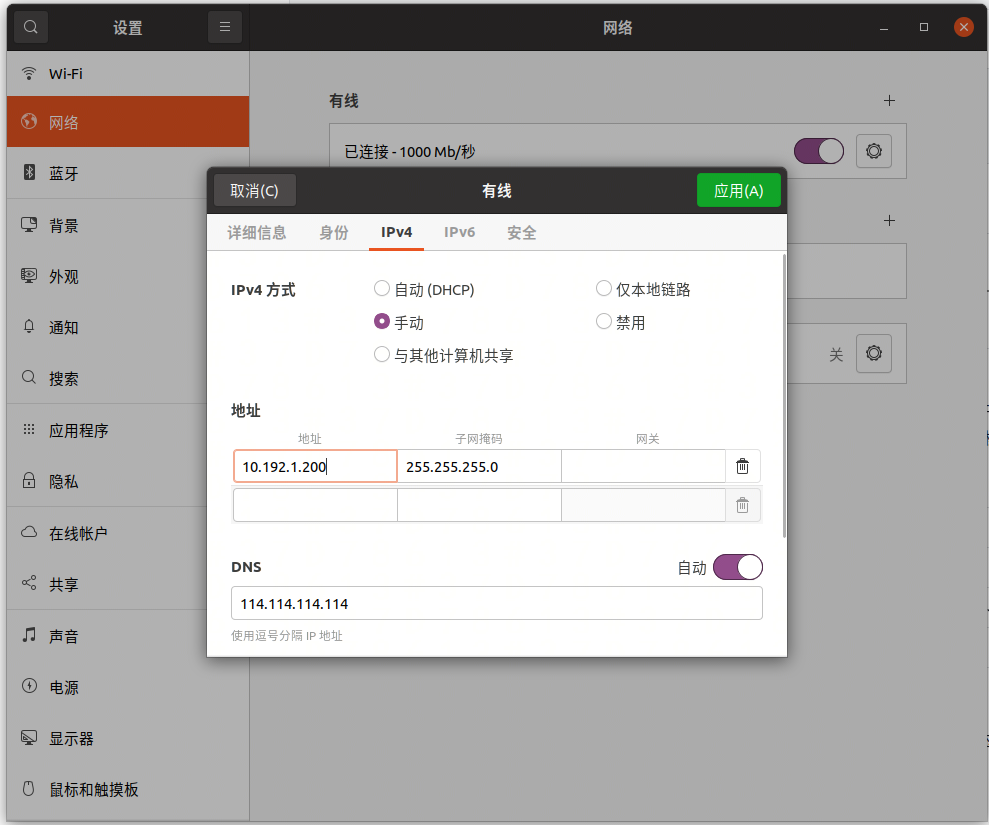
- 修改开发者电脑IP:确保您的开发电脑与机器人本体通过外置网口连接。设置您的电脑IP地址为:`10.192.1.200`,并通过Shell命令`ping 10.192.1.4` 能够正常ping通。如下图所示对您的开发电脑进行IP设置:
 - 打开底层开发者模式:机器人开机后,同时按下遥控器按键 `R1 + Right` 会进入`High-level Dev`,再按`L1 + □` 进入`Idle`,再按`R1 + Right` 会进入`Low-level Dev`,这时本体主机将会底层开发者模式,灯显颜色为`绿色`。在此模式下,用户可以开发自己的运动控制算法。模式设置掉电后不会失效,重新开机后仍然是底层开发者模式。
- 实机部署运行。在Bash终端只需下面Shell命令启动控制算法(在进行实机部署运行时,确保机器人吊装非常重要):
```Bash
# 激活tron2_deploy的conda环境
conda activate tron2_deploy
# 指定机器人IP地址,运行控制算法
python3 tron2-rl-deploy-python/main.py 10.192.1.4
```
- 这时您可以通过遥控器按键`L1 + △`开启机器人行走功能。左摇杆:控制前进/后退/左转/右转运动;右遥控:可控制机器人左右横向运动。 - 遥控器按`L1 + □`关闭机器人行走功能。 ### 5.6 实机部署 当您完成仿真和真机调试后,可以将您的算法程序部署到机器人上(在部署测试完成之前,确保机器人始终保持吊装状态非常重要,以保障安全)。详细步骤如下: - 准备工作 - 保持机器人继续处于开发者模式:确保机器人仍处于开发者模式,方便您进行程序部署和调试。 - 网络连接:确保开发电脑与机器人通过外置网口(Ethernet)连接,网络稳定且通信正常。部署完成后,网络连接将不再需要。 - 拷贝算法程序到机器人 - 在开发电脑上打开终端,进入到存放算法程序的工作目录,例如 `~/limx_ws`。 - 使用 `scp` 命令将包含算法的目录拷贝到机器人中,默认机器人用户为 `guest`,密码为 `123456`。 ```Bash cd ~/limx_ws scp -r tron2-rl-deploy-python guest@10.192.1.4:/home/guest ``` - 安装运动控制开发库(如果尚未安装): ```Bash ssh guest@10.192.1.4 "pip install /home/guest/tron2-rl-deploy-python/limxsdk-lowlevel/python3/amd64/limxsdk-*-py3-none-any.whl" ``` - 启动程序:在Bash终端只需下面Shell命令启动控制算法(在进行实机部署运行时,确保机器人吊装非常重要): ```Bash # 激活tron2_deploy的conda环境 conda activate tron2_deploy # 指定机器人IP地址,运行控制算法 python3 tron2-rl-deploy-python/main.py 10.192.1.2 ```警告
- 执行完运控程序,机器人会自动进入
prepare状态(所有关节处于默认零位,机器人处于站直的状态),因此执行程序前需将机器人吊起,并且确保周围没人;- 在进入机器人行走功能前,确保机器人是被吊装的,且机器人末端着地;
- 配置算法自动启动(按需配置) - SSH 登录机器人:使用 ssh 命令远程登录到机器人系统,密码为 `123456`。 ```Bash ssh guest@10.192.1.4 ``` 自启动脚本正在编辑,用户目前需要手动启动控制器,我们会迅速OTA自启动脚本(6.17): ```Plain Text python3 /home/guest/tron2-rl-deploy-python/main.py 10.192.1.2 ```警告
- 执行完运控程序,机器人会自动进入
prepare状态(所有关节处于默认零位,机器人处于站直的状态),因此执行程序前需将机器人吊起,并且确保周围没人;- 在进入机器人行走功能前,确保机器人是被吊装的,且机器人末端着地;
- 控制机器人运动 等待系统启动后,您可以使用遥控器控制机器人: - L1 + △:启动机器人行走功能; - L1 + □: 关闭机器人行走功能; - 左摇杆:控制机器人前进、后退、左转、右转; - 右摇杆:控制机器人左右横向运动。修改自启动脚本:
- 打开自启动脚本
/home/guest/autolaunch/autolaunch.sh进行编辑:busybox vi /home/guest/autolaunch/autolaunch.sh- 在脚本中找到启动
main.py的命令:确保python3 /home/guest/tron2-rl-deploy-python/main.py 10.192.1.4这一行未被注释(没有#注释符号)。编辑完成后,保存并退出编辑器。#!/bin/bash while true; do # 启动用于控制 Pointfoot 机器人的 Python 控制器脚本 # 参数 10.192.1.4 表示机器人所在的 IP 地址 # 该行被注释掉,若要启用自动控制器启动,请取消注释 # 请根据您控制器脚本的实际路径修改此路径 python3 /home/guest/tron2-rl-deploy-python/main.py 10.192.1.4 # 使用 roslaunch 启动机器人控制算法 # 若要启动机器人控制算法,请取消下面注释 # 请根据您安装的实际路径修改路径 # source /home/guest/install/setup.bash # roslaunch robot_hw pointfoot_hw.launch # 等待 3 秒后重新启动 sleep 3 done- 重启机器人电脑。修改完成后,执行以下命令重启机器人:
reboot