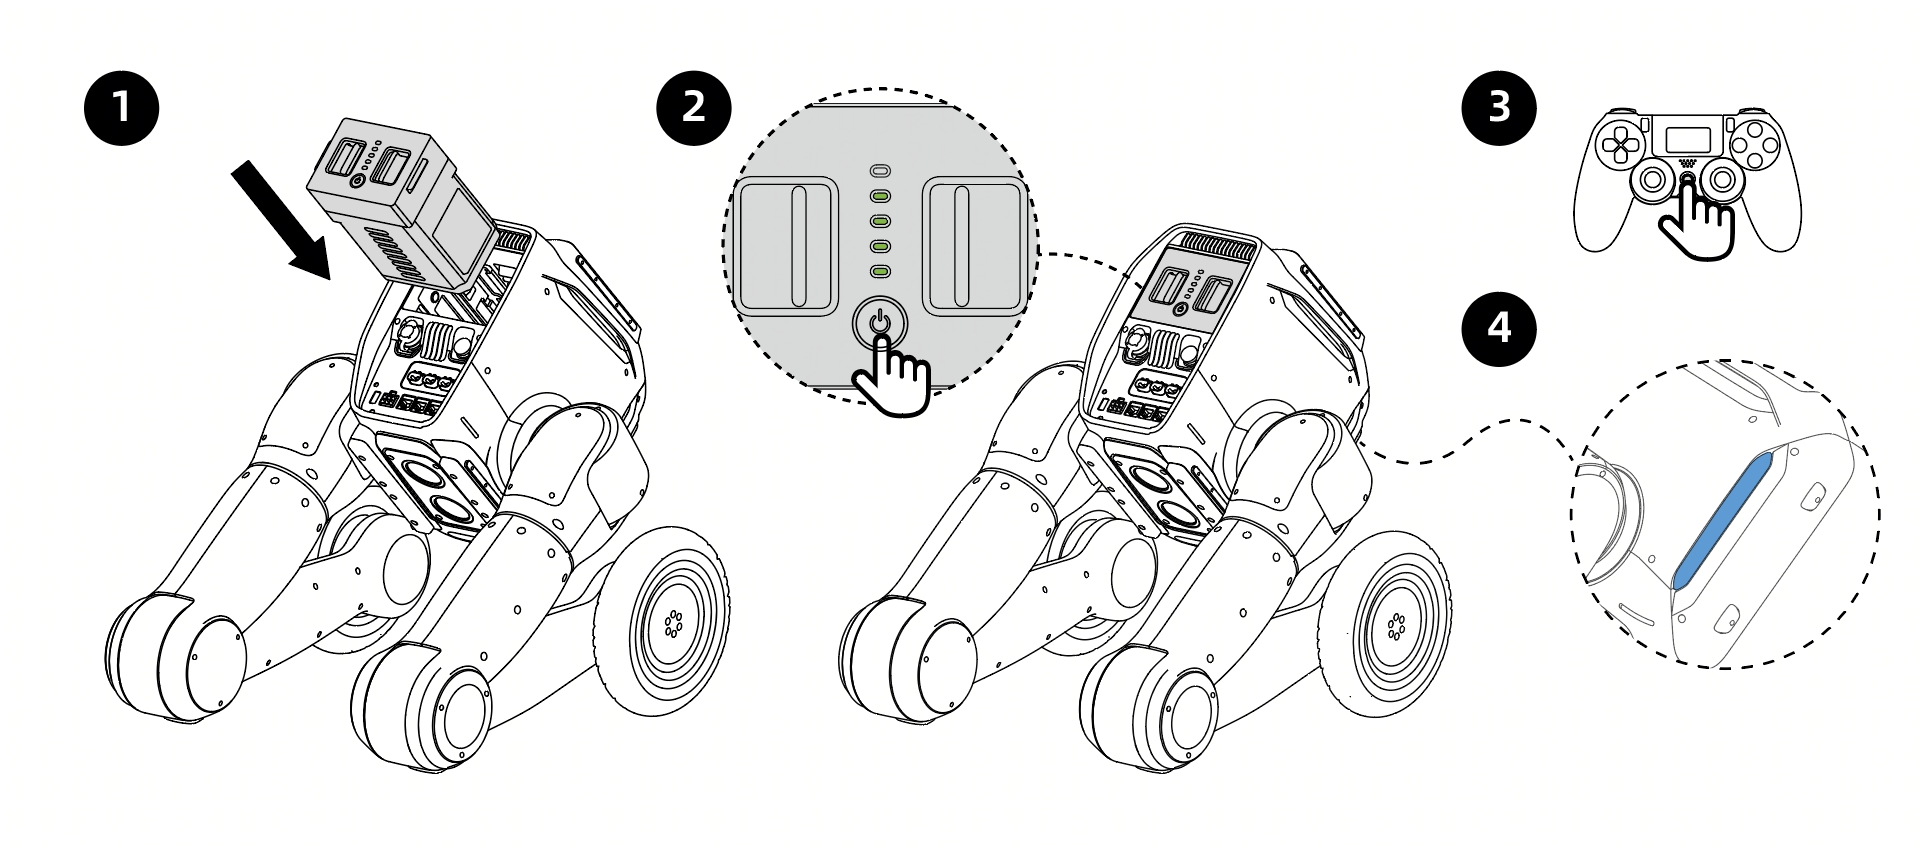
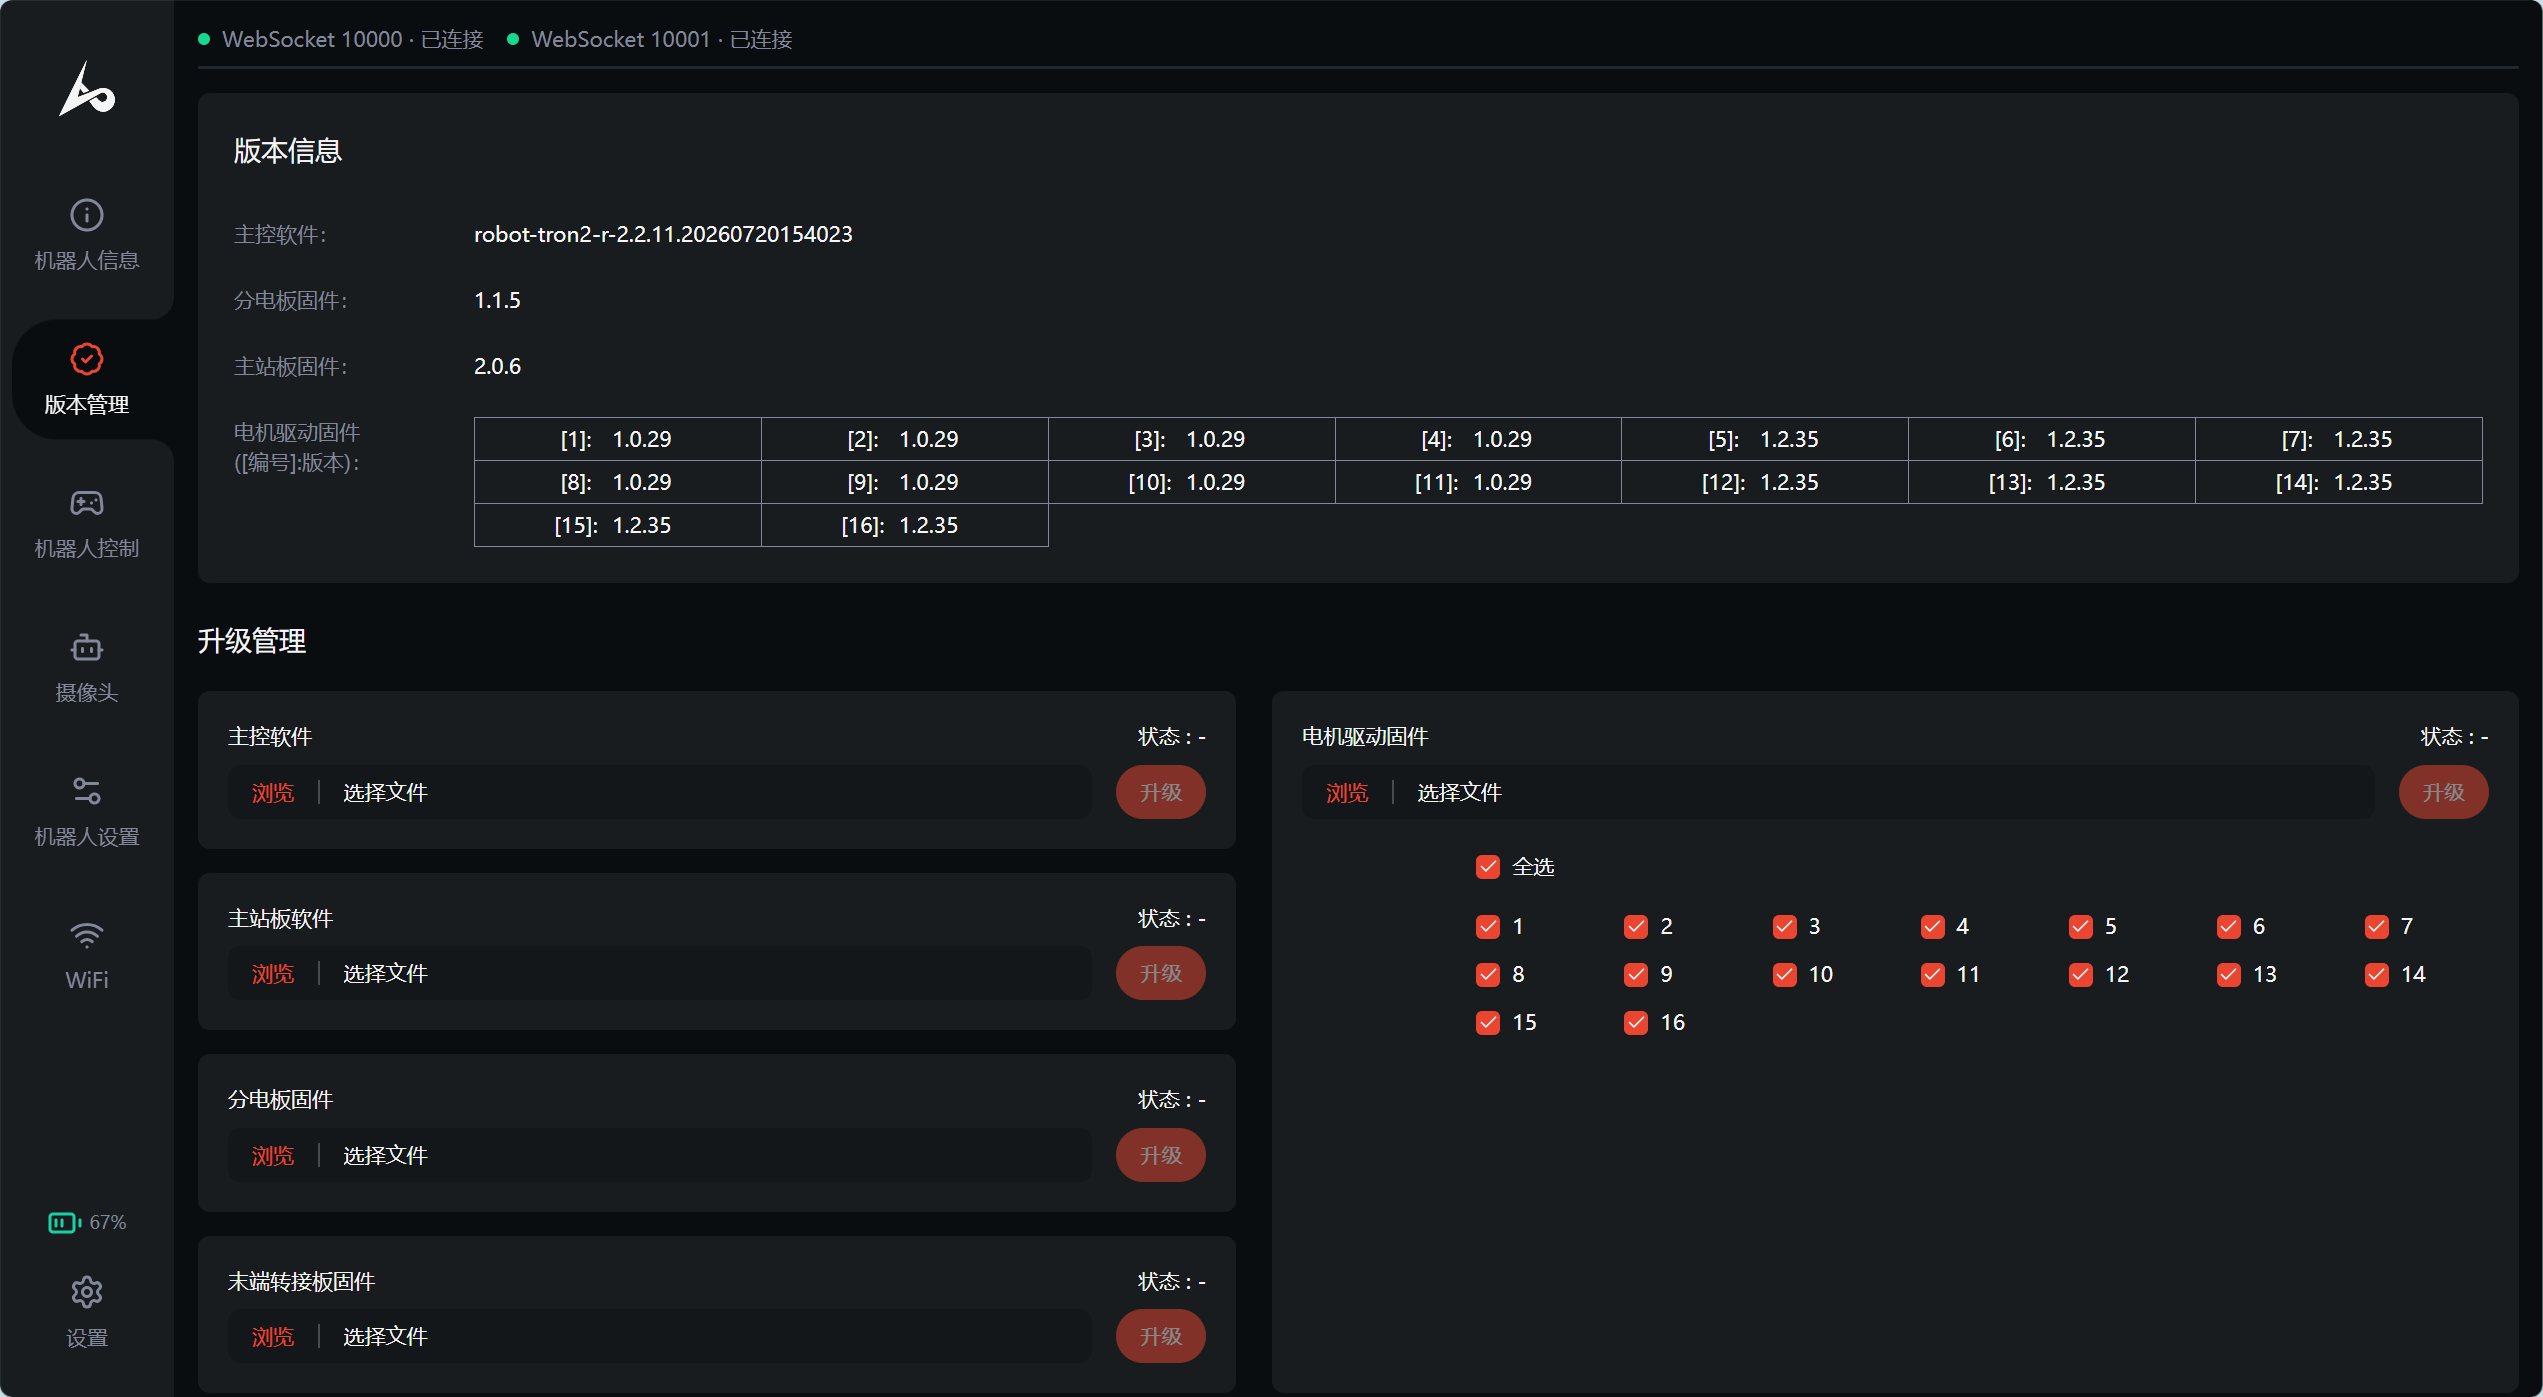
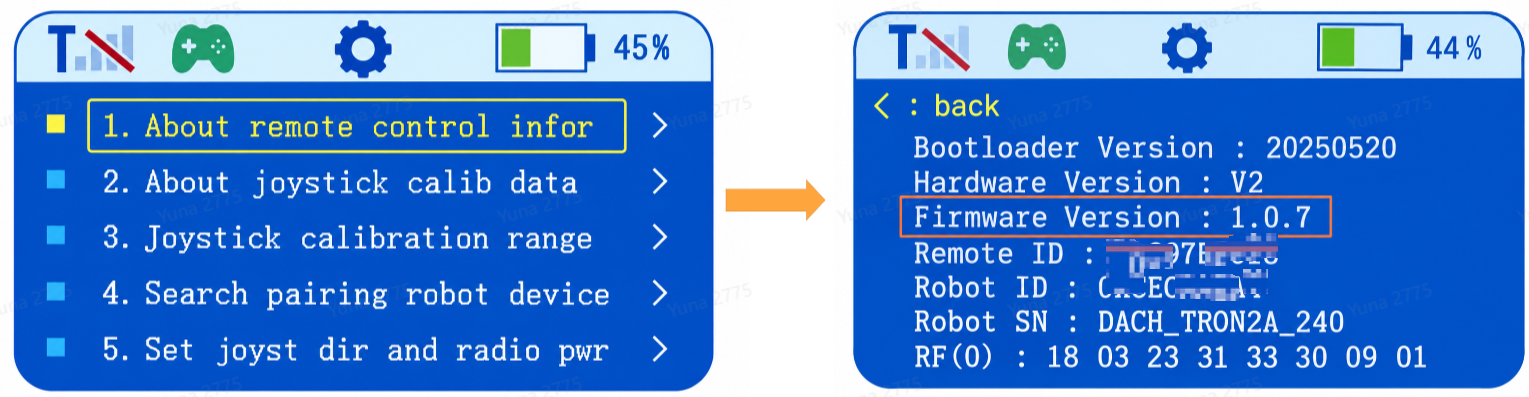
﻿


#  版本记录

| 版本号  | 修改时间  | 修改人员 |         修改内容                             |
| ------ | -------- |   ----------- | ------------------------------------ |
| v1.5 | 20261010 | yuna | 针对主控 V2.6.3 升级和遥控器V1.1.0固件升级的信息更新<br>• 更新 4.2 遥控器屏幕信息说明<br>• 更新 4.2.1 屏幕显示说明，区分遥控器电量、机器人电量及当前模式与状态<br>• 新增 4.2.2 遥控器模式与状态对照表<br>• 在 4.3 补充 Motion 模式下 Show 状态的进入方式、切换限制及演示前的安全提醒<br>• 更新 5.3.2 机器人切换到遥操作模式的步骤 |
| v1.4   | 20260912 | damon |  增加遥控器固件升级说明 |
| v1.3   | 20260910 | yuna |  针对主控 V2.3.22 和 VR 设备遥操作软件 V8.4.1 升级的信息更新<br>• 4.5 双足/双轮足机器人遥控指令，增加双轮足自动回充说明<br>• 4.4、4.5 遥控器模式切换，增加反向循环切换功能<br>• 更新 5.3.3 VR 设备内启动遥操作小程序的操作流程及视频<br>• 新增 6.4 远程遥操作配置<br>• 更新 7.2 VR 设备 APP 在线升级流程及视频 |
| v1.2   | 20260810 | damon |  针对主控 V2.2.11升级的的信息更新<br>• 新增6.3机器人连接外部互联网<br>• 7.1机器人本体固件升级，关于电机驱动固件补充更详细的说明<br>• 5.3.3VR设备内启动遥操作小程序，中遥操作程序交互界面的逻辑更改<br>• 5.4遥操作使用中，回零键位更改为X+A<br>• 3.2模式说明及使用流程图示、3.5灯语含义中增加演示模式相关说明<br>• 3.2模式说明及使用流程图示添加真机推理时人为接管功能<br>• 1.2产品参数中，开发拓展模块的CPU更改为Intel Core Ultra |
| v1.1   | 20260717 | damon |  针对主控V2.1.24升级的信息更新和以往错误信息更正 |
| v1.0   | 20260518 | damon |  初稿拟定 |


<!--
## 最新主控 V2.6.3

- 更新时间：2026-09-25

- 升级至主控 V2.6.3 时，请同时将以下固件升级至对应版本。可在官网[下载中心](https://www.limxdynamics.com/zh/downloads)下载对应版本，升级方法请参考[本文 7 软件升级 章节内容](https://www.limxdynamics.com/zh/documents/844648486841487360#7-%E8%BD%AF%E4%BB%B6%E5%8D%87%E7%BA%A7)。

| 软件 | 版本号 | 软件安装包 |
| ---- | ------ | ---------- |
| 主控软件 | V2.6.3 | [robot-tron2-r-2.6.3.20260920122403.tar.gz](https://oss.limxdynamics.com/uploads/download/2026/09/25/robot-tron2-r-2.6.3.20260920122403.tar.gz) |
| 主站板固件 | V2.0.16 | [ecm_V2.0.16_20260918.tar.gz](https://oss.limxdynamics.com/uploads/download/2026/09/24/ecm_V2.0.16_20260918.tar.gz) |
| 遥控器固件 | V1.1.0 | [RCGen2_T2_V1.1.0_20260910.bin](https://oss.limxdynamics.com/uploads/download/2026/09/24/RCGen2_T2_V1.1.0_20260910.bin) |
| 分电板固件 | V1.1.7 | [PMSGen2_T2_V1.1.7_20260910.bin](https://oss.limxdynamics.com/uploads/download/2026/09/24/PMSGen2_T2_V1.1.7_20260910.bin) |
-->


#  安全与责任指引

本手册版权和所有权属深圳逐际动力科技有限公司及其关联方(统称"逐际动力")所有,任何人(及单位)未经逐际动力书面授权,不得以复制、扫描储存、传播、转印、出售、转让、更改内容等任何方式自行或供他人使用本手册的全部或部分内容。本手册及其内容仅用于操作和使用本产品,不得用作其他用途。

为避免违法行为、可能的伤害和损失, 请务必遵守以下各项规定：

1. 在使用本产品前，请务必仔细查阅本文档，以了解您的权益、责任以及安全须知；如未遵守可能导致财产损失或安全隐患。使用本产品即表示您已充分理解并接受本文件的所有条款，请您严格按照规范操作，并对自身行为及相关后果负全责。
2. 本产品为非玩具类设备，不建议 18 岁以下人士使用。请防止儿童接触产品，在有儿童场景中操作时须特别谨慎。
3. 本产品不宜在人员密集区域使用，使用时需确保人员与机器距离保持在 1 米半径外。如因误操作对相关人员造成伤害或损失，逐际动力不承担任何责任。
4. 严禁擅自拆卸或改装产品，亦不得进行非正规维修。此类行为导致的设备故障及损坏，逐际动力概不负责。
5. 请勿在极端环境（如高温、低温、腐蚀性化学物质等）下使用本产品。因此类情况造成的设备问题，逐际动力不承担任何责任。
6. 在正常使用条件下，因零部件自然磨损或电池老化导致的问题，不视为产品质量问题，逐际动力不对此承担责任。
7. 本产品禁止用于任何危害国家安全的活动，包括但不限于恐怖主义支持、核设施、生化武器研发或大规模杀伤性武器的设计与使用等领域。
8. 请确认您未受任何贸易限制或制裁措施的影响，否则可能无法正常使用逐际动力系列产品及服务。
9. 逐际动力致力于确保产品在全球范围内合规。请遵守所在地区的法律法规，并注意相关合规要求。
10. 您需遵守适用地区的出口管制法律法规。
11. 您需承诺将本产品用于正当用途，并同意接受本文件所有条款。
12. 逐际动力保留对本协议的最终解释权，并可能根据需要进行更新或调整。


# 1 产品概述

## 1.1 简介

TRON 2 是一款专为科研用户设计的模块化、可组合、多场景具身机器人科研平台。它支持用户在不同机器人构型上自由实现创意，并通过开放底层接口、兼容 Python/C++ 开发，显著降低了具身智能领域的科研门槛。作为高校科研教学与行业企业二次开发的理想平台，TRON 2 致力于推动机器人技术从实验室向产业化不断迈进。

## 1.2 产品参数

<table>
<tr>
<td>参数类别</td><td>参数项</td><td>TRON 2 EDU 版</td><td>TRON 2 标准版</td><td>备注</td></tr>
<tr>
<td colspan="5">— 表示无此配置，o 表示可选配，✓ 表示版本标配</td></tr>
<tr>
<td rowspan="2">机械参数</td><td>材质</td><td>铝合金、塑料</td><td>铝合金、塑料</td><td></td></tr>
<tr>
<td>自由度</td><td>单臂7自由度 <br>单腿5自由度 <br>头部2自由度</td><td>单臂7自由度 <br>单腿5自由度 <br>头部2自由度</td><td></td></tr>
<tr>
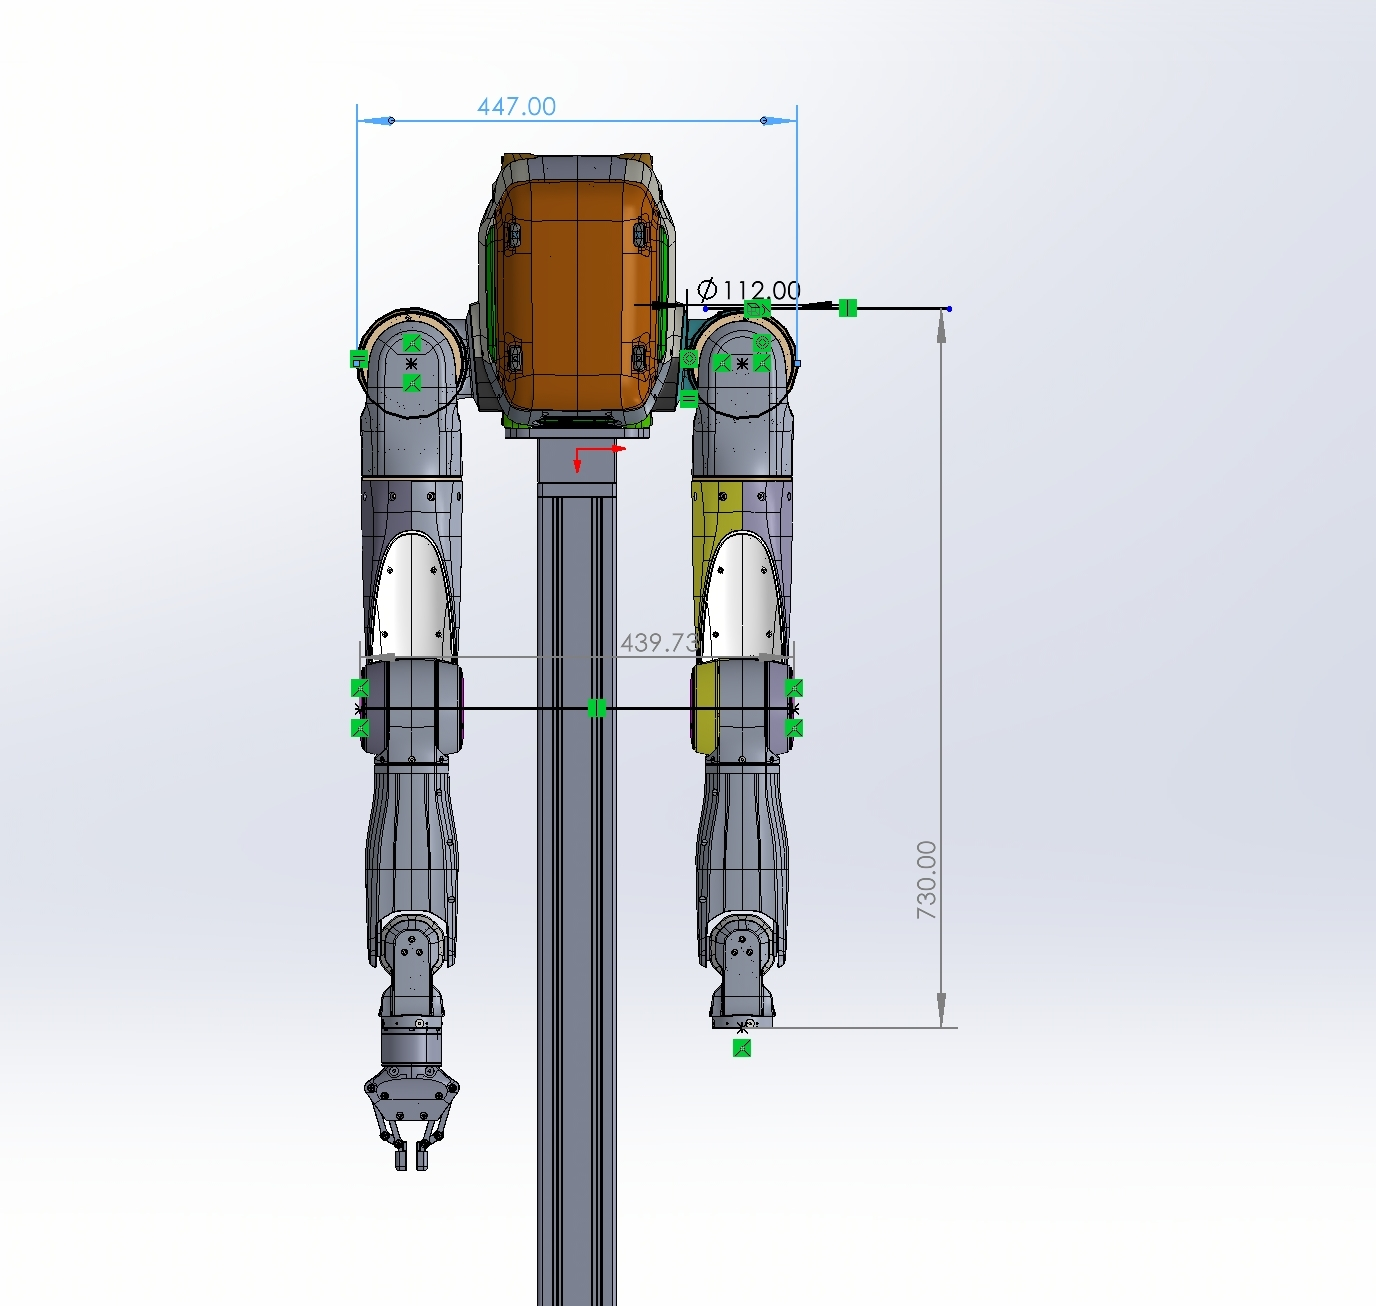
<td rowspan="4">外形尺寸</td><td>双臂</td><td>- 肩宽447mm <br>- 臂长730mm（不含夹爪）</td><td>- 肩宽447mm <br>- 臂长730mm（不含夹爪）</td><td>
<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/dual_arm_overall_dimensions.png" style="width: 100%; max-width: 250px; border-radius:5px; ">

</td></tr>
<tr>
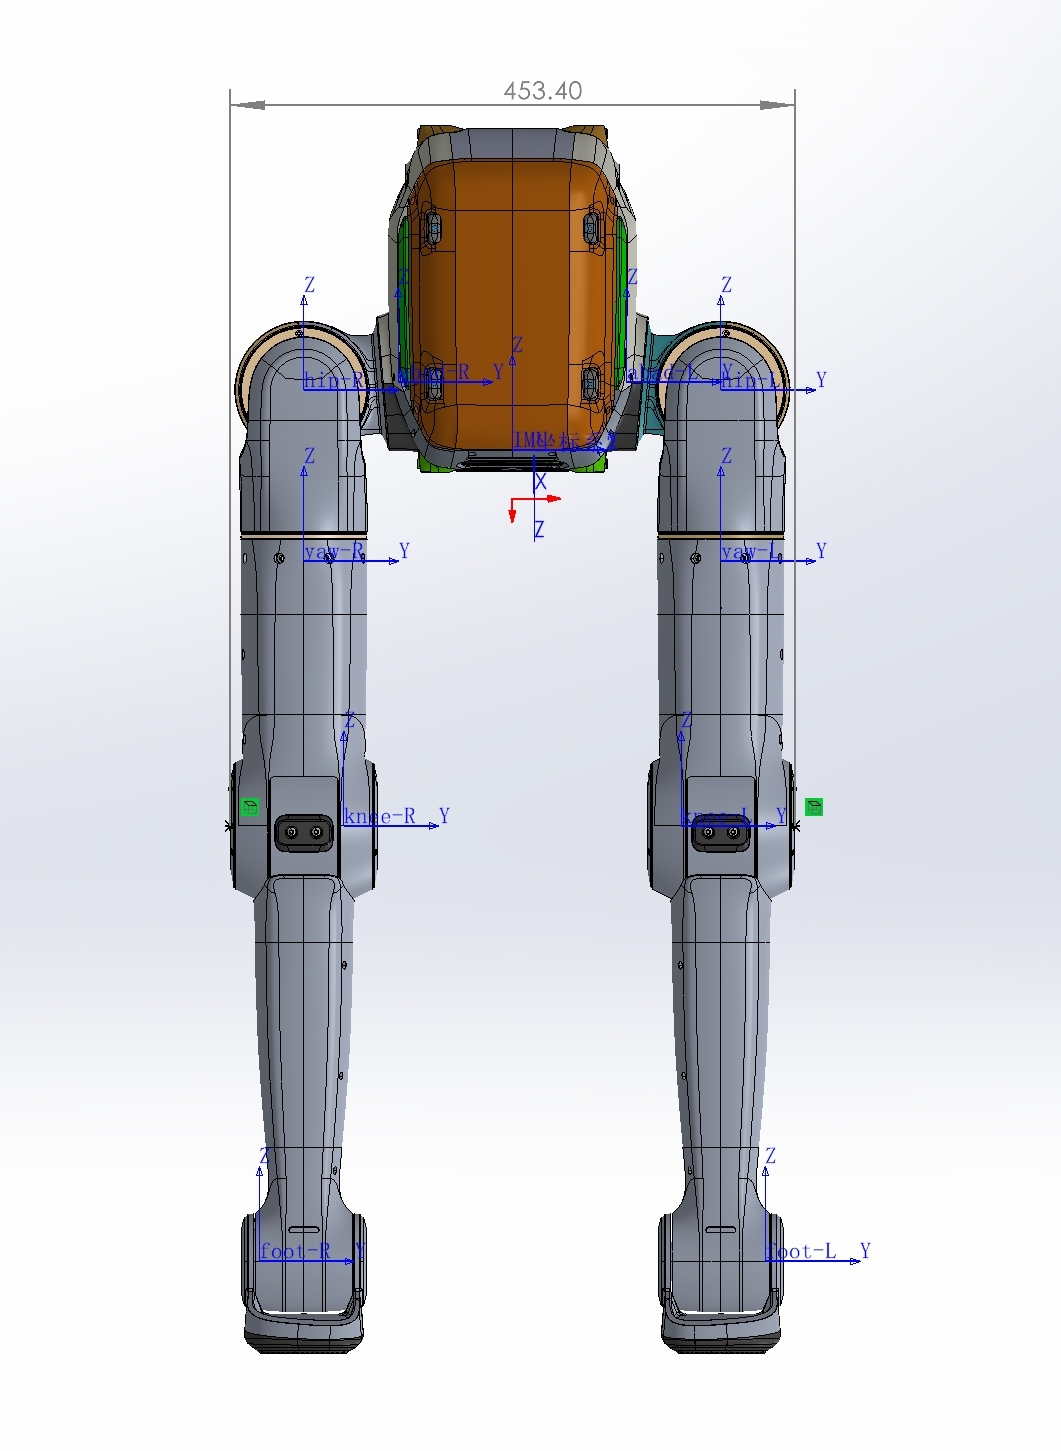
<td>双足</td><td>- 总宽453mm <br>- 直立总高987mm</td><td>- 总宽453mm <br>- 直立总高987mm</td><td>
<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/bipedal_overall_dimensions.png" style="width: 100%; max-width: 250px; border-radius:5px; ">

</td></tr>
<tr>
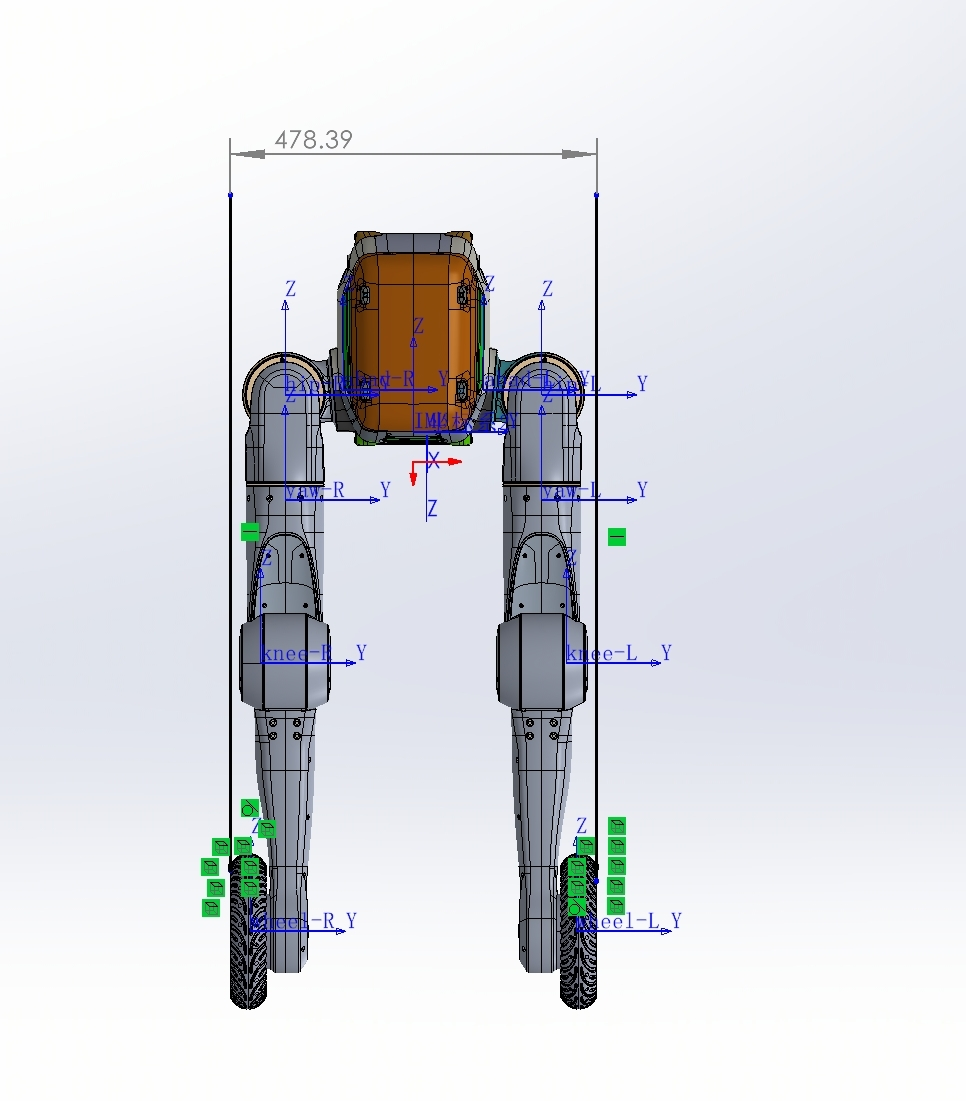
<td>双轮足</td><td>- 总宽478mm <br>- 直立总高1015mm</td><td>- 总宽478mm <br>- 直立总高1015mm</td><td>
<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/dual_wheel_foot_overall_dimensions.png" style="width: 100%; max-width: 250px; border-radius:5px; ">


</td></tr>
<tr>
<td>顶部拓展区域</td><td>宽146mm、深170mm</td><td>宽146mm、深170mm</td><td></td></tr>
<tr>
<td rowspan="5">功能</td><td>二次开发</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td>双足/双轮足遥控功能</td><td>四向移动、转向、静态站立、<br/>高度调节（蹲起）、摔倒爬起、离地检测</td><td>四向移动、转向、静态站立、<br/>高度调节（蹲起）、摔倒爬起、离地检测</td><td></td></tr>
<tr>
<td>双臂遥操作方式</td><td>VR设备（pico4 ultra）</td><td>—</td><td></td></tr>
<tr>
<td>数据采集落盘</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td>双臂安全边界保护</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td rowspan="7">双臂形态</td><td>末端最大负载</td><td>5kg（单臂，伸直姿态） <br>3kg（额定）</td><td>5kg（单臂，伸直姿态） <br>3kg（额定）</td><td></td></tr>
<tr>
<td>末端最大速度</td><td>5m/s</td><td>5m/s</td><td></td></tr>
<tr>
<td>末端最大加速度</td><td>36m/s²</td><td>36m/s²</td><td></td></tr>
<tr>
<td>重复定位精度</td><td>± 0.5mm</td><td>± 0.5mm</td><td></td></tr>
<tr>
<td>遥操延迟</td><td>100ms</td><td>100ms</td><td></td></tr>
<tr>
<td>末端执行器类型</td><td>夹爪、灵巧手</td><td>夹爪、灵巧手</td><td></td></tr>
<tr>
<td>夹爪性能</td><td>夹持力：20N <br>夹持最大行程：85mm</td><td>夹持力：20N <br>夹持最大行程：85mm</td><td></td></tr>
<tr>
<td rowspan="4">双足/双轮足形态</td><td>最大运动速度</td><td>双足: 2 ~ 3m/s <br>双轮足: 3 ~ 5m/s</td><td>双足: 2 ~ 3m/s <br>双轮足: 3 ~ 5m/s</td><td></td></tr>
<tr>
<td>最大爬升坡度</td><td>双足: 15° <br>双轮足: 30°</td><td>双足: 15° <br>双轮足: 30°</td><td></td></tr>
<tr>
<td>最大台阶高度</td><td>20cm</td><td>20cm</td><td></td></tr>
<tr>
<td>最大负载</td><td>平地行走 30kg <br>上楼梯 20kg</td><td>平地行走 30kg <br>上楼梯 20kg</td><td></td></tr>
<tr>
<td rowspan="9">电气参数</td><td>电池输出电压</td><td>46.8V</td><td>46.8V</td><td></td></tr>
<tr>
<td>电池最大功率</td><td>2800W</td><td>2800W</td><td></td></tr>
<tr>
<td>支持换电</td><td>√</td><td>√</td><td></td></tr>
<tr>
<td>电池类型</td><td>三元锂电池</td><td>三元锂电池</td><td></td></tr>
<tr>
<td>电池容量</td><td>9Ah</td><td>9Ah</td><td></td></tr>
<tr>
<td>充电功率</td><td>542W</td><td>542W</td><td></td></tr>
<tr>
<td>充电输入电压/电流</td><td>100~240V/8A</td><td>100~240V/8A</td><td></td></tr>
<tr>
<td>充电输出电压/电流</td><td>54.275V/10A</td><td>54.275V/10A</td><td></td></tr>
<tr>
<td>充电时间</td><td>20-80%时间：30min <br>20-100%时间：54min</td><td>20-80%时间：30min <br>20-100%时间：54min</td><td></td></tr>
<tr>
<td rowspan="4">传感器配置</td><td>腰部RGBD相机</td><td>√</td><td>√</td><td></td></tr>
<tr>
<td>IMU</td><td>√</td><td>√</td><td></td></tr>
<tr>
<td>头部RGBD相机</td><td>√ (仅双臂/移动双臂配备)</td><td>—</td><td></td></tr>
<tr>
<td>腕部RGBD相机</td><td>√ (仅双臂/移动双臂配备)</td><td>—</td><td></td></tr>
<tr>
<td rowspan="4">通讯接口</td><td>以太网接口</td><td>√  (1 个)</td><td>√  (1 个)</td><td></td></tr>
<tr>
<td>USB3.0 接口</td><td>√  (1 个)</td><td>√  (1 个)</td><td></td></tr>
<tr>
<td>EtherCAT 接口</td><td>√  (2 个)</td><td>√  (2 个)</td><td></td></tr>
<tr>
<td>RS485 接口</td><td>√  (1 个)</td><td>√  (1 个)</td><td></td></tr>
<tr>
<td rowspan="2">外设充电接口</td><td>24V电源输出口</td><td>√  (2 个)</td><td>√  (2 个)</td><td></td></tr>
<tr>
<td>48V电源输出口</td><td>√  (1 个)</td><td>√  (1 个)</td><td></td></tr>
<tr>
<td>供电接口</td><td>外接电源接口</td><td>√  (1 个)</td><td>√  (1 个)</td><td></td></tr>
<tr>
<td rowspan="3">开发拓展模块</td><td>架构配置</td><td>Intel Core Ultra</td><td>—</td><td></td></tr>
<tr>
<td>存储</td><td>2TB</td><td>—</td><td></td></tr>
<tr>
<td>接口</td><td>3*ETH网口<br/>3*USB3.0<br/>1*24V input供电<br/>1*12V output供电</td><td>—</td><td></td></tr>
<tr>
<td rowspan="5">软件兼容性及开发者工具</td><td>SDK</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td>机器人管理平台</td><td>√</td><td>√</td><td></td></tr>
<tr>
<td>数据平台</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td>仿真平台</td><td>√</td><td>—</td><td></td></tr>
<tr>
<td>软件兼容性</td><td>适配Python、C++ 开发环境<br/>兼容ROS1/ROS2系统</td><td>—</td><td></td></tr>
</table>

<div style="margin: 16px 0; padding: 14px 18px; background-color: #eef9f0; border-left: 4px solid #36a657; border-radius: 6px; color: #245c35; line-height: 1.7;">
  <strong style="color: #267a43;">🎬 安装 & 操作视频</strong><br>
  如需观看更多视频教程，请访问<a href="https://www.limxdynamics.com/zh/videos" style="color: #1677ff; text-decoration: none;">逐际动力视频中心</a>，依次选择“TRON 2 > 使用教程”，或搜索相关功能名称。
</div>

## 1.3 物品清单

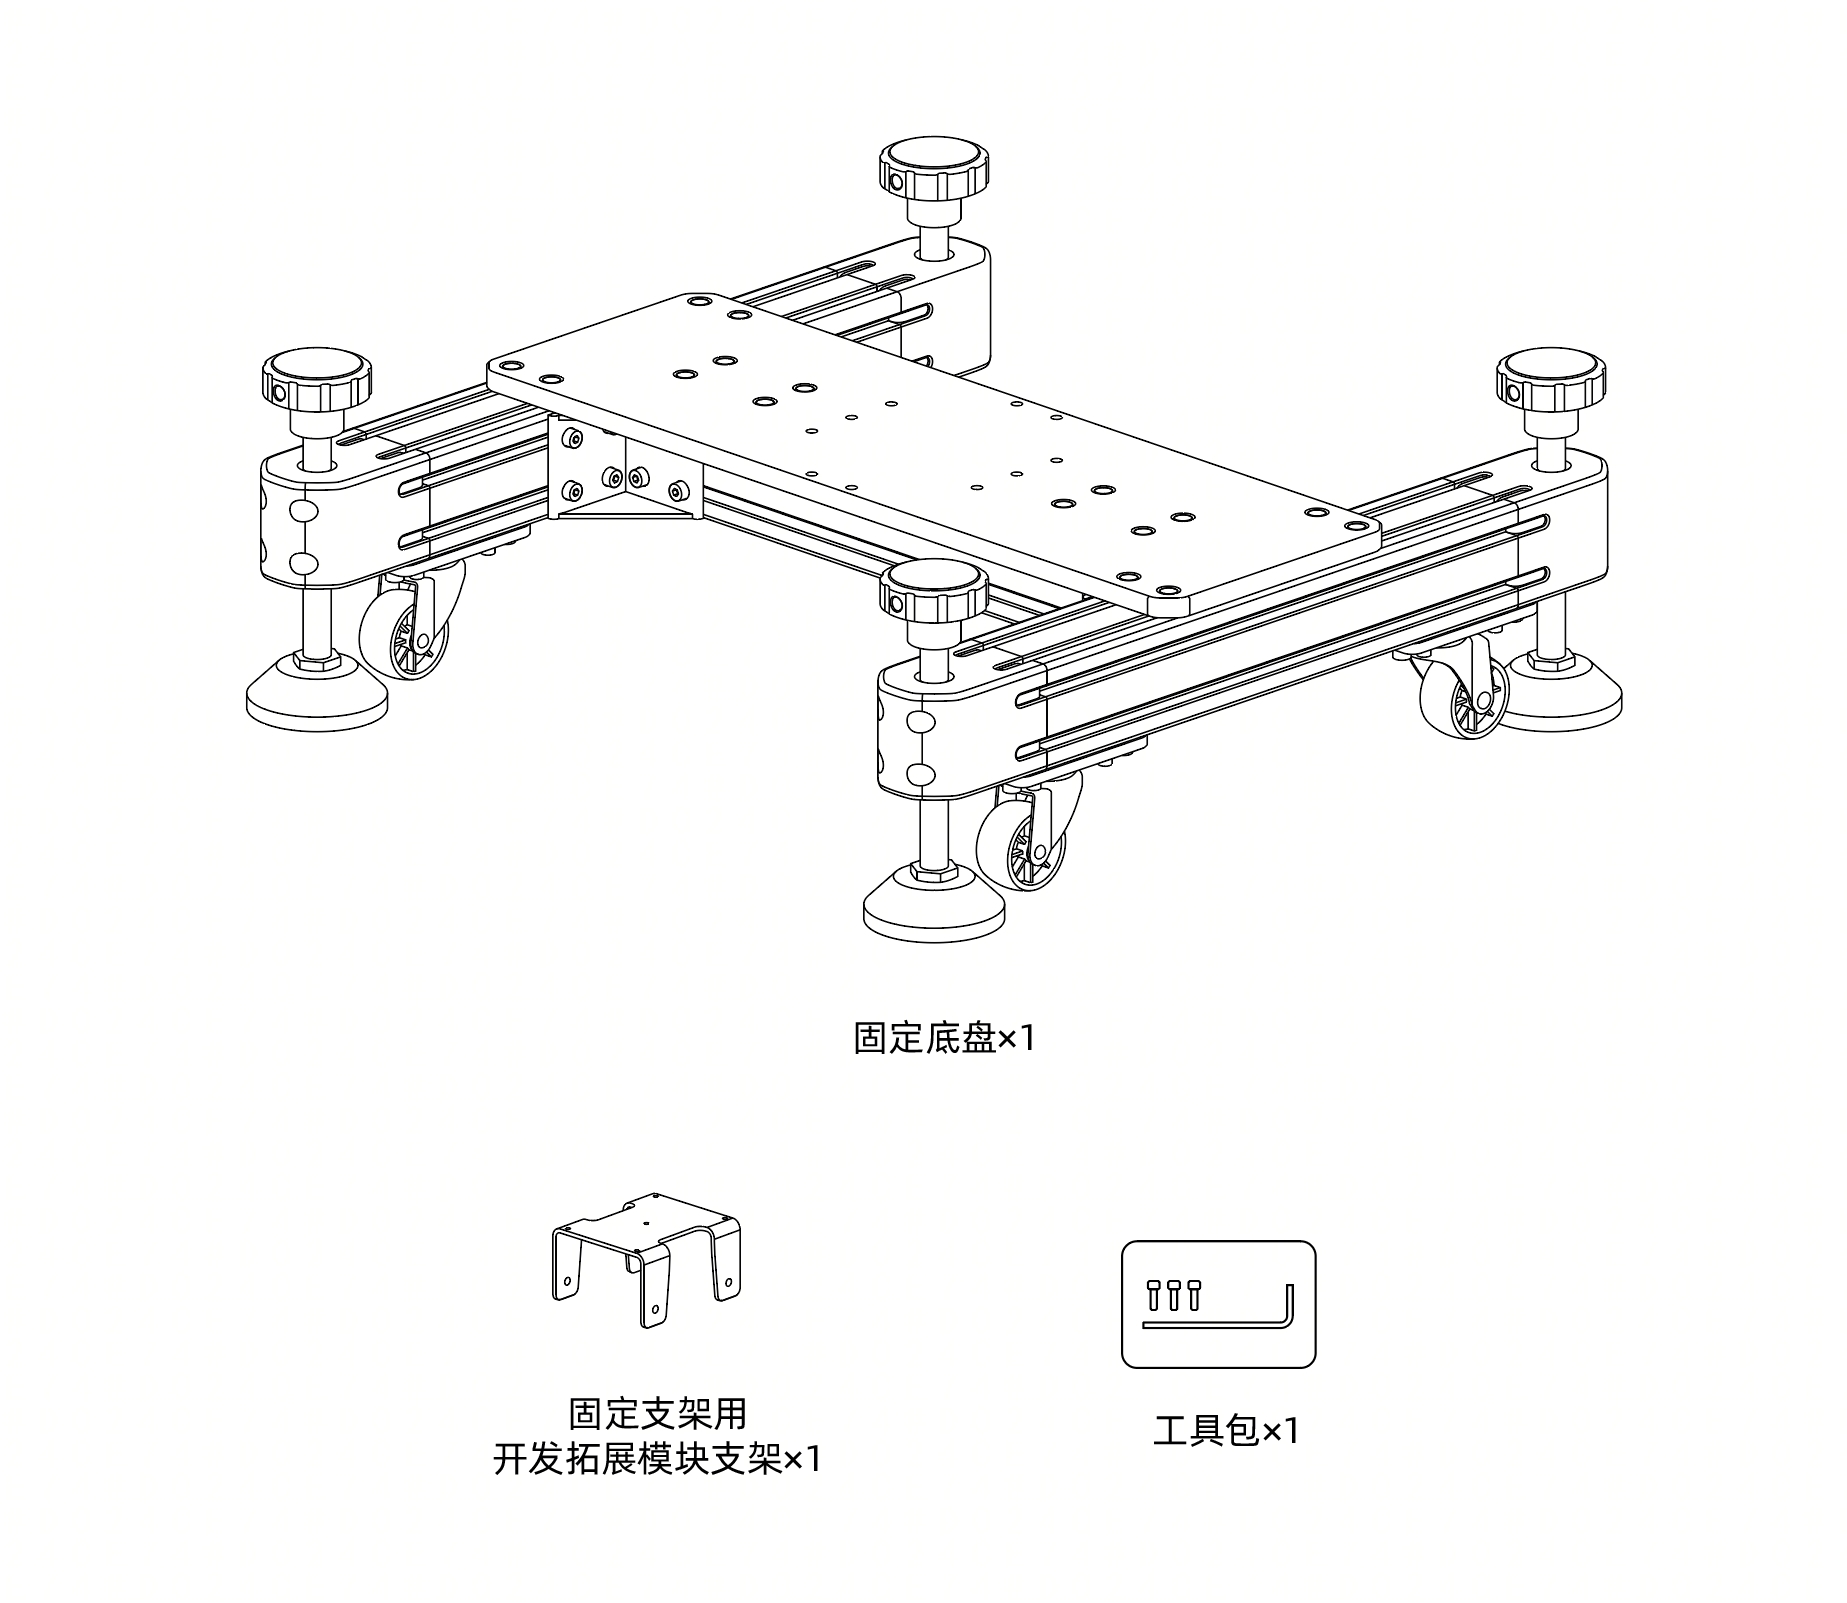
- **航空箱**
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/pkg_aviation_case.png" style="width: 100%; max-width: 800px;  ">


<table style="width: 100%; border-collapse: collapse;">
  <!-- 第一行：标题文字 -->
  <tr>
    <td style="width: 60%; padding: 10px 10px 0 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: bottom;">
      <div style="font-weight: bold; font-size: 16px;">纸箱</div>
    </td>
    <td style="width: 40%; padding: 10px 10px 0 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: bottom;">
      <div style="font-weight: bold; font-size: 16px;">纸箱</div>
    </td>
  </tr>
  <!-- 第二行：图片 -->
  <tr>
    <td style="width: 65%; padding: 0 10px 10px 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: top;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/pkg_paper_box_1.png" 
           alt="pkg_wooden_box.png" 
           style="width: 100%; max-width: 600px; max-height: 620px; border-radius: 5px; display: block;">
    </td>
    <td style="width: 35%; padding: 0 10px 10px 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: top;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/pkg_paper_box_2.png" 
           alt="pkg_paper_box_mobile.png" 
           style="width: 100%; max-width: 300px; border-radius: 5px; display: block;">
    </td>
  </tr>
</table>

- **纸箱**
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/bipedal_cardboard_box.png" style="width: 100%; max-width: 600px;  ">
---

- **纸箱**
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/anti_roll_wheel.png" style="width: 100%; max-width: 600px;  ">


<table style="width: 100%; border-collapse: collapse;">
  <!-- 第一行：标题文字 -->
  <tr>
    <td style="width: 60%; padding: 10px 10px 0 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: bottom;">
      <div style="font-weight: bold; font-size: 16px;">木箱（仅升级移动版双臂配备）</div>
    </td>
    <td style="width: 40%; padding: 10px 10px 0 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: bottom;">
      <div style="font-weight: bold; font-size: 16px;">纸箱（仅升级移动版双臂配备）</div>
    </td>
  </tr>
  <!-- 第二行：图片 -->
  <tr>
    <td style="width: 60%; padding: 0 10px 10px 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: top;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/pkg_wooden_box.png" 
           alt="pkg_wooden_box.png" 
           style="width: 100%; max-width: 600px; max-height: 620px; border-radius: 5px; display: block;">
    </td>
    <td style="width: 40%; padding: 0 10px 10px 10px; border: 1px solid #e0e0e0;; text-align: left; vertical-align: top;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/pkg_paper_box_mobile.png" 
           alt="pkg_paper_box_mobile.png" 
           style="width: 100%; max-width: 400px; max-height: 620px; border-radius: 5px; display: block;">
    </td>
  </tr>
</table>


## 1.4 机身部件与接口

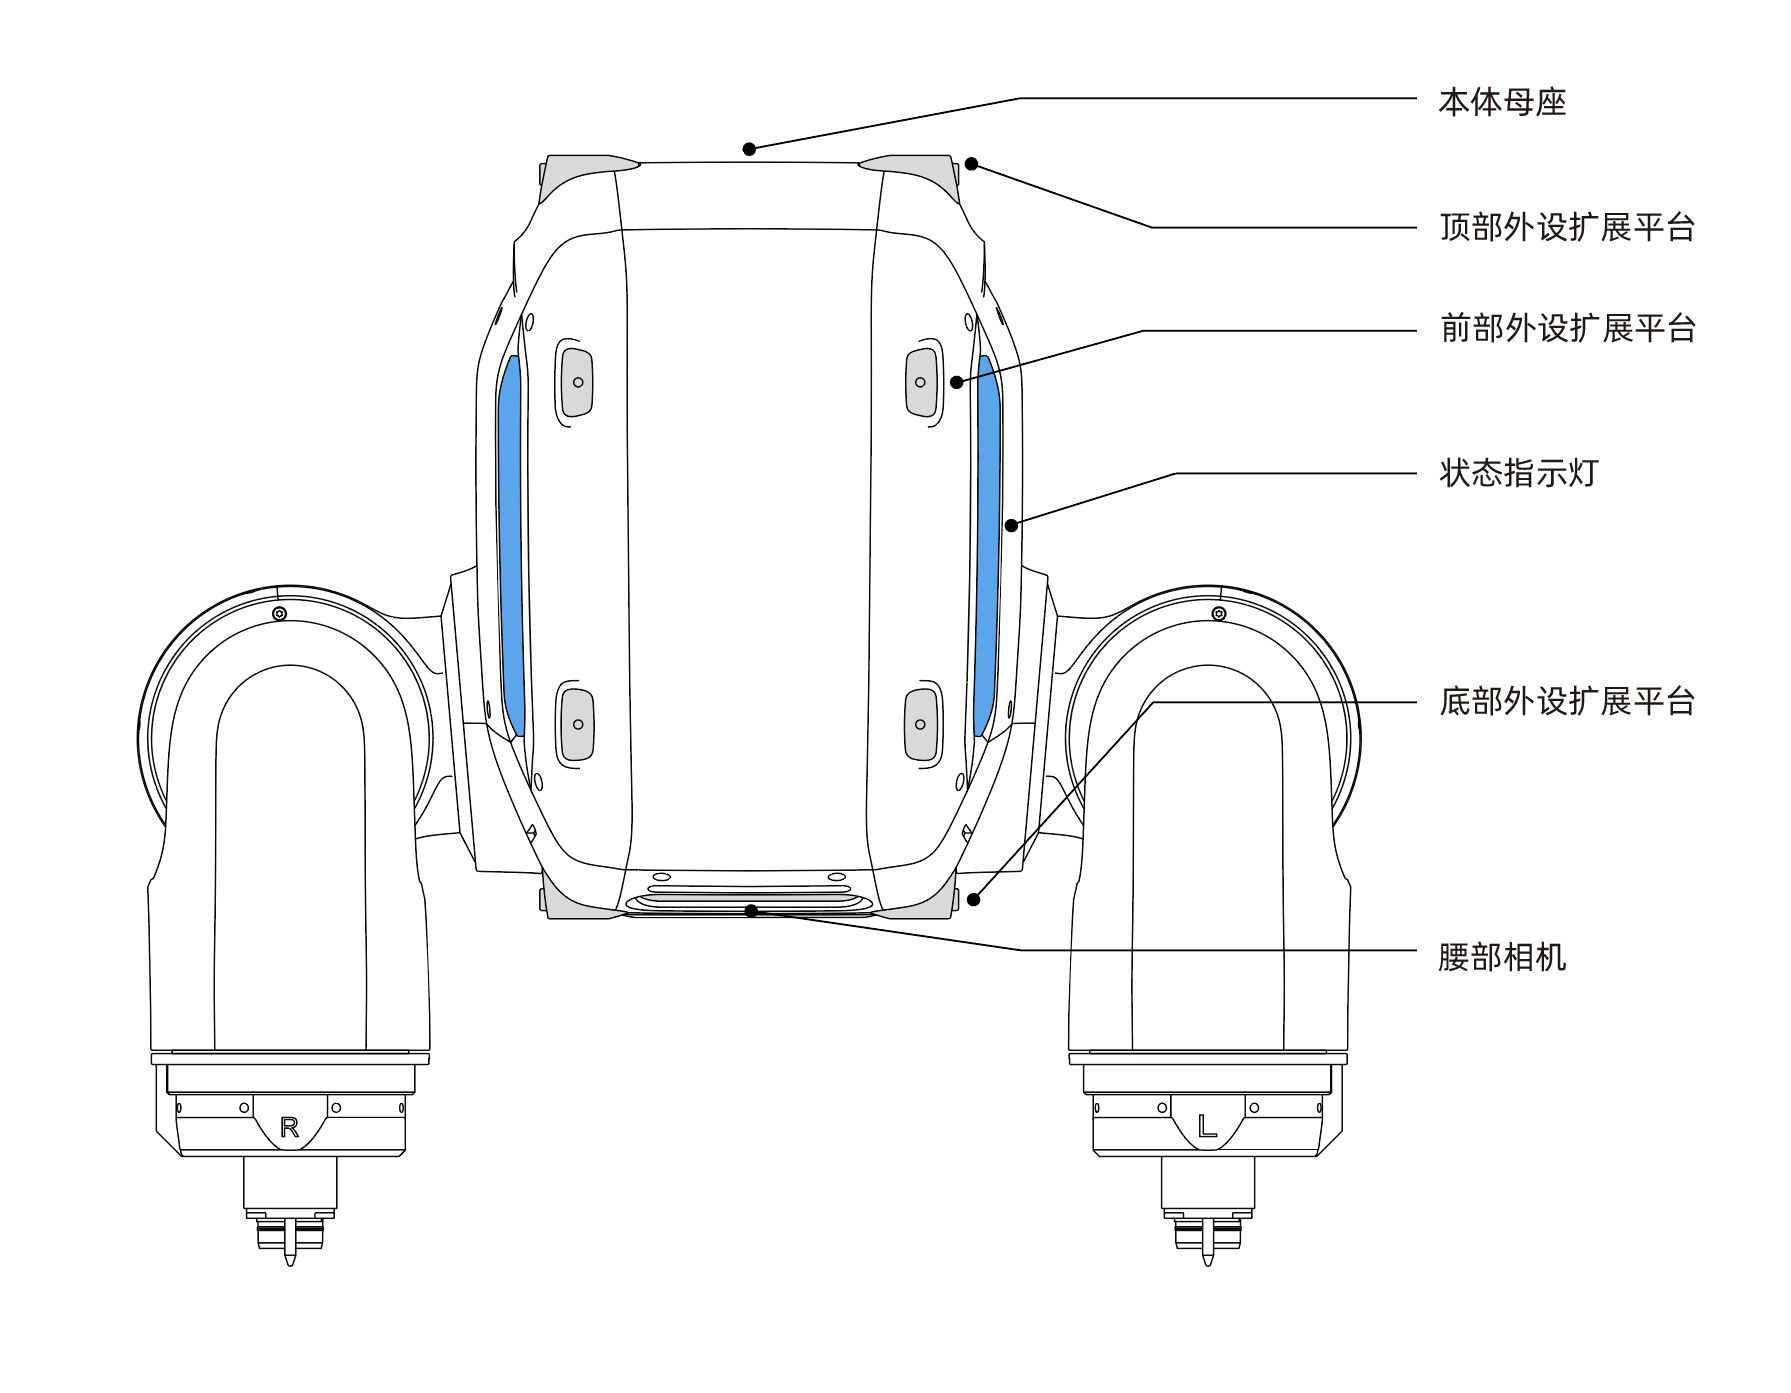
**机身部件**

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/body_components.png" alt="" title="body_components.png" loading="lazy" style="width: 100%; max-width: 800px;  ">

| 部件/接口  | 功能说明                                             | **部件/接口**    | 功能说明                                                                        |
| ---------- | ---------------------------------------------------- | ---------------- | ------------------------------------------------------------------------------- |
| 状态指示灯 | 用于整机状态显示（模式状态，异常状态，低电量提醒等） | **外设扩展平台** | 包含顶部、前部、底部三个位置的外设拓展平台，螺纹孔均为 m4，用于固定扩展外部设备 |

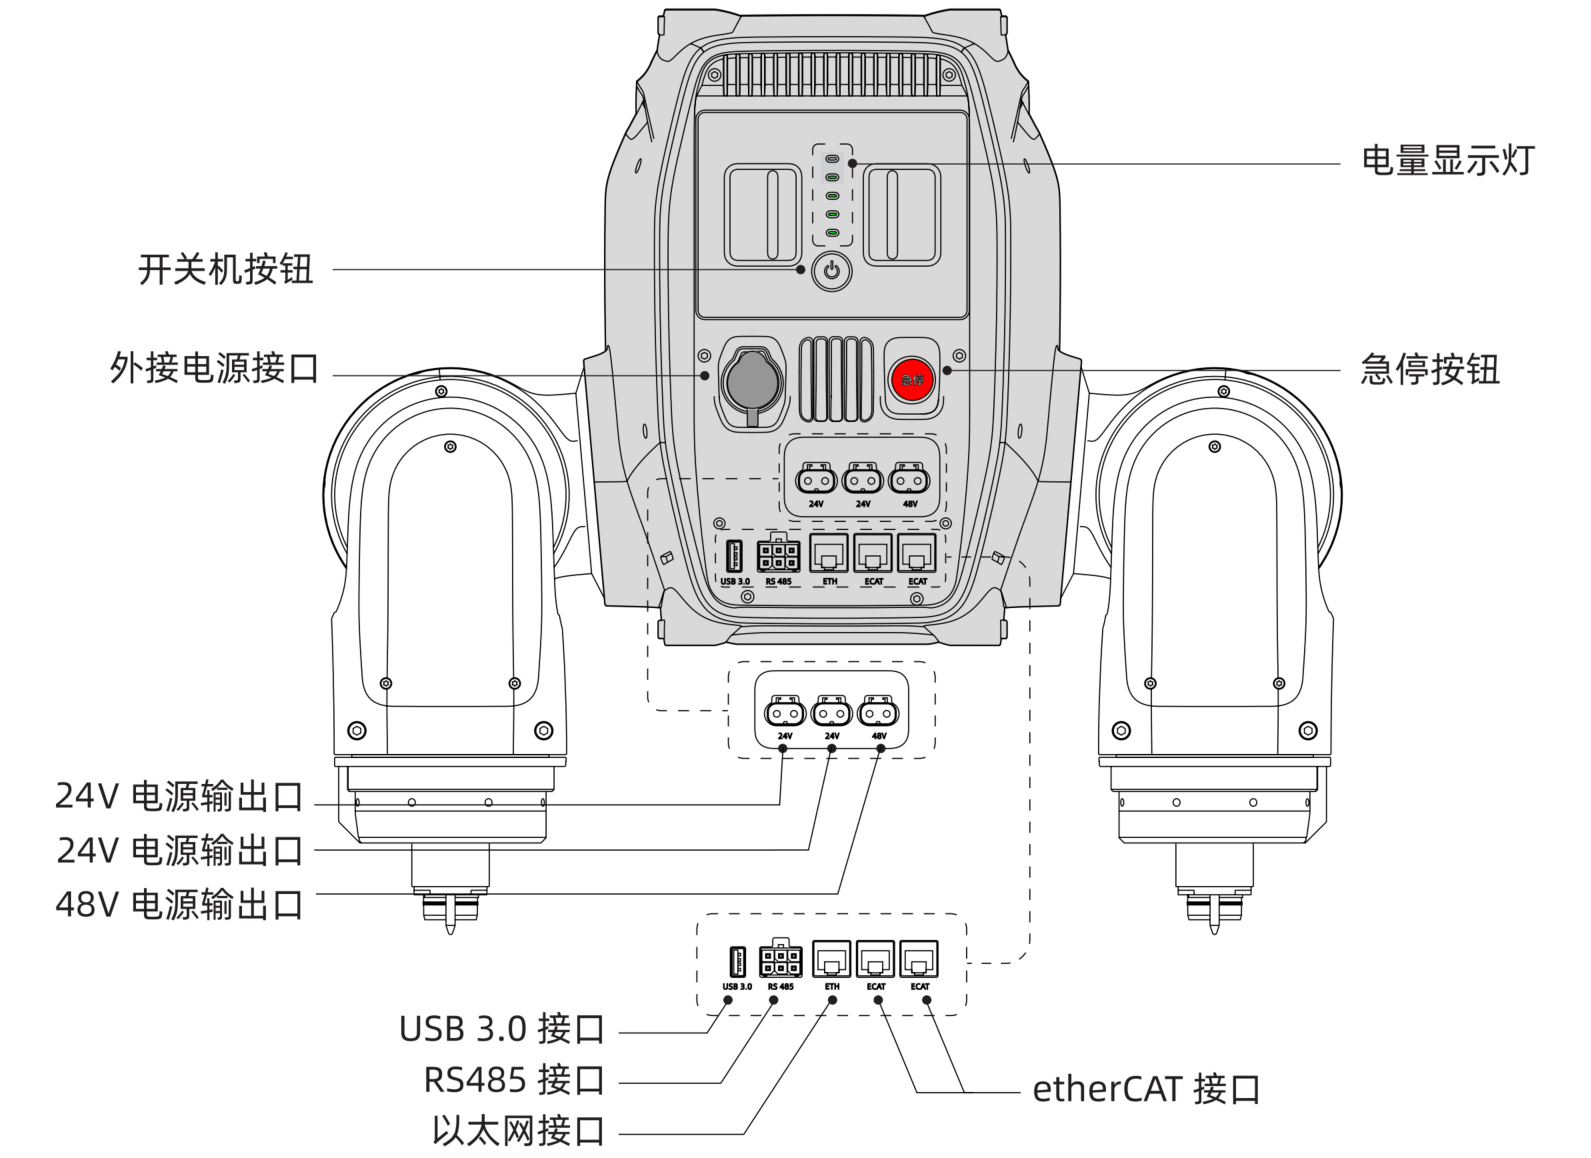
**本体母座接口**

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/body_base_interface.png" alt="" title="body_base_interface.png" loading="lazy" style="width: 100%; max-width: 800px;">


| 部件/接口          | 功能说明                                             | **部件/接口**      | 功能说明                                              |
| ------------------ | ---------------------------------------------------- | ------------------ | ----------------------------------------------------- |
| **开关机按钮**         | 用于开/关机                                          | **电量显示灯**     | 用于显示机器当前电池电量                              |
| **外接电源接口**   | 用于外接电源适配器                                   | **急停按钮**       | 紧急情况下，按下此按钮进入无力矩模式，即切断电机电源  |
| **24V 电源输出口** | LCB 母头，稳定输出 24V DC，额定输出 5A，最大输出 20A | **48V 电源输出口** | LCB 母头，稳定输出 48V DC，额定输出 10A，最大输出 20A |
| **USB3.0 接口**    | USB-A 3.0，可用于外部设备的拓展                      | **以太网接口**     | 千兆网口，用于外接电脑，路由器或者其他通讯模块等      |
| **RS485 接口**     | 用于扩展外部设备                                     | **etherCAT 接口**  | 用于扩展外部设备                                      |

**开发拓展模块接口**
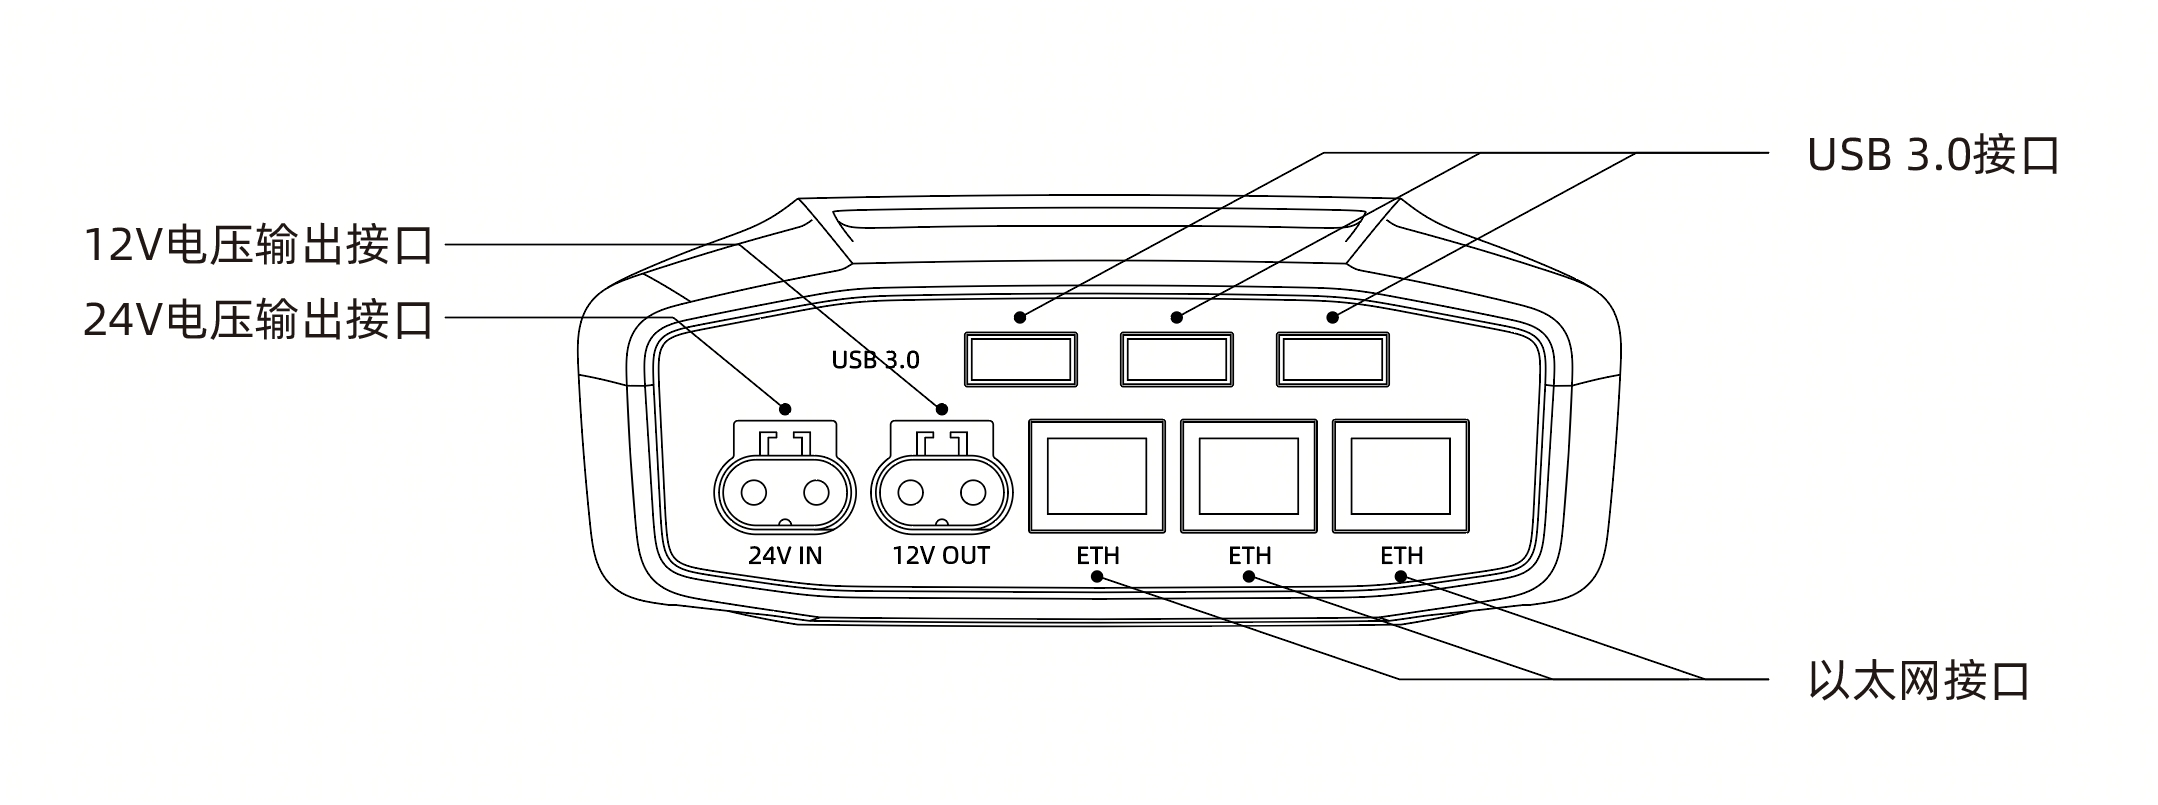
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/body_extension_interface.png" alt="" title="body_extension_interface.png" loading="lazy" style="width: 100%; max-width: 800px; ">

| 部件/接口          | 功能说明                                   | **部件/接口**  | 功能说明 |
| ------------------ | ------------------------------------------ | -------------- | -------- |
| **12V 电源输出口** | LCB 母头，稳定输出 12V DC，最大输出电流 5A | **以太网接口** | 千兆网口 |

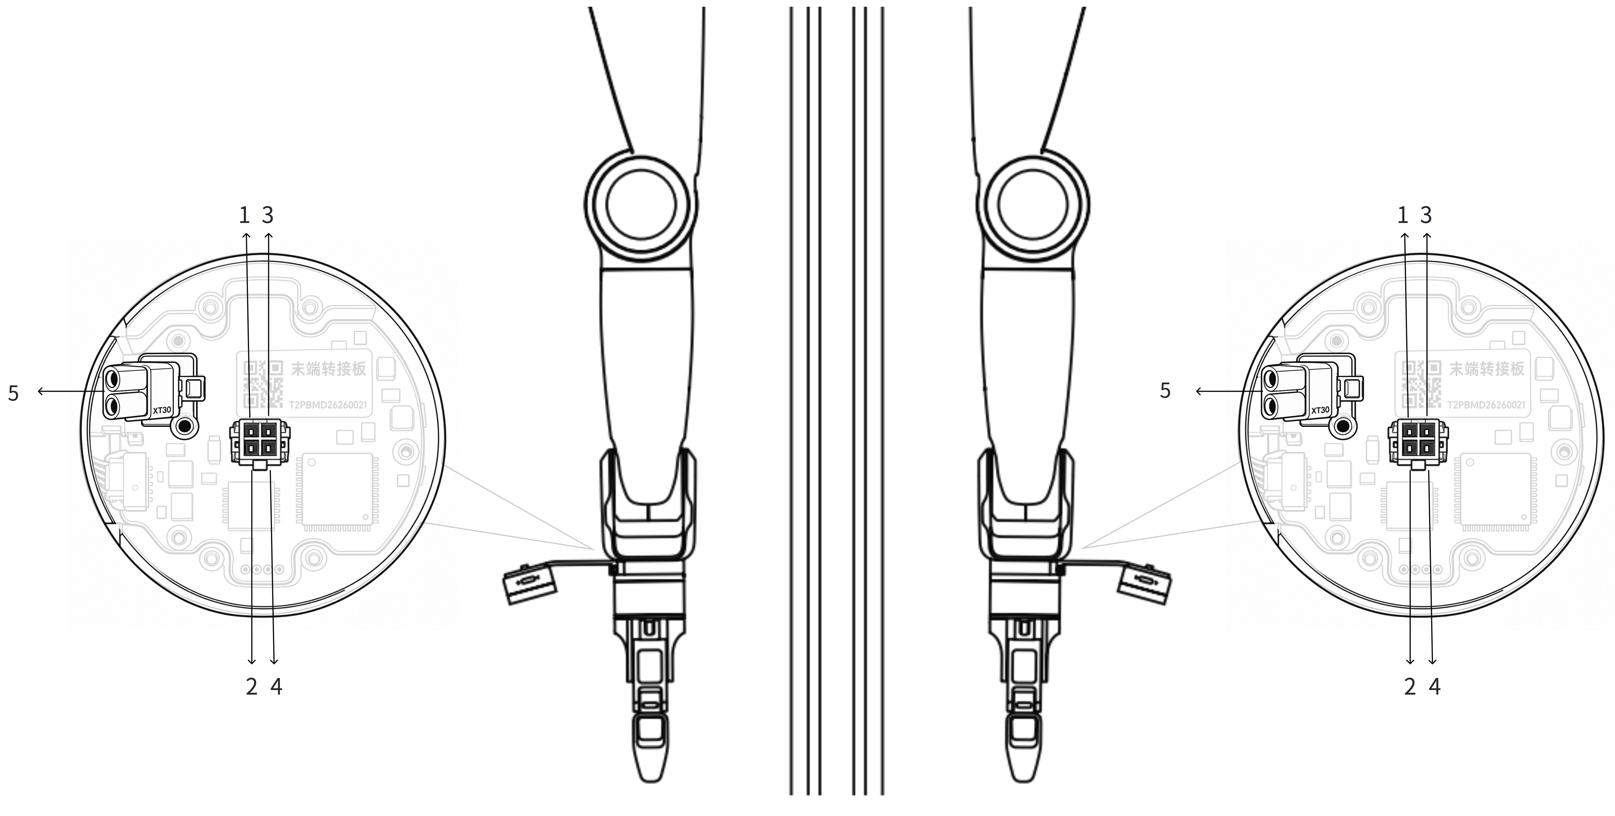
**手臂末端转接板的接口定义**

手臂末端转接板的接口位置及序号如下图所示，接口定义见下表。

<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/arm_end_adapter_board_pinout1021.png" alt="arm_end_adapter_board_pinout1021.png" style="width: 900px; height: auto;" />

| 序号 | 接口类型 | 接口说明 |
| ---- | -------- | -------- |
| 1 | MX3.0 | 电源正极 24 V |
| 2 | MX3.0 | 电源负极 GND |
| 3 | MX3.0 | 夹爪控制信号（正逻辑） |
| 4 | MX3.0 | 夹爪控制信号（负逻辑） |
| 5 | XT30 | 电源 48 V |


<div style="margin: 16px 0; padding: 14px 18px; background-color: #eff6ff; border-left: 4px solid #2563eb; border-radius: 6px; color: #1e3a8a; line-height: 1.7; overflow-wrap: anywhere;">
  <strong>腕部转接件法兰规格</strong><br>
  腕部转接件的法兰接口规格为 <strong>DIN ISO 9409-1-A50</strong>，<a href="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/wrist_adapter_flange_dimensions.png" style="color: #1677ff; text-decoration: underline;">点击查看具体的接口尺寸</a>。选配夹爪、灵巧手或其他附件时，请核对安装尺寸、紧固件及电气接口是否匹配。
</div>

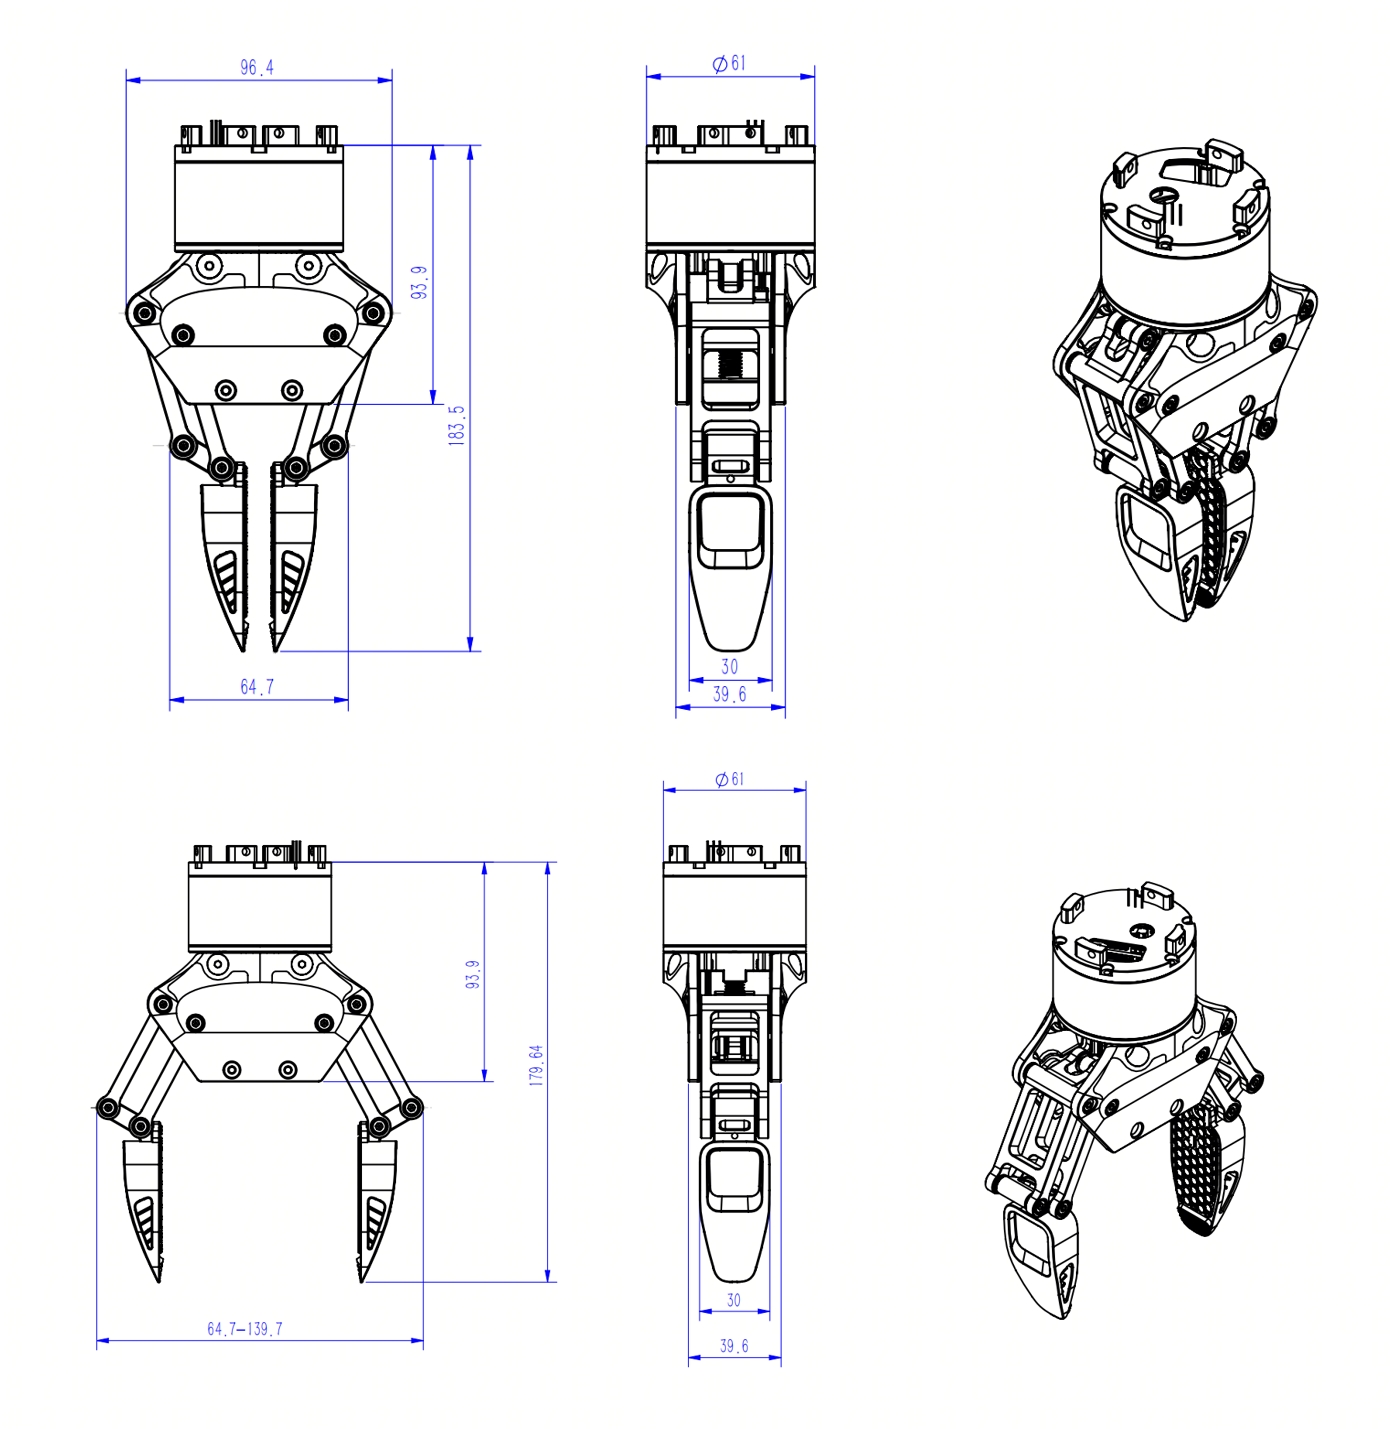
**末端夹爪外形尺寸**

下图展示末端夹爪在闭合状态（上）和张开状态（下）的外形尺寸。

<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/gripper_dimensions.jpg" alt="末端夹爪外形尺寸" title="gripper_dimensions.jpg" loading="lazy" style="width: 100%; max-width: 600px;">


## 1.5 坐标系及关节限位

**双臂形态**

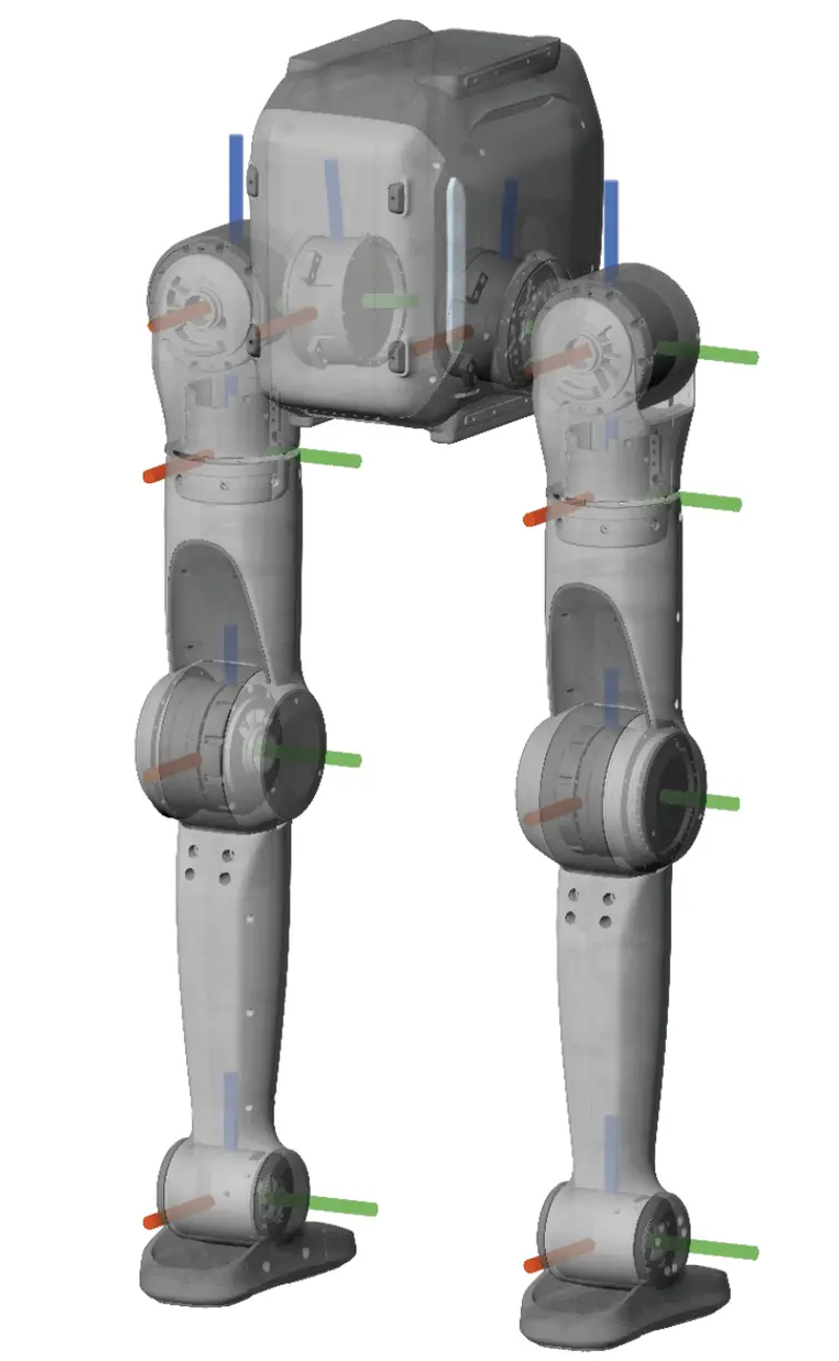
- 当各个关节均为零度时，其关节坐标系如下图。其中红色为 x 轴，绿色为 y 轴，蓝色为 z 轴。

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/joint_coordinate.png" alt="" title="joint_coordinate.png" loading="lazy" style="width: 80%; max-width: 400px; ">

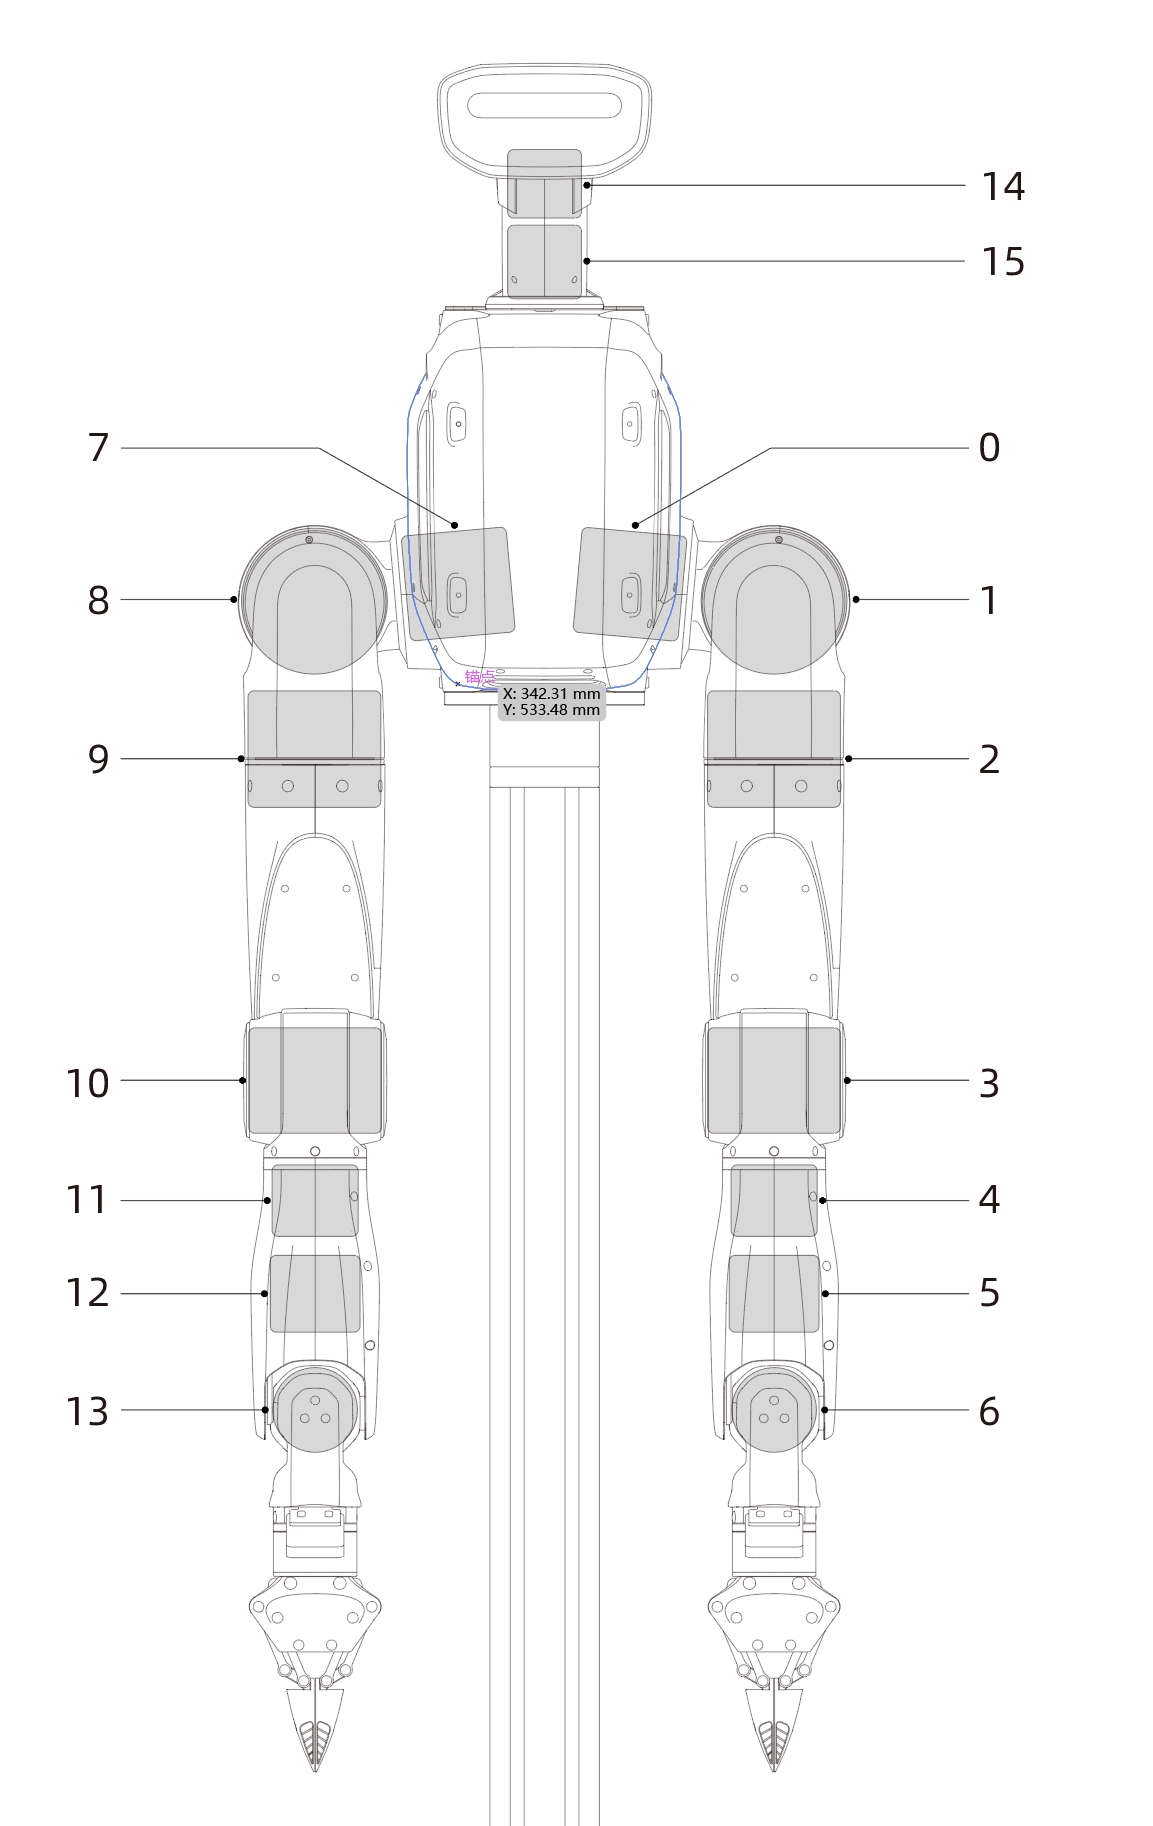
- 关节序号及限位如下图所示

<table style="width: 100%; border-collapse: collapse;">
  <tr >
    <!-- 图片列：调整 width 百分比控制图片区域宽度 -->
    <td style="width: 35%; vertical-align: middle; padding-right: 20px;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/joint_limit.png" 
           alt="joint_limit.png" 
           style="width: 100%; max-width: 500px; ">
    </td>
    <!-- 表格列：调整 width 百分比控制表格区域宽度 -->
    <td style="width: 65%; vertical-align: middle;">
      <table style="width: 100%; border-collapse: collapse; font-size: 14px;">
        <thead>
          <tr style="background-color: #f2f2f2;">
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 8%;" rowspan="2">关节序号</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 14%;" rowspan="2">关节中文名称</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 18%;" rowspan="2">关节英文名称</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 20%;" colspan="2">限位 (度)</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 20%;" colspan="2">限位 (rad)</th>
          </tr>
          <tr style="background-color: #f9f9f9;">
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">下限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">上限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">下限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">上限</th>
          </tr>
        </thead>
        <tbody>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左肩前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_pitch_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-180</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">149</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.141</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2.600</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左肩侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_roll_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">170</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.261</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2.967</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左肩旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_yaw_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-210</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">85</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.665</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.483</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">3</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左肘</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">elbow_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-150</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">30</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-2.617</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.523</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">4</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左腕旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_yaw_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-100</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">80</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.745</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.396</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">5</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左腕前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_pitch_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.750</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.750</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">6</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左腕侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_roll_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.750</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.750</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">7</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右肩前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_pitch_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-180</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">149</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.141</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2.600</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">8</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右肩侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_roll_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-170</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-2.967</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.261</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">9</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右肩旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_yaw_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-85</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">210</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.483</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">3.665</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">10</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右肘</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">elbow_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-150</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">30</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-2.617</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.523</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">11</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右腕旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_yaw_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-80</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">100</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.396</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.745</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">12</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右腕前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_pitch_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.750</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.750</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">13</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右腕侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wrist_roll_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">43</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.750</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.750</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">14</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">头部俯仰</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">head_pitch_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-45</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">60</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.78</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.04</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">头部旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">head_yaw_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-90</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">90</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.57</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.57</td></tr>
        </tbody>
      </table>
    </td>
  </tr>
</table>

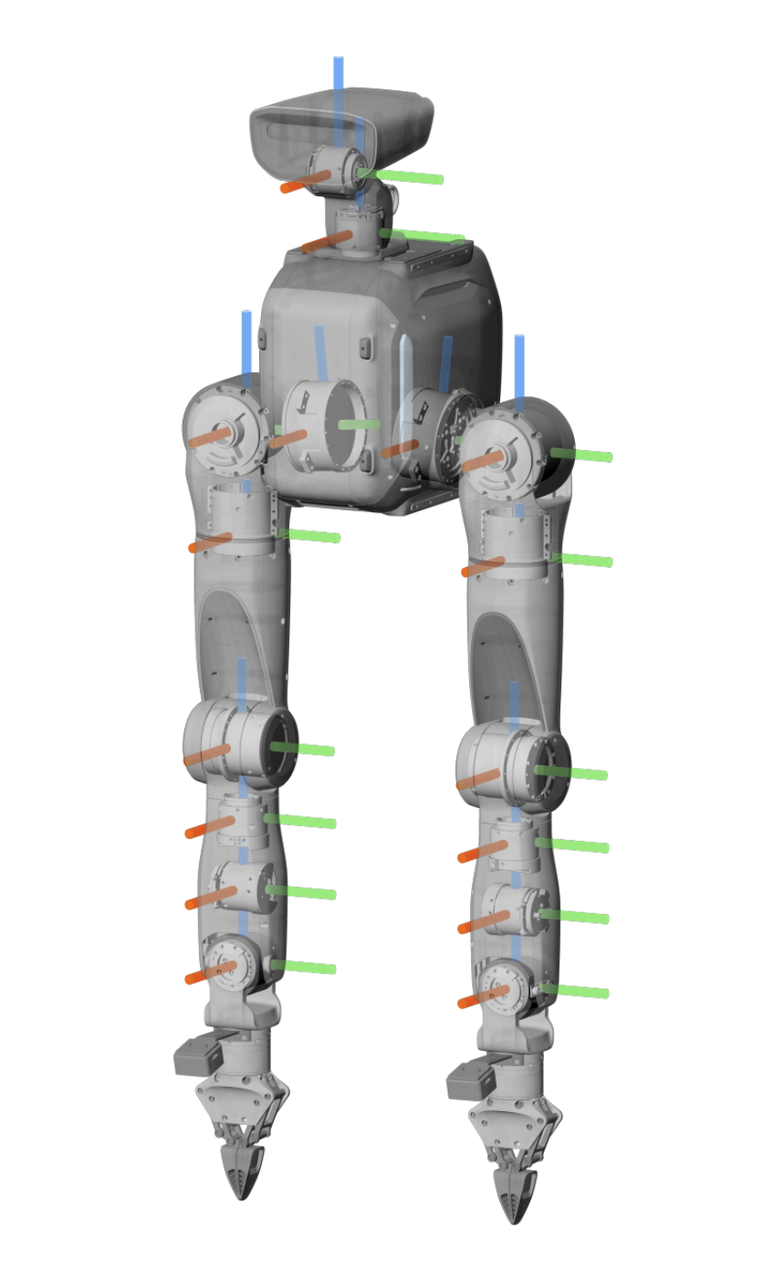
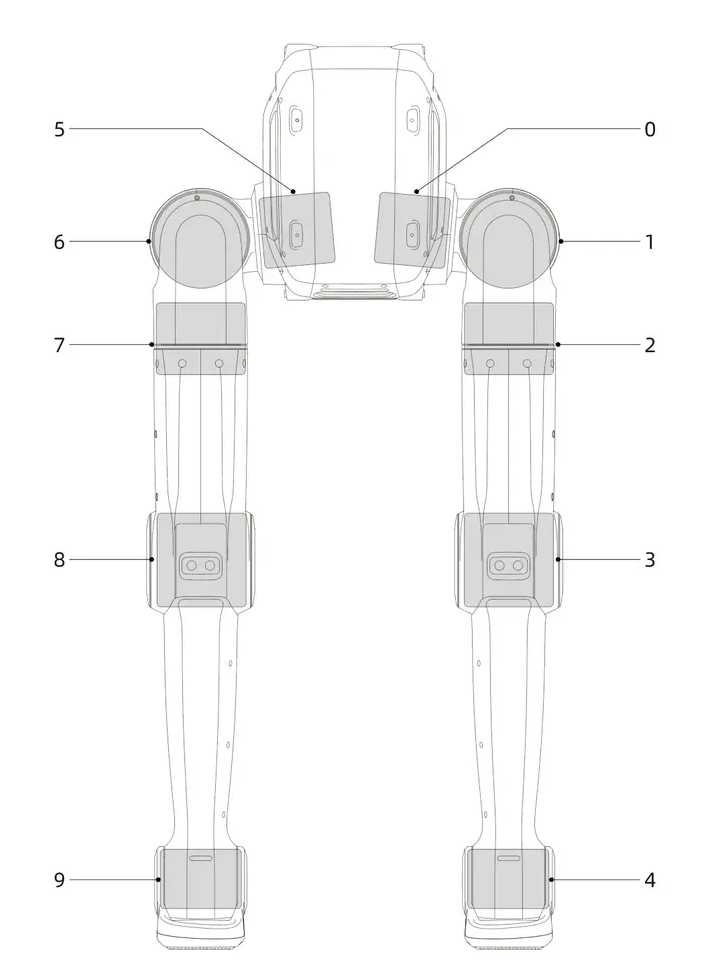
**双足/双轮足形态**

当各个关节均为零度时，其关节坐标系如下图。其中红色为 x 轴，绿色为 y 轴，蓝色为 z 轴。


<img src="https://oss.limxdynamics.com/uploads/image/2026/07/20/1784548843675_image.png" alt="img_v3_0211n_7d399328-d76b-443a-bc6a-639081a8702g.jpg" style="width: 350px; height: auto;" />


<table style="width: 100%; border-collapse: collapse;">
  <tr>
    <td style="width: 35%; vertical-align: middle; padding-right: 20px;">
      <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/bipedal_limit_joint_diagram.png"
           alt="joint_limit.png"
           style="width: 100%; max-width: 400px;">
    </td>
    <td style="width: 65%; vertical-align: middle;">
      <table style="width: 100%; border-collapse: collapse; font-size: 14px;">
        <thead>
          <tr style="background-color: #f2f2f2;">
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 8%;" rowspan="2">关节<br>序号</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 14%;" rowspan="2">关节中文名称</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 18%;" rowspan="2">关节英文名称</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 20%;" colspan="2">限位（度）</th>
            <th style="border: 1px solid #ddd; padding: 8px; text-align: center; width: 20%;" colspan="2">限位（rad）</th>
          </tr>
          <tr style="background-color: #f2f2f2;">
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">下限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">上限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">下限</th>
            <th style="border: 1px solid #ddd; padding: 4px; text-align: center; width: 10%;">上限</th>
          </tr>
        </thead>
        <tbody>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左髋前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_pitch_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-180</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">149</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.14</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2.60</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左髋侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_roll_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">183</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-0.26</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">3.19</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左髋旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_yaw_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-210</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">85</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.66</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.48</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">3</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">左膝</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">knee_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-150</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-2.61</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.26</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;" rowspan="2">4</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">双足形态：左踝前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">ankle_pitch_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-97</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">97</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.69</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.69</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">轮足形态：左轮</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wheel_L_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">5</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右髋前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_pitch_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-180</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">149</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.14</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">2.60</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">6</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右髋侧摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_roll_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-183</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-3.19</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.26</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">7</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右髋旋转</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">proximal_yaw_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-85</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">210</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.48</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">3.66</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">8</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">右膝</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">knee_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-150</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">15</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-2.61</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">0.26</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;" rowspan="2">9</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">双足形态：右踝前摆</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">ankle_pitch_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-97</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">97</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">-1.69</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">1.69</td></tr>
          <tr><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">轮足形态：右轮</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">wheel_R_Joint</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td><td style="border: 1px solid #ddd; padding: 6px; text-align: center;">∞</td></tr>
        </tbody>
      </table>
    </td>
  </tr>
</table>


## 1.6 上电前接线检查

<div style="margin: 16px 0; padding: 14px 18px; background-color: #f5cdca; border-left: 4px solid #f30c33; border-radius: 6px; color: #131312; line-height: 1.7;">
  <strong style="color: #e75a19;">🚫 危险</strong><br>
  切忌将24V电源线接到48V接口，电源线接错可能导致机器人硬件损坏。
</div>


**上电前务必检查**

1. 确认机器人、电源适配器和移动底盘均处于断电状态。
2. 根据接线图逐一核对线缆标签与接口标识，重点确认电源线连接正确。
3. 确认所有插头均已插接到位并锁紧，无松动、歪斜或金属触点外露。
4. 检查线缆和插头，确认无破损、变形、烧蚀或异味。
5. 无法确认接线是否正确时，请勿上电，并联系逐际动力技术支持。

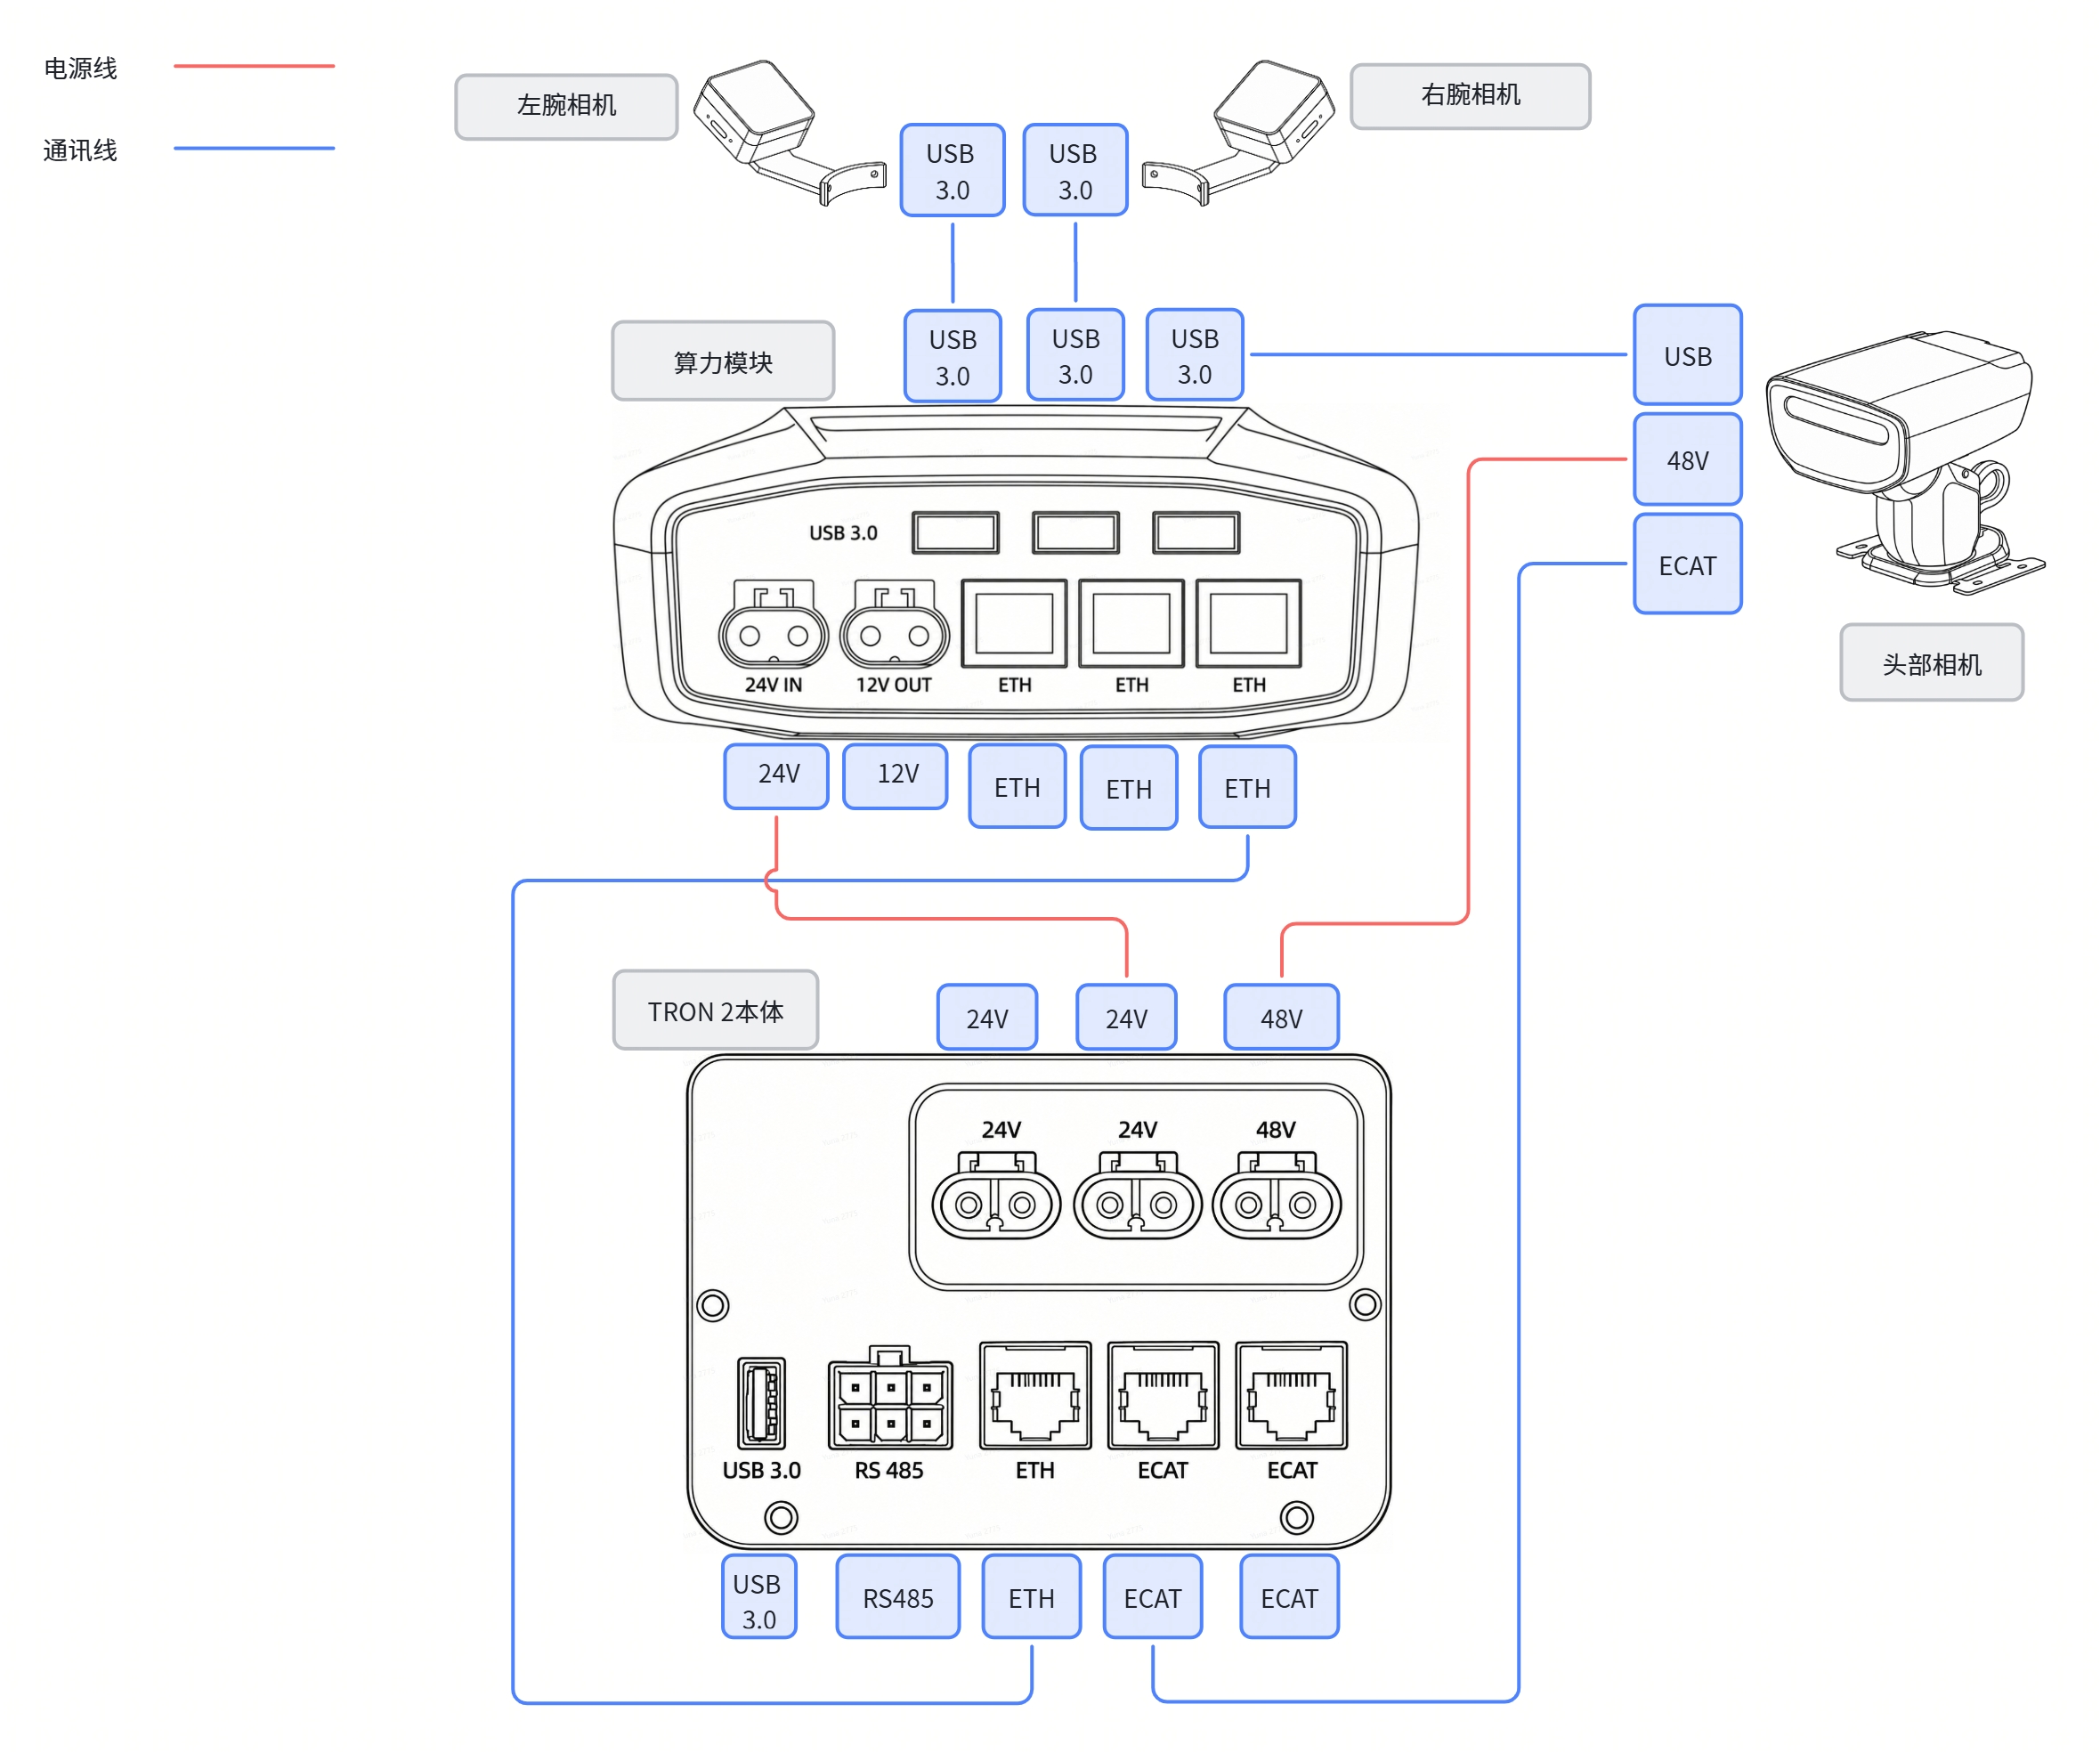
### 1.6.1 双臂机器人接线

上电前，请按照下图检查双臂机器人的线缆连接。


<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/Wiring_Diagram_zh.jpg" style="width: 100%; max-width: 600px;">

> **提示**
>
> 双足和双轮足机器人由双臂形态切换而来，本体接线方式与双臂机器人一致。请按照双臂机器人接线图检查接线。

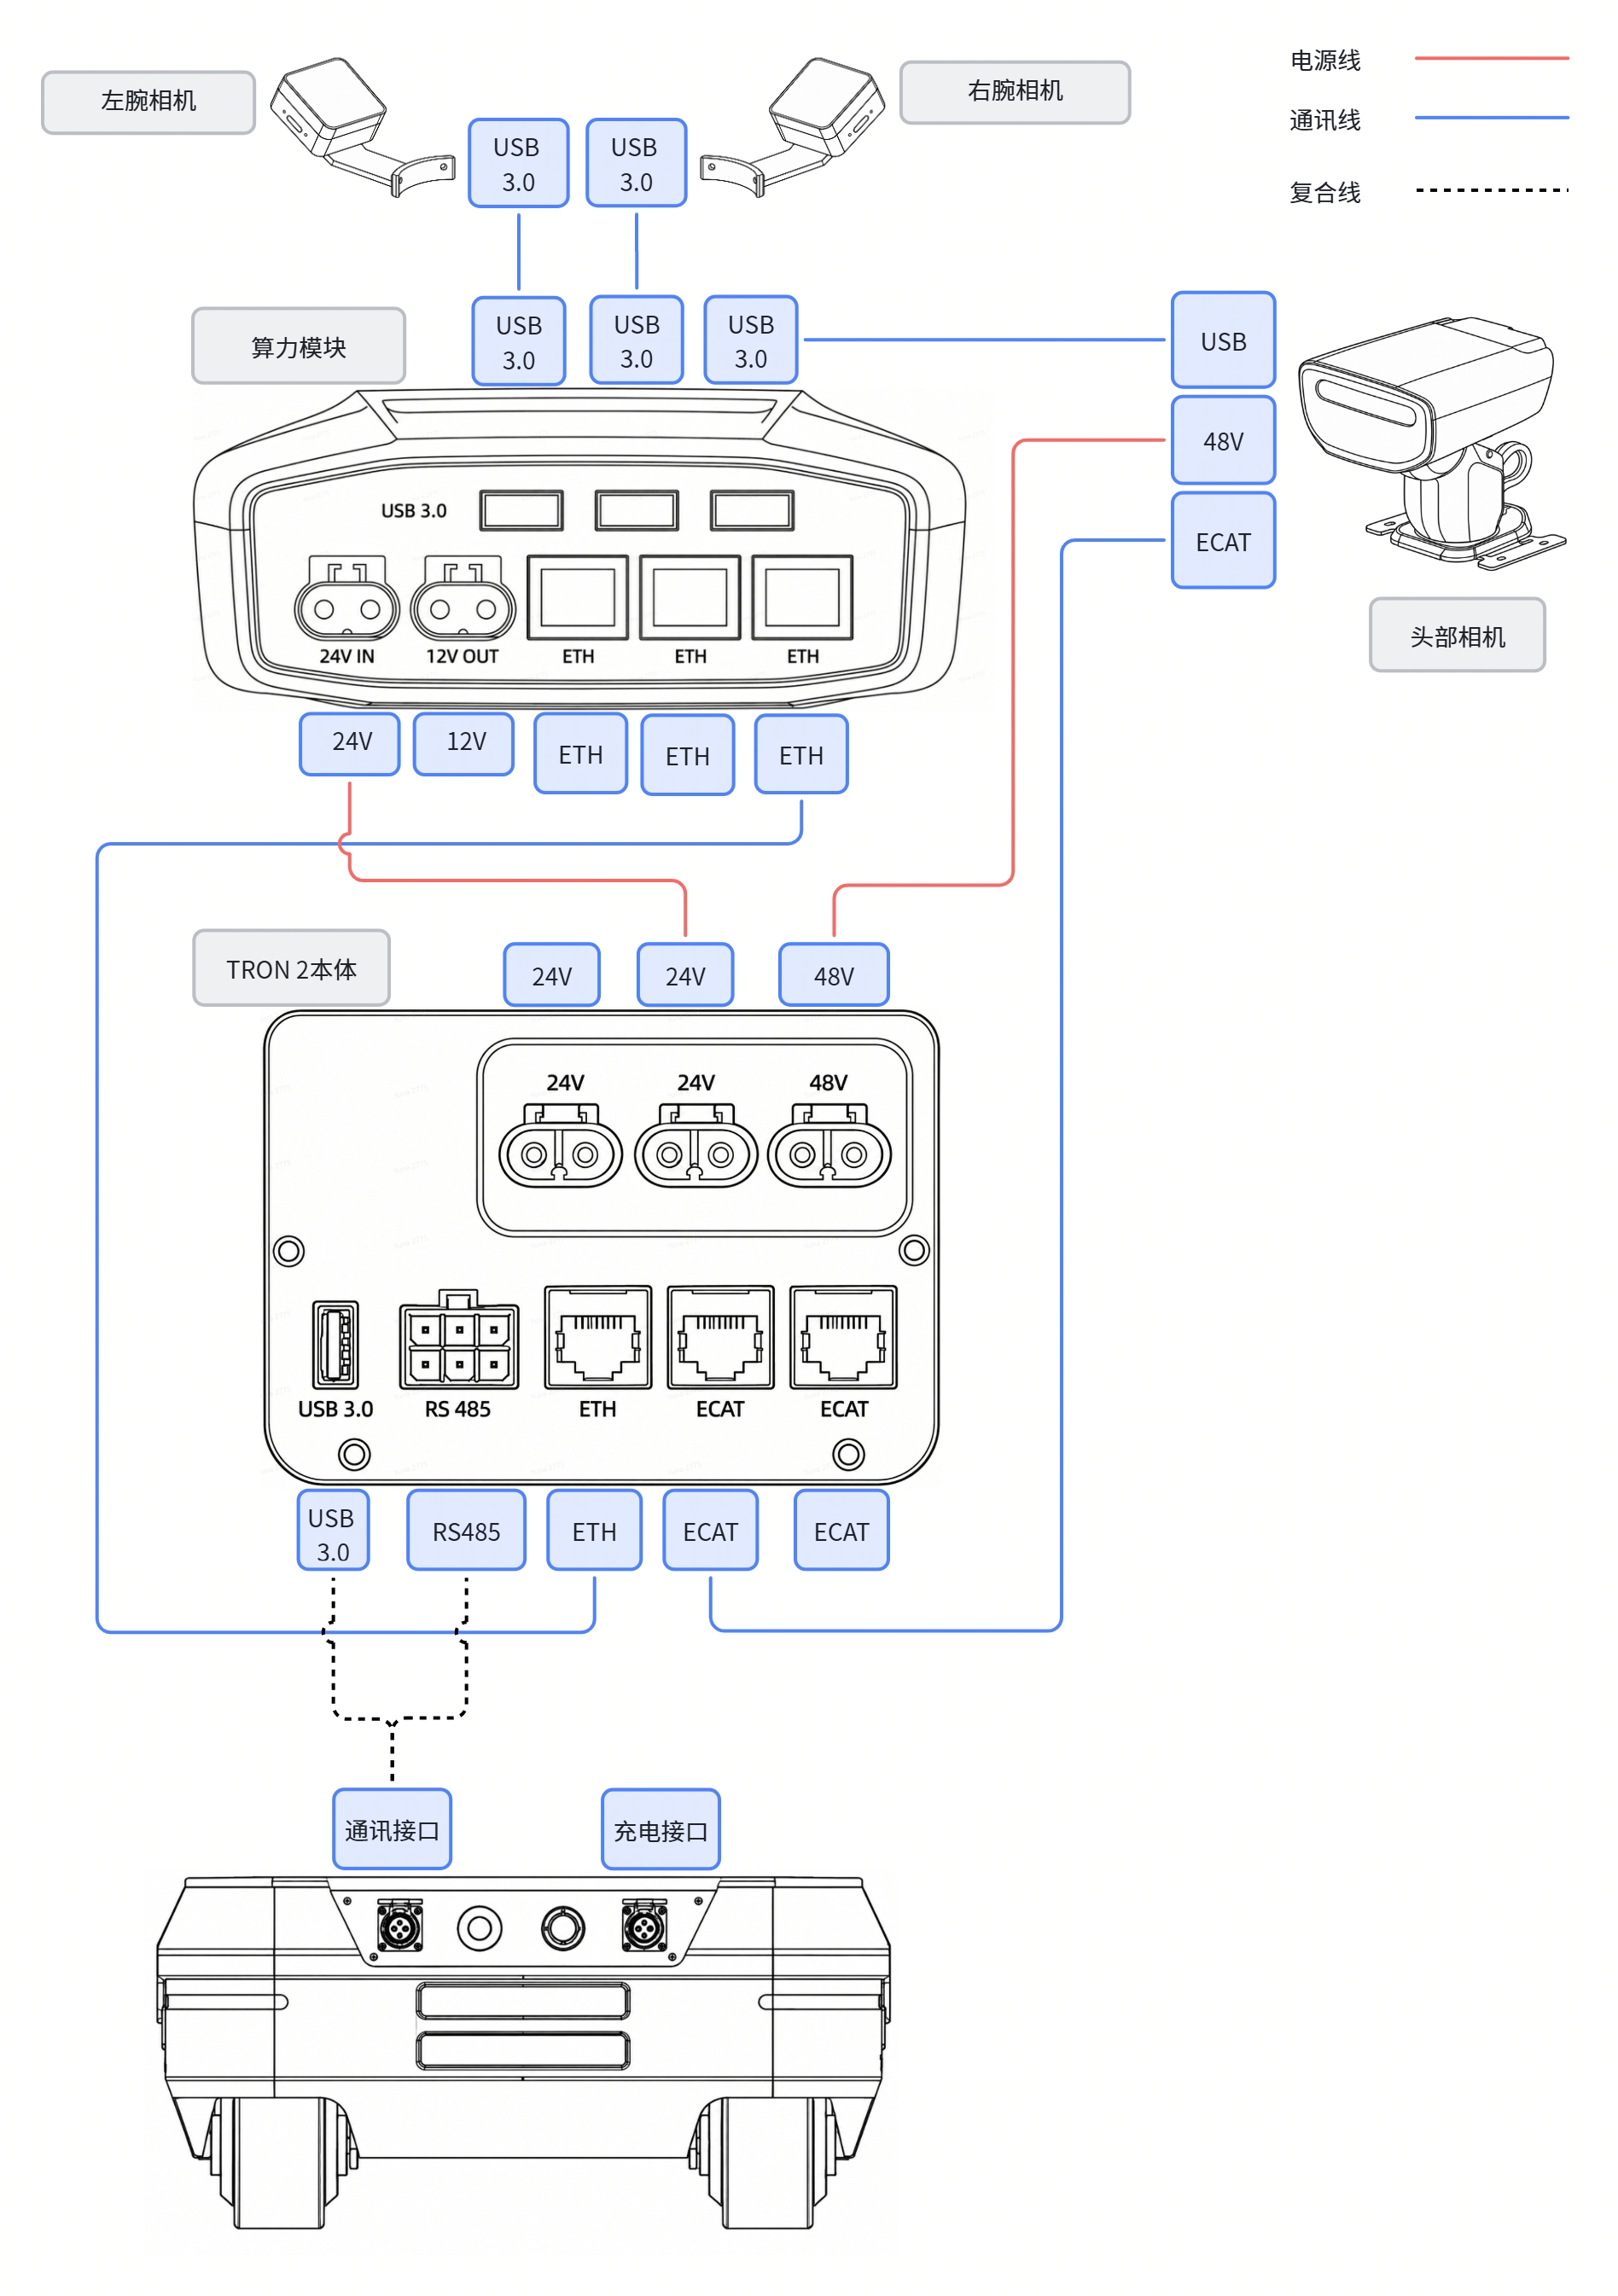
### 1.6.2 移动底盘接线

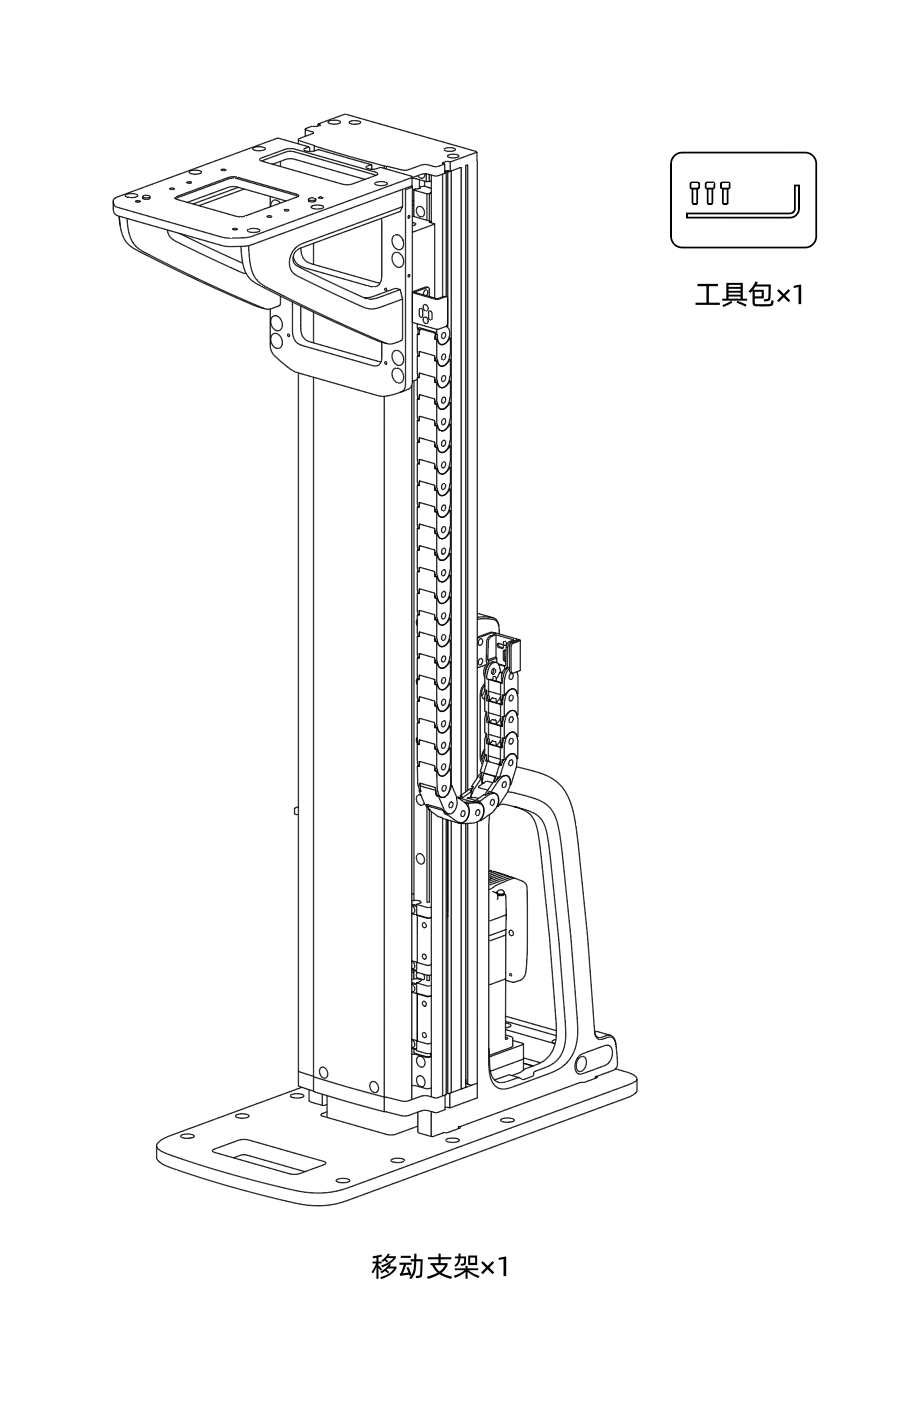
本接线图仅适用于移动版双臂机器人。上电前，请同时检查双臂机器人和移动底盘的线缆连接。


<blockquote style="margin: 16px 0; padding: 14px 18px; background-color: #eff6ff; border-left: 4px solid #2563eb; border-radius: 6px; color: #1e3a8a; line-height: 1.7; overflow-wrap: anywhere;">
  <strong>接线提示</strong>
  <ul style="margin: 8px 0 0; padding-left: 22px;">
    <li>连接移动底盘的通讯线束包含 USB 3.0 和 RS485 接口的线缆。线束经导轨拖链引出后，通过航空插头接入移动底盘通讯接口。</li>
    <li>充电线缆接入移动底盘充电接口。</li>
  </ul>
</blockquote>

<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/Mobile_Base_Wiring_zh.jpg" style="width: 100%; max-width: 500px;">

# 2 电量检查及充电说明

## 2.1 机器人电池电量查看与充电

**机器人电池电量查看**

短按电源键一下即可查看电池电量

**机器人电池充电**

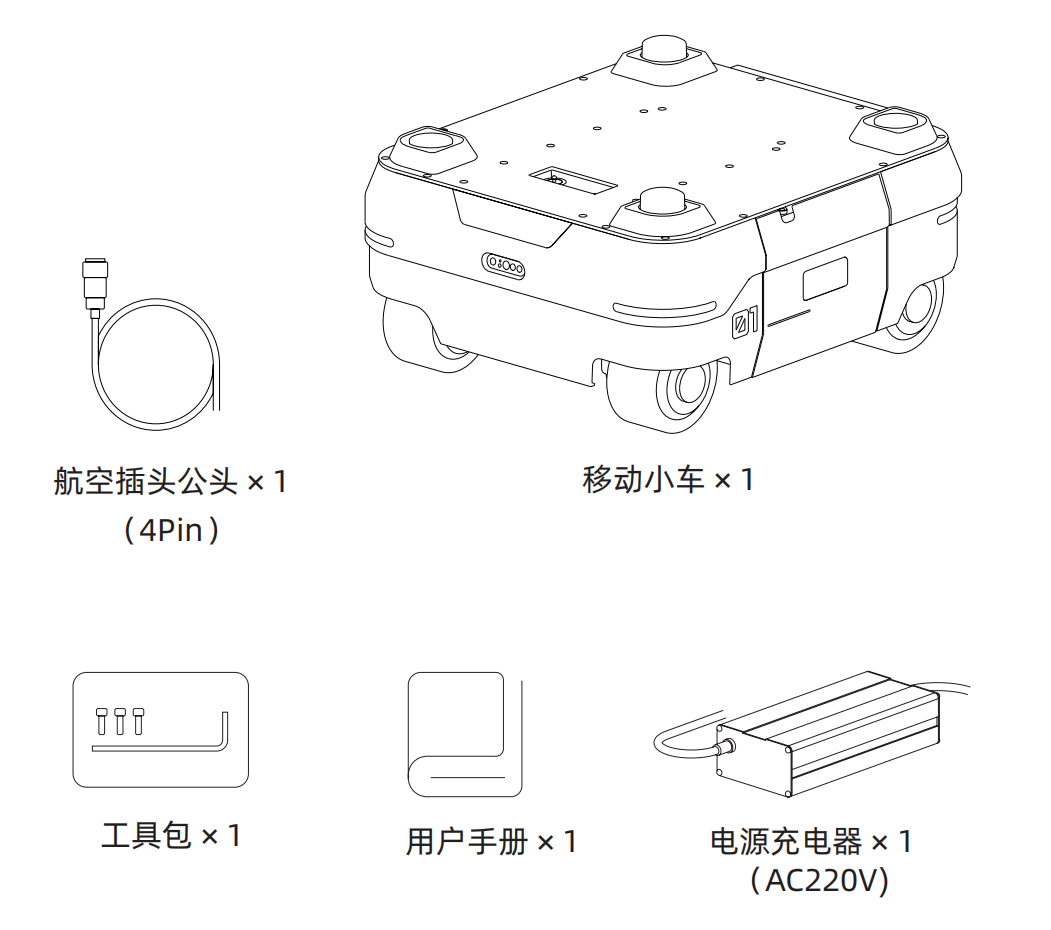
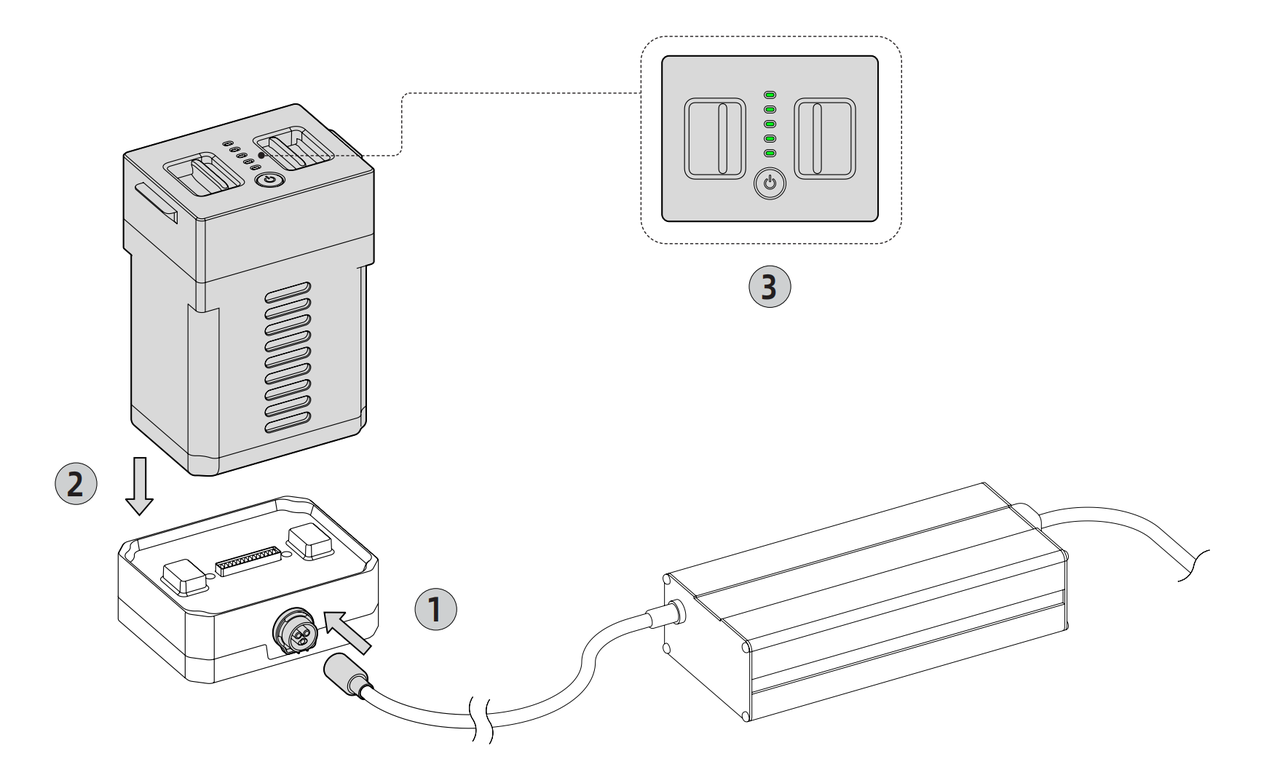
1. 连接「电池充电底座」和「电源适配器」，将航空插头对齐限位后插入。
2. 将电池插入充电底座，向下按压确保插入到底，并将电源适配器插入插座（220V-AC）。
3. 电池指示灯闪烁、电源适配器蓝灯常亮，说明成功充电。若电池指示灯常亮，适配器绿灯常亮说明已充满电。

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/battery_charging.png" alt="" title="battery_charging.png" loading="lazy" style="width: 100%; max-width: 700px; ">

**电池和适配器指示灯**

|            | 未充电    | 充电中    | 充电完成  | 充电异常  |
| ---------- | --------- | --------- | --------- | --------- |
| 电池       | 无亮灯    | 绿灯 闪烁 | 绿灯 常亮 |           |
| 电源适配器 | 绿灯 常亮 | 蓝灯 常亮 | 绿灯 常亮 | 红灯 闪烁 |

> **提示：**
> 
>
> - 长时间不使用设备时，建议每三个月给电池充电一次，避免电池损坏。
> - 不建议长时间充电，电池充满后请及时移除电源适配器。

## 2.2 遥控器电量查看与充电

**遥控器电量查看**

长按遥控器屏幕下方 Power 键开机后，在屏幕右上方电量标识处查看电量。

**遥控器充电**

1. 将遥控器充电线端 type-c 连接遥控器，另一端连接 5V1A 电源。
2. 遥控器指示灯绿灯常亮，说明成功充电。

**遥控器充电指示灯**

|              | 未充电 | 充电中/充电完成 |
| ------------ | ------ | --------------- |
| 遥控器指示灯 | 无亮灯 | 绿灯 常亮       |

## 2.3 移动地盘电池电量查看与充电（仅针对移动版双臂 ）

**移动地盘电量查看**

电池正常电压范围为 24-29.4V,如有底盘 led 显示红灯闪烁表示电池电压过低，请及时充电。

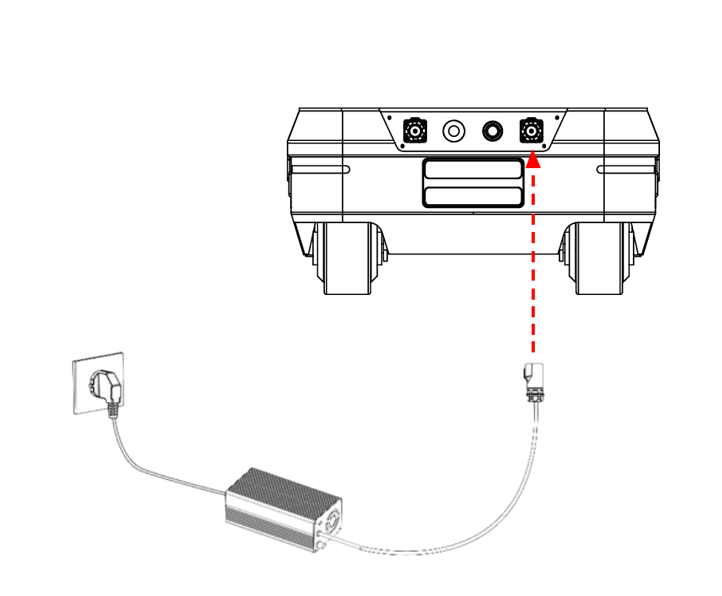
**移动地盘充电**

请使用产品配备的 10A 充电器，将充电器的插头插入底盘后面充电插口，充电器连接电源，即可进入充电状态。

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/mobile_base_charging.png" alt="" title="mobile_base_charging.png" loading="lazy" style="width: 100%; max-width: 500px; ">

# 3 使用您的 TRON 2

## 3.1 使用环境要求

- 电磁干扰环境：需避免在高压电线、移动基站等干扰源环境下运行。
- Wi-Fi 信号干扰：避免同频干扰，受到干扰时需关闭周边其他无线设备信号源。
- 视线范围内控制：全程保持机器人在可视范围内，确保与障碍物、人群、水面等保持 ≥1 米的安全距离。
- 温度范围：-5°C-40°C，禁止在大雾、雨雪、雷电等恶劣天气下户外使用。
- 防水防尘：机器人不防水防尘，请避免潮湿、沙尘环境。
- 地面要求：摩擦力较大的平坦地面，如需在光滑地面等使用机器请谨慎操作。
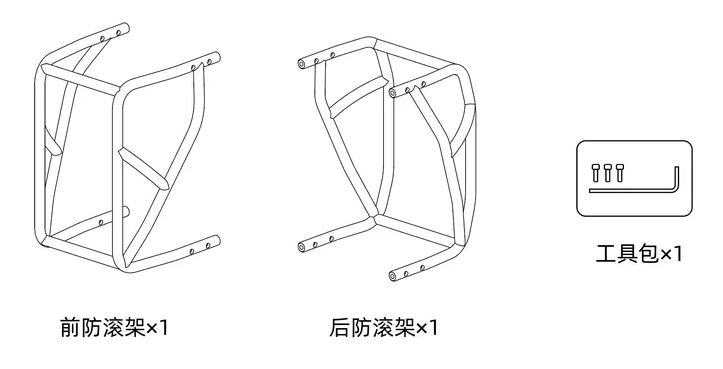
- 安全辅助：双足/轮足形态下，在遥控模式或开发验证初期，可以使用吊绳避免摔倒。

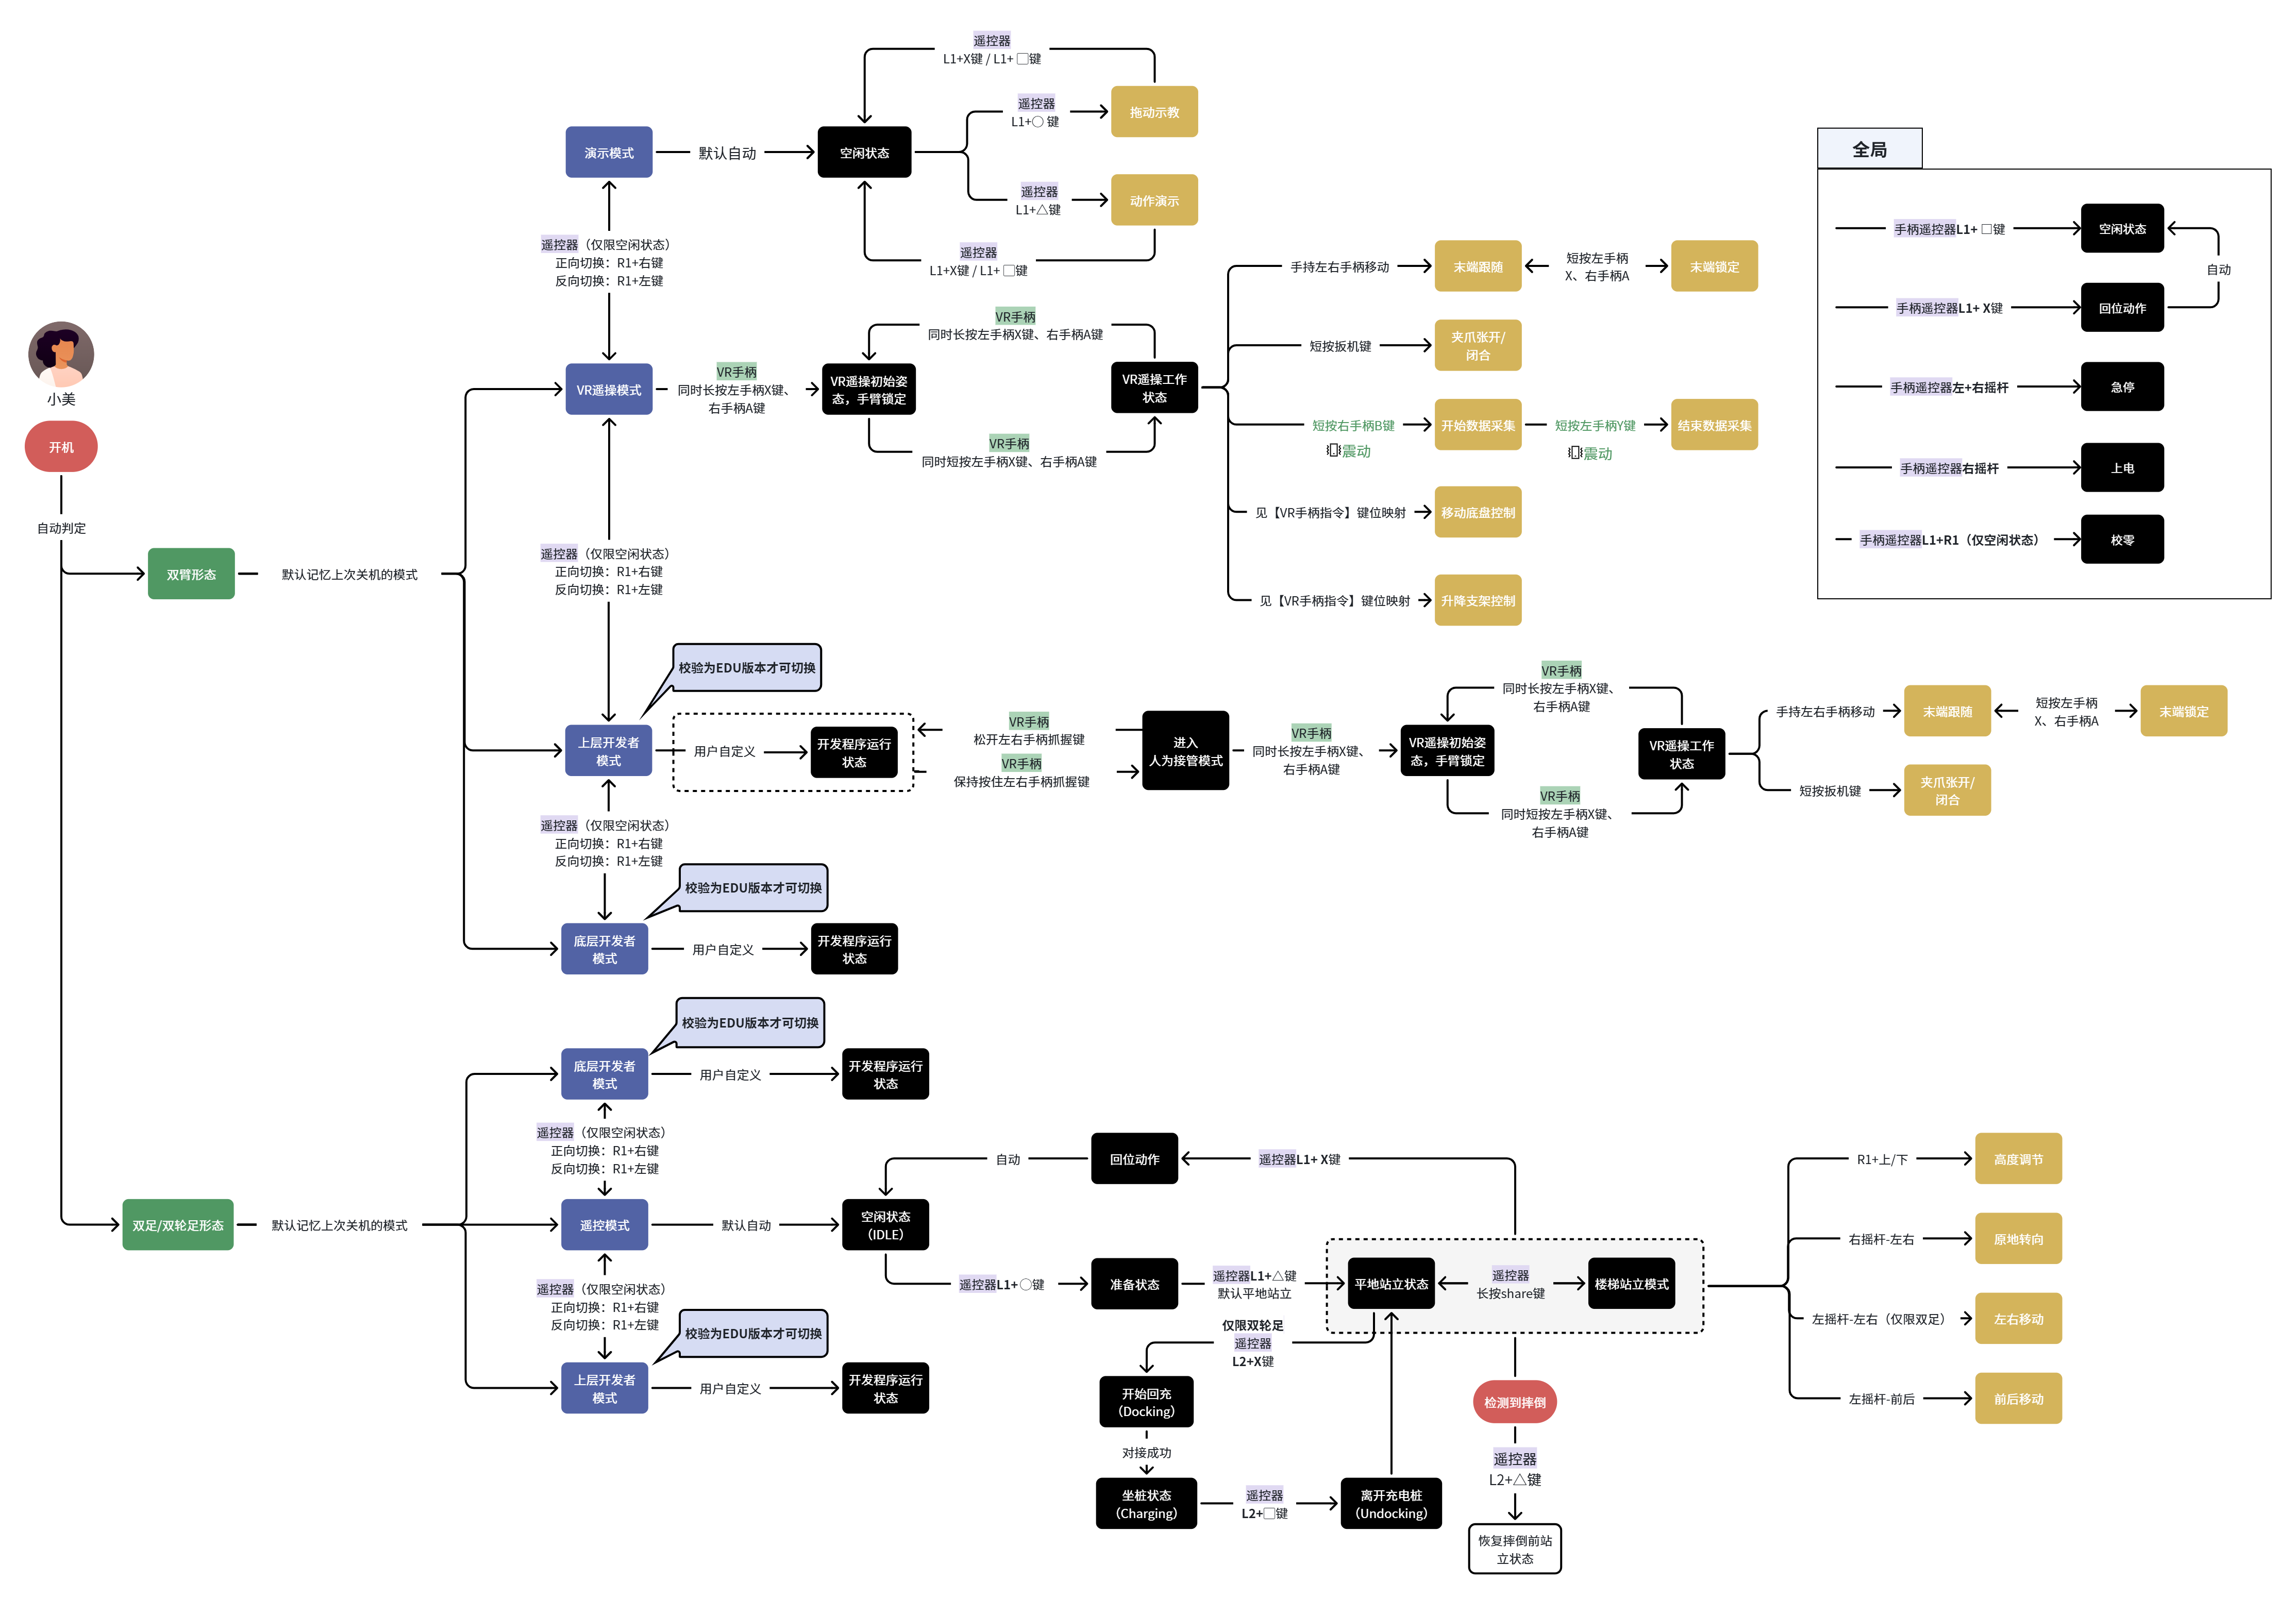
## 3.2 模式说明及使用流程图示

<table>
<tr>
<td>形态</td><td>模式</td><td>模式说明</td></tr>
<tr>
<td rowspan="4">双臂形态</td><td>演示模式</td><td>提供预设动作演示、拖拽记录轨迹以及回放所记录的轨迹</td></tr>
<tr>
<td>VR遥操模式</td><td>此模式下使用VR设备遥控操作机器人，主要用于遥操作、数据采集等</td></tr>
<tr>
<td>上层开发模式 （仅适用于EDU版本）</td><td>可以调用上层应用开发接口，基于内置运控算法控制机器人运动，如moveJ、servoP等</td></tr>
<tr>
<td>底层开发模式 （仅适用于EDU版本）</td><td>可以调用底层开发接口，直接控制关节</td></tr>
<tr>
<td rowspan="3">双足/双轮足形态</td><td>遥控模式</td><td>用户使用遥控器控制机器人运动，包括：前后左右、转向、高度调节等</td></tr>
<tr>
<td>上层开发模式 （仅适用于EDU版本）</td><td>调用上层应用开发接口，基于内置运控算法控制机器人运动，包括：前后左右、转向、高度调节等</td></tr>
<tr>
<td>底层开发模式 （仅适用于EDU版本）</td><td>脱离内置运控算法调用底层运动控制接口，直接控制关节</td></tr>
</table>


<img src="https://oss.limxdynamics.com/uploads/image/2026/10/22/1792656489103_image.png" alt="image.png" style="width: 1200px; height: auto;" />


## 3.3 双臂/移动双臂机器人开关机流程

**开机流程**

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/power_on_flow.png" alt="" title="power_on_flow.png" loading="lazy" style="width: 100%; max-width: 800px; ">

- 请将机器人按安装流程完成安装，等待开机。

> **提示：**
> 注意完成机器人头部安装，并完成头部关节供电线和关节通信线连接后才能正常开机

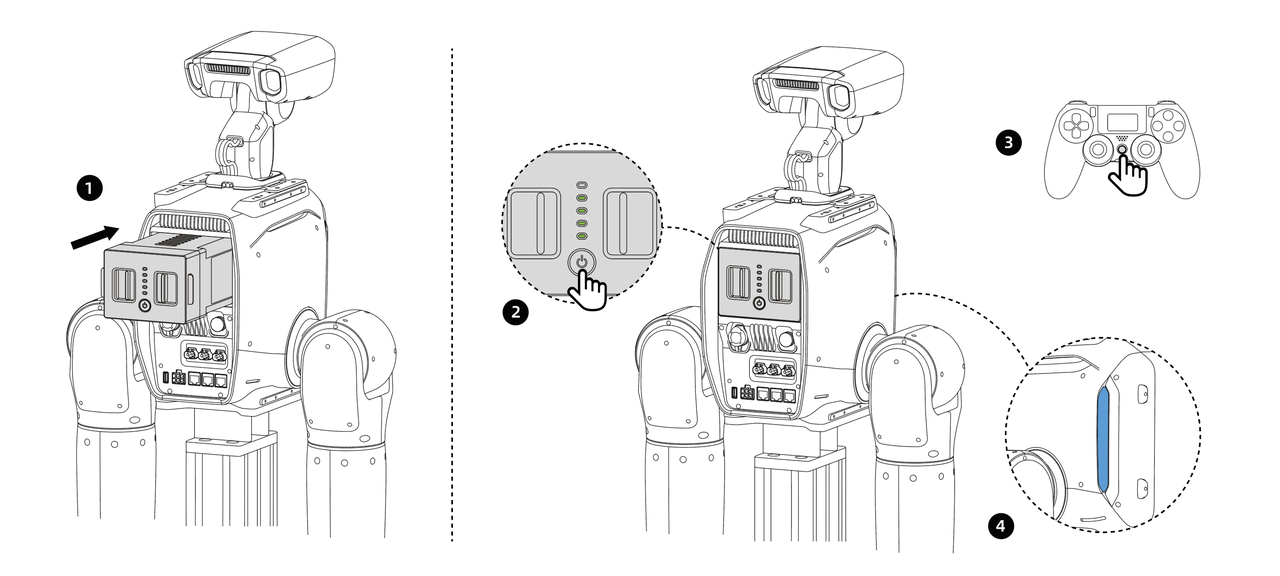
1. 将已充满电的电池插入电池仓，按压至卡扣锁紧。针对固定底盘版本双臂机器人，需要将电源适配器插入外接电源接口，并接 220V 电源才能正常开机。移动底盘版本需打开底盘后部电源开关
2. 先短按 0.5s，再长按机器人「开机」按钮 3s 开机启动，电量显示灯点亮。
3. 长按「遥控器开机按钮」2s 开机，显示屏会点亮并显示信息。
4. 观察状态指示灯，开机时为白灯闪烁，约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
5. 确认遥控器显示屏信号指示标，有信号显示即配对成功，开机完成。

**关机流程**

1. 如需停止机器人的运动，在遥控模式同时按下 L1+X 按键进入空闲状态，执行完自动回位动作后所有关节电机处于力矩阻尼状态，会慢慢下滑。
2. 固定底盘版本需拔出外接电源接口。移动底盘版本需关闭底盘后部电源开关。
3. 先短按 0.5s，再长按机器人「开机」按钮 3s 完成关机，电量显示灯和状态灯会熄灭。
4. 长按「遥控器关机按钮」3s 关机，显示屏熄灭。

> **提示：**
> 注意：请先进入空闲状态，让关节电机缓慢归位，若直接按下关机按钮，关节将直接下落，有可能造成机器损坏。

## 3.4 双足/双轮足机器人开关机流程

**开机流程**
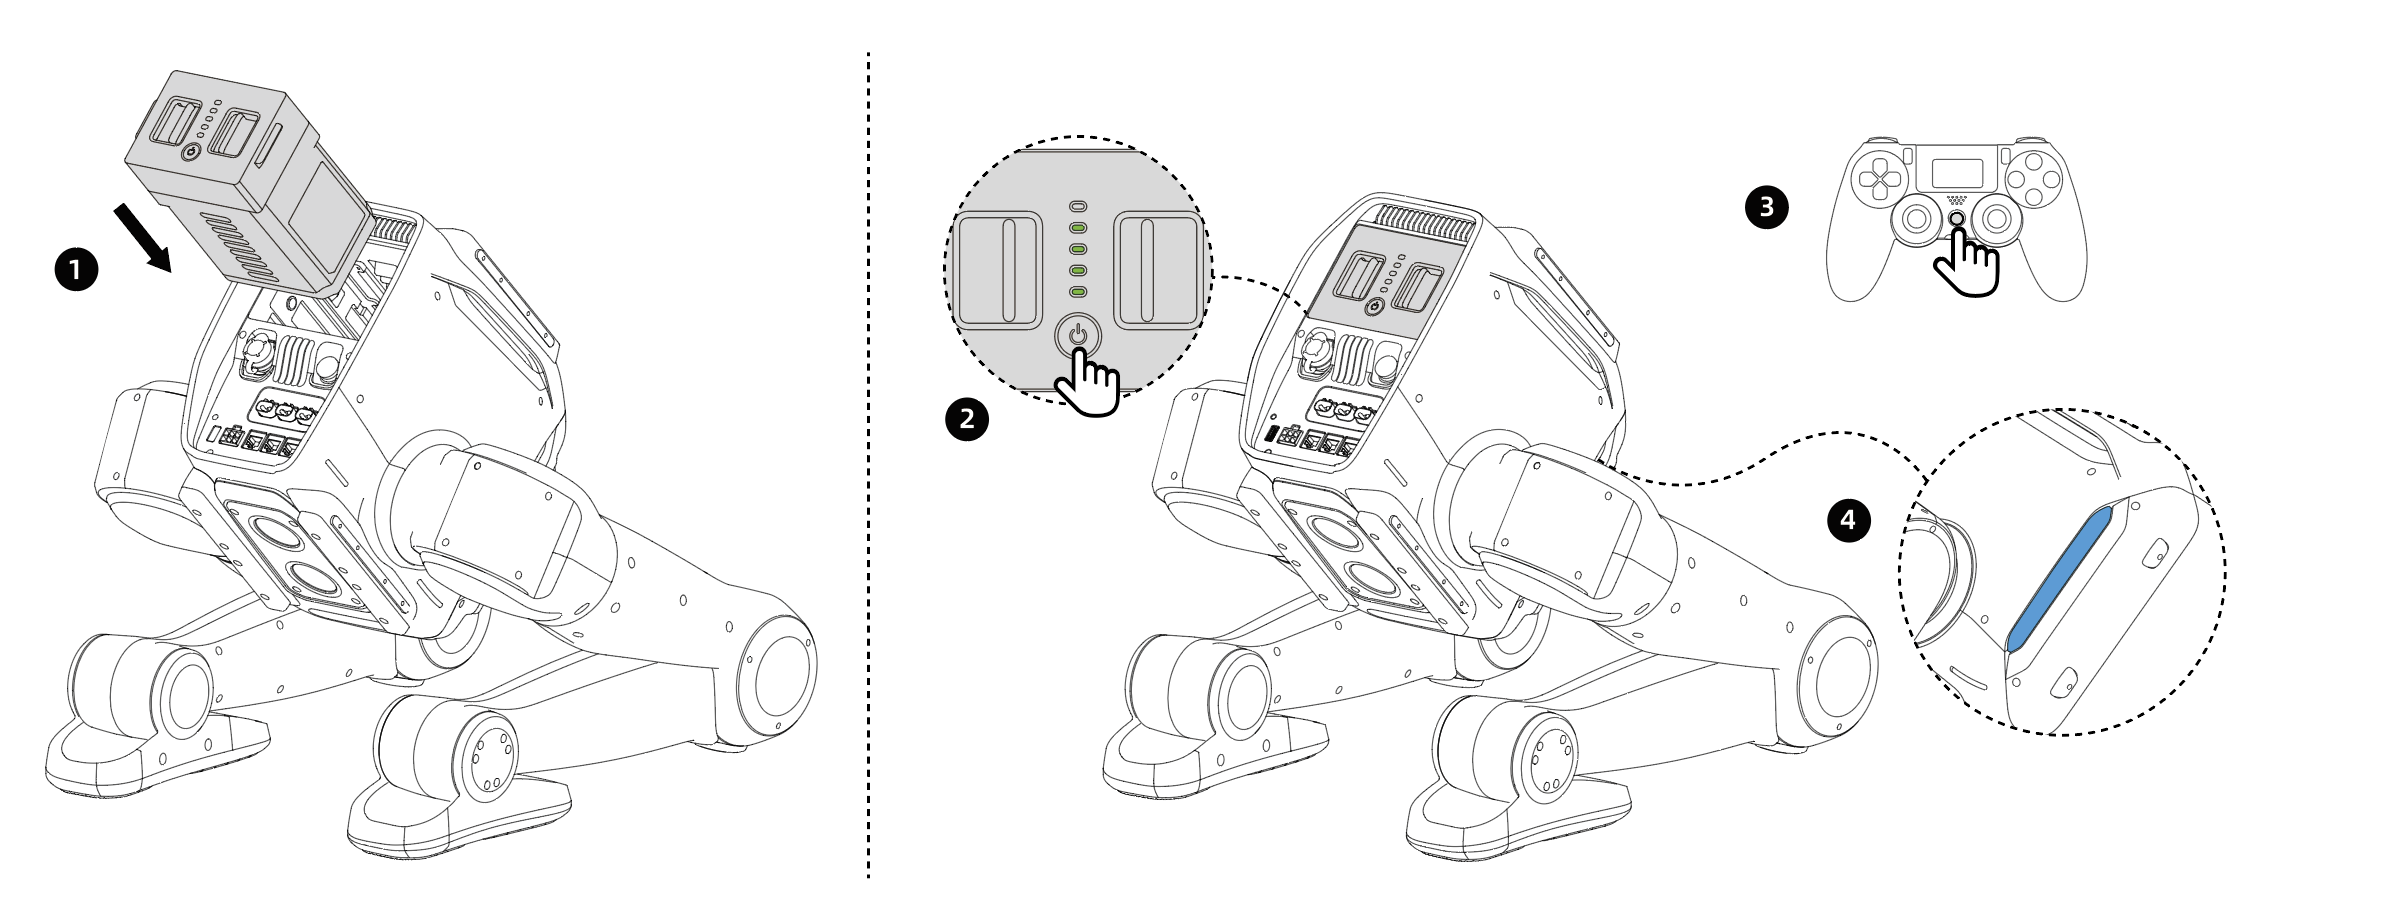
![](https://oss.limxdynamics.com/uploads/image/2026/06/04/1780559201558_image.png)

![](https://oss.limxdynamics.com/uploads/image/2026/06/04/1780559209588_image.png)


1. 开机前请将机器人放置如图所示位置，并保持自平衡状态。
2. 将已充满电的电池插入电池仓，按压至卡扣锁紧。
3. 先短按 0.5s，再长按机器人「开机」按钮 3s 开机启动，电量显示灯点亮。
4. 长按「遥控器开机按钮」2s 开机，显示屏会点亮并显示信息。
5. 观察状态指示灯，开机时为白灯闪烁，约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
6. 确认遥控器显示屏信号指示标，有信号显示即配对成功，开机完成。

**关机流程**

1. 如需停止机器人的运动，在遥控模式同时按下 L1+ X 按键进入蹲下状态，让设备平稳落地。
2. 长按机器人「关机」按钮 3s 关机，电量显示灯和状态灯会熄灭。
3. 长按「遥控器关机按钮」2s 关机，显示屏熄灭。
4. 待指示灯全部熄灭后，取出电池。

## 3.5 机器人灯语含义
<table style="border-collapse: collapse; width: 100%;">
  <thead>
    <tr style="background-color: #f5f7fa;">
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">事件/状态</th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">灯语颜色</th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">灯语说明</th>
      <th scope="col" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">频率（秒/次）</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td colspan="4" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">TRON2机器人本体</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">开机中</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #f5f5f5; color: #555555;">白色 慢闪</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机自检中</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">1</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">异常警告</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fbe1e1; color: #c0392b;">红色 静态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人发生异常情况</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">低电量警告</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fbe1e1; color: #c0392b;">红色 闪烁</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人电量低(低于20%）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">2</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">极低电量警告</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fbe1e1; color: #c0392b;">红色 快闪</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人电量低(低于5%）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">0.5</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">急停状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fff8d6; color: #8a6d3b;">闪烁 黄色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机身 急停按钮 触发</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">2</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">演示模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #e8e4f7; color: #5b4b8a;">蓝紫色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机后或切换模式后会显示模式状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">遥控模式（适用于双足/双轮足）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #dde8f5; color: #2c5d8f;">静态蓝色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机后或切换模式后会显示模式状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">VR遥操模式（适用于双臂形态）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #dde8f5; color: #2c5d8f;">静态蓝色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机后或切换模式后会显示模式状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">上层开发者模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #d8ebf2; color: #2a6b80;">静态天蓝色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机后或切换模式后会显示模式状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">底层开发者模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #dff0d8; color: #3c763d;">静态绿色</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开机后或切换模式后会显示模式状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">楼梯模式（适用于双轮足）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #ece4f5; color: #6b4d8a;">紫色 动态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人处于楼梯模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">2</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">摔倒（适用于双足/双轮足）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fff8d6; color: #8a6d3b;">静态黄灯</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">检测到机器人摔倒</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">离地检测（适用于双足/双轮足）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fff8d6; color: #8a6d3b;">呼吸 黄灯</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人处于离地检测状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">2</td>
    </tr>
    <tr>
      <td colspan="4" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">移动地盘（仅针对移动版双臂 ）</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">报错</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fbe1e1; color: #c0392b;">红色 静态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">出现报错</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">低电量警告</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fbe1e1; color: #c0392b;">红色 闪烁</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">电量信息低于15%警告</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">1</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">充电中</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #dff0d8; color: #3c763d;">绿色 慢闪</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">充电电流大于1A</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">2</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">驻车</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #fff8d6; color: #8a6d3b;">黄灯 静态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">四轮呈X锁止状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">常规运动模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle; background-color: #dde8f5; color: #2c5d8f;">蓝色 静态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">待命状态 或 直线运行</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">/</td>
    </tr>
  </tbody>
</table>


## 3.6 机器人形态切换

- 不同形态之间支持自动识别，无需您手动配置
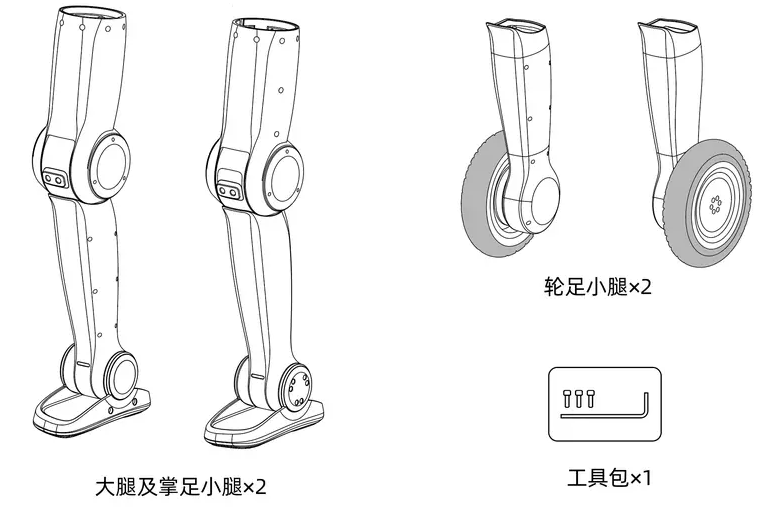
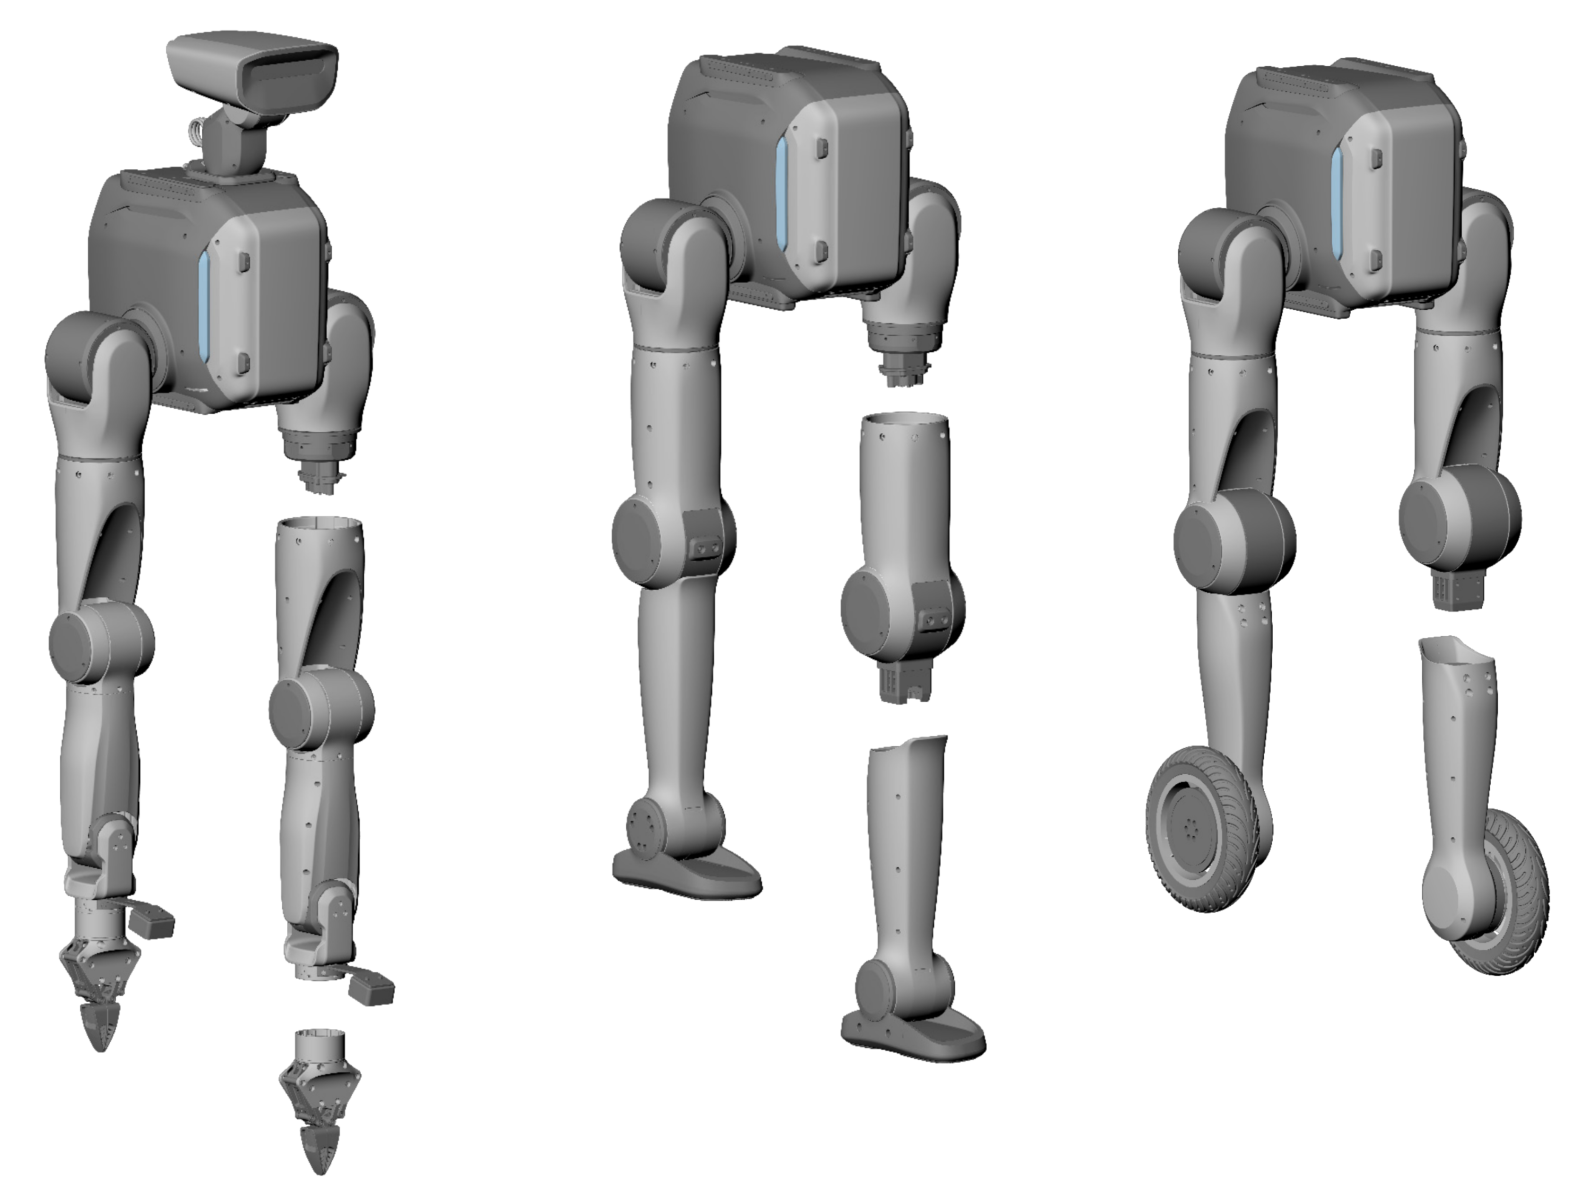
- 足式形态与双臂的前 3 个关节共用，您可从髋/肩位置以下更换手臂/腿，使用随箱工具包里的工具单人完成
- 双足/双轮足之间的切换可被快速更换，同时安装结构具有防呆设计，防止脚掌前后装反或轮足内外装反。

<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/robot_morphology_switching.png" style="width: 100%; max-width: 700px;">

# 4 遥控器说明

## 4.1 遥控器开关机

- 开启遥控器：长按 Power 键 2s 以上，听到“滴”的一声，遥控开启成功，进入默认界面。
- 关闭遥控器：长按 Power 键 2s 以上，听到“滴”的一声，遥控关闭、屏显熄灭。

## 4.2 屏幕信息

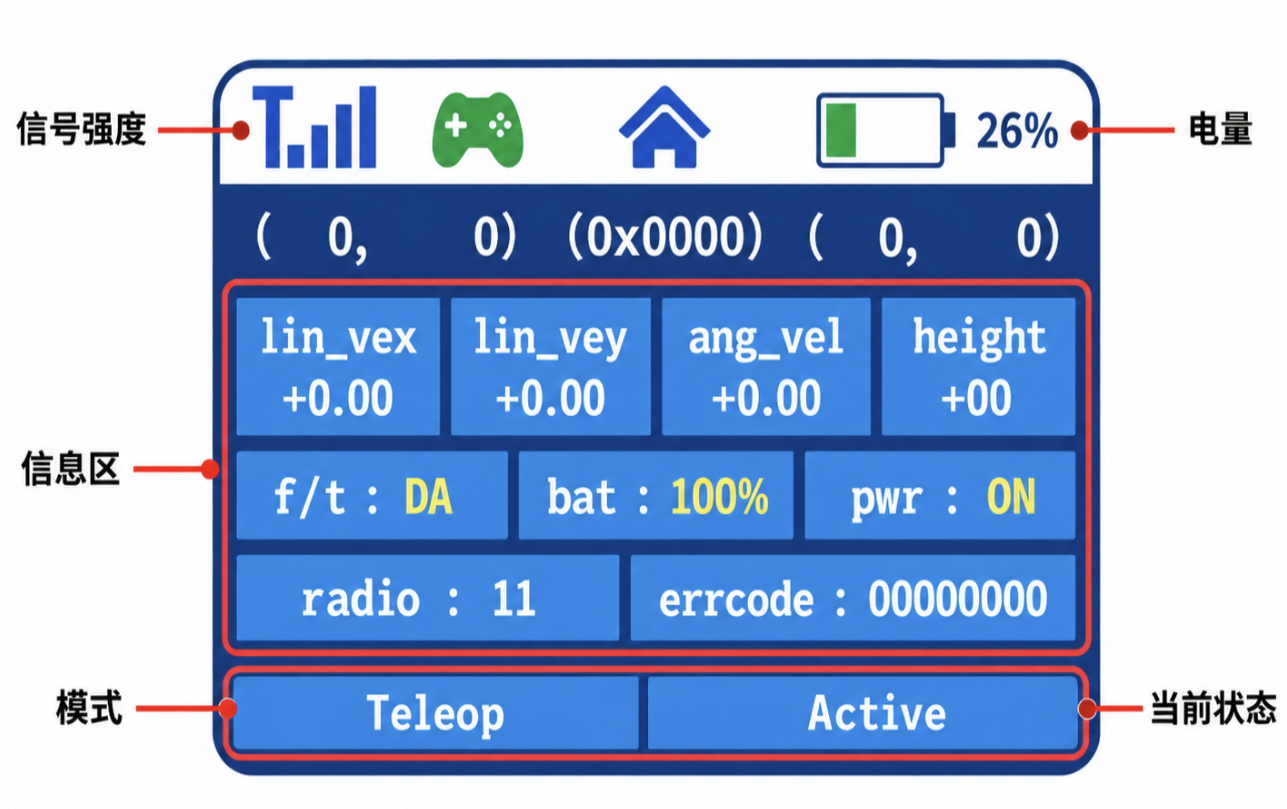
<img src="https://oss.limxdynamics.com/uploads/image/2026/10/12/1791769745951_image.png" alt="image.png" style="width: 500px; height: auto;" />


### 4.2.1 屏幕显示说明

| 显示区域 | 说明 |
| -------- | ---- |
| 信号强度 | 遥控器与机器人未连接时不显示信号图标；连接后显示蓝色信号栏，亮起的栏数越多，信号越强。 |
| 右上角电量 | 显示遥控器电量。 |
| 信息区 | 显示机器人反馈的信息，包括运动相关数值、高度、电量、上电状态及错误码等。`bat` 显示机器人电量，`pwr` 显示机器人上电状态，`errcode` 显示错误码。屏幕字段名保持原样。 |
| 模式（底栏左侧） | 显示当前模式。例如图中的 `Teleop` 表示遥操模式。 |
| 当前状态（底栏右侧） | 显示当前模式下的状态。例如图中的 `Active` 表示遥操状态，可直接使用 VR 控制。 |

### 4.2.2 模式与状态对照表

<table>
	<thead>
		<tr><th>屏幕模式</th><th>模式说明</th><th>屏幕状态</th><th>状态说明</th></tr>
	</thead>
	<tbody>
		<tr>
			<td rowspan="2">Motion</td>
			<td rowspan="2">演示与示教模式</td>
			<td>Show</td>
  			<td>演示动作状态。为避免误操作，只能在 <code>Motion</code> 模式的 <code>Idle</code> 状态下按<br/> <code>L1+△</code> 进入，不能通过 <code>R1+右键</code> 或 <code>R1+左键</code> 进入。</td>
		</tr>
		<tr><td>Idle</td><td>空闲状态。</td></tr>
		<tr>
			<td rowspan="6">Drive</td>
			<td rowspan="6">双轮/双足遥控模式</td>
			<td>Prepare</td>
			<td>准备姿态。</td>
		</tr>
		<tr><td>Walk</td><td>站立状态，包含行走。</td></tr>
		<tr><td>Docking</td><td>开始回充及回充过程中的状态。</td></tr>
		<tr><td>Charging</td><td>坐桩状态，机器人在充电桩上充电或已充满电。</td></tr>
		<tr><td>Undocking</td><td>离开充电桩的状态。</td></tr>
		<tr><td>Idle</td><td>空闲状态。</td></tr>
		<tr>
			<td rowspan="2">Teleop</td>
			<td rowspan="2">双臂遥操模式</td>
			<td>Active</td>
			<td>遥操状态，可直接使用 VR 控制。</td>
		</tr>
		<tr><td>Idle</td><td>空闲状态。</td></tr>
		<tr>
			<td rowspan="2">High-Level Dev</td>
			<td rowspan="2">上层开发者模式</td>
			<td>Active</td>
			<td>运行状态。</td>
		</tr>
		<tr><td>Idle</td><td>空闲状态。</td></tr>
		<tr>
			<td rowspan="2">Low-Level Dev</td>
			<td rowspan="2">底层开发者模式</td>
			<td>Active</td>
			<td>运行状态。</td>
		</tr>
		<tr><td>Idle</td><td>空闲状态。</td></tr>
	</tbody>
</table>

<div style="margin: 16px 0; padding: 14px 18px; background-color: #fff4e5; border-left: 4px solid #d97706; border-radius: 6px; color: #78350f; line-height: 1.7; overflow-wrap: anywhere;">
	<span aria-hidden="true">&#9888;</span> <strong>安全提醒</strong><br>
	进入 <code>Motion</code> 模式的 <code>Show</code> 状态前，请清空机器人本体周围至少 1 米范围内的物品，避免机器人执行演示动作时碰撞周围物品。
</div>


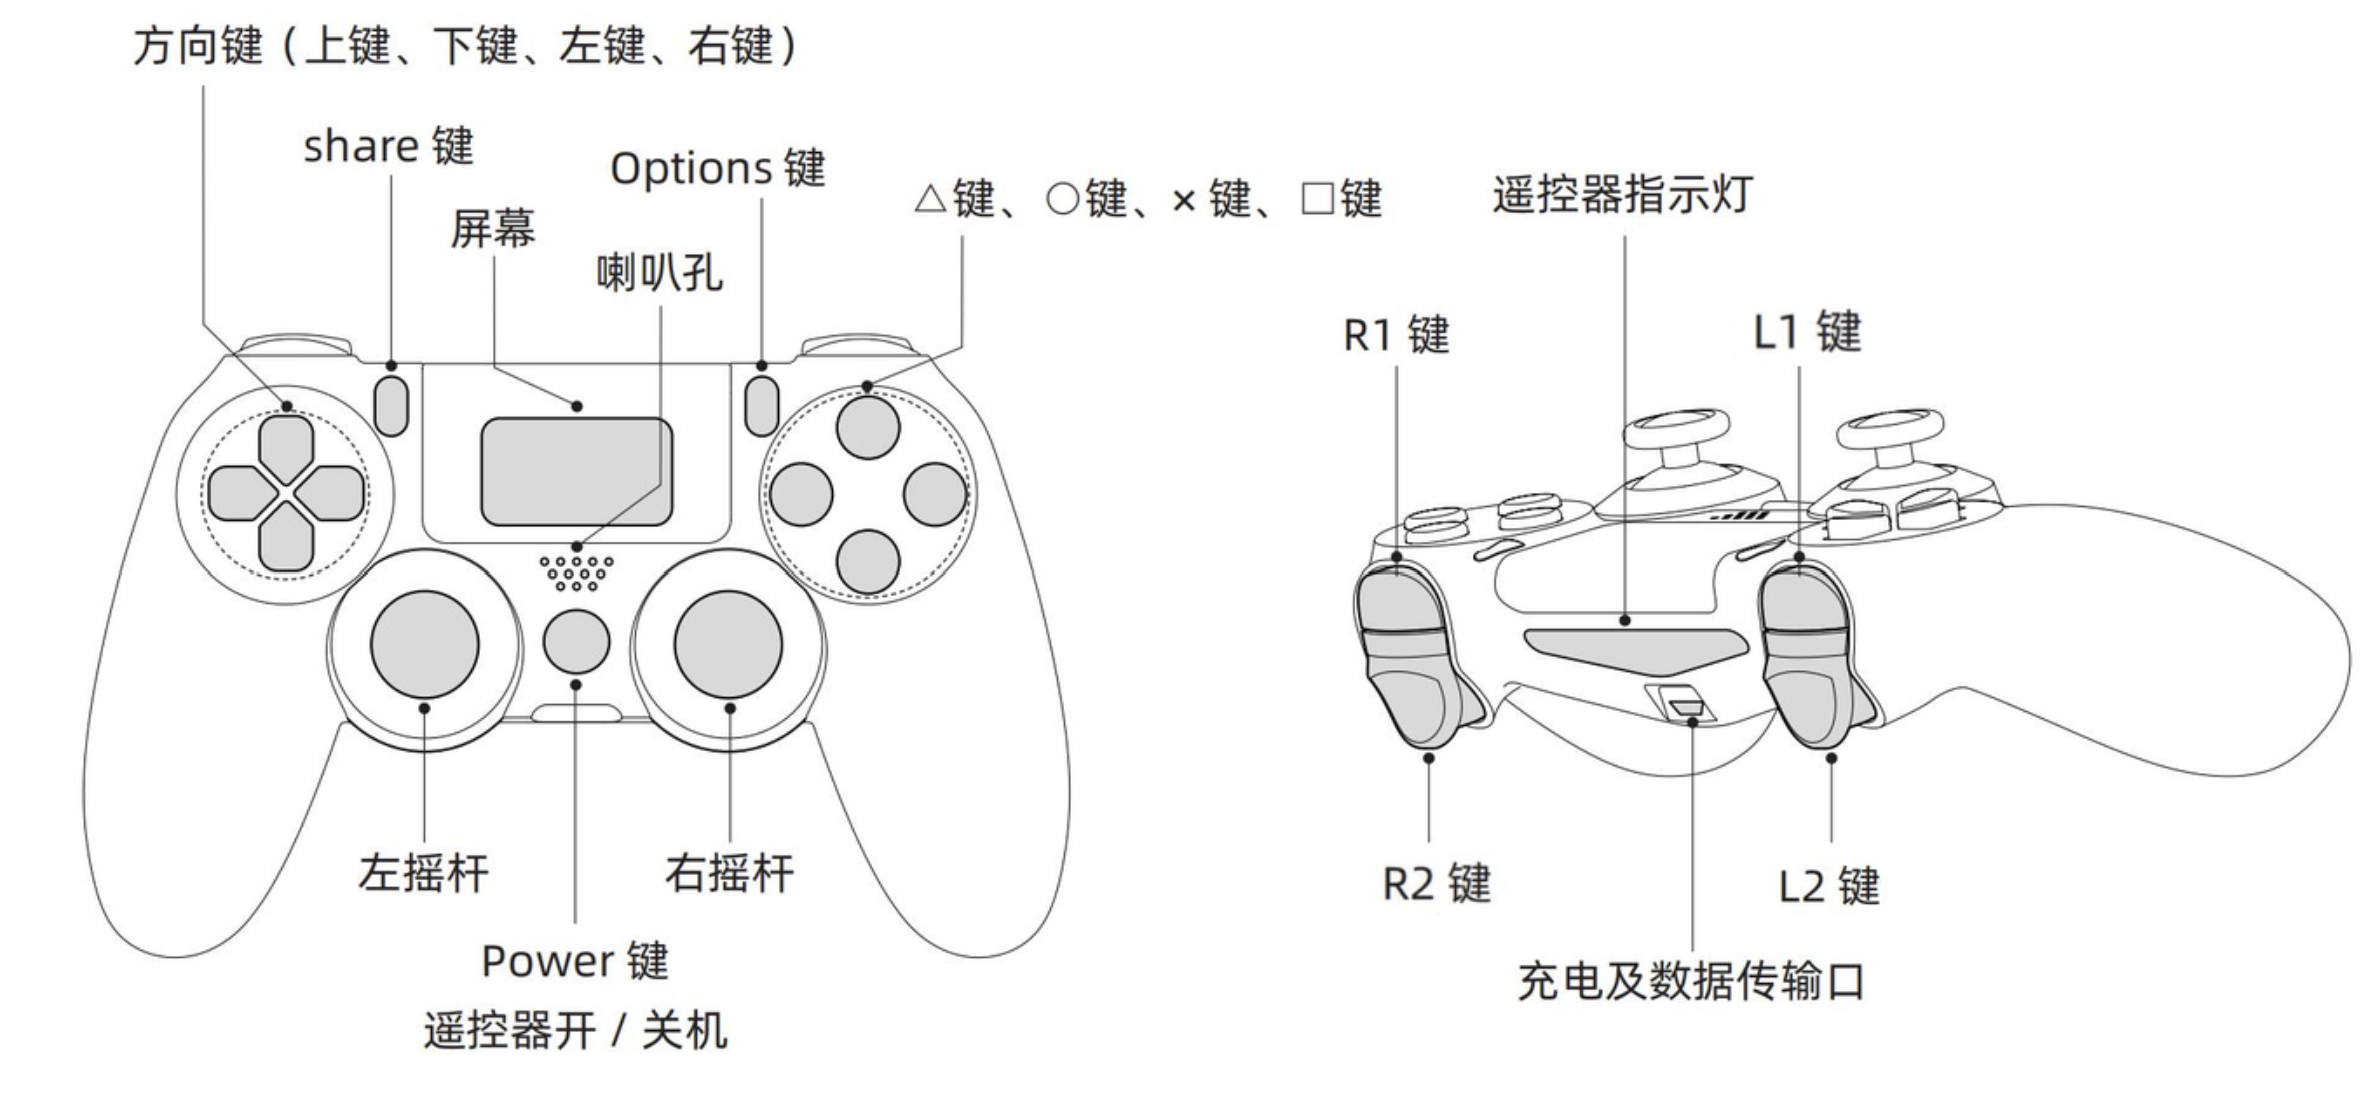
## 4.3 遥控器键位

<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/remote_keys.png" style="width: 100%; max-width: 900px;">

<div style="margin: 16px 0; padding: 14px 18px; background-color: #eff6ff; border-left: 4px solid #2563eb; border-radius: 6px; color: #1e3a8a; line-height: 1.7; overflow-wrap: anywhere;">
	<span aria-hidden="true">&#8644;</span> <strong>如何切换模式？</strong>
	<ul style="margin: 8px 0 0; padding-left: 22px;">
		<li>按 <code>L1+□</code> 进入当前模式的空闲状态。按下前，应确保机器人已得到安全支撑。</li>
		<li>确认屏幕底栏右侧的当前状态显示为 <code>Idle</code>。</li>
		<li>按 <code>R1+右键</code> 正向循环切换模式，或按 <code>R1+左键</code> 反向循环切换模式。每按一次切换一个模式。</li>
		<li>查看屏幕底栏左侧的模式名称，确认已切换到所需模式。</li>
		<li>只有在空闲状态下才能切换到其他模式；当前状态不是 <code>Idle</code> 时，<code>R1+右键</code> 和 <code>R1+左键</code> 不会切换模式。各模式下的状态需使用对应指令进入。</li>
		<li>双臂形态下，模式正向循环顺序为：<code>Motion</code> → <code>Teleop</code> → <code>High-Level Dev</code> → <code>Low-Level Dev</code>。</li>
	</ul>
</div>


<div style="margin: 16px 0; padding: 14px 18px; background-color: #fff4e5; border-left: 4px solid #d97706; border-radius: 6px; color: #78350f; line-height: 1.7; overflow-wrap: anywhere;">
	<span aria-hidden="true">&#9888;</span> <strong>安全提醒</strong><br>
	在 <code>Motion</code> 模式的<code>Show</code> 状态只能通过 <code>L1+△</code> 进入，不能通过 <code>R1+右键</code> 或 <code>R1+左键</code> 进入。此设计用于防止误触发演示动作。在演示过程中想要中途退出可以按下L1+X让机器回零。
</div>


<div style="margin: 16px 0; padding: 14px 18px; background-color: #f5f3ff; border-left: 4px solid #7c3aed; border-radius: 6px; color: #4c1d95; line-height: 1.7; overflow-wrap: anywhere;">
	<span aria-hidden="true">&#128161;</span> <strong>小提示</strong><br>
	如果当前状态已经显示为 <code>Idle</code>，但仍无法切换模式，先再按一次 <code>L1+□</code>，然后按 <code>R1+右键</code> 或 <code>R1+左键</code> 切换模式。
</div>

## 4.4 双臂/移动双臂机器人遥控指令速查表

| 概念         | 指令说明                                                                                                                                      | 前置条件 | 按键            | 备注                                                                   |
| ------------ | --------------------------------------------------------------------------------------------------------------------------------------------- | -------- | --------------- | ---------------------------------------------------------------------- |
| 模式切换     | 循环切换双臂形态下的模式，正序为：<br/>演示与示教模式 → VR遥操模式 → <br/>上层开发者模式 → 底层开发者模式                                                                                  | 空闲状态 |R1+右键:正向循环切换模式<br/> R1+左键 :反向循环切换模式      | 机器人开机默认保持关机前的模式<br/>注意：在 Motion 模式的 Idle 状态下，<br/>切换到 show 状态需要按 L1+△ 才能进入。                                         |
| 回位动作     | - 双臂形态下，<br/>回位动作为双臂外摆后自然下垂<br/>（有开启安全保护功能则触发手臂避让桌面动作） <br>- 完成回位动作后自动进入空闲状态<br/>（关节电机处于力矩阻尼状态） | 仅在遥控模式和<br/>上层开发者模式下生效     | L1+X            |                                                                        |
| 直接进入空闲状态 | 不执行回位动作，所有关节电机<br/>处于力矩阻尼状态，慢慢下滑                                                                                        | 全局     | L1+ □          |                                          |
| 急停按钮     | 所有电机驱动器立即断电状态，<br/>但电池供电和灯语等不会断电，整机会跌落                                                                            | 全局     | 左 + 右摇杆按键 | 任何模式和状态下急停触发后都会立即切断所有电机电源                     |
| 急停解除     | 电机重新上电                                                                                                                                  | 急停状态 | 右摇杆按键      | 其余状态单击无效果，解除后进入阻尼状态                                 |
| 校零         | 用于重新校准关节零点                                                                                                                          | 空闲状态 | L1+R1           | 仅升级主控或受到剧烈碰撞导致零点丢失、<br/>出现位置漂移的情况才需要进行校零 |
## 4.5 双足/双轮足机器人遥控指令

| 指令                            | 指令说明                                                                                             | 前置条件           | 按键                                             | 备注                                                                   |
| ------------------------------- | ---------------------------------------------------------------------------------------------------- | ------------------ | ------------------------------------------------ | ---------------------------------------------------------------------- |
| 模式切换                        | 循环切换双足/双轮足形态下的模式                                        | 空闲状态           | R1+右键:正向循环切换模式<br/> R1+左键 :反向循环切换模式                                         | 机器人开机默认保持关机前的模式                                         |
| 进入准备状态                    | 进行触地/抬头的动作                                                                                  | 空闲状态 | L1+ ○                                           |                                                                        |
| 直接进入空闲状态                    | 不执行回位动作，所有关节电机处于力矩阻尼状态，慢慢下滑                                               | 全局               | L1+ □                                           |                                        |
| 原地站起                        | 机器人从准备状态站起                                                                                 | 准备状态           | L1+ △                                           |                                                                        |
| 回位动作                        | - 双足/双轮足形态下，回位动作为蹲下折叠 <br>- 完成回位动作后自动进入空闲状态（关节电机处于力矩阻尼状态） | 仅在遥控模式和<br/>上层开发者模式下生效               | L1+X                                             |                                                                        |
| 前后移动                        | 机器人按照遥控指令，进行前后移动                                                                     | 站立状态           | 左摇杆 ↕︎                                      |                                                                        |
| 左右移动 （仅限双足）           | 机器人按照遥控指令，进行左右移动                                                                     | 站立状态           | 左摇杆 ↔︎                                      |                                                                        |
| 原地转向                        | 机器人按照遥控指令，进行顺时针、逆时针旋转                                                           | 站立状态           | 右摇杆 ↔︎                                      |                                                                        |
| 高度调节                        | 机器人在站立状态下，用户可通过<br/>遥控器在限制范围内调节机身高度                                                             | 站立状态           | 按住 R1+ 上下按键，机器人匀速下降/上升，松手停止 | 机器开关机后会回到默认位置，不记忆上次设置的高度                       |
| 平地/楼梯模式切换（推荐双轮足） | 切换楼梯模式和平地模式                                                                               | 站立状态           | 按 share 键 2s                                   | 推荐使用双轮足形态上下楼梯。<br/>双足受接触面积限制，对阶梯的高度、<br/>踏面宽度及表面摩擦系数有一定要求，<br/>直接上楼存在较大失稳倾倒风险，非必要请勿使用；<br/>如需测试请务必做好防跌落保护。                                                                       |
| 摔倒爬起                        | 机器人意外摔倒后，使机器人恢复站立                                                                   | 摔倒检测           | L2+ △                                           | 机器人在正常状态下按此组合键，无反应                                   |
| 急停按钮                        | 所有电机驱动器立即断电状态，但电池供电和灯语等不会断电，整机会跌落                                   | 全局               | 左 + 右摇杆按键                                  | 任何模式和状态下急停触发后都会立即切断所有电机电源                     |
| 急停解除                        | 电机重新上电                                                                                         | 急停状态           | 右摇杆按键                                       | 其余状态单击无效果，解除后进入阻尼状态                                 |
| 校零                            | 用于重新校准关节零点                                                                                 | 空闲状态           | L1+R1                                            | 仅升级主控或受到剧烈碰撞导致零点丢失、出现位置漂移的情况才需要进行校零 |

<div style="margin: 16px 0; padding: 14px 18px; background-color: #eef9f0; border-left: 4px solid #36a657; border-radius: 6px; color: #245c35; line-height: 1.7;">
  <strong style="color: #267a43;">🔋 自动回充</strong><br>
  TRON 2 双轮足支持自动回充。使用方法请前往文档中心查阅<a href="https://www.limxdynamics.com/zh/documents/880763617736265728" style="color: #1677ff; text-decoration: none;">《TRON2 双轮足自主回充用户手册》</a>。
</div>

> **提示：**
> 
>
> 急停触发后都会立即切断所有电机电源（开机前请确认急停状态）。
>   a.本体急停：机器人急停按钮按下为急停状态，弹起为非急停状态。急停解除后，必须重新上电才能恢复机器状态
>   b.遥控急停：左右摇杆同时按下为急停状态。按下右摇杆按键结束急停状态，等待几秒后自动恢复机器状态。

# 5 VR 设备及双臂遥操作使用说明（仅针对双臂/移动双臂机器人）

## 5.1 **VR 手柄键位**

![](https://oss.limxdynamics.com/uploads/image/2026/07/20/1784549335884_image.png)


## 5.2 VR 手柄指令

<table style="border-collapse: collapse; width: 100%;">
  <thead>
    <tr style="background-color: #f6f1fe;"> 
      <th scope="col" colspan="4" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>双臂</strong></th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>概念</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>指令说明</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>前置条件</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>按键</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">启动VR遥操</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">从空闲状态位姿进入VR遥操初始零位，同时夹爪也会执行校零动作</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人处于VR遥操模式</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">同时长按左手柄X键，右手柄A键，刚开机后启动需长按约 3s</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">回复遥操初始零位</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">遥操作过程中，使用VR控制器让手臂回到初始零位（手肘向前折起90°）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">同时长按（>1s）左手柄X键，右手柄A键</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">末端跟随</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">手握VR控制器，机械臂末端跟随</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操初始零位状<br/>态/VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">无</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">末端锁定</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操过程中，可暂停手臂，典型场景为单手操作时固定另一侧手臂<br>- 回零锁定状态下，需同时单击「左控制器X键」和「右控制器A键」<br>- 遥操作过程中，单击「左控制器X键」，左臂暂停，再次单击取消暂停<br>- 遥操作过程中，单击「右控制器A键」，右臂暂停，再次单击取消暂停</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操初始零位状<br/>态/VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">短按左控制器X键<br>短按右控制器A键<br></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">夹爪夹取</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">遥控夹爪闭合与张开，短按一下夹爪闭合/张开<br></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操初始零位状<br/>态/VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">左/右扳机键</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">开始数据采集</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;"><strong>开始采集遥操作数据</strong><br>VR接收到机器人开始数据采集，VR手柄震动反馈，数据采集平台状态同步更新</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">右控制器B键</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">结束数据采集</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;"><strong>结束采集遥操作数据</strong><br>VR接收到机器人结束数据采集，VR手柄震动反馈，数据采集平台状态同步更新</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">左控制器Y键</td>
    </tr>
    <tr style="background-color: #f6f1fe;">
      <td colspan="4" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>移动底盘</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>概念</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>状态说明</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>前置条件</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>按键</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">底盘模式选择<br></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">选择底盘为「阿克曼模式」或「斜移模式」</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">开箱初始默认为「阿克曼模式」<br>长按右摇杆1s，切换为「斜移模式」<br>长按左摇杆1s，切换为「阿克曼模式」</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">前向移动</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人前向移动</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">左摇杆前推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">后向移动</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">机器人后向移动</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">左摇杆后推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">阿克曼旋转</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">「阿克曼模式」下驱动轮旋转带动底盘旋转</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">「阿克曼模式」下，右摇杆左/右推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">斜移运动</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">「斜移模式」下底盘不旋转，驱动轮转动，底盘左/右斜移</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">「斜移模式」下，右摇杆左/右推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">速度调节</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">移动底盘速度可用摇杆调节<br></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">左摇杆前/后推行程越大，速度越大。行程为0，速度为0，行程最大，速度最大</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">驻车状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">需要将机器人长时间停止在固定位置（如停泊、执行固定台面操作任务），可将底盘切换至「驻车状态」，四轮四转向呈X形锁止</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">同时长按左控制器G键和右控制器摇杆1s</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">急停</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">带移动底盘的TRON2双臂形态，触发急停时移动底盘也立即停止运行</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR控制器<br>同时按VR左摇杆和右摇杆<br>手柄遥控器<br>同时按手柄遥控器左右摇杆</td>
    </tr>
    <tr style="background-color: #f6f1fe;">
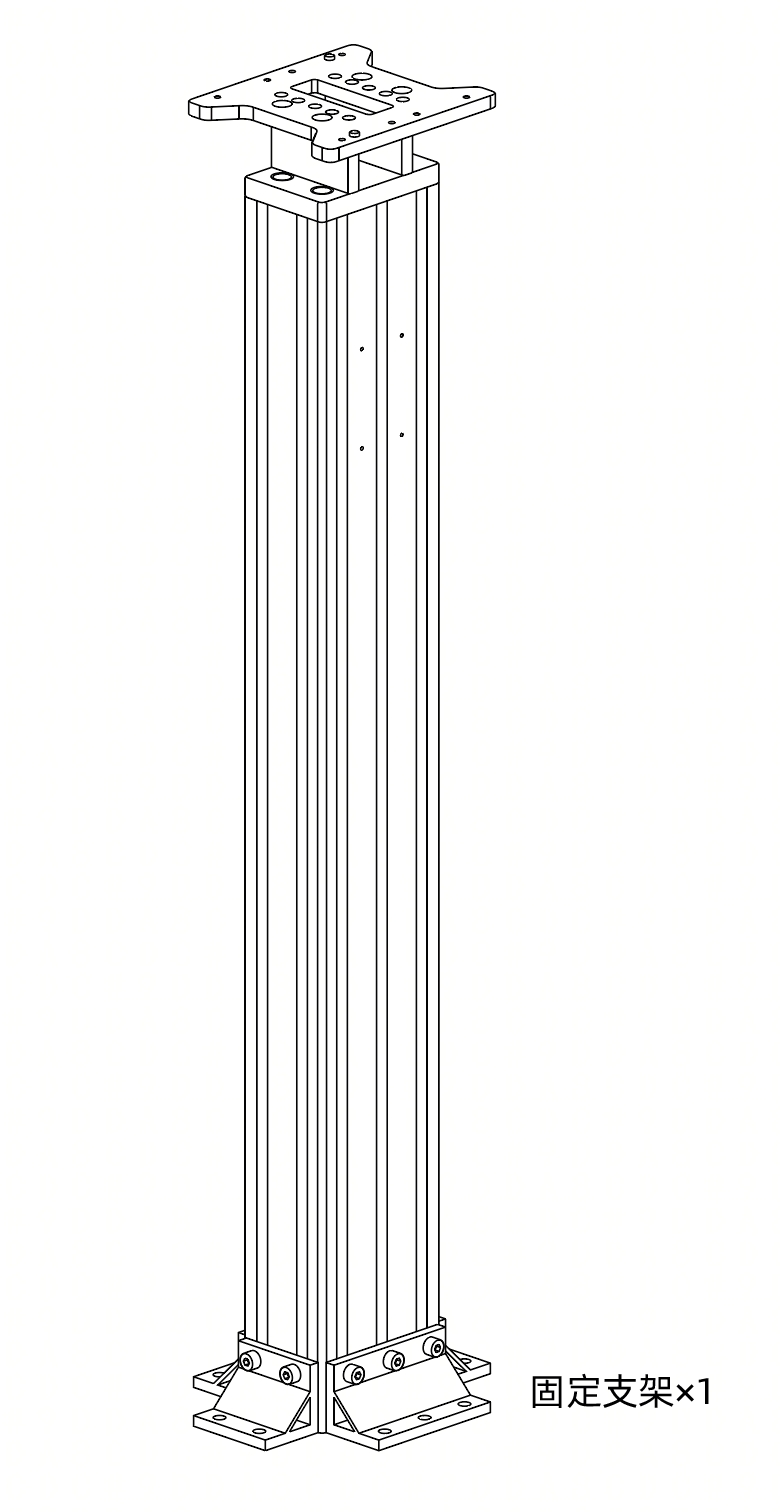
      <td colspan="4" style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>升降支架</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>概念</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>状态说明</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>前置条件</strong></td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;"><strong>按键</strong></td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">上升</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">控制支架将机器人高度向上升起</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">按住右遥控器G键，左摇杆前推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">下降</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">控制支架将机器人高度向下降</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">按住右遥控器G键，左摇杆后推</td>
    </tr>
    <tr>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: center; vertical-align: middle;">回零</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">发送指令让支架回零位（零位为支架最上端，方便拆取电池）</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">VR遥操工作状态</td>
      <td style="border: 1px solid #e0e0e0; padding: 6px 10px; text-align: left; vertical-align: middle;">同时长按右控制器G键和左控制器摇杆1s</td>
    </tr>
  </tbody>
</table>


## 5.3 遥操作准备

### 5.3.1 双臂校零

> **提示：**
> 
>
> - 仅升级主控或受到剧烈碰撞导致零点丢失、出现位置漂移的情况才需要进行校零
> - 移动底盘形态下，需要将机器人升至最高点才可以执行校零操作
> - 校零完成后请等待 5 秒左右（机器正在自主刷新新的零位信息），在进行其他操作

1. 按 `L1+X` 确保双臂处于空闲状态，且自然下垂；
2. 按遥控器 `L1+R1` 键开始自动校零，校零结束后，双臂应处于自然下垂状态；
3. 过程中指示灯变红则为校零失败，可尝试重新校零

### 5.3.2 TRON2 机器人切换到遥操作模式

1. 按遥控器 `L1+□`，确认当前状态显示为 `Idle`。
2. 按 `R1+右键` 或 `R1+左键` 循环切换模式，直到屏幕模式显示为 `Teleop` `Active`。
3. 按后续章节完成 VR 设备内遥操作程序的启动及遥操作准备。

> 如果屏幕已显示 Idle，但模式无法切换，先再按一次 `L1+□`，然后重新切换。按 `L1+□` 前，应确保机器人已得到安全支撑。


### 5.3.3 **VR 设备内启动遥操作小程序**

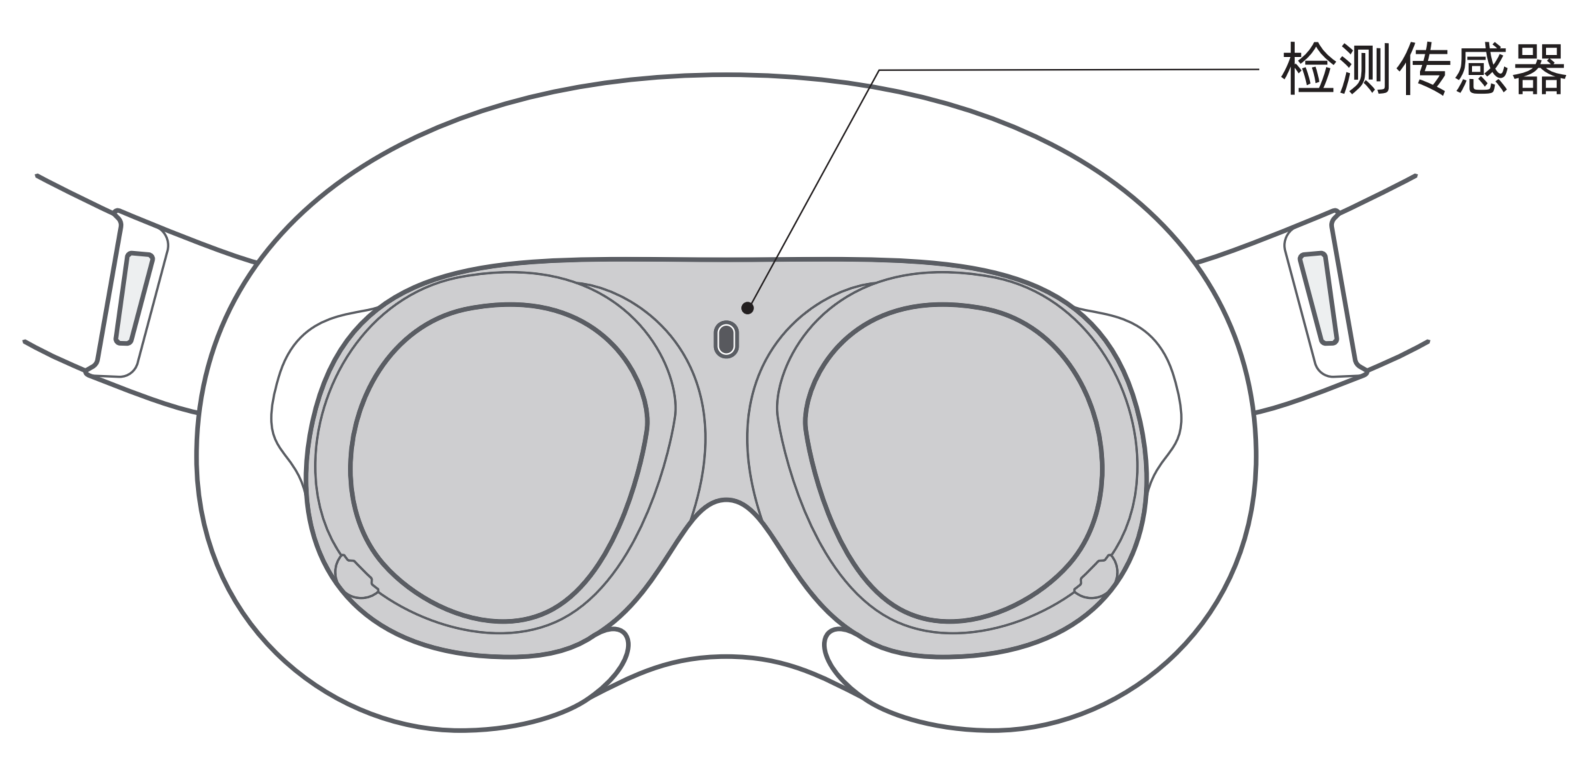
> **注意**：操作使用前请勿撕除检测传感器遮挡贴纸（撕除后头显设备将高频进入休眠模式）
> <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/vr_sensor_sticker.png" alt="" title="vr_sensor_sticker.png" loading="lazy" style="width: 100%; max-width: 600px; height: 100%; max-height: 500px; border-radius: 5px; border: 1px solid #e0e0e0;">


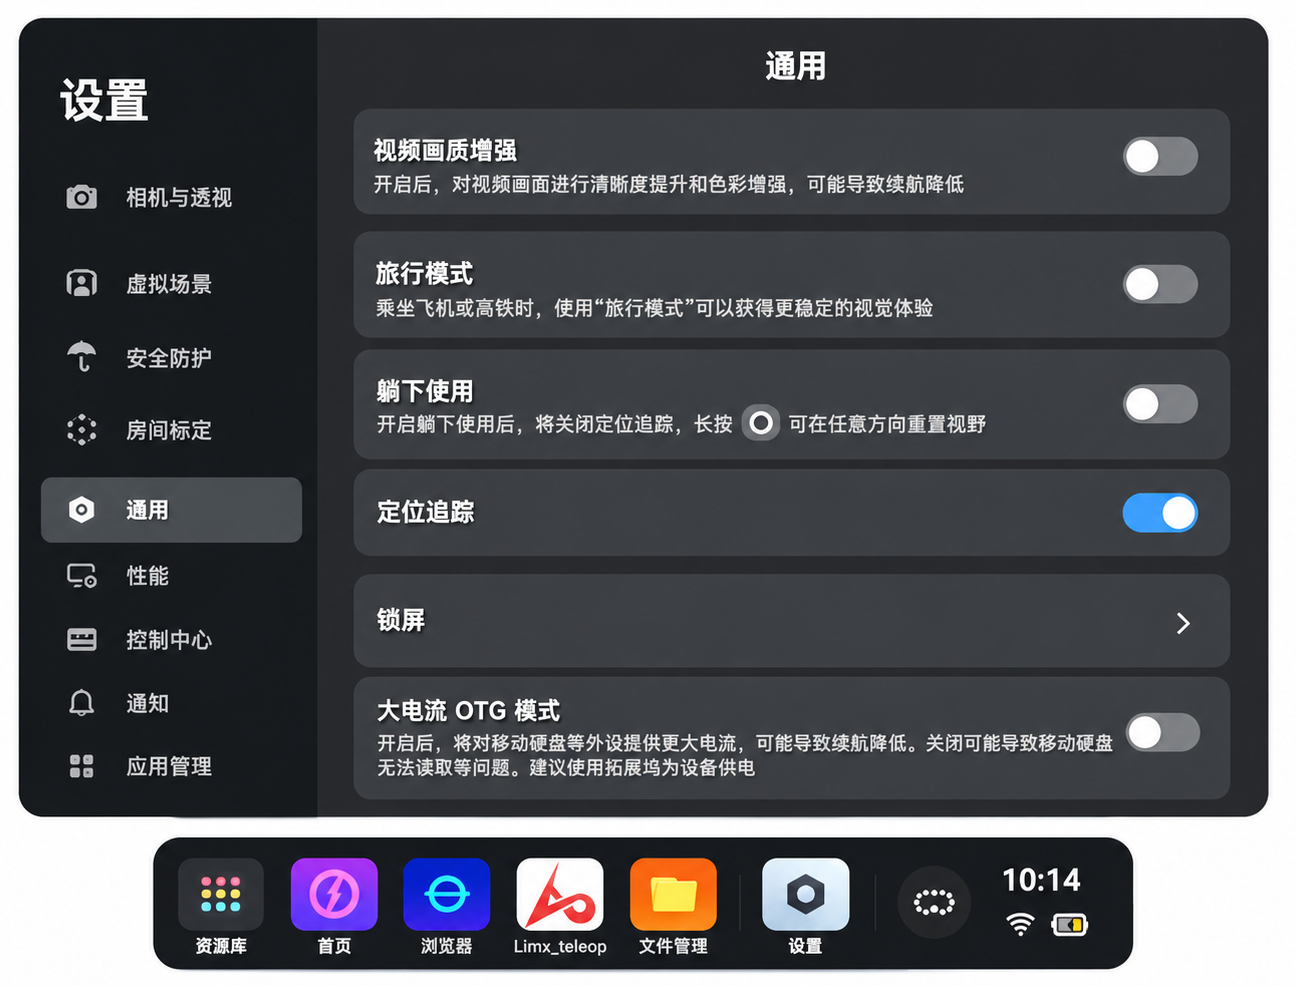
> **注意：进行 VR 遥操作前，务必进入 VR 设备的“设置 → 通用”，确认“定位追踪”已开启。关闭定位追踪会导致手柄位姿容易抖动，影响遥操作稳定性。**
<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/vr_positional_tracking.png"   style="width: 100%; max-width: 600px; height: auto; ">


- 首次使用 VR 设备连接机器人时，需要**佩戴VR头显**，在 VR 界面中完成以下配置。
- 使用技巧：移动右手控制器进行指向，短按右手扳机键选择或确认。
  
| 步骤 | 操作 | 图示 |
|---|---|---|
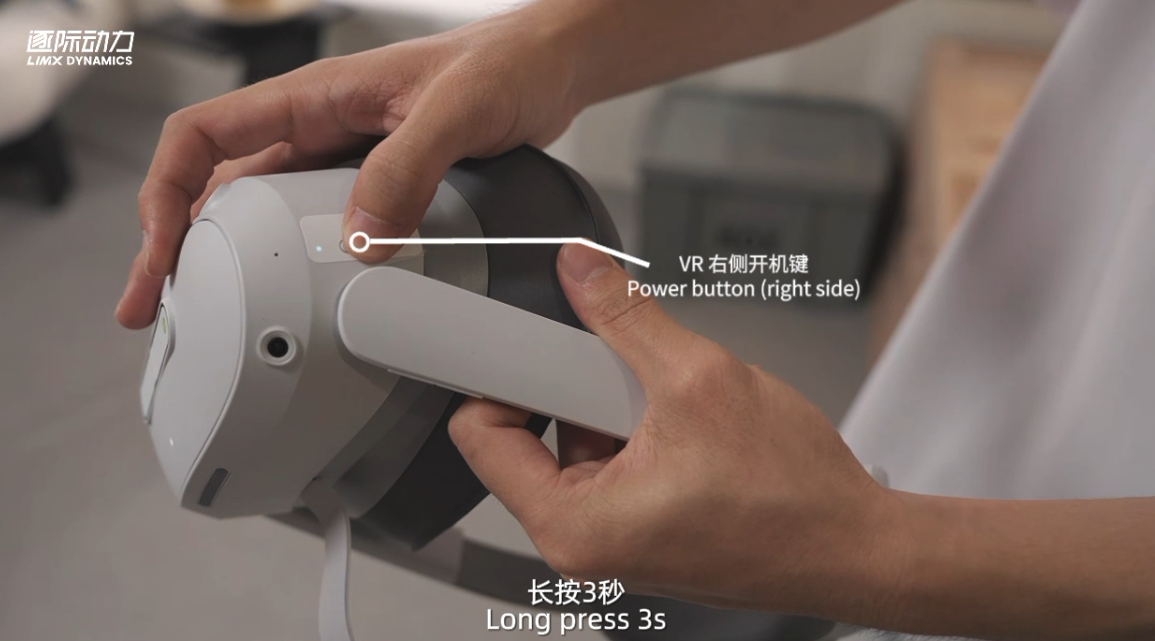
| 1. 开启 VR | 长按头显右侧电源键约 3 秒开机，**戴上头显**进入系统主界面 | <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/k12_vr_power_on.png" style="width: 100%; max-width: 800px;  border-radius: 6px; border:1px solid #ccc;"> |
| 2. 连接机器人 Wi-Fi | 在快捷面板 / 设置中连接 `TRON2A_XXX_2.4G` 或 `TRON2A_XXX_5G`，密码 `12345678` | <video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k11_wifi_password.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video> |
| 3. 启动遥操应用 | 资源库 → 未知来源 → `Limx_teleop` | <video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k18_open_limx_teleop.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video> |
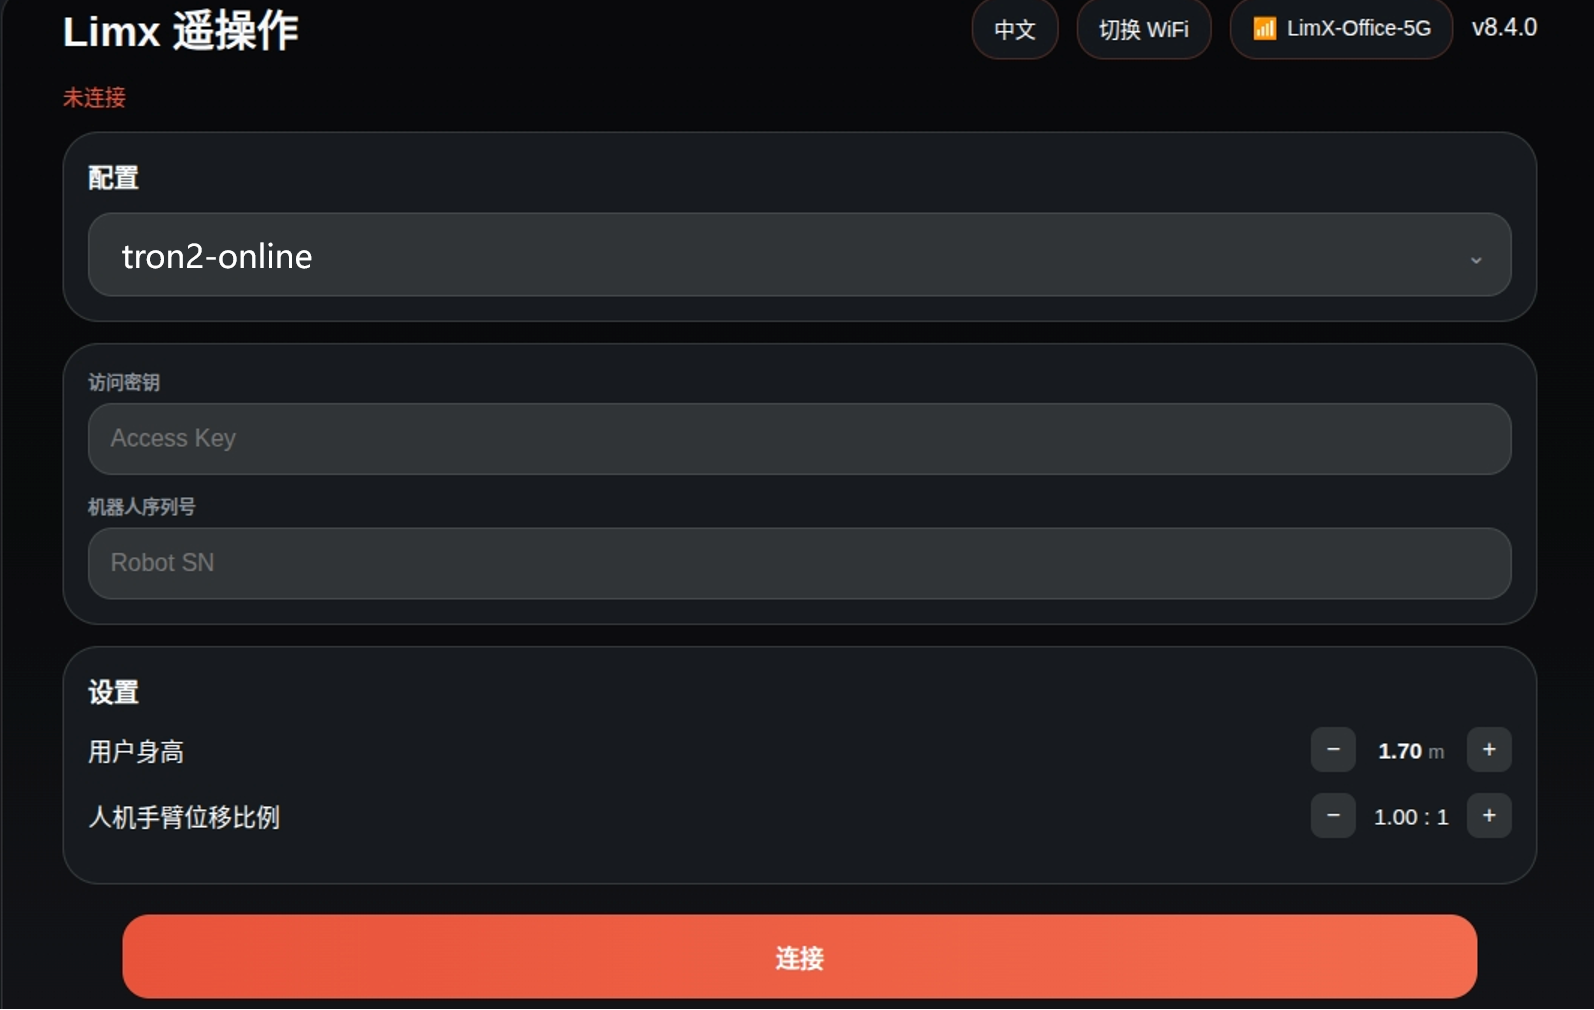
| 4. 配置并连接 | 选择 `tron2-offline`，IP 填 `10.192.1.2`，点击**连接** | <video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k20_enter_ip.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video>|

  **注意：本地遥操作时，建议断开机器人与外部 WiFi 的连接，仅保留机器人自身的 5 GHz WiFi 供 VR 设备连接。**

  <blockquote style="margin: 12px 0; padding: 12px 16px; border-left: 4px solid #f59e0b; background-color: #fff7ed; color: #7c2d12;">
  当 VR 设备连接机器人自身的 5 GHz WiFi，而机器人同时连接外部 5 GHz WiFi 时，两路 5 GHz WiFi 可能相互干扰，导致画面延迟、操作卡顿或抖动。如需让机器人连接外部网络，请选择 2.4 GHz WiFi，并让 VR 设备继续连接机器人自身的 5 GHz WiFi。
  </blockquote>

- 点击“连接”进入 TRON 2 遥操作工作状态。默认透视界面显示头部相机和左右腕部相机画面，可在右下角开启或关闭腕部相机画面。

<video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/vr_05_open_data_collector_zh.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video> 

> 注意：过程中如果提示是否启动身体跟随，选择不启动即可。 


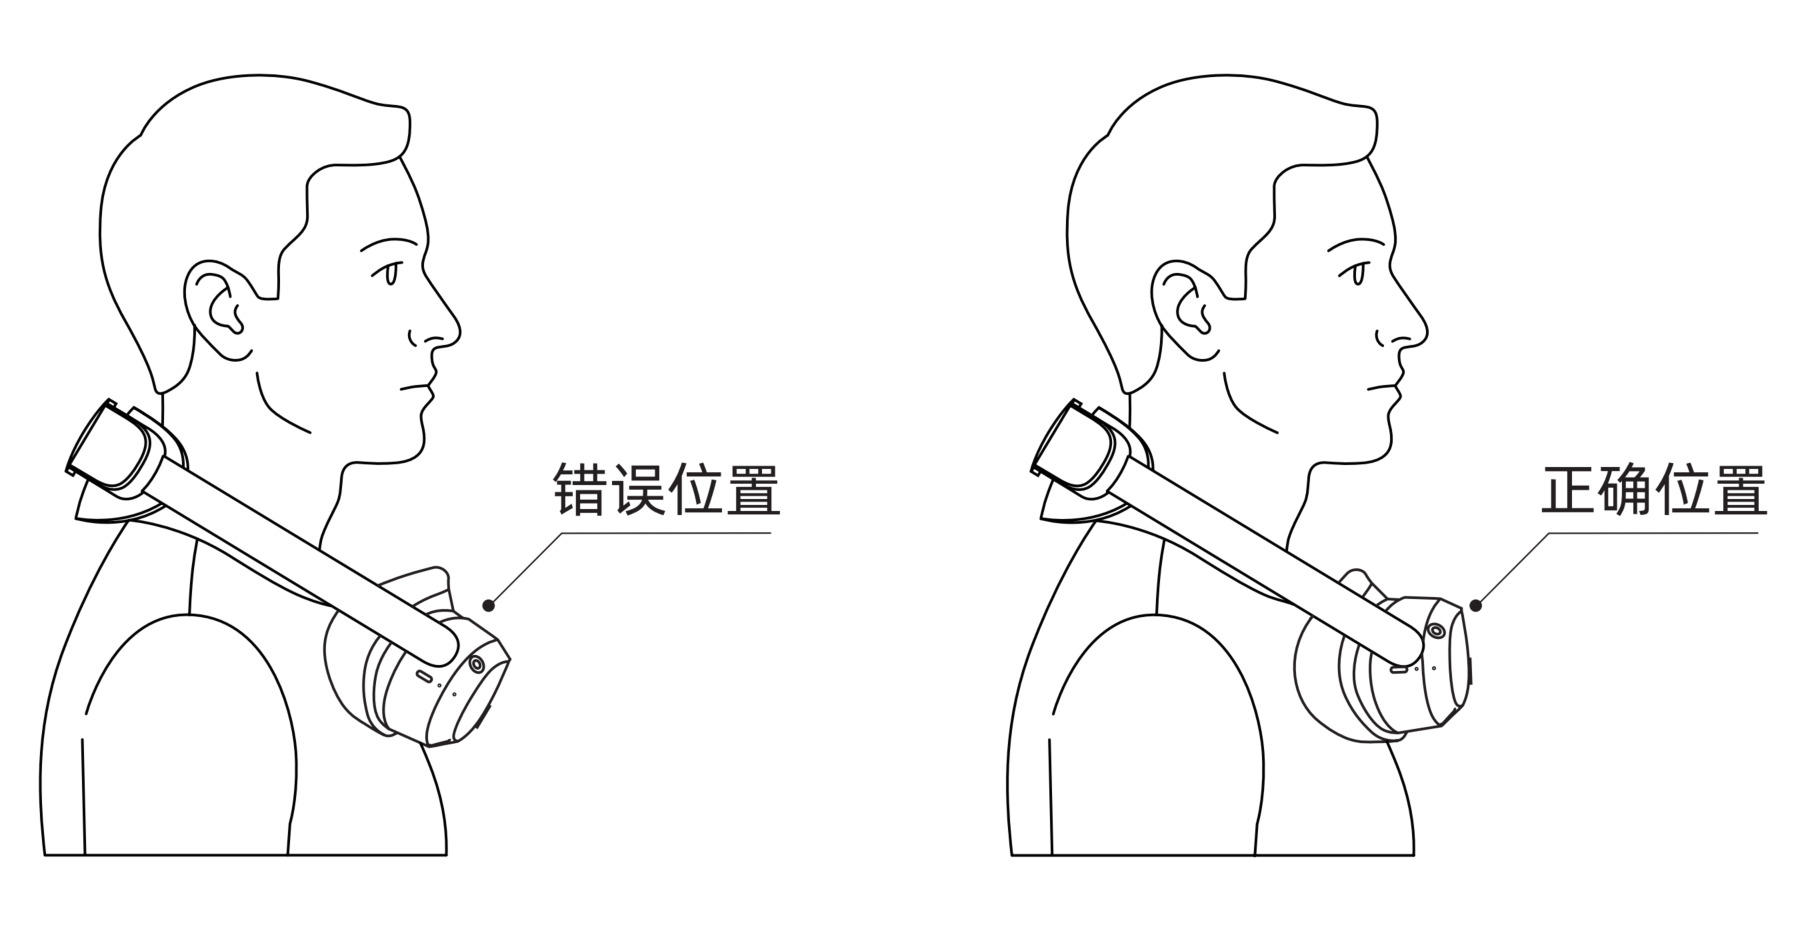
4.将VR头显水平挂在脖子上，如下图所示。VR手柄拿在手中准备进行遥操作。

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/vr_headset_position.png" alt="" title="vr_headset_position.png" loading="lazy" style="width: 100%; max-width: 500px; ">


## 5.4 遥操作使用

### 5.4.1 双臂回零：进入准备姿态

同时长按 `左手柄 X 键+右手柄 A 键` 1.0 秒以上。回零完成后，双臂进入遥操作准备状态（小臂向前伸出，与上臂呈 90°）。遥操作过程中，也可执行此操作使双臂返回准备状态。
<video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k25_long_press_xa_zero.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video>

> 刚开机后进入遥操准备状态需要 同时长按 `左手柄 X 键+右手柄 A 键` 3.0 秒左右。

### 5.4.2 进入遥操作工作状态


**双臂解锁运动：** 双手握住手柄，使双臂姿态接近机器人双臂姿态，并保持手柄水平向前。同时短按 `X+A` 约 0.2 秒，解除双臂锁定。机械臂末端开始跟随手柄移动，机器人进入遥操作工作状态。

<video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k26b_tap_xa_unlock.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video>

> ⚠️ 首次操作请用小幅、缓慢的动作。避免突然大幅度移动手柄，导致机械臂快速甩动或磕碰周围物品。遥操链路存在约 100 ms 延迟，请预留提前量。


### 5.4.3 夹爪夹取

按下 `左扳机按键/右扳机按键` 开启左/右夹爪，再次按下关闭

 <video src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/k23_trigger_grippers.mp4" autoplay loop muted playsinline controls style="width: 100%; max-width: 800px; border-radius: 6px; border:1px solid #ccc; image-rendering: -webkit-optimize-contrast;"></video> 

### 5.4.4 移动地盘和升降支架控制

此时可正常按照 VR 设备指令控制移动地盘和升降支架。


# 6 机器人网络连接

## 6.1 个人电脑有线连接机器人

1. 使用网线连接机器人背部千兆网口及 PC 端网口。
2. 修改个人电脑的 ip 地址，与机器人同网段，即可进入系统，机器人 IP 地址为 10.192.1.2。例如这里设置成 10.192.1.120
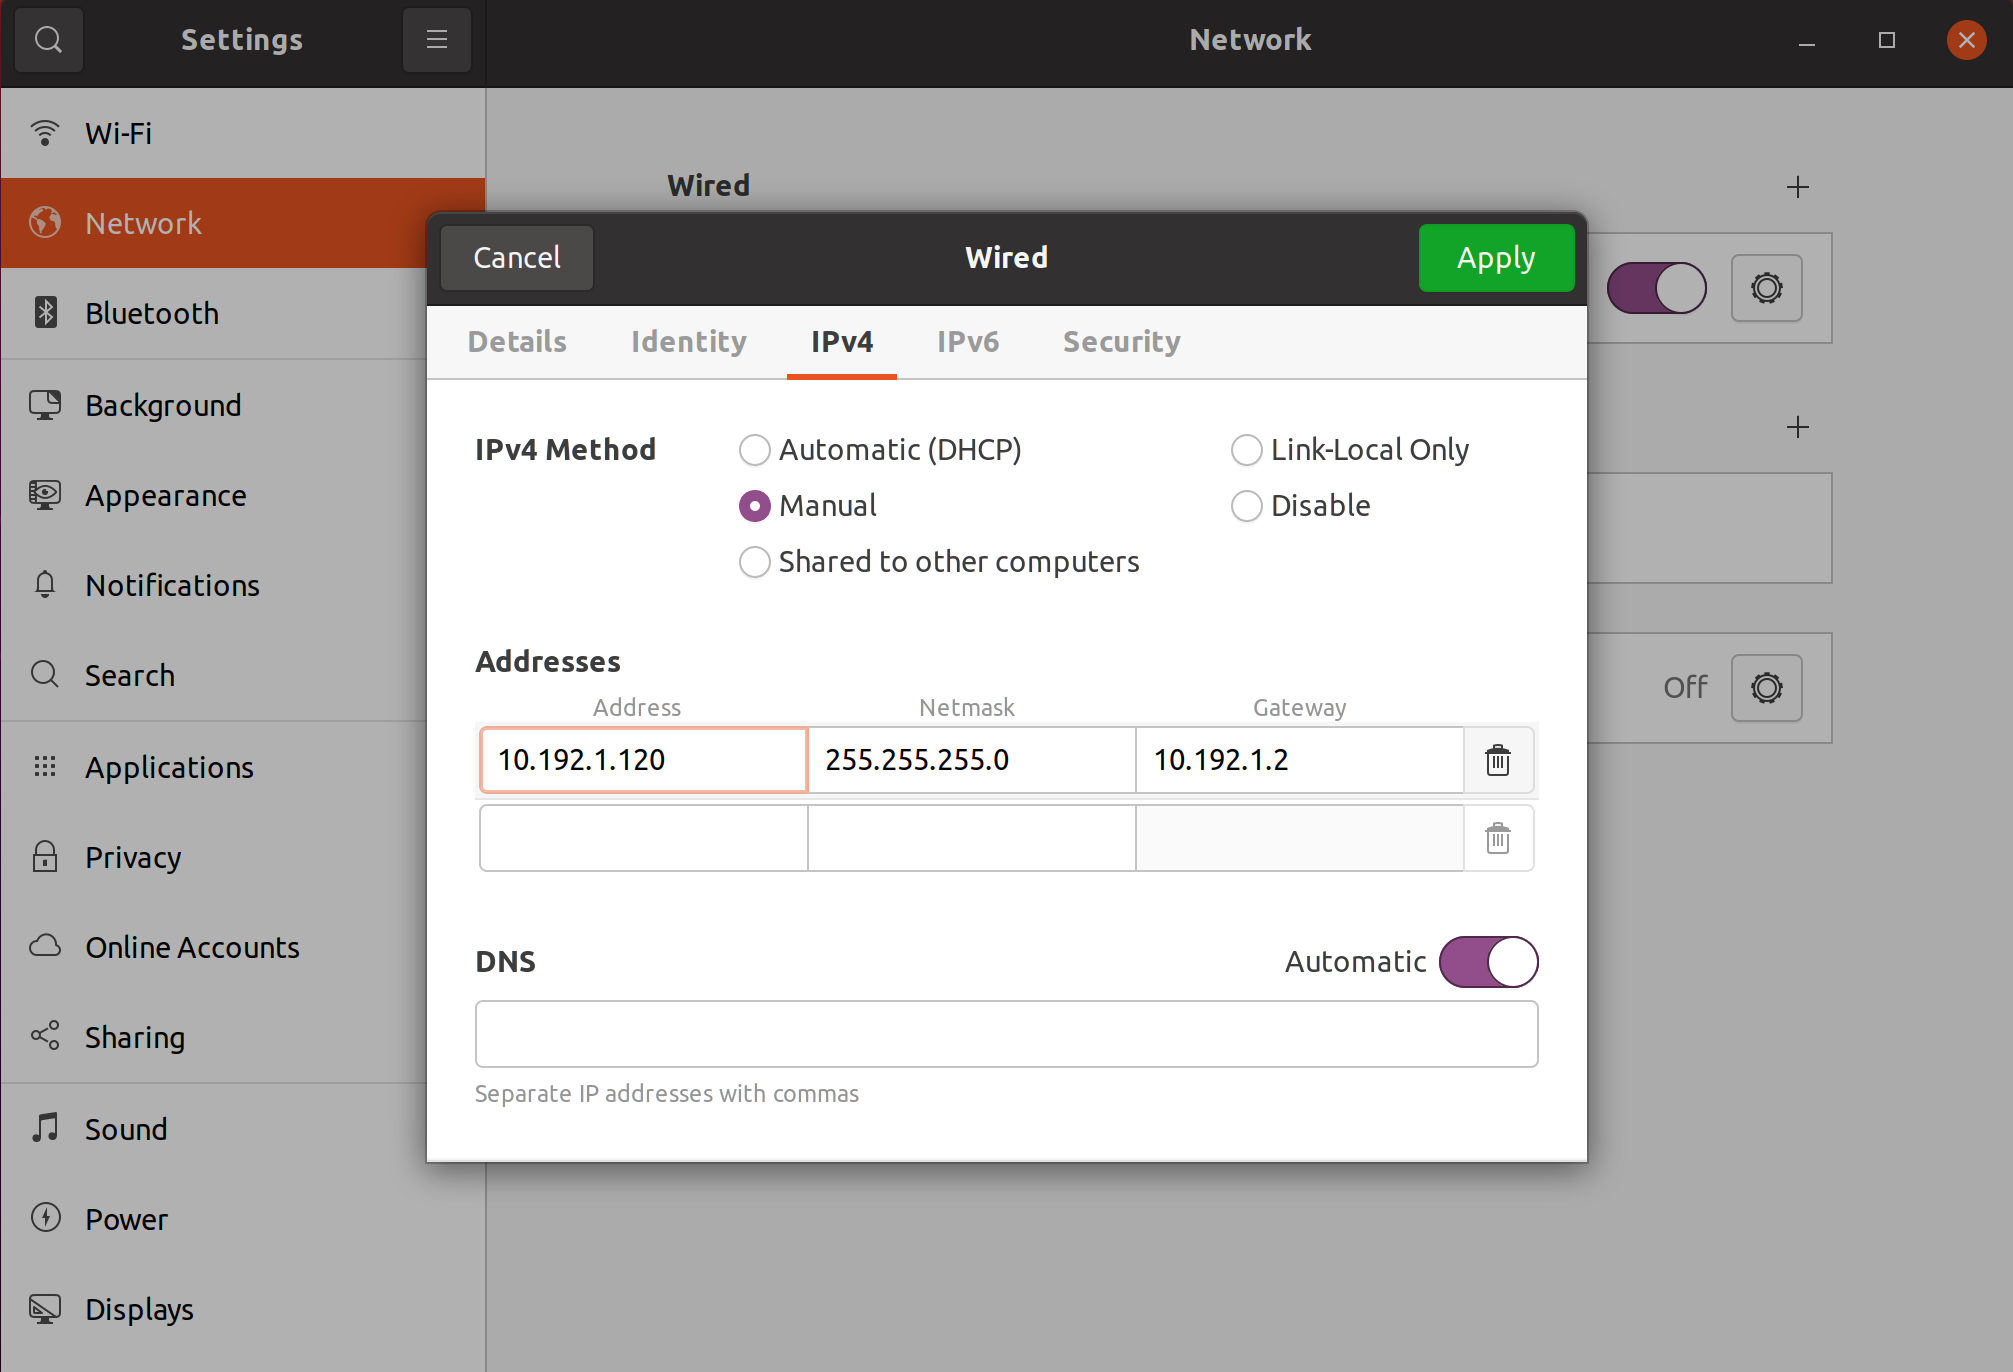
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/net_pc_ip_setting.png" alt="" title="net_pc_ip_setting.png" loading="lazy" style="width: 100%; max-width: 900px;  border-radius: 5px; border: 1px solid #e0e0e0;">


## 6.2 个人电脑无线连接机器人

1. 机器人开机完成后，使用个人电脑连接机器人 Wi-Fi，名称格式通常为「TRON2A_XXX_2.4G」或「TRON2A_XXX_5G」。
2. 输入 Wi-Fi 密码：`12345678`。

## 6.3 机器人连接外部互联网

1. 个人电脑连接机器人完成后，通过浏览器进入机器人管理页面 http://10.192.1.2:8080
2. 点击右侧WIFI图标，输入机器人需要连接的WIFI相关信息，包含“WIFI频段”“WIFI SSID”“WIFI密码”“路由器管理员密码”
<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/net_wifi_settings.png" alt="" title="net_wifi_settings.png" loading="lazy" style="width: 100%; max-width: 900px;  border-radius: 5px; border: 1px solid #e0e0e0;">


## 6.4 远程遥操作配置

完成以下设置后，可使用 VR 设备通过外部互联网遥操作已绑定的机器人。

> 操作前，请先按照 [6.3 机器人连接外部互联网](#63-机器人连接外部互联网) 完成设置，并确保机器人和 VR 设备均已连接外部互联网。

### 6.4.1 绑定机器人

1.外部互联网访问机器人管理平台http://robonexus.limxdynamics.com/ ，注册并登录账号，在个人信息页面获取 Access Key。


<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/robot_platform_personal_info_zh.png" style="width: 100%; max-width: 700px;">

2.需要连接机器人wifi或网口，然后在浏览器中访问远程遥操作配置页面http://10.192.1.2:9191，填写平台地址 `http://robonexus.limxdynamics.com/` 和账号的 Access Key，保存并应用配置。


<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/robot_config_remote_teleop_zh.png" style="width: 100%; max-width: 700px;">
3.访问机器人管理平台 http://10.192.1.2:8080，在“机器人信息”中记录机器人序列号SN码。

<img src="https://oss.limxdynamics.com/uploads/image/2026/09/16/1789554460650_img_v3_0215i_f55e6ade-79a1-45db-ab0c-9cc39c3eb8eg.jpg" alt="img_v3_0215i_f55e6ade-79a1-45db-ab0c-9cc39c3eb8eg.jpg" style="width: 600px; height: auto;" />


### 6.4.2 连接 VR 设备

1. 打开 VR 设备中的遥操作程序，选择通过外部互联网连接。
2. 配置选择 `tron2-online`，填写账号的 Access Key 和机器人序列号，然后点击“连接”。


<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/vr_teleop_config_zh.png" style="width: 100%; max-width: 700px;">
3.连接成功后，机器人管理平台将显示当前可远程遥操作的机器人。


<img src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/pic/robot_platform_device_mgmt_zh.png" style="width: 100%; max-width: 700px;">


# 7 软件升级

  ## 7.1 机器人本体固件升级
通过浏览器进入机器人管理页面，选择本地提前下载好的机器人软件版本进行升级。具体步骤如下：

1.连接和IP设置：

  - 用个人电脑连接到机器人。

  - 使用Shell命令 `ping 10.192.1.2` 以确保连接正常。

2.访问管理页面：在浏览器地址栏输入：[http://10.192.1.2:8080](http://10.192.1.2:8080/) 进入机器人管理页面。
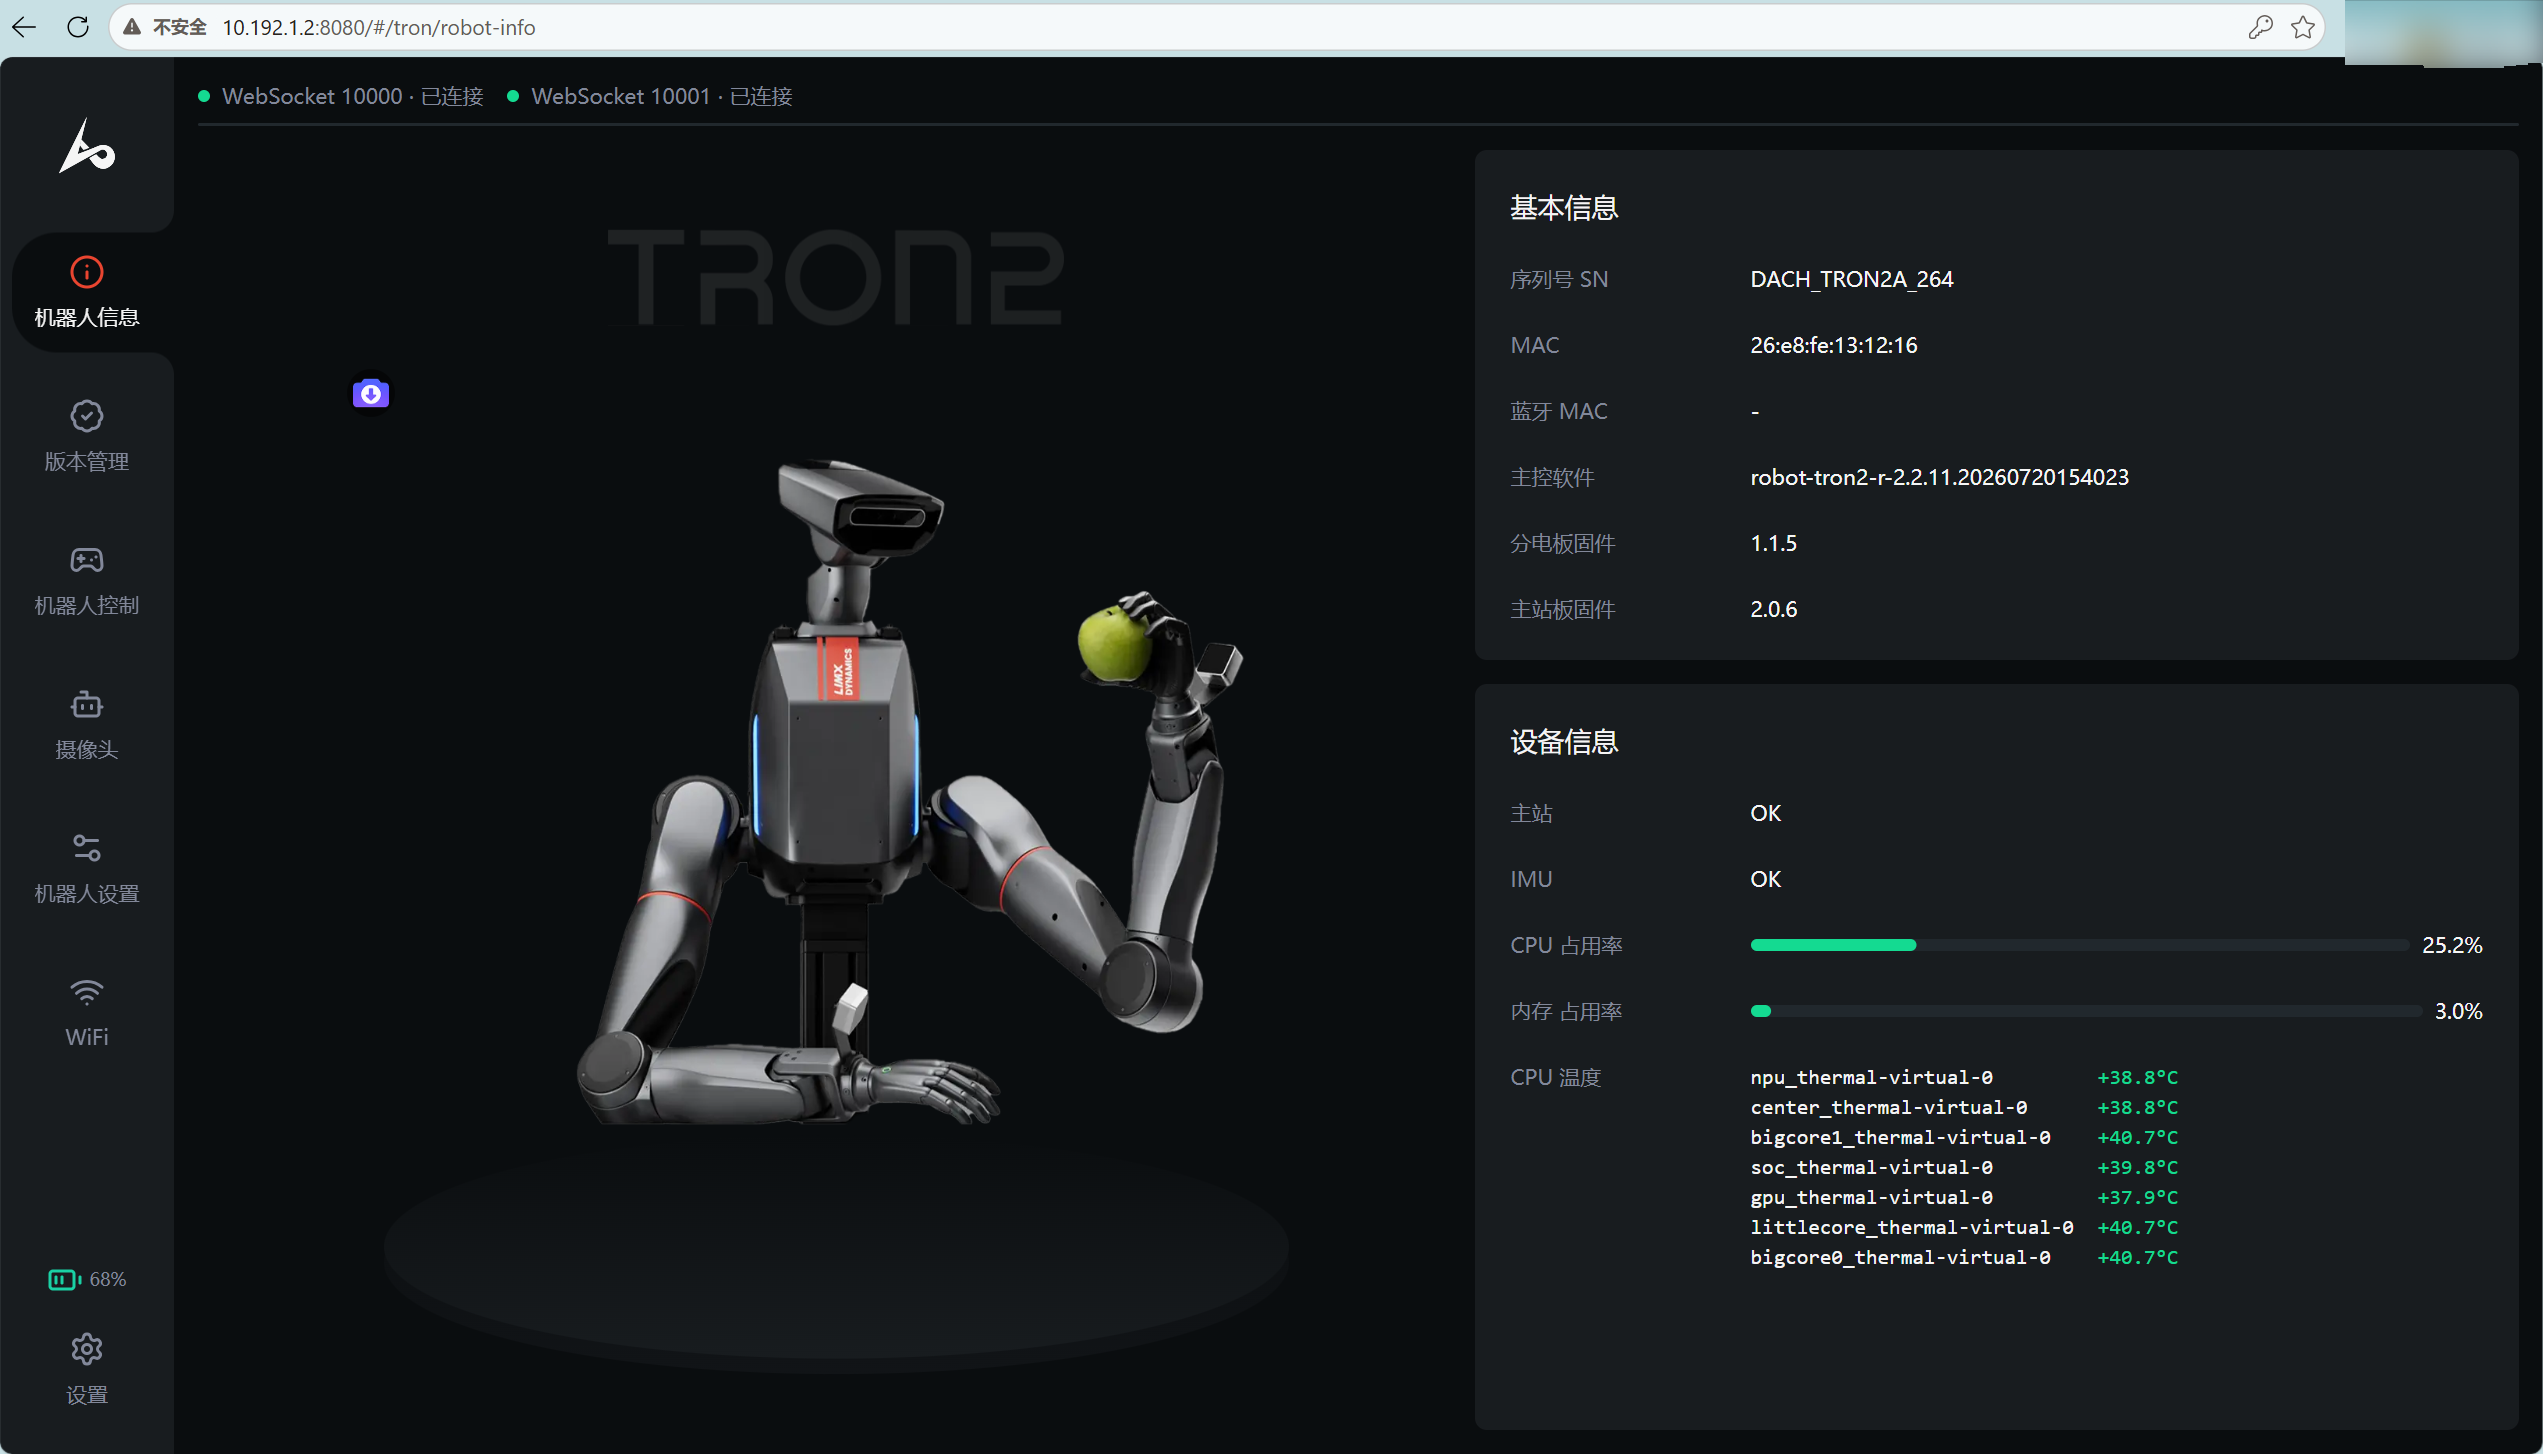

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/net_manage_page.png" alt="" title="net_manage_page.png" loading="lazy" style="width: 100%; max-width: 900px; border-radius: 5px; border: 1px solid #e0e0e0;">


3.选择和升级软件
   - 登陆逐际动力官网-> 下载中心 ，地址https://www.limxdynamics.com/zh/downloads。  选择产品型号TRON2，并选择需要下载的固件类型和版本将固件包下载到本地。
     
  <img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/net_firmware_download.png" alt="" title="net_firmware_download.png" loading="lazy" style="width: 100%; max-width: 900px; height: 100%; max-height: 500px; border-radius: 5px; border: 1px solid #e0e0e0;">
  
- 在机器人管理页面-> “版本管理 ”一栏，选择需要升级的固件类型，点击“选择文件" 上传固件包，上传完成后点击”升级”按钮。并耐心等待升级完成。

<img src="https://oss.limxdynamics.com/uploads/material/默认/TRON 2/pic/net_firmware_upgrade.png" alt="" title="net_firmware_upgrade.png" loading="lazy" style="width: 100%; max-width: 900px;">

- 注意：升级电机驱动固件需要分两次升级完成（且不区分双臂形态还是双足/双轮足形态）。先勾选全部电机，选择下载好的“TRON2-电机驱动器固件”，点击“升级”。在勾选全部电机，选择下载好的“TRON2-电机驱动器固件补充包”，点击“升级”

- 注意：部分固件升级完成后机器人将会自动重启。


## 7.2 VR 设备 APP 在线升级

操作前，请确保 VR 设备已连接外部互联网。

1. 在 VR 设备底部菜单中打开“资源库”，找到遥操作 APP。长按控制器抓握键，在弹出的窗口中选择“卸载”。
2. 打开 VR 设备中的浏览器，搜索“LimX Dynamics”并进入逐际动力官网。
3. 进入“支持 > 下载中心”，选择 `TRON 2`，下载最新的 VR 设备 APP。
4. 下载完成后，在弹出的安装提示中选择“安装应用”，等待安装完成。
5. 安装完成后，可在“资源库”中找到遥操作 APP。

**操作视频**

<video controls playsinline preload="metadata" style="width: 100%; max-width: 800px; height: auto; border-radius: 6px; border: 1px solid #ccc; image-rendering: -webkit-optimize-contrast;">
  <source src="https://oss.limxdynamics.com/uploads/material/%E9%BB%98%E8%AE%A4/TRON%202/video/Update_the_VR_Device_App_Online.mp4" type="video/mp4">
</video>


## 7.3 遥控器固件升级

> 遥控器固件升级工具仅支持 Windows 系统下运行。

1. 从官网下载遥控器固件升级工具，解压后打开软件。
2. 取出遥控器充电线，连接待升级遥控器和 Windows 电脑。
3. 在遥控器关机状态下按住“左摇杆 + power 键”，遥控器会进入 Boot 状态。
4. 在 COM 一栏中选择遥控器的设备号，然后点击“OPEN COM”打开遥控器串口。
5. 串口打开后，可以看到遥控器 log 信息，同时遥控器屏幕显示的状态切换为“BootUSB”。
6. 在官网下载最新的遥控器固件并保存到本地，点击“OPEN FILE”，选择下载好的新固件。
7. 点击“UPGRADING”开始升级固件，升级成功后会弹出提示。


**操作视频**

<video controls playsinline preload="metadata" style="width: 100%; max-width: 800px; height: auto; border-radius: 6px; border: 1px solid #ccc; image-rendering: -webkit-optimize-contrast;">
  <source src="https://oss.limxdynamics.com/uploads/video/2026/09/18/1789719553712_13remote_control_firmware_upgrade_zh.mp4" type="video/mp4">
</video>

长按关机键关机，重启后可核验升级后的固件版本：双击遥控器 power 键进入设置页面，按上下键选定第一项；再按右键进入，即可看到遥控器相关信息，其中“Firmware Version”即为当前固件版本号。

<img src="https://oss.limxdynamics.com/uploads/image/2026/09/21/1789962205377_image.png" alt="image.png" style="width: 800px; height: auto;" />


# 8 日志导出

1. 连接机器人 Wi-Fi，密码：`12345678`。
2. 在浏览器地址栏输入：[http://10.192.1.2:8090](http://10.192.1.2:8090/) 进入日志管理界面。
3. 导出问题出现时间的 log 文件和 bag 文件。


# 9 日常保养与维护

## 9.1 清洁存放

- 建议定期或在粉尘较多环境下操作后，使用干净的超纤布进行表面清洁。
- 建议使用专门为 TRON 2 机器人设计的运输箱来存放及运输，防止冲击和振动。

## 9.2 检查保养

- 外观保养：清洁关节部位灰尘，检查螺丝是否松动。
- 软件更新：及时升级官方固件，修复潜在系统漏洞，优化运动算法。
- 电池包：存放前充电至 50%-60%（避免满电或亏电），每 3 个月补电至相同区间。
- 遥控器：保持接口清洁，存放时摇杆未受外力，定期检查抗干扰。